



Robot Évitement d'Obstacles Piloté par Servomoteur : Construction avec Arduino et HC-SR04
Composants et Fournitures
| Arduino UNO | ×1 |
| Moteur Servo SG90 | ×1 |
| Capteur Ultrasonique HC-SR04 (SparkFun) | ×1 |
| Kit Châssis Robot 2WD avec Moteurs DC | ×1 |
| Fils de Raccordement (genériques) | ×1 |
| Arduino Motor Shield Rev3 | ×1 |
Outils et Machines Nécessaires
- Fer à Souder (générique)
Applications et Services en Ligne
- Arduino IDE
À Propos du Projet
Je suis étudiant en Media Arts Design à la Multimedia University de Cyberjaya, en Malaisie. Cette année, le cours d'Interaction Design m'a appris à utiliser les composants Arduino et leur fonctionnement. Pour mon projet final, j'ai choisi de réaliser un robot évitant les obstacles afin de comprendre le rôle de chaque composant.
Étape 1 : Préparation et Assemblage du Châssis
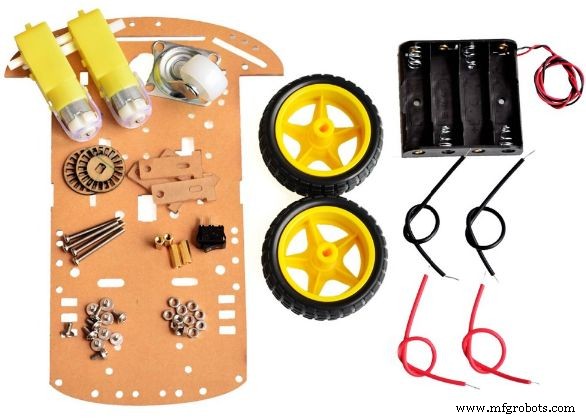
Le kit contient le châssis, deux moteurs, deux roues, une roue avant, un support de batterie, des vis, un interrupteur et des fils de raccordement.
Étape 2 : Test des Composants et Soudure des Moteurs
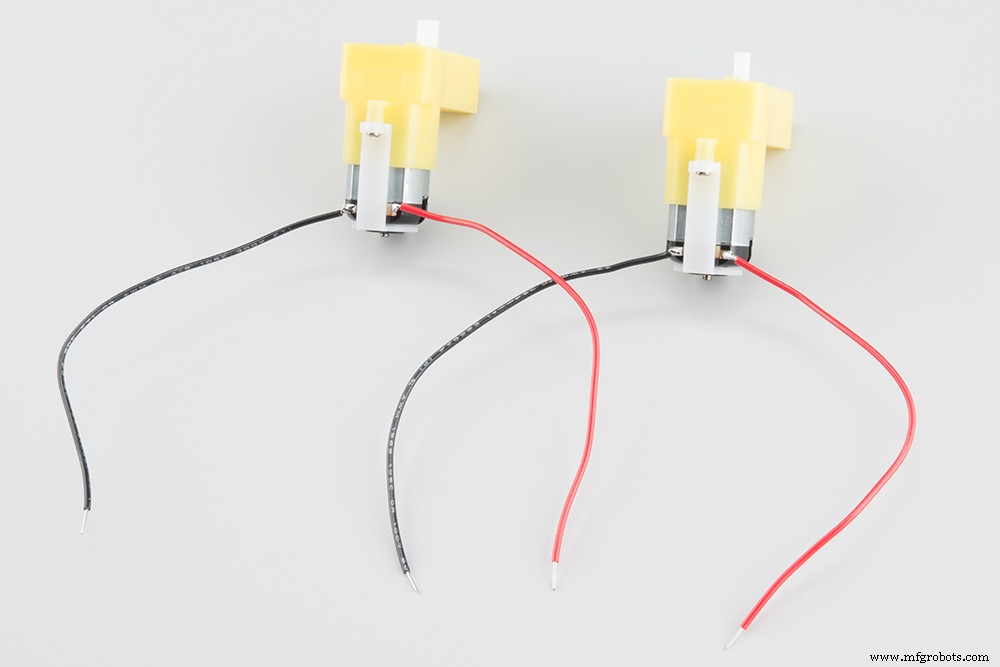
Avant de souder les fils sur les moteurs, testez chaque composant : moteurs DC, carte Arduino, Motor Shield, servomoteur et capteur ultrasonique. Soudez ensuite les fils rouge et noir sur chaque moteur.
Étape 3 : Câblage de la Batterie et de l'Interrupteur
Coupez le fil noir du support de batterie en deux. Soudez chaque partie sur une borne de l'interrupteur. L'interrupteur est prêt.
Étape 4 : Empilage de l'Arduino et du Motor Shield
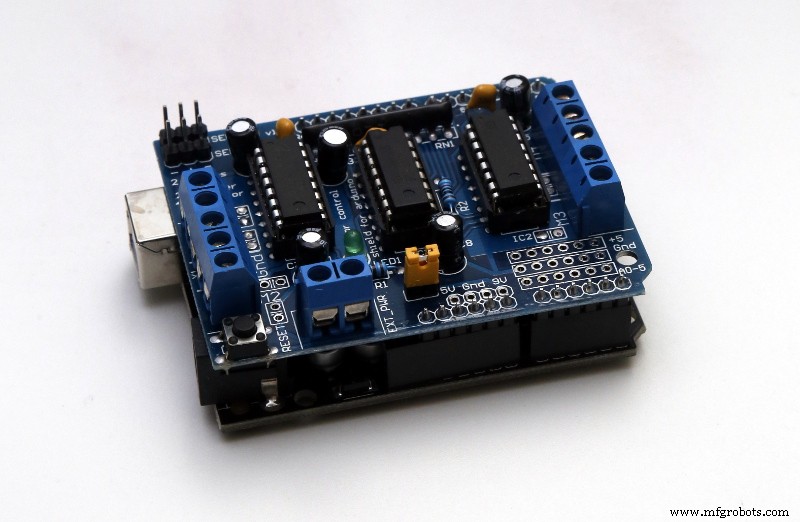
Placez le Motor Shield sur la carte Arduino UNO.
Étape 5 : Connexion des Moteurs au Motor Shield
Le Motor Shield alimente les moteurs et le servomoteur (jusqu'à 600 mA par moteur). Soudez les fils des moteurs DC sur le shield. Si les fils sont trop courts, rallongez-les avec des fils de raccordement (dénudez le cuivre). Connectez le moteur gauche au connecteur M1 et le moteur droit au connecteur M3.
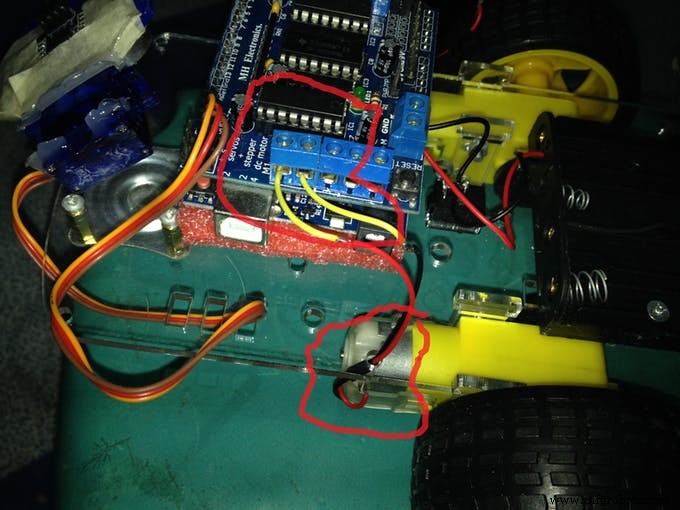
Étape 6 : Connexion de la Batterie et Préparation des Fils pour Capteur et Servo
Connectez les fils rouge et noir de l'interrupteur de batterie au Motor Shield. Préparez des fils mâle/femelle pour 5V, GND, A4 et A5. Utilisez des couleurs identiques pour chaque fonction (blanc pour 5V, noir pour GND, orange pour A5, marron pour A4). Soudez les paires mâle/femelle de même couleur.
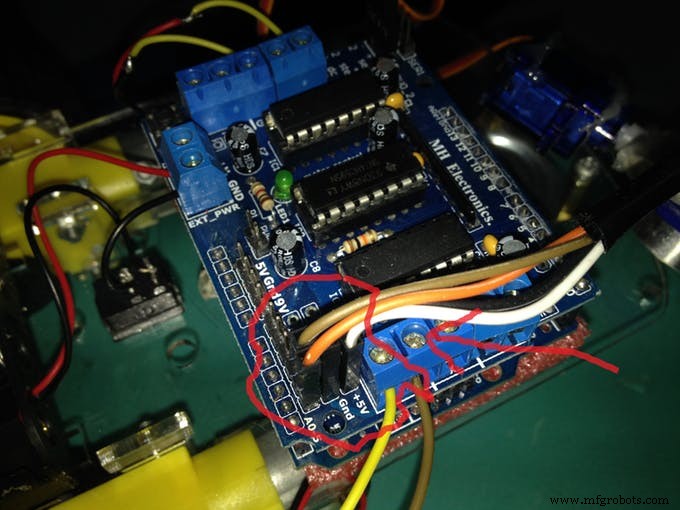
Étape 7 : Fixation de l'Électronique sur le Châssis
Utilisez du ruban double face ou un pistolet à colle chaude pour fixer l'Arduino et le shield sur le châssis.
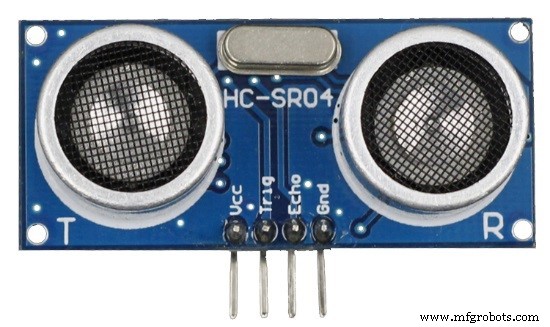
Étape 8 : Connexion du Capteur Ultrasonique HC-SR04
Connectez les fils femelles préparés : blanc (5V) → VCC, noir (GND) → GND, marron (A4) → Echo, orange (A5) → Trig.
Étape 9 : Connexion du Servomoteur SG90
Branchez le servomoteur sur l'emplacement servo_2 du Motor Shield. Vérifiez le brochage de votre modèle spécifique en ligne.
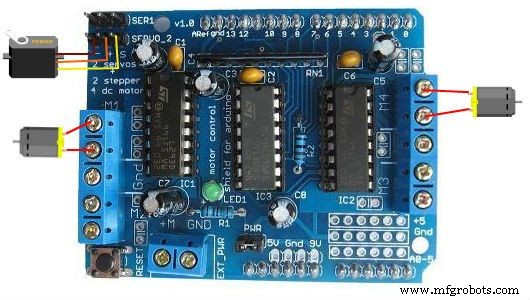
Étape Finale : Le Code
Trois bibliothèques sont nécessaires :
- Bibliothèque
AFMotorpour le Motor Shield - Bibliothèque
NewPingpour le capteur ultrasonique - Arduino IDE
Les liens de téléchargement des bibliothèques sont disponibles dans la description originale du projet. Merci d'avoir consulté ce projet ! J'espère que les instructions sont assez claires pour que vous puissiez construire votre propre robot évitement d'obstacles.
Code Arduino
#include <AFMotor.h>
#include <Servo.h>
#include <NewPing.h>

#define TRIG_PIN A4
#define ECHO_PIN A5
#define MAX_DISTANCE_POSSIBLE 1000
#define MAX_SPEED 150
#define COLL_DIST 20
#define TURN_DIST COLL_DIST+10

NewPing sonar(TRIG_PIN, ECHO_PIN, MAX_DISTANCE_POSSIBLE);
AF_DCMotor leftMotor(3, MOTOR12_8KHZ);
AF_DCMotor rightMotor(1, MOTOR12_8KHZ);
Servo neckControllerServoMotor;

int pos = 0;
int maxDist = 0;
int maxAngle = 0;
int maxRight = 0;
int maxLeft = 0;
int maxFront = 0;
int course = 0;
int curDist = 0;
String motorSet = "";
int speedSet = 0;

void setup() {
  neckControllerServoMotor.attach(10);
  neckControllerServoMotor.write(90);
  delay(2000);
  checkPath();
  motorSet = "FORWARD";
  neckControllerServoMotor.write(90);
  moveForward();
}

void loop() {
  checkForward();
  checkPath();
}

// ... (fonctions de navigation, lecture capteur, contrôle moteurs)
// Le code complet est disponible dans la section originale.
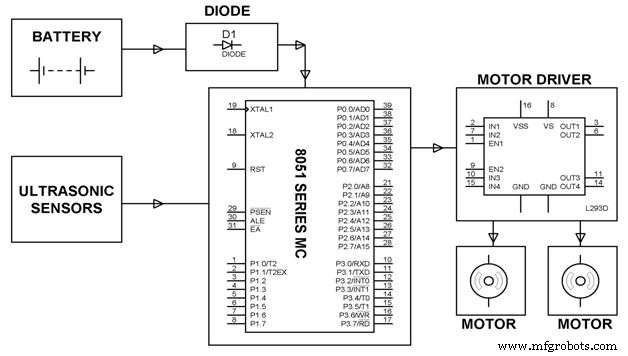
Schéma de Câblage
Processus de fabrication
- Simple Pi Robot – Construire un rover autonome 2 roues motrices avec Raspberry Pi
- Créez un robot suiveur de ligne autonome avec Arduino UNO
- Contrôlez votre Roomba Create 2 avec Arduino et Android – Guide pas à pas
- Arduino et MPU6050 : Contrôle précis de servo-moteur avec SG90 et MG996R
- Robot Assistant Domestique Autonome : Liste Complète et Guide de Configuration
- Bras robotique Arduino contrôlé par gestes manuels – Construction DIY pas à pas
- Kit de robot de navigation intérieure intelligente pour projets Arduino
- Servomoteurs expliqués : fonctionnement et importance
- Maximiser la précision : associer réducteurs et servomoteurs