



Bras robotique de brasage automatisé : précision, vitesse et guide de construction DIY
Composants et fournitures
| Moteur pas à pas 28BYJ-48 avec module driver ULN2003 | ×1 |
| Arduino UNO | ×1 |
| Servomoteur TowerPro MG955 | ×1 |
| Module LCD série I2C 1602 | ×1 |
| Module abaisseur de tension (step-down) | ×1 |
| Moteur pas à pas NEMA 17 (OpenBuilds) | ×1 |
Outils nécessaires
- Découpeuse laser
- Kit fraises pour Dremel (outil rotatif)
Applications et services en ligne
- Arduino IDE
- Microsoft Visual Studio 2015
À propos du projet
Introduction
L'idée de ce projet m'est venue par hasard en cherchant les différentes capacités des bras robotiques. J'ai découvert qu'il en existait peu couvrant ce domaine (bras robotique de soudage/brasage automatisé).
J'avais déjà de l'expérience sur des projets similaires, mais cette fois le projet s'est révélé très utile et efficace.
Avant de définir la forme, j'ai étudié beaucoup d'applications industrielles et de projets open source, qui m'ont grandement aidé à trouver la forme adaptée. C'est lié à la façon dont notre cerveau traite l'information visuelle.
Étape 1 : Conception
J'ai d'abord regardé beaucoup de projets professionnels trop complexes à réaliser. J'ai alors décidé de concevoir mon propre produit, inspiré des autres, avec Google SketchUp 2017 Pro. Chaque pièce était conçue pour s'assembler dans un ordre précis.
Avant l'assemblage, j'ai dû tester les pièces et choisir le fer à souder adapté, en dessinant un projet virtuel fini comme guide.
Ces dessins montrent la forme finale à taille réelle et les dimensions correctes de chaque pièce pour choisir le bon fer à souder.
Étape 2 : Fonctionnement et installation
Pendant le travail, j'ai rencontré des obstacles qu'il faut signaler.
1. Bras trop lourds pour les petits moteurs pas à pas. Corrigé dans la version suivante (découpe laser).

2. Frottement excessif de la base rotative (matériau plastique) → mouvements non fluides.
Première solution : acheter un plus gros moteur pas à pas pour supporter le poids et le frottement, et redessiner la base pour l'accueillir.
Le problème persistait : frottement entre deux surfaces plastiques + impossibilité de régler le potentiomètre par pourcentage. La position de rotation max n'est pas le courant max du driver. Il faut utiliser la méthode du fabricant : mesurer la tension en tournant le potentiomètre.
Solution finale : redessiner complètement la base et utiliser un servomoteur à engrenages métalliques au lieu du mécanisme à engrenages.
3. Tension d'alimentation
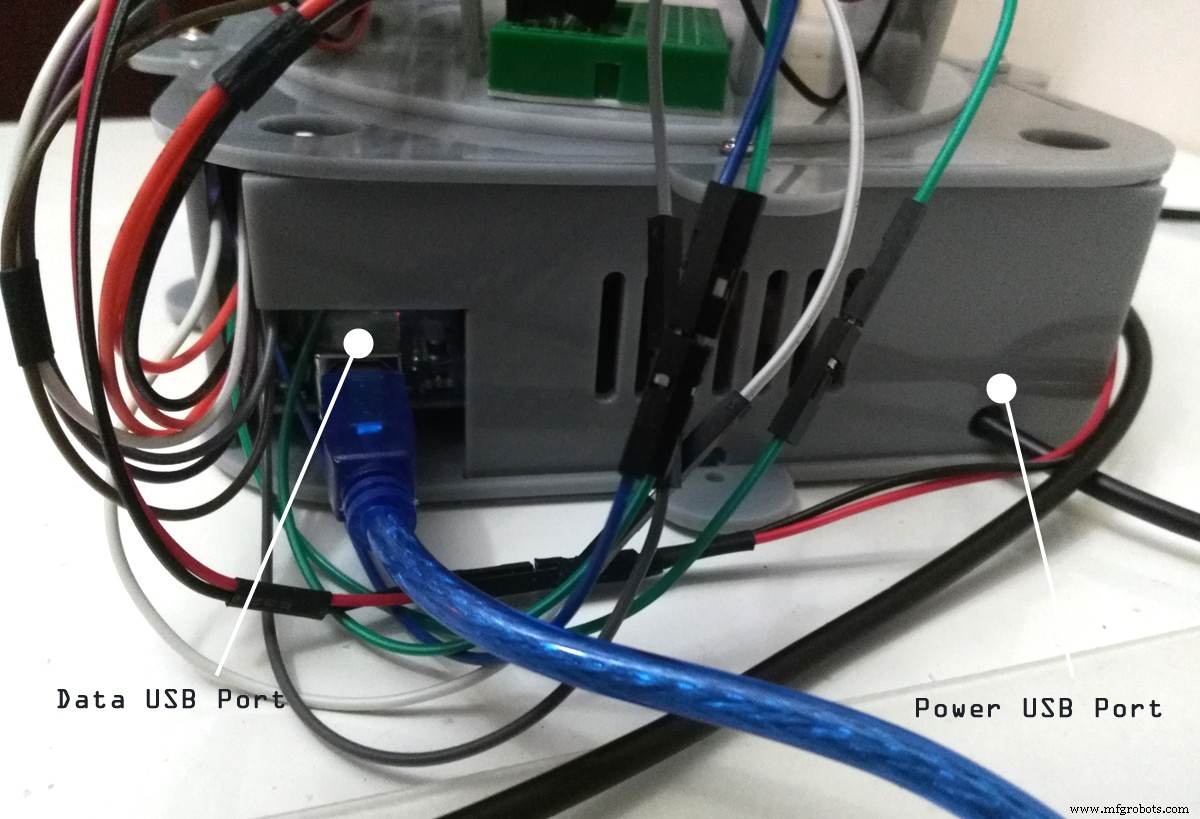
L'Arduino peut être alimenté : jack DC (7-12 V), USB (5 V), ou broche VIN (7-12 V). Alimenter via les broches 5V ou 3,3V contourne le régulateur. Nous avons opté pour un câble USB spécial supportant 5 V depuis le PC ou toute alimentation.
Les moteurs pas à pas et autres composants fonctionnent bien en 5 V seulement. Pour sécuriser les composants, nous avons ajouté un module abaisseur (buck converter) : convertisseur DC-DC qui abaisse la tension (tout en augmentant le courant) de l'entrée vers la sortie, en maintenant la stabilité de la tension.
Étape 3 : Modifications
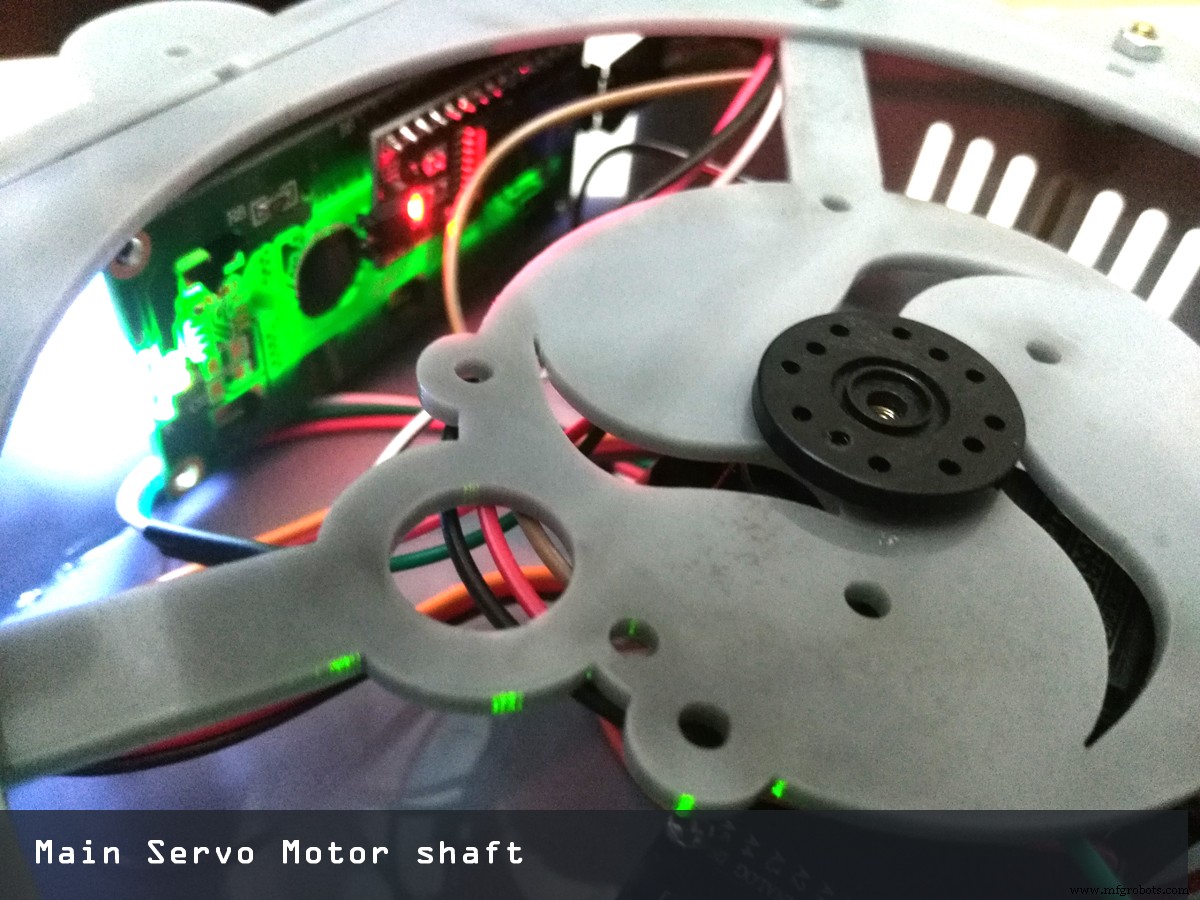
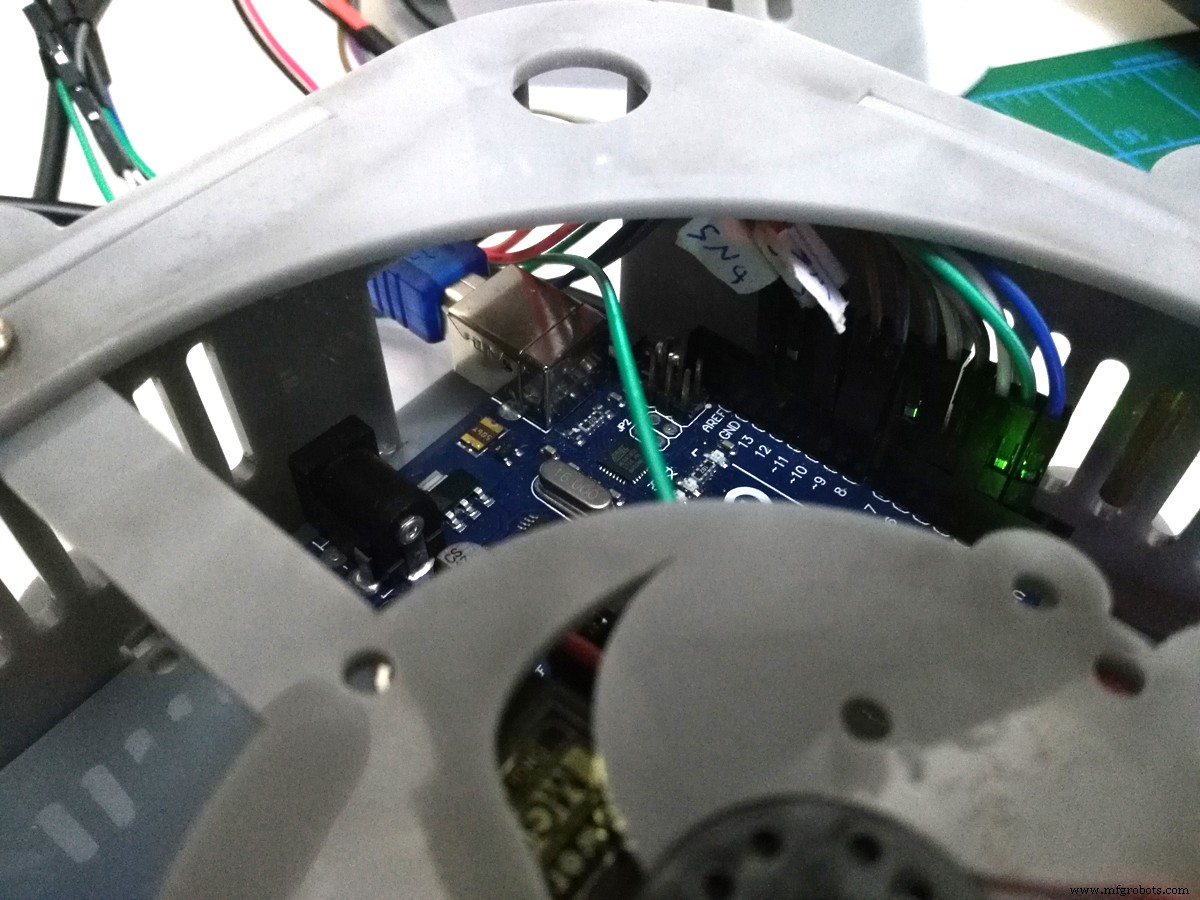
Après modifications : réduction de la taille des bras et création d'un logement adapté pour l'engrenage du servomoteur.
Le servomoteur a réussi à faire pivoter le poids de 180° correctement grâce à son couple élevé (capacité à gérer des charges lourdes). Le couple dépend de facteurs de conception : tension d'alimentation, vitesse d'arbre, etc.
L'utilisation de l'I2C était pratique : seulement 2 broches, et on peut y connecter plusieurs périphériques I2C sur les mêmes 2 broches (ex: jusqu'à 8 backpacks LCD + écrans). Inconvénient : doit utiliser les broches I2C « hardware ».
Étape 4 : Support/Pince pour fer à souder
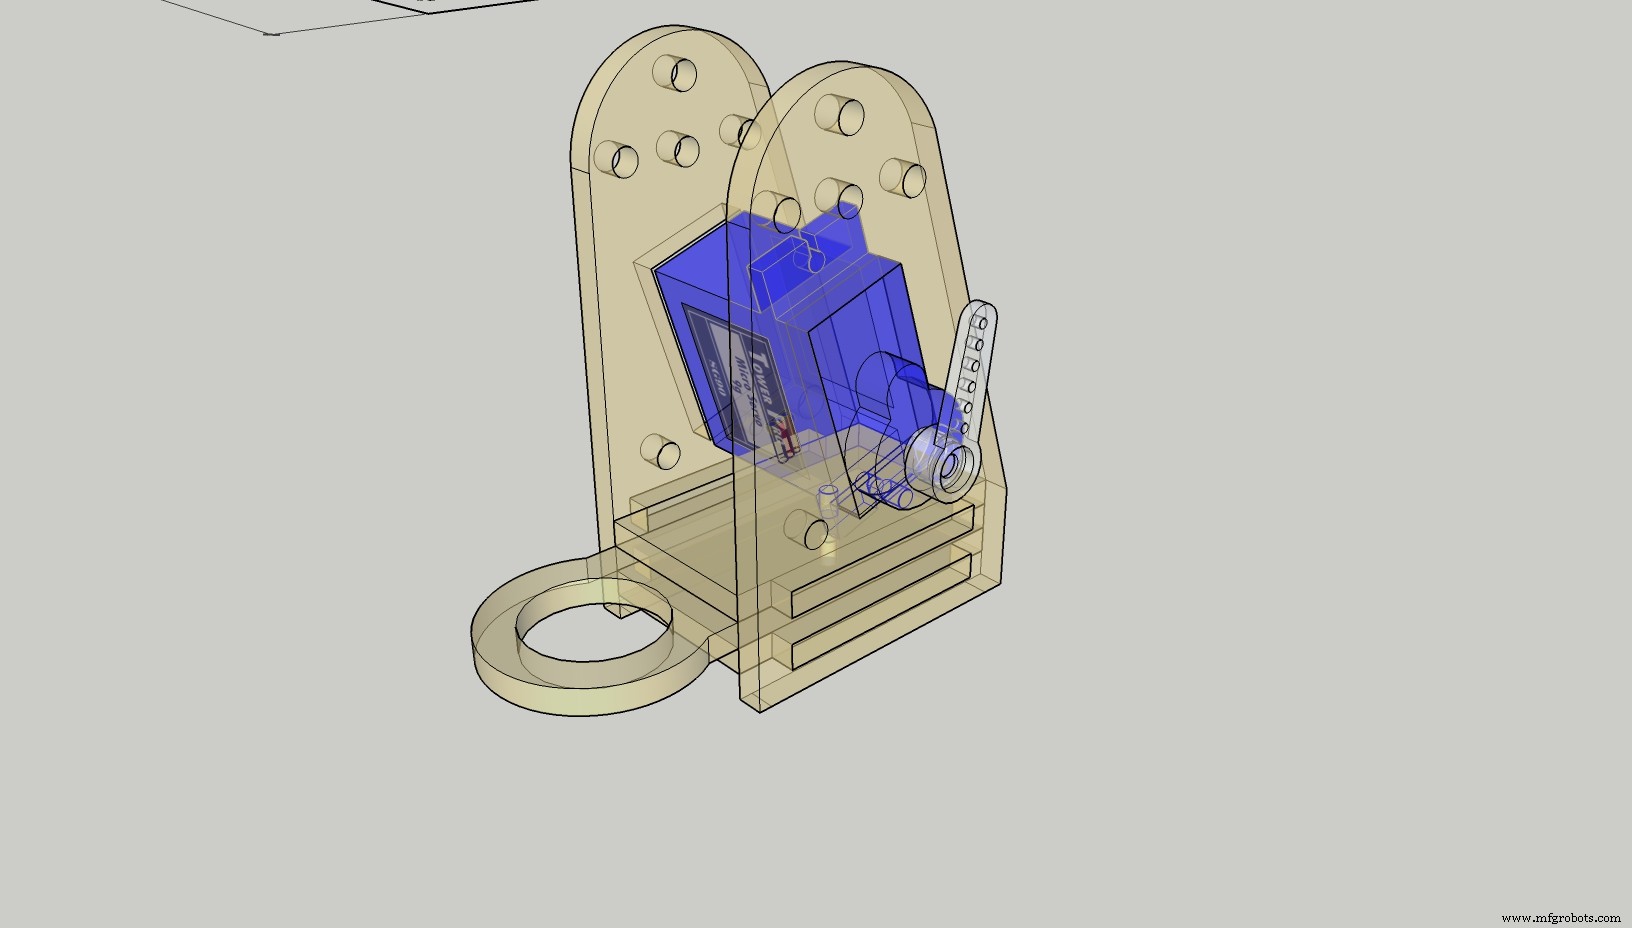
La pince était fixée avec un servomoteur à engrenages métalliques pour supporter le poids du fer.
servo.attach(9, 1000, 2000);
servo.write(constrain(angle, 10, 160));
Au début, problème de vibrations/oscillations du moteur jusqu'à la découverte d'une astuce de code limitant les angles.
Tous les servos n'ont pas une rotation complète de 180°. Beaucoup non.
Nous avons écrit un test pour déterminer les limites mécaniques réelles. Utiliser servo.writeMicroseconds() au lieu de servo.write() : plage de base 1000-2000, beaucoup supportent 600-2400. Tester différentes valeurs et repérer le « bourdonnement » qui signale la butée. Ne rester qu'à l'intérieur de ces limites. On peut les définir dans servo.attach(pin, min, max). La fonction Arduino constrain() est utile pour cela.
Étape 5 : Programmation

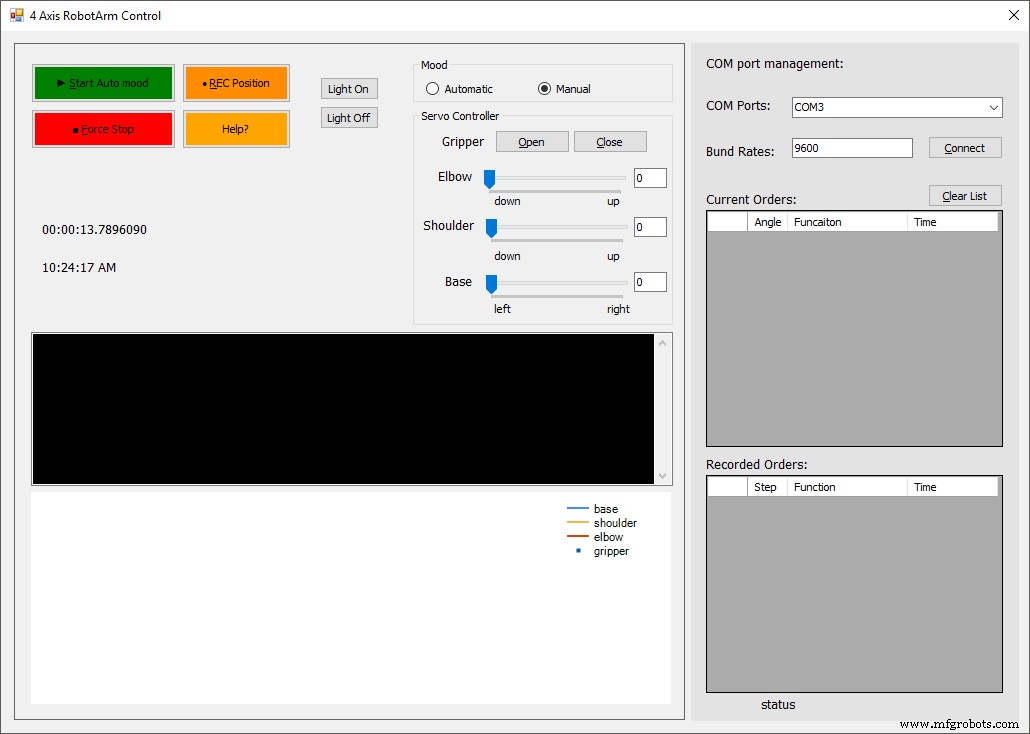
L'environnement Arduino s'étend via des bibliothèques, comme la plupart des plateformes de programmation. Elles apportent des fonctionnalités supplémentaires : pilotage matériel, manipulation de données. Pour utiliser une bibliothèque :
#include <AccelStepper.h>
#include <MultiStepper.h>
#include <Servo.h>
#include <Wire.h>
#include <LiquidCrystal_I2C.h>
Code
Code steppers X Y Z (Arduino)
#include "AccelStepper.h"

AccelStepper stepperX(1, 2, 3); // 1 = interface Easy Driver
// UNO Pin 2 → STEP Easy Driver
// UNO Pin 3 → DIR Easy Driver

AccelStepper stepperZ(1, 5, 6);
// UNO Pin 5 → STEP
// UNO Pin 6 → DIR

AccelStepper stepperY(7, 8, 9); // Note: interface 7? Vérifier doc AccelStepper
// UNO Pin 5 → STEP (conflit avec stepperZ?)
// UNO Pin 6 → DIR

long TravelX, TravelZ, TravelY;
int move_finished = 1;

void setup() {
  Serial.begin(9600);
  Serial.println("Entrez distance de déplacement séparée par virgules: X,Z");
  Serial.print("Entrez valeurs de mouvement: ");

  stepperX.setMaxSpeed(500.0);
  stepperX.setAcceleration(500.0);
  stepperZ.setMaxSpeed(250.0);
  stepperZ.setAcceleration(250.0);
  stepperY.setMaxSpeed(250.0);
  stepperY.setAcceleration(250.0);
}

void loop() {
  while (Serial.available() > 0) {
    move_finished = 0;
    TravelX = Serial.parseInt();
    Serial.print(TravelX); Serial.print(" X Travel, ");
    TravelZ = Serial.parseInt();
    Serial.print(TravelZ); Serial.print(" Z Travel, ");
    TravelY = Serial.parseInt();
    Serial.print(TravelY); Serial.println(" Y Travel");

    stepperX.moveTo(TravelX);
    stepperZ.moveTo(TravelZ);
    stepperY.moveTo(TravelY);
    delay(1000);
    Serial.print("Déplacement steppers en cours...");
  }

  if ((stepperX.distanceToGo() != 0) || (stepperZ.distanceToGo() != 0) || (stepperY.distanceToGo() != 0)) {
    stepperX.run();
    stepperZ.run();
    stepperY.run();
  }

  if ((move_finished == 0) && (stepperX.distanceToGo() == 0) && (stepperZ.distanceToGo() == 0) && (stepperY.distanceToGo() == 0)) {
    Serial.println("TERMINE!");
    Serial.println("");
    Serial.println("Entrez prochaines valeurs (0,0,0 pour reset): ");
    move_finished = 1;
  }
}
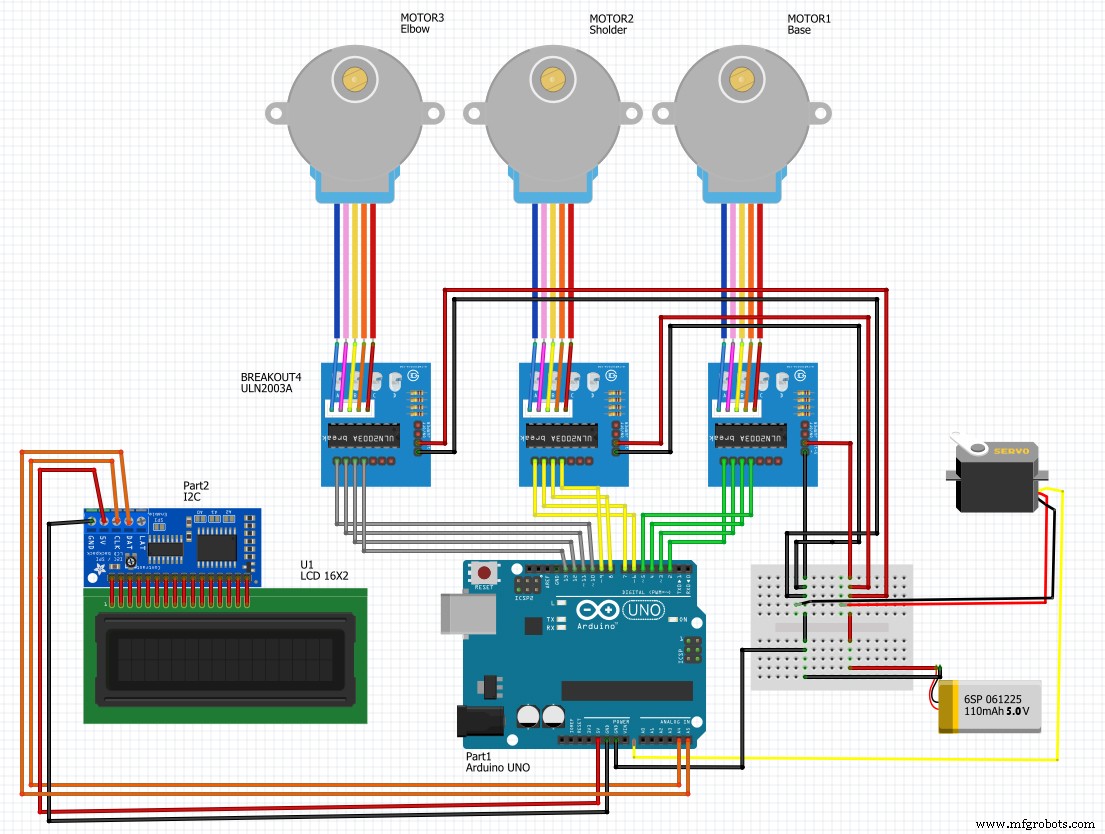
Schémas
Processus de fabrication
- Makerarm : le bras robotique tout-en-un de bureau pour makers
- Conception de contrôles moteurs précis pour systèmes robotiques avancés
- Infineon lance le contrôleur moteur IMC300 avec Cortex-M0 intégré pour flexibilité accrue
- Trinamic et Maxim Integrated publient un design de référence pour accélérer le développement d'outils de bout de bras en robotique industrielle
- Comment sont construits les bras robotiques : conception et fonctionnement
- Comment les bras robotiques industriels transforment la fabrication : avantages clés
- Cellules ABB FlexLoader : charge de machine automatisée, efficacité accrue, coûts réduits
- Marché des robots SCARA : 14,78 milliards $ d'ici 2026, moteur de la croissance de l'automatisation
- Bras robotiques industriels : Moteurs de la révolution manufacturière