



Trinamic et Maxim Integrated publient un design de référence pour accélérer le développement d'outils de bout de bras en robotique industrielle
Un nouveau design de référence est sur le point d'accélérer le développement d'outils de bout de bras (EoAT) pour la robotique industrielle, combinant un contrôleur/pilote servo mono-axe avec contrôle de mouvement intégré. Trinamic, désormais partie de Maxim Integrated, a présenté cette solution à l'APEC, soulignant son impact sur le prototypage rapide et le déploiement dans les environnements d'automatisation.
Le TMCM‑1617‑GRIP‑REF est une carte de référence open-source qui fusionne un contrôleur orienté champ (FOC) et trois ports de communication en un seul module compact. Il intègre le circuit industriel MAX22000 de Maxim Integrated, le transceiver IO‑Link MAX22515, des E/S analogiques haute précision configurables, et un MAX14906 quatre canaux E/S numériques pour définir le mode de fonctionnement du driver.
Maxim Integrated a mis en avant le contrôleur/pilote servo TMCM‑1321 comme une solution rationalisée pour moteurs pas-à-pas bipolaires deux phases. En incorporant un encodeur magnétique et des entrées numériques pour encodeurs optiques, le module fournit un contrôle en boucle fermée, réduit les pertes de puissance, et optimise la vitesse et la synchronisation.
Plateforme open-source
« Le TMCM‑1617‑GRIP‑REF consolide plusieurs circuits qui occupent traditionnellement des cartes séparées, simplifiant ainsi le câblage et la configuration au bout d'un bras robotique », a expliqué Jeff DeAngelis, Vice-président des communications industrielles chez Maxim Integrated. « Son empreinte légère de 24 grammes et son interface d'alimentation et données à deux fils rationalisent le déploiement tandis que l'écosystème logiciel TMCL‑IDE offre des capacités de développement polyvalentes. »
Comme l'a noté Jonas Proeger, Directeur de la gestion d'affaires chez Trinamic, le diagramme de blocs de la carte (Figure 1) inclut une cellule de charge pour la détection de force, des capteurs de proximité, et supporte les communications EtherCAT, IO‑Link et RS‑485. Le port RS‑485 fonctionne à 100 Mbps, offrant une option haute vitesse familière pour les systèmes existants.
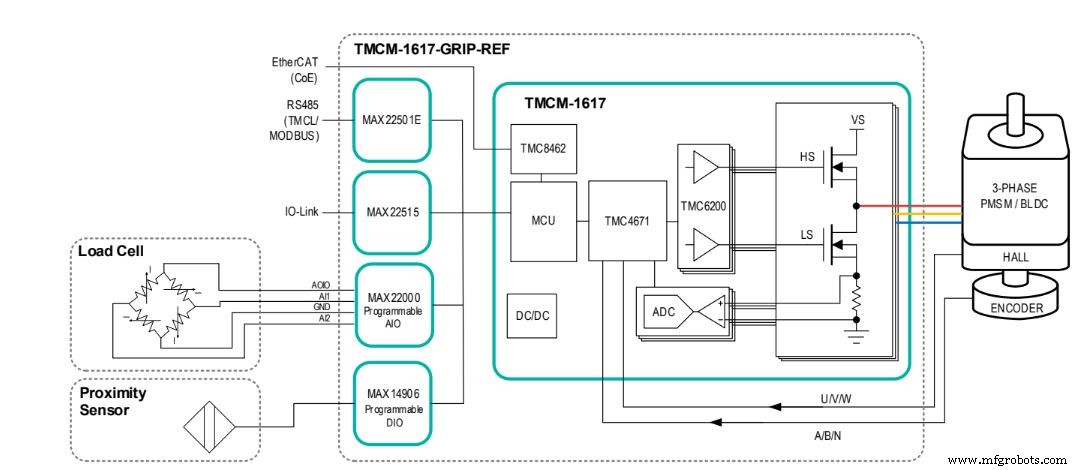
Figure 1 : Diagramme de blocs du TMCM‑1617‑GRIP‑REF (Source : Maxim Integrated)
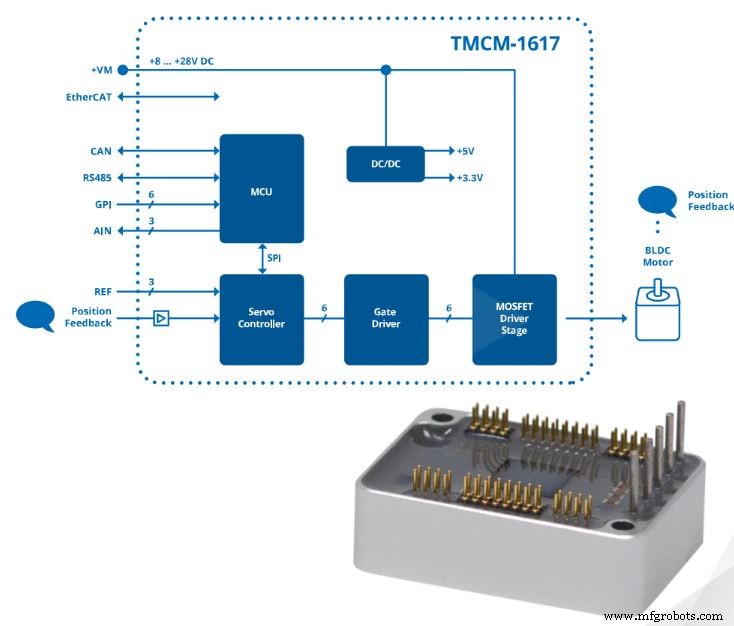
Figure 2 : TMCM‑1617 – Plus petit contrôleur servo (Source : Maxim Integrated)
Stephan Kubisch, Directeur de la définition de produit chez Trinamic, a souligné l'importance des rails d'alimentation embarqués qui supportent les périphériques externes sans nécessiter de sources d'alimentation additionnelles. Il a ajouté : « Le contrôle de courant de précision se traduit directement en une efficacité globale du système plus élevée. »
En combinant des architectures de bus de pointe avec des diagnostics intégrés, Maxim Integrated affirme que ce design de référence boostera la productivité d'usine et permettra l'intelligence artificielle en périphérie. La protection robuste du MAX22515 — inverseur de tension, court-circuit, branchement à chaud, et protection contre surtensions ±1,2 kV/500 Ω — assure un fonctionnement fiable dans des environnements industriels difficiles.
Regardant vers l'avenir, la complexité du contrôle moteur et de mouvement exige des solutions intelligentes et décentralisées qui prennent des décisions en temps réel en périphérie et envoient les données vers le cloud.
Contrôleur/pilote servo TMCM‑1321
Le TMCM‑1321 est un module mono-axe pour moteurs pas-à-pas bipolaires 2 phases, comportant un encodeur magnétique, des entrées numériques, et une logique en boucle fermée pour optimiser la performance. Son format compact et sa capacité de micro-pas 256× permettent un fonctionnement sans bruit, tandis que des profils de rampe sélectionnables — linéaire, Trinamic SixPoint™, et rampes en S — permettent des temps de transfert rapides.
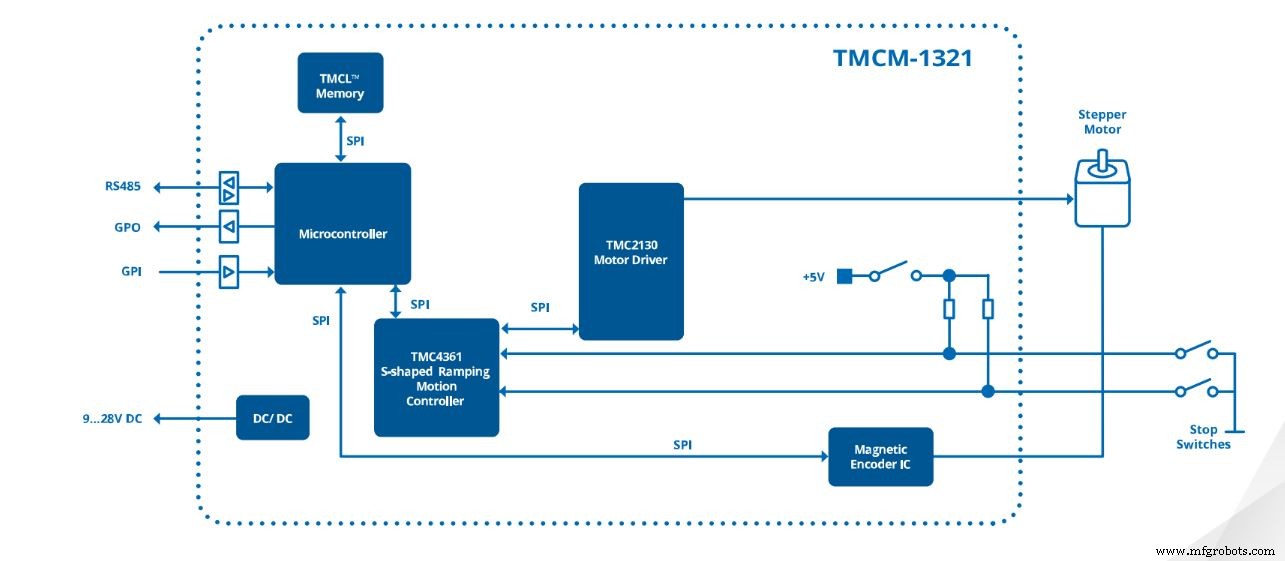
Figure 3 : Diagramme de blocs du TMCM‑1321 (Source : Maxim Integrated)
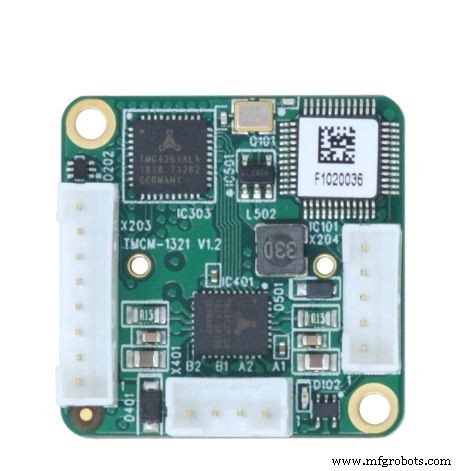
Figure 4 : Carte TMCM‑1321 (Source : Maxim Integrated)
Le module supporte jusqu'à 0,7 A RMS courant de bobine et 24 V DC tension d'alimentation, avec trois entrées numériques utilisables comme fin de course, origine, ou signaux génériques.
Les entraînements de contrôle moteur sous-tendent de nombreuses applications industrielles, offrant une haute précision qui réduit les coûts et améliore l'efficacité. Le positionnement précis du rotor du TMCM‑1321 à travers des charges variées illustre cette capacité.
>> Cet article a été publié à l'origine sur notre site frère, Power Electronics News.
Contenus connexes :
- Conception de contrôles moteurs pour systèmes robotiques
- Fabriquer des robots avec Ada, Partie 2 – Pilotage des moteurs
- Résoudre les défis de conception de contrôle moteur multi-axe déterministe
- Logiciel facilite la conception de driver moteur BLDC
- Kits de développement offrent des plateformes pour designs puissance numérique, contrôle moteur
- Conception d'un système de rétroaction rapide pour designs miniaturisés à moteur
Pour plus Embedded, abonnez-vous à la newsletter hebdomadaire d'Embedded.
Embarqué
- Renesas lance RX72T : MCUs pour contrôle servo avancé dans robots industriels
- Skyworks lance FEM 5 GHz intégré pour applications Wi-Fi 6
- Conception de contrôles moteurs précis pour systèmes robotiques avancés
- Infineon lance le contrôleur moteur IMC300 avec Cortex-M0 intégré pour flexibilité accrue
- Drivers intégrés simplifient la conception de moteurs pas-à-pas haute puissance
- Convergence des Contrôles Industriels : Avantages Clés pour la Fabrication Moderne
- Armoires de Contrôle Industriel Expliquées : Conception, Normes et Applications Pratiques
- Maîtriser la conception d'armoires de commande électriques : principes clés et meilleures pratiques
- Le rôle crucial du prototypage en conception industrielle pour le développement produit