



Servoradar : Système Radar Ultrasonique Basé sur Arduino
Composants et Fournitures
| Arduino UNO | ×1 |
| Capteur Ultrasonique HC-SR04 (générique) | ×1 |
| Servomoteur SG90 | ×1 |
| Fils de Raccordement (génériques) | ×1 |
| Plaque d'Essai (générique) | ×1 |
À Propos du Projet
Les radars sont utilisés pour détecter satellites, objets célestes, astéroïdes, à des fins militaires et spatiales (NASA). Ce projet est un radar miniature qui affiche « object detected » sur le moniteur série lorsqu'un objet se trouve à moins de 10 cm.
Principe de Fonctionnement
- Capteur ultrasonique HC-SR04 : émet une rafale de 8 cycles à 40 kHz, reçoit l'écho, fournit la durée → calcul de la distance.
- Arduino UNO : traitement des données, calcul distance/angle, affichage sur moniteur série.
- Servomoteur SG90 : fait pivoter le capteur de 0° à 180° pour balayer l'espace.
- Fils & Breadboard : connexions électriques.
Le servomoteur balaye de 0° à 180°. À chaque angle, l'Arduino déclenche une mesure ultrasonique, calcule la distance et l'affiche avec l'angle sur le moniteur série. Si la distance ≤ 10 cm, le message « object detected » est affiché.
Si le radar ne fonctionne pas correctement ou si vous détectez une erreur, merci de le signaler en commentaire.
Code Arduino
#include <Servo.h>

Servo myservo;
int Ang = 0;
long duration;
int distance;
const int trigpin = 8;
const int echopin = 11;

void setup() {
  Serial.begin(9600);
  myservo.attach(3);
  pinMode(trigpin, OUTPUT);
  pinMode(echopin, INPUT);
}

void loop() {
  // Balayage 0° → 180°
  for (Ang = 0; Ang <= 180; Ang += 1) {
    myservo.write(Ang);
    delay(15);
  }

  // Balayage retour 180° → 0° avec mesure
  for (Ang = 180; Ang >= 0; Ang -= 1) {
    myservo.write(Ang);
    delay(200); // Temps pour stabilisation

    // Mesure ultrasonique
    digitalWrite(trigpin, LOW);
    delayMicroseconds(2);
    digitalWrite(trigpin, HIGH);
    delayMicroseconds(15); // Impulsion 15 µs (standard 10 µs)
    digitalWrite(trigpin, LOW);

    duration = pulseIn(echopin, HIGH);
    distance = duration * 0.034 / 2; // Distance en cm

    Serial.println("Distance");
    Serial.println(distance);
    Serial.println("Angle");
    Serial.println(Ang);

    if (distance <= 10) Serial.println("object detected");
  }
}
Schéma de Câblage
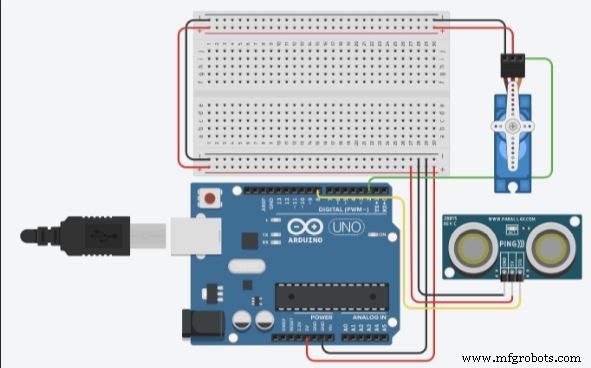
Capteur HC-SR04 → Arduino
- VCC → 5V
- Trig → Pin 8
- Echo → Pin 11
- GND → GND
Servomoteur SG90 → Arduino
- Fil rouge (VCC) → 5V
- Fil marron/noir (GND) → GND
- Fil orange/jaune (Signal) → Pin 3
Station Météo Compacte : Arduino Nano & ESP8266 avec Capteur BMP280 et Affichage OLED/Nokia LCD
Assistant de Portail IoT V3 : Contrôle d'Accès Intelligent pour Commerces
Processus de fabrication
- Débloquer la maintenance prédictive : L'avenir de la fiabilité manufacturière
- Quand Remplacer un Niveleur de Quai : Signes Clés & Raisons
- Comment la simulation stimule l'innovation et l'efficacité dans la conception de produits
- Au-delà de l'automatisation : Pourquoi l'hyperautomatisation pilote l'efficacité métier
- Comprendre les Portiques (Gantries) : Types, Usages et Conseils de Relocalisation
- Protégez votre équipement extérieur : est-il temps de remplacer vos freins de tempête ?
- Maintenance essentielle des freins à tambour : gardez vos machines sûres et fiables
- Solutions professionnelles de fraisage CNC pour pièces de précision
- Trouvez la machine VMC 5 axes idéale pour vos besoins de production