



Choisir le Pilotage de Moteur Parfait : Guide Complet
Qu'est-ce qu'un Driver Moteur ? Si vous voulez contrôler un moteur avec Arduino, vous aurez besoin d'un driver moteur. Mais c'est quoi, et comment choisir le bon ?
Cet article répond à ces questions et plus ! Types de drivers, capacités de chacun, comment choisir pour votre projet. Lisez pour tout savoir sur les drivers moteurs !
Qu'est-ce qu'un Driver Moteur ?
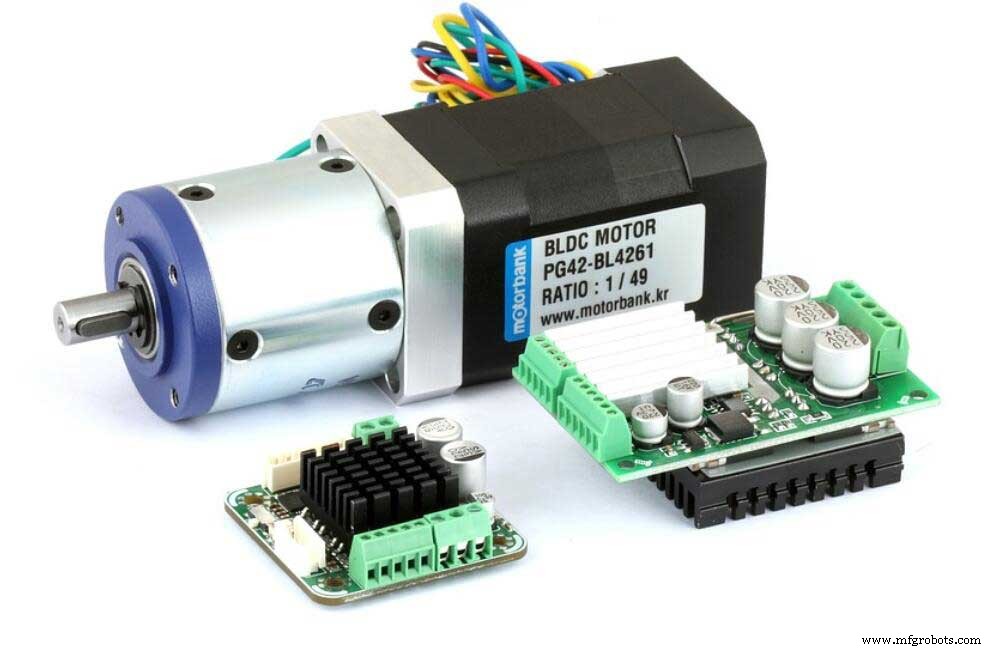
Moteur BLDC à Engrenages Planétaires
Un driver moteur est un dispositif électronique contrôlant vitesse et direction d'un moteur électrique. Utilisable pour petits moteurs (jouets, voitures RC, robots) ou gros moteurs (applications industrielles).
Un Driver Moteur est-il Nécessaire ?
Raison principale : protéger le microcontrôleur des forts courants nécessaires au pilotage moteur. Connexion directe moteur → microcontrôleur = dommages par courant excessif.
Autre raison : le driver fournit plus de puissance que le microcontrôleur. Utile pour charges lourdes ou moteurs exigeant beaucoup de puissance.
Comment Fonctionne un Driver Moteur ?
Un CI driver moteur est un amplificateur de puissance. Prend signal faible du microcontrôleur, l'amplifie pour fournir assez de puissance au moteur.
La plupart ont protections intégrées : surintensité, surchauffe. Protègent microcontrôleur et driver lui-même.
Comment Arrêter le Moteur (Freinage)
Deux options pour arrêter :
– Roulement libre (coasting) :
Coupez l'alimentation du moteur. Inconvénient : continue tourner un moment, risque dommage moteur ou charge attachée.
– Freinage (braking) :
Appliquez alimentation en sens inverse. Arrêt quasi immédiat.
Inconvénient : stress important sur moteur, risque dommage.
Choix selon application. Arrêt rapide = freinage. Rotation résiduelle acceptable = roulement libre.
Analogie : vélo en descente = roulement libre. Vélo en montée = freinage.
Considérez aussi le type de moteur. Moteur DC à balais = driver gérant forts courants. Moteur pas à pas = driver supportant micro-pas.
Types de Drivers Moteur
Deux types principaux : à balais (brushed) et sans balais (brushless).
Drivers à balais : applications faible puissance (jouets RC). Plus simples (pas capteurs/contrôleurs spéciaux).
Drivers sans balais : applications haute puissance (drones, véhicules électriques). Plus complexes (capteurs/contrôleurs spéciaux requis).
Autres types :
Driver Moteur DC
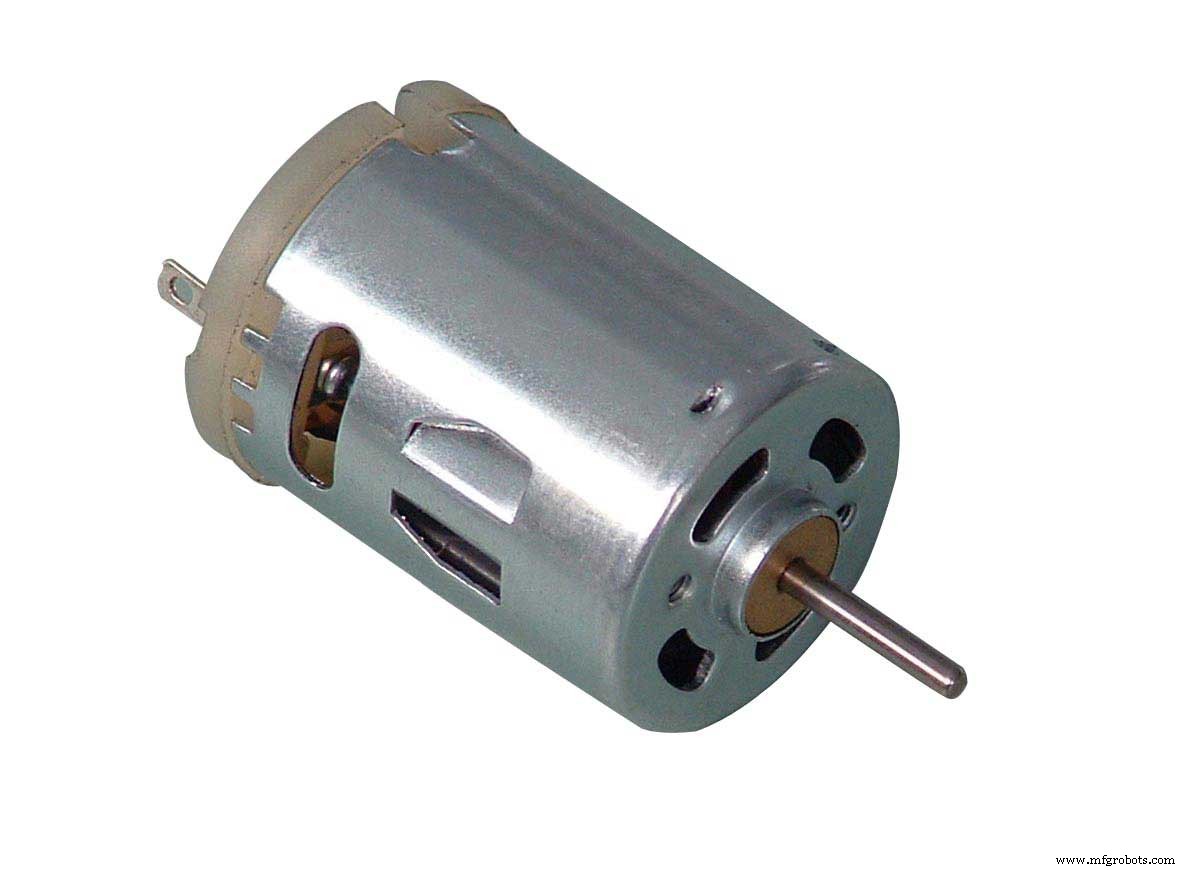
Moteur DC
Source : Wikimedia Commons
Moteurs DC les plus courants. Ventilateurs, disques durs. Contrôle vitesse et direction.
Driver Moteur Servo
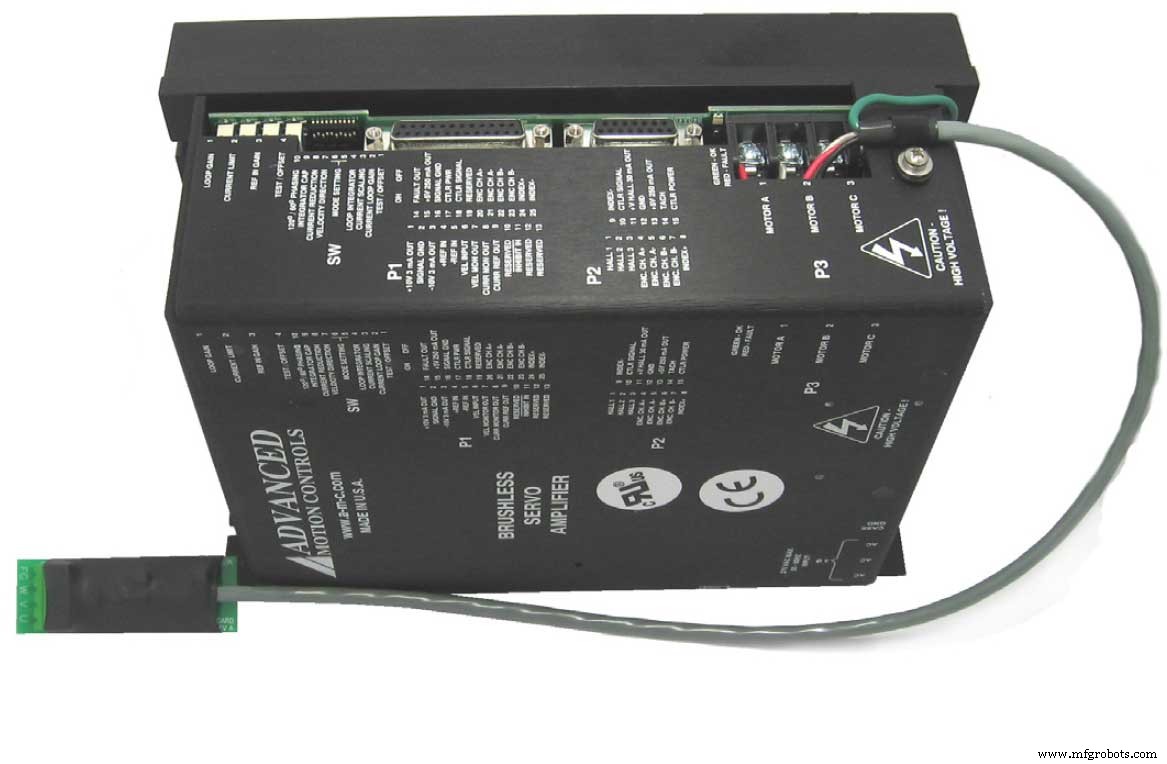
ServoDrive
Source : Wikimedia Commons
Servomoteurs : contrôle précis (robots, machines CNC). Contrôle position, vitesse, couple.
Driver Moteur Pas à Pas
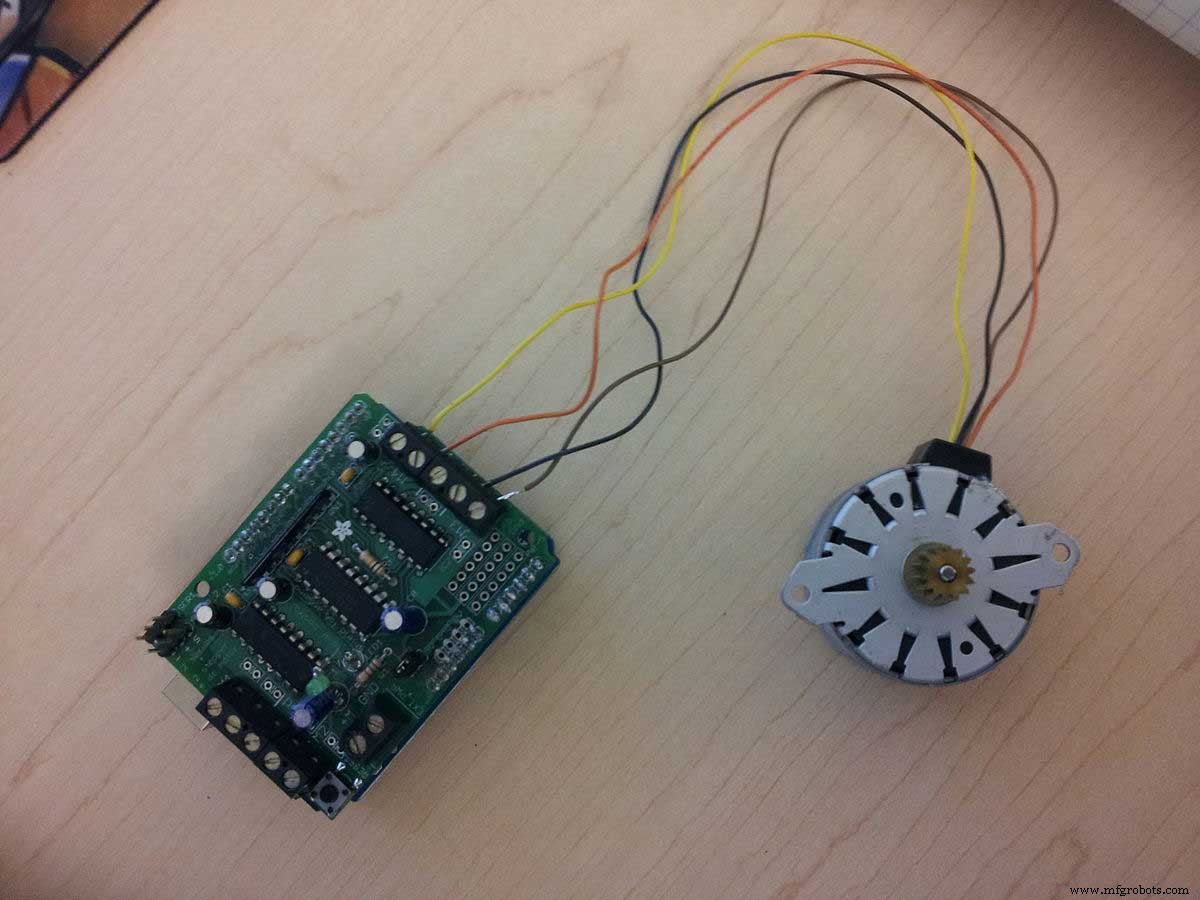
Moteur Pas à Pas
Source : Wikimedia Commons
Convertit énergie électrique en mécanique. Contrôle vitesse et direction. Positionnement précis (imprimantes, scanners). Contrôle pas et direction.
Autres Types :
Driver Pas à Pas Numérique
Utilise signaux numériques pour contrôler moteur pas à pas.
Driver Pas à Pas Bouclé
Utilise rétroaction pour contrôler moteur pas à pas.
Driver Pas à Pas Analogique
Utilise signaux analogiques.
Driver Intégré
Combine driver moteur et microcontrôleur. Souvent utilisé en robotique.
Driver Moteur BLDC
Moteurs BLDC = DC sans balais. Applications couple élevé, bruit faible (disques durs, véhicules électriques). Drivers BLDC contrôlent vitesse et direction.
Circuit Driver Moteur DC
Circuit Driver Moteur DC avec Transistors
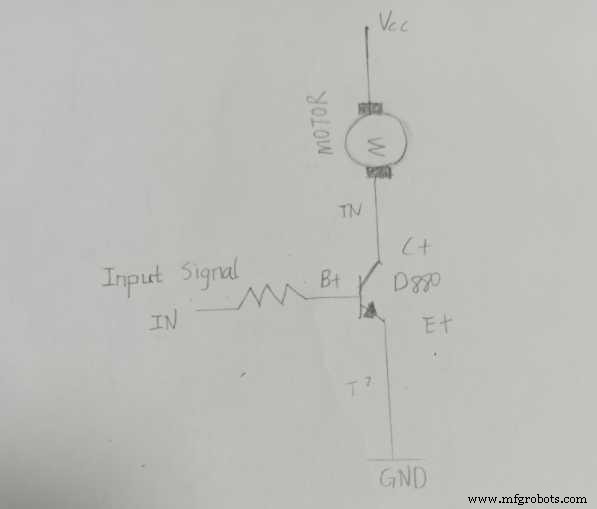
Circuit driver moteur DC
Circuit de base : moteur DC, résistance, transistor de puissance (D880).
Circuit en Pont en H
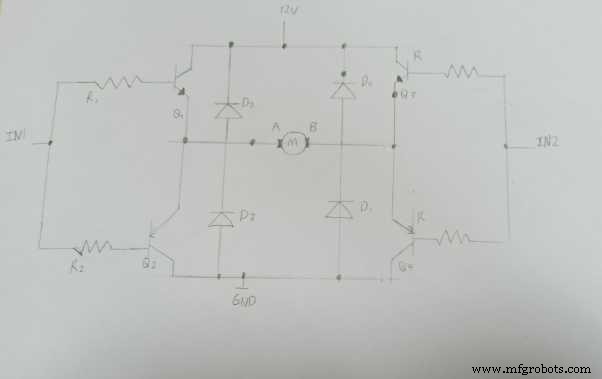
Circuit Pont en H
Contrôle vitesse et direction moteur DC. Applications nécessitant rotation dans les deux sens. Robotique : changement direction robot.
CI Driver Moteur
CI spécialisé pour contrôler moteurs. DC, servo, pas à pas.
CI drivers les plus fréquents :
- L293D : Driver type pont en H. Charges inductives : relais, solénoïdes, DC, moteurs pas à pas bipolaires, etc.
- L298N : Aussi pont en H. Moteurs DC, pas à pas, actionneurs.
- A4988
- DRV8825 : Driver micro-pas avec traducteur intégré pour usage facile. Moteurs pas à pas bipolaires.
Fonctions du Driver Moteur
- Alimenter le moteur
- Contrôler vitesse et direction
- Freiner le moteur
- Protéger moteur contre dommages surintensité
- Fournir limitation de courant
Applications des Drivers Moteur
Applications courantes :
- Jouets télécommandés : driver amplifie signal microcontrôleur pour moteurs jouet.
- Disques durs : driver contrôle moteur broche faisant tourner disques.
Disques informatiques types divers
- Imprimantes : driver contrôle moteurs alimentation et chariot tête impression.
- Machines assemblage automatisées : driver contrôle moteurs variés (convoyeurs, bras préhenseurs).
Avantages des CI Drivers Moteur
- Fournit plus puissance que microcontrôleur.
- Protections intégrées (surintensité, surchauffe).
- Gain de place : combine amplificateur et driver en un CI.
Inconvénients des CI Drivers Moteur :
- Peuvent être coûteux.
- Attention aux tensions et courants nominaux.
- Certains CI difficiles à utiliser.
Maintenant que vous savez ce qu'est un driver moteur, choisissez le bon pour votre projet. Délicat vu la variété.
Comment Choisir le Bon Type de Driver Moteur
Facteurs importants :
– Type de moteurs (balais ou sans balais)
Confirmez si moteurs à balais ou sans balais. Datasheet si incertain.
– Tension de vos moteurs
Considérez tension nominale, niveau logique, fonctionnalités. Choisissez driver : tension adaptée à votre moteur, gère niveau logique microcontrôleur, fonctionnalités nécessaires.
La plupart gèrent plage tensions. Ex: L293D : +36V à -36V. Important : tension utilisée dans limites spécifiées. Sinon risque dommage driver. Tension nominale typique : 0,65V à 36V. Fonctionnalités/capacités importantes aussi.
– Courant nominal de vos moteurs
Essentiel : driver gérant courant consommé par moteurs. Driver pas assez puissant = surchauffe, dommage moteur. Trop puissant = gaspillage argent sur fonctionnalités inutilisées.
Courant que driver peut fournir. Gros moteurs = driver courant élevé. Ex: L293D = 600mA par canal.
– Interface
Interface contrôle : pont en H le plus courant. Permet contrôle direction et vitesse. Autres : L293D, L298N, TB6612FNG. Fonctionnalités/capacités différentes.
Avec microcontrôleur : considérez niveau logique interface. Majorité microcontrôleurs = logique TTL, incompatible avec nombreux drivers. Convertisseur niveau logique nécessaire pour TTL avec drivers moteurs.
– Couple nécessaire
Considérez couple, surtout couple de blocage (maintien moteur immobile). Couple maintien = surmonter résistance charge. Charge lourde = moteur couple maintien élevé.
– Vitesse rotation moteurs
Vitesse rotation importante. Driver doit fournir puissance pour vitesse désirée.
– Taille et poids moteurs
Important : driver doit supporter poids et taille moteurs.
– Environnement d'utilisation (intérieur/extérieur)
Drivers conçus pour environnements différents. Extérieur = drivers étanches.
– Budget
Considérez prix. Drivers abordables dans votre budget.
Choisissez driver selon : type interface, tension nominale, niveau logique, fonctionnalités/capacités. Meilleur driver pour votre application.
Qu'est-ce qu'un Pont en H ?
Circuit commutateur avec deux paires transistors comme interrupteurs. Inverse et marche avant moteur DC contrôlées par interrupteurs. Majorité contrôleurs conçus ainsi.
Les deux transistors allumés = rotation un sens. Les deux éteints = moteur arrêté. Paires peuvent être allumées ensemble, une allumée l'autre éteinte, ou les deux éteintes. Rotation sens inverse. Vitesse ajustée par durée d'allumage de chaque transistor.
Résumé
Drivers moteurs = CI contrôlant moteurs pas à pas ou DC. Nombreux types, chacun avec avantages/inconvénients. CI courants : L298N, DRV8825, TB6612FNG.
Choix driver : tension/courant requis par moteur, dissipation puissance max admissible puce. Driver doit gérer fréquence commutation requise.
Majorité MCU standards ne pilotent pas moteurs haute puissance directement. Driver nécessaire pour contrôler moteur DC ou pas à pas haute puissance.
Technologie industrielle
- Choisir les pieds de nivellement idéaux pour mobilier et machines
- Choisir les bons coulisses de tiroir : guide complet
- Choisir la bonne grue : Types, caractéristiques et meilleures utilisations
- Choisir le Bon Compacteur : Guide Complet pour une Gestion Efficace des Déchets
- Sélectionner la grue idéale : conseils d'expert pour le bon choix
- Systèmes de gestion d'entrepôt (WMS) : définition, avantages et guide de choix
- Comprendre le logiciel CMMS : avantages et guide de sélection du bon programme
- Sélectionner l'outil CNC optimal et la programmation pour une performance maximale
- Comment fonctionnent les ateliers CNC et comment choisir le meilleur partenaire