



Réseaux vs Bus : guide clair sur le câblage dans les systèmes numériques
Les fils entre le réservoir et le lieu de surveillance sont appelés un bus ou un réseau. La distinction entre ces deux termes est plus sémantique que technique, et les deux peuvent être utilisés indifféremment à toutes fins pratiques. Dans mon expérience, le terme « bus » est généralement utilisé pour un ensemble de fils reliant des composants numériques à l'intérieur du boîtier d'un dispositif informatique, et « réseau » pour quelque chose de physiquement plus étendu.
Ces dernières années, cependant, le mot « bus » a gagné en popularité pour décrire les réseaux spécialisés dans l'interconnexion de capteurs d'instrumentation discrets sur de longues distances (« Fieldbus » et « Profibus » sont deux exemples). Dans les deux cas, nous faisons référence au moyen par lequel deux ou plusieurs dispositifs numériques sont connectés ensemble pour que des données puissent être communiquées entre eux.
Des noms comme « Fieldbus » ou « Profibus » englobent non seulement le câblage physique du bus ou réseau, mais aussi les niveaux de tension spécifiés pour la communication, leurs séquences de temporisation (surtout pour la transmission de données série), les spécifications de brochage des connecteurs, et toutes les autres caractéristiques techniques distinctives du réseau.
En d'autres termes, lorsque nous parlons d'un certain type de bus ou réseau par son nom, nous parlons en fait d'un standard de communications, grossièrement analogue aux règles et au vocabulaire d'une langue écrite. Par exemple, avant que deux ou plusieurs personnes ne puissent devenir correspondants, elles doivent être capables d'écrire l'une à l'autre dans un format commun.
Avoir simplement un système postal capable de livrer leurs lettres n'est pas suffisant. Si elles conviennent d'écrire en français, elles acceptent de respecter les conventions de jeu de caractères, vocabulaire, orthographe et grammaire spécifiées par le standard de la langue française.
De même, si nous connectons deux dispositifs Profibus ensemble, ils pourront communiquer uniquement parce que le standard Profibus a spécifié des détails importants tels que les niveaux de tension, les séquences de temporisation, etc. Avoir simplement un ensemble de fils tendus entre plusieurs dispositifs ne suffit pas à construire un système fonctionnel (surtout si les dispositifs ont été construits par différents fabricants !).
Pour illustrer en détail, concevons notre propre standard de bus. En reprenant le système rudimentaire de mesure de réservoir avec cinq interrupteurs pour détecter divers niveaux d'eau, et en utilisant (au moins) cinq fils pour conduire les signaux à leur destination, nous pouvons poser les fondations du puissant BogusBus :
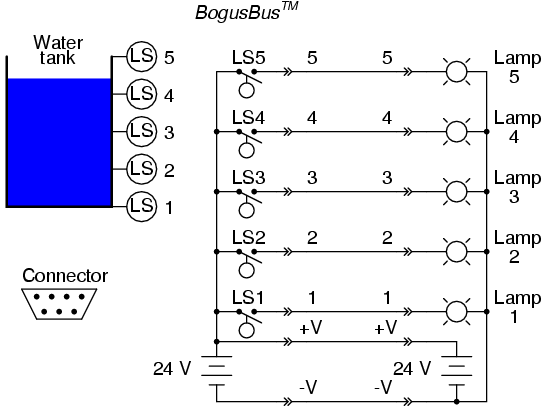
Le câblage physique du BogusBus consiste en sept fils entre le dispositif émetteur (interrupteurs) et le dispositif récepteur (lampes). L'émetteur comprend tous les composants et connexions de câblage à gauche des connecteurs les plus à gauche (les symboles « —>>— »). Chaque symbole de connecteur représente un élément mâle et femelle complémentaire. Le câblage du bus consiste en les sept fils entre les paires de connecteurs.
Finalement, le récepteur et tout son câblage constitutif se trouve à droite des connecteurs les plus à droite. Cinq des fils du réseau (étiquetés 1 à 5) transportent les données tandis que deux de ces fils (étiquetés +V et -V) fournissent les connexions pour les alimentations DC. Il existe un standard pour les fiches connecteurs 7 broches, également. La disposition des broches est asymétrique pour empêcher la connexion « à l'envers ».
Pour que les fabricants reçoivent la certification « conforme BogusBus » impressionnante sur leurs produits, ils devraient se conformer aux spécifications définies par les concepteurs de BogusBus (probablement une autre entreprise, qui a conçu le bus pour une tâche spécifique et a fini par le commercialiser pour une grande variété de fins). Par exemple, tous les dispositifs doivent être capables d'utiliser l'alimentation DC 24 Volts du BogusBus : les contacts d'interrupteur dans l'émetteur doivent être dimensionnés pour commuter cette tension DC, les lampes doivent définitivement être dimensionnées pour être alimentées par cette tension, et les connecteurs doivent pouvoir tout gérer.
Le câblage, bien sûr, doit être conforme à ce même standard : les lampes 1 à 5, par exemple, doivent être câblées sur les broches appropriées pour que lorsque LS4 de l'émetteur du fabricant XYZ se ferme, la lampe 4 du récepteur du fabricant ABC s'allume, et ainsi de suite. Puisque l'émetteur et le récepteur contiennent tous deux des alimentations DC dimensionnées pour une sortie de 24 Volts, toutes les combinaisons émetteur/récepteur (de tous les fabricants certifiés) doivent avoir des alimentations qui peuvent être câblées en parallèle en toute sécurité.
Considérez ce qui pourrait arriver si le fabricant XYZ fabriquait un émetteur avec le côté négatif (-) de leur alimentation 24VDC attaché à la terre et le fabricant ABC fabriquait un récepteur avec le côté positif (+) de leur alimentation 24VDC attaché à la terre. Si les deux terres sont relativement « solides » (c'est-à-dire une faible résistance entre elles, comme pourrait être le cas si les deux mises à la terre étaient faites sur la structure métallique d'un bâtiment industriel), les deux alimentations se court-circuiteraient !
Le BogusBus est, bien sûr, un exemple complètement hypothétique et très impraticable de réseau numérique. Il a une résolution de données incroyablement pauvre, nécessite un câblage substantiel pour connecter les dispositifs, et ne communique que dans une seule direction (de l'émetteur au récepteur). Il suffit toutefois comme exemple didactique de ce qu'est un réseau et de certaines considérations associées à la sélection et l'exploitation de réseau.
Il existe de nombreux types de bus et réseaux que vous pourriez rencontrer dans votre profession. Chacun a ses propres applications, avantages et inconvénients. Il est utile de s'associer à certains des « alphabets soupe » utilisés pour étiqueter les divers designs :
Bus courte distance
PC/AT
Bus utilisé dans les premiers ordinateurs compatibles IBM pour connecter des périphériques tels que lecteurs de disque et cartes son à la carte mère.
PCI
Un autre bus utilisé dans les ordinateurs personnels, mais non limité aux compatibles IBM. Beaucoup plus rapide que PC/AT. Taux de transfert typique de 100 Mo/s (32 bits) et 200 Mo/s (64 bits).
PCMCIA
Un bus conçu pour connecter des périphériques aux ordinateurs portables. A une très petite « empreinte » physique, mais est considérablement plus lent que les autres bus PC populaires.
VME
Bus haute performance (co-conçu par Motorola, basé sur le standard Versa-Bus antérieur de Motorola) pour construire des ordinateurs industriels et militaires polyvalents, où plusieurs cartes mémoire, périphériques, et même microprocesseurs pouvaient être branchées dans un « rack » passif ou « cage à cartes » pour faciliter les designs de systèmes personnalisés. Taux de transfert typique de 50 Mo/s (64 bits de large).
VXI
En fait une extension du bus VME, VXI (VME eXtension for Instrumentation) inclut le bus VME standard ainsi que des connecteurs pour signaux analogiques entre cartes dans le rack.
S-100
Parfois appelé bus Altair, ce standard de bus était le produit d'une conférence en 1976, destiné à servir d'interface au microprocesseur Intel 8080. Similaire en philosophie au VME, où plusieurs cartes de fonction pouvaient être branchées dans un « rack » passif, facilitant la construction de systèmes personnalisés.
MC6800
L'équivalent Motorola du bus S-100 centré sur Intel, conçu pour interfacer des périphériques au populaire microprocesseur Motorola 6800.
STD
Signifie Simple-To-Design, et est encore un autre « rack » passif similaire au bus PC/AT, et se prête bien aux designs basés sur du matériel compatible IBM. Conçu par Pro-Log, il est 8 bits de large (parallèle), accueillant des cartes de circuit relativement petites (4,5 pouces sur 6,5 pouces).
Multibus I et II
Un autre bus destiné à la conception flexible de systèmes informatiques personnalisés, conçu par Intel. 16 bits de large (parallèle).
CompactPCI
Une adaptation industrielle du standard PCI pour ordinateur personnel, conçue comme une alternative plus performante au bus VME plus ancien. À une vitesse d'horloge de bus de 66 MHz, les taux de transfert sont de 200 Mo/s (32 bits) ou 400 Mo/s (64 bits).
Microchannel
Encore un autre bus, celui-ci conçu par IBM pour leur série d'ordinateurs PS/2 malchanceuse, destiné à l'interfaçage de cartes mères PC à des périphériques.
IDE
Un bus utilisé principalement pour connecter les disques durs d'ordinateurs personnels avec les cartes périphériques appropriées. Largement utilisé dans les ordinateurs personnels d'aujourd'hui pour l'interfaçage de disques durs et lecteurs CD-ROM.
SCSI
Une alternative (techniquement supérieure à IDE) bus utilisé pour les disques d'ordinateurs personnels. SCSI signifie Small Computer System Interface. Utilisé dans certains PC compatibles IBM, ainsi que Macintosh (Apple), et de nombreux mini et ordinateurs centraux d'entreprise. Utilisé pour interfacer disques durs, lecteurs CD-ROM, lecteurs de disquettes, imprimantes, scanners, modems, et une multitude d'autres périphériques. Vitesses jusqu'à 1,5 Mo par seconde pour le standard original.
GPIB (IEEE 488)
General Purpose Interface Bus, aussi connu sous le nom HPIB ou IEEE 488, destiné à l'interfaçage d'équipements de test électronique tels que oscilloscopes et multimètres aux ordinateurs personnels. Chemin d'adresse/données 8 bits de large avec 8 lignes supplémentaires pour le contrôle de communications.
Centronics parallèle
Largement utilisé sur les ordinateurs personnels pour l'interfaçage d'imprimantes et traceurs. Parfois utilisé pour interfacer avec d'autres périphériques, tels que lecteurs de disques ZIP (disquette 100 Mo) externes et lecteurs de bandes.
USB
Universal Serial Bus, destiné à interconnecter de nombreux périphériques externes (tels que claviers, modems, souris, etc.) aux ordinateurs personnels. Longtemps utilisé sur les Mac, il est maintenant installé comme nouvel équipement sur les machines compatibles IBM.
FireWire (IEEE 1394)
Un réseau série haute vitesse capable de fonctionner à 100, 200, ou 400 Mbps avec des fonctionnalités polyvalentes telles que le « hot swapping » (ajout ou retrait de dispositifs sous tension) et une topologie flexible. Conçu pour l'interfaçage haute performance d'ordinateurs personnels.
Bluetooth
Un réseau de communications radio conçu pour la liaison de dispositifs informatiques en bureau. Dispositions pour la sécurité des données conçues dans ce standard de réseau.
Réseaux longue distance
Boucle de courant 20 mA
Ne pas confondre avec le standard analogique d'instrumentation 4-20 mA courant, ceci est un réseau de communications numériques basé sur l'interruption d'une boucle de courant 20 mA (ou parfois 60 mA) pour représenter des données binaires. Bien que l'impédance faible donne une bonne immunité au bruit, il est sensible aux défauts de câblage (tels que les coupures) qui feraient échouer l'ensemble du réseau.
RS-232C
Le réseau série le plus courant utilisé dans les systèmes informatiques, souvent utilisé pour lier des périphériques tels que imprimantes et souris à un ordinateur personnel. Limité en vitesse et distance (typiquement 45 pieds et 20 kbps, bien que des vitesses plus élevées puissent être atteintes avec des distances plus courtes). J'ai pu faire fonctionner RS-232 de manière fiable à des vitesses excédant 100 kbps, mais cela utilisait un câble de seulement 6 pieds ! RS-232C est souvent appelé simplement RS-232 (sans « C »).
RS-422A/RS-485
Deux réseaux série conçus pour surmonter certaines limitations de distance et de polyvalence de RS-232C. Largement utilisés dans l'industrie pour lier des dispositifs série ensemble dans des environnements d'usine électriquement « bruyants ». Limitations de distance et vitesse bien supérieures à RS-232C, typiquement plus d'un demi-mile et à des vitesses approchant 10 Mbps.
Ethernet (IEEE 802.3)
Un réseau haute vitesse qui relie des ordinateurs et certains types de périphériques. « Normal » Ethernet fonctionne à une vitesse de 10 millions de bits/seconde, et « Fast » Ethernet à 100 millions de bits/seconde. Le Ethernet plus lent (10 Mbps) a été implémenté de diverses manières sur fil de cuivre (coax épais = « 10BASE5 », coax fin = « 10BASE2 », paires torsadées = « 10BASE-T »), radio, et sur fibre optique (« 10BASE-F »). Le Fast Ethernet a aussi été implémenté sur quelques moyens différents (paires torsadées, 2 paires = 100BASE-TX ; paires torsadées, 4 paires = 100BASE-T4 ; fibre optique = 100BASE-FX).
Token ring
Un autre réseau haute vitesse reliant des dispositifs informatiques, utilisant une philosophie de communication très différente d'Ethernet, permettant des temps de réponse plus précis des dispositifs réseau individuels, et une plus grande immunité aux dommages de câblage réseau.
FDDI
Un réseau très haute vitesse exclusivement implémenté sur câblage fibre-optique.
Modbus/Modbus Plus
Originellement implémenté par la société Modicon, un grand fabricant de Contrôleurs Logiques Programmables (CLP) pour lier des racks E/S (Entrée/Sortie) distants avec un processeur CLP. Encore assez populaire.
Profibus
Originellement implémenté par la société Siemens, un autre grand fabricant d'équipements CLP.
Foundation Fieldbus
Bus haute performance expressément conçu pour permettre à de multiples instruments de process (transmetteurs, contrôleurs, positionneurs de vannes) de communiquer avec des ordinateurs hôtes et entre eux. Pourrait finalement déplacer le signal analogique 4-20 mA comme moyen standard d'interconnexion de l'instrumentation de contrôle de process dans le futur.
Technologie industrielle
- Fils en titane : types, propriétés et applications industrielles
- Gérer les applications SaaS et réseaux modernes : stratégies éprouvées de stabilité et gouvernance
- Conventions de connexions de fils dans les schémas électriques : guide clair
- Résumé complet des résistances, inductances et condensateurs dans les circuits alternatifs
- Comment les réseaux 5G façonneront l'adoption IoT et la fiscalité télécom
- Comprendre le Measling et la Délamination PCB : Causes, Prévention et Contrôle Qualité
- Maîtriser la conception de circuits imprimés pour l'Internet des objets : Guide complet
- Réseaux de neurones expliqués : Comment ils imitent le cerveau pour résoudre des problèmes complexes
- Industrie 4.0 : avantages, risques et défis d'implémentation