



Optimiser les besoins en espace pour robots 6 axes micro-automatisation
De combien d'espace avez-vous besoin pour un robot 6 axes micro-automatisation ?
Si vous envisagez un bras robot 6 axes micro-automatisation (ex. Meca500 Mecademic utilisé ici), vous êtes probablement intéressé par positionnement/orientation de l'outil (effecteur terminal) en divers emplacements. Vous voudrez connaître l'ensemble des positions atteignables avec un effecteur spécifique sur un bras 6 axes spécifique. Vous demanderez un diagramme « zone de travail », « volume de travail », « enveloppe de travail », « plage de travail ». Malheureusement, souvent diagramme simpliste comme ci-dessous, ou pire : la « portée » du robot.
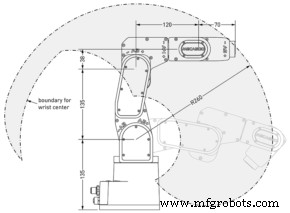
En robotique, terme correct = espace de travail (workspace). La portée = distance max entre centre poignet robot (intersection axes 3 derniers joints) et axe joint 1. Zone grise = zone atteignable par centre poignet pour rotation donnée joint 1. Cette zone, ou volume balayé par rotation autour axe joint 1, N'EST PAS l'espace de travail. Aucune garantie d'atteindre position dans ce volume avec pointe outil effecteur particulier, et encore moins avec orientation quelconque. Si effecteur long monté → impossible d'atteindre positions de ce volume avec pointe outil.
L'espace de travail d'un robot 6 axes micro-automatisation = ensemble de toutes les poses (positions + orientations) atteignables par un effecteur particulier monté sur ce robot. Donc : (1) impossible de dire l'espace de travail d'un bras 6 axes spécifique sans savoir quel effecteur vous utiliserez, et (2) cet espace est entité 6D généralement impossible à représenter graphiquement.
Exceptions rares représentation graphique. Espace travail robot cartésien 6 axes (ci-dessous) trivial à décrire mais pour UN choix pointe outil spécifique. Si pointe outil effecteur coïncide avec intersection axes 3 joints rotules → robot positionne pointe n'importe où dans pavé jaune, avec ABSOLUMENT N'IMPORTE QUELLE orientation outil.
Hélas, vastes majorité robots industriels 6 axes ne sont pas cartésiens (raisons pratiques). Exemple : robot cartésien ci-dessus = espace travail très petit en positionnement. Robot 6 axes typique, bizarrement appelé robot à articulation verticale = 7 liens (corps) série connectés par 6 joints rotules actionnés. Premier corps = base, dernier = bride (interface mécanique). Axe joint 1 = vertical, axes joints 2-3 = horizontaux, axe joint 4 = normal à axe joint 3, axes 3 derniers joints intersectent généralement en un point.
Bras robots industriels vendus sans outillage. Effecteur (pince, palpeur) attaché bride. Utilisateur associe repère outil fixe à effecteur, défini par rapport repère bride. Origine repère outil = TCP (Tool Center Point). Vous devez donc connaître ensemble poses par rapport repère base où robot amène repère outil spécifique. Espace travail robot = ensemble poses atteignables par repère outil robot.
Robot 6 axes micro-automatisation typique (Meca500) : quel que soit effecteur, pour chaque position TCP faisable, gamme orientations atteignables complètement différente (interférences mécaniques, limites joints, limitations longueurs liens). Sur ce couplage fort positionnement/orientation, ces robots ont singularités. En singularité, robot ne peut pas bouger dans certaines directions. Blocage physique, pas problème mathématique. TOUS bras robots 6 axes micro-automatisation (y compris cartésien) ont singularités. Exemple : tous joints Meca500 à 0° (figure gauche) → effecteur ne peut bouger ligne parallèle à axe y base (vert). Pour bouger cette ligne, joints 4 et 6 doivent rotationner ±90° (directions opposées).
Singularités = phénomène important (plutôt nuisance) robotique, traité tutoriel séparé. Ici : même si chemin dans espace travail, repère outil peut ne pas le suivre continûment (pauses mouvement TCP) à cause singularités.
Singularités limitent parties utilisables espace travail. En fait, espace travail robot 6 axes typique = combinaison de plusieurs sous-ensembles sans singularité, séparés par singularités. Robot bouge partout dans espace total en mode joint, mais seulement dans un sous-ensemble sans singularité en mode cartésien (TCP suit chemin spécifique).
Chaque sous-ensemble sans singularité = configuration robot spécifique. Traité tutoriel à venir sur singularités. Pour l'instant : si pose donnée inaccessible configuration actuelle, peut l'être avec autre configuration. Exemple : pose figure ci-dessous atteignable seulement dans une des 8 configurations. Erreur courante : considérer un seul sous-ensemble au lieu espace total (travailler dans un seul des 8 modes). Si pose spécifiée via coordonnées x,y,z + angles Euler + commande MovePose, robot trouve automatiquement meilleure configuration. Malheureusement, utilisateurs enseignent positions par jogging, pas spécification pose.
Souvent, utilisateur a déjà ensemble poses effecteur à atteindre pour application. Exemple : pièce prise convoyeur, présentée devant caméra diverses orientations, déposée autre convoyeur. Trouver placement optimal caméra, installation optimale pince, design optimal doigts = loin d'être trivial. Aucune procédure automatique commerciale pour design optimal cellule → seule méthode = essai-erreur.
Heureusement, pas besoin vrai setup : logiciel simulation (RoboDK). Mais compétences robotiques nécessaires, sinon beaucoup d'efforts essai-erreur. Voici 10 lignes directrices pour optimiser espace travail robot. Exemple Meca500, mais s'applique tout bras 6 axes micro-automatisation typique.
Ligne directrice 1 : Placez TCP aussi près que possible de la bride robot
Inspection : présenter pièce devant caméra large gamme orientations. Règle : repère outil aussi proche possible repère bride. Système préhension permettant saisir pièce inspectée au plus près bride.
Note : pince électrique optionnelle fournie avec plaque adaptateur fixation comme ci-dessus. Certaines applications : propre plaque adaptateur pour doigts + axe joint 6 dans même plan, ou pince le long axe joint 6 (vidéo). Alternative : doigts en L.
Ligne directrice 2 : Ne bougez pas en mode cartésien sauf si suivi chemin
Inspection : rotation pièce différentes orientations. Approches MoveLinRelTRF ou jogging cartésien = plus faciles. Mais échouent si singularité présente le long rotation (exemple figure : rotation effecteur autour axe y à 90° impossible, singularité axes 4 et 6 alignés).
→ Apprenez angles Euler + commande MovePose. Ou RoboDK (simulateur = passage singularités jogging cartésien). Quelque soit singularités, utilisez MovePose ou MoveJoints sauf si TCP doit suivre chemin spécifique. Ces commandes = temps cycle généralement plus rapides.
Ligne directrice 3 : Si câblage retient trop joint 6, alignez axes joints 1, 4 et 6
Joint 6 mécaniquement illimité, mais effecteur avec câblage (ex. notre pince) → amplitude joint 6 limitée ~±180° ou moins. Si plus d'amplitude nécessaire : alignez axes joints 4 et 6, voire 1, 4 et 6. Configuration singulière → MoveJoints pour rotation autour axes confondus.
Ligne directrice 4 : Si effecteur avec câblage, maintenez joint 6 au plus près 0°
Quand possible, pose désirée → joint 6 au plus près 0°. Exemple : préhension pièce position joint 6 = 170°, puis MovePose → joint 6 tournera probablement beaucoup. Si nouvelle pose joint 6 = 190°, robot tournera automatiquement dernier joint 340° direction négative (plutôt que 20° positive).
Ligne directrice 5 : Si large gamme orientations nécessaire, positionnez TCP sur axe joint 1
Couvrir large gamme orientations → TCP sur axe joint 1. Configuration = rotation ±175° axe joint 1 et ±180° axe joint 6. Plus centre poignet loin joint 1, moins capacités orientationnelles robot.
Ligne directrice 6 : Testez toutes configurations robot
Parfois robot trop près singularité dans une/multiple poses à atteindre. Inspection = peut-être pas problème. Mais préhension/dépose = arrivée/départ pose en mode linéaire probable. Testez toutes configurations possibles, choisissez celle plus éloignée singularités. Exemple figure : config gauche trop près singularité (axes 4 et 6 presque alignés), droite suffisamment éloignée.
Ligne directrice 7 : Considérez plus que l'atteignabilité
Espace travail = plusieurs sous-ensembles séparés par singularités. Pas toutes poses atteignables = également « bonnes ». Espace travail très hétérogène : performance vitesse/précision. Déjà dit : loin singularités en mode cartésien. De plus : plus bras étiré, moins précision (plus flexible), plus temps supprimer vibrations pointe outil.
Ligne directrice 8 : Exploitez redondance robot si 6 degrés liberté non nécessaires
Souvent 5 ddl suffisants. Effecteur = distributeur colle ou broche → orientation axe aiguille/arbre indifférente. Inspection pièce capteur axisymétrique (caméra) → présentation pièce n'importe quelle rotation axe capteur possible. Dans ces cas : n'alignez pas axe joint 6 avec axe symétrie outil/capteur, choisissez meilleure des infinies positions robot pour chaque pose. Meilleur = loin singularités + plus proche poses précédente/suivante.
Ligne directrice 9 : Fixez robot position verticale, sauf nécessité absolue
Meca500 (comme רוב robots industriels) fixable toute orientation (tête en bas, mur). Problème fixation non-verticale = fixation très solide nécessaire → cellule plus encombrante/coûteuse. Optez non-vertical seulement après essai fixation verticale.
Ligne directrice 10 : Mesurez sept fois, coupez une fois
Dicton anglais « Measure twice, cut once », version russe « Measure seven times, cut once » pour design cellule robot. Cellule complexe ou espace travail restreint → package simulation robot (RoboDK) + itérations design jusqu'à solution satisfaisante. Mais ne comptez pas entièrement sur simulation. Package générique (RoboDK) ne simule pas comportement exact robot. Mouvement linéaire possible RoboDK mais impossible robot réel (singularités). Testez aussi programme sur vrai robot.
Conclusion : sauf application quelques mouvements répétitifs, devez comprendre pleinement espace travail robot et passer temps considérable design cellule. Design cellule = pas seulement effectuer tous mouvements, mais optimiser temps cycle et autres critères (précision, consommation énergie).
Système de contrôle d'automatisation
- Robot DIY inspiré de Wall‑E : Raspberry Pi dans une boîte de CD recyclée
- Robot réveil roulant : Système mobile intelligent piloté par Raspberry Pi et Google Calendar
- Construire un robot vision par ordinateur piloté par la parole sur Windows 10 IoT Core
- Robot ROS : Navigation pilotée par terminal sur Raspberry Pi
- Le robot calligraphe de Star Automation brille au NPE2018
- Schunk étend l'assemblage de préhenseurs robotiques US à Morrisville, NC, boostant production locale et personnalisation
- Wittmann Battenfeld lance la gamme WX153 : robots avancés pour l'automatisation de l'injection à haute force de fermeture
- Choisir le bon routeur CNC : Machines 3 axes vs 4 axes
- Comprendre les robots boissons : technologie, automatisation et rôle dans l'industrie des boissons