



Moteurs NEMA : identifier et résoudre les problèmes courants des imprimantes 3D
Composant de base toute imprimante FFF : moteurs. Responsables mouvements positionnement tête impression + entraînement filament extrudeur.
Moteurs pas-à-pas (stepper), types courants : NEMA 17 et NEMA 23.
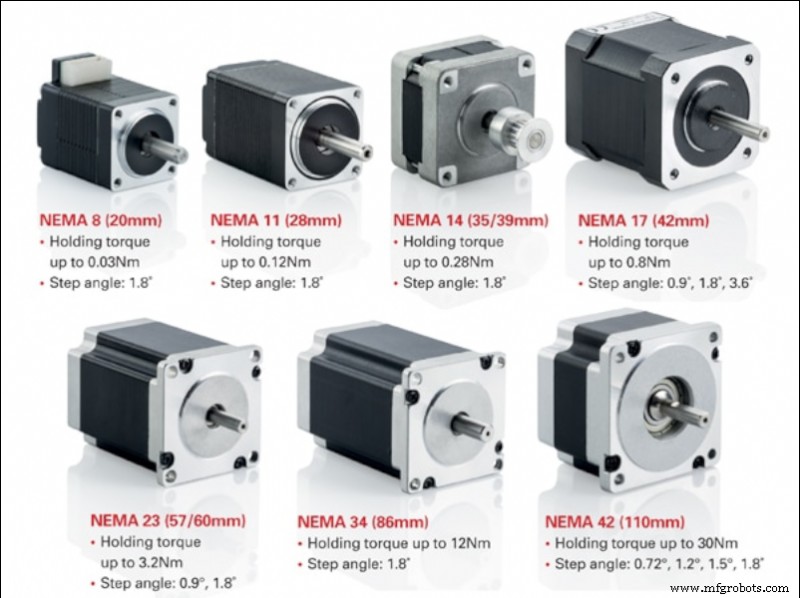
Image 1: Types moteurs NEMA. Source: motioncontrolproducts.com
Moteurs pas-à-pas qualité = fiabilité très élevée. Cause principale panne = externe : driver alimentation ou connexion.
Moteurs pas-à-pas
Rotation par sauts discrets angle donné. Entre moteur CC standard et servomoteur. Comme CC : multiples tours 360°. Comme servo : positionnement angulaire précis.
Les plus utilisés en impression 3D : moteurs pas-à-pas hybrides bipolaires, formats NEMA17 ou NEMA23. Hybrides = petit pas moteurs VR + haute inertie aimants permanents. Bipolaires = couple/ancrage supérieurs unipolaires, plus légers/compacts, mais nécessitent contrôleurs alimentation spécifiques.
Caractéristiques principales sélection moteur
- Pas (Step) : angle minimum rotation directe (sans micro-pas). Courant : 1,8° ou 0,9°. Pas plus petit = précision accrue, mais vitesse max rotation inférieure.
- Courant de travail : courant max pour fonctionnement correct. Plus de courant = plus couple = inertie supportée sans perte pas, mais plus d'échauffement/usure. Courant > specs fabricant → détérioration/panne.
- Tension par phase : tension requise chaque bobine.
- Résistance phase : résistance électrique chaque bobine.
- Inductance phase : inductance max générée chaque bobine activée.
- Précision positionnement : déviation max mouvement rotation. Valeur faible = précision élevée.
- Température max fonctionnement : dépassement prolongé = panne moteur.
- Inertie rotor : inertie rotor à vide (poids propre). Inertie supportée = somme + éléments accouplés.
- Couple de tenue (holding torque) : couple max phases inactives (sans courant) sans rotation arbre.
- Couple d'ancrage : couple max arrêt phases actives (sous courant) sans rotation. Valeur pour courant max.
- Couple démarrage : couple nécessaire vaincre inertie rotor pour début rotation.
- Couple rotation : couple max rotation sans perte pas. Valeur pour courant max.
Pour axes XY (vitesses élevées, fortes inerties) : moteur pas 1,8° couple élevé. Axe Z (pas haute vitesse requise) : moteur 0,9° mouvements plus doux, couple tenue/ancrage max pour supporter poids plateau/portique.
Connexion moteurs pas-à-pas bipolaires
Utile d'avoir fiche technique fabricant (position fils variable selon modèles).
Typiquement 4 connexions = 2 circuits alimentation indépendants. Chaque circuit : pôle + et - alimentant chaque bobine.
Première étape : position 4 connexions sur carte contrôle. Deux nomenclatures :
- 1A 1B 2A 2B : chiffre = circuit, lettres = pôles.
- A A⁻ B B⁻ : lettre = circuit, accent = pôle négatif.
Ensuite même chose pour moteurs.
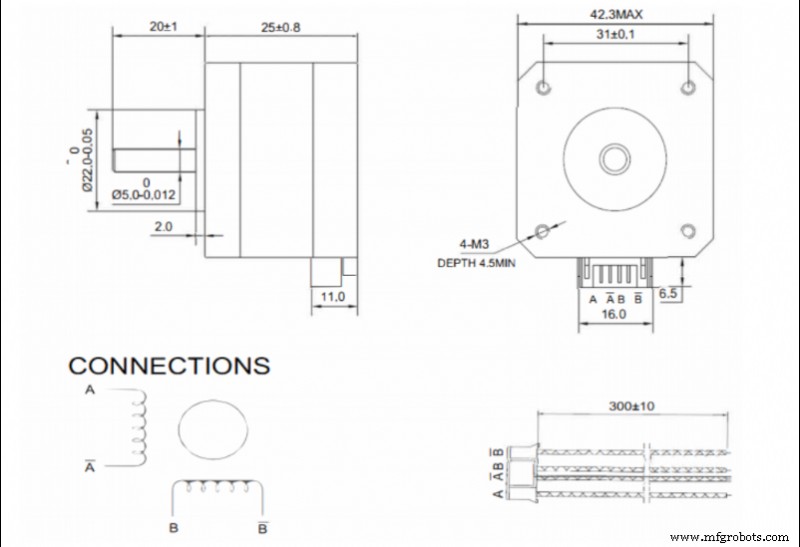
Image 2. Exemple connexions fiche technique NEMA17. Source: Bondtech
Si fiche dispo : consulter ordre fils connecteur. Nomenclature A A⁻ B B⁻ la plus courante.
Si carte et moteur même nomenclature : appariement direct. Si différentes :
- 1A – A
- 1B – A⁻
- 2A – B
- 2B – B⁻
Sans fiche : déterminer paire connexion chaque bobine. Mesurer résistance toutes combinaisons paires broches connecteur. Résistance non infinie = première paire trouvée. Combinaisons courantes fabricants : 1-3 4-6 ou 1-4 3-6 → tester ces deux en premier.
Une fois localisées : chaque phase connectée à chaque bobine. Important : deux phases même polarité sur bobines. Si phase inversée : moteur ne tourne pas, émet bruit → inverser polarité une bobine.
Garder phases bien séparées : vérifier état connecteurs fréquemment. Mauvais contact/pont entre phases = arrêt moteur.
Réglage courant moteurs
Alimentation via contrôleurs/drivers spécifiques. Modèles nombreux. Qualité supérieure = durabilité accrue, fonctionnement plus silencieux.
Deux méthodes réglage courant :
- Vis de réglage (potentiomètre) : drivers entrée de gamme/peu chers. Nécessite multimètre + tournevis céramique précision. Deux façons :
- Par courant : imprimante allumée, moteurs connectés, mesurer courant une phase, ajuster valeur appropriée. Non recommandé (surtout premier branchement nouveau driver) : moteurs alimentés sans savoir si courant sortie > courant admis moteur.
- Par tension de référence (Vref) : plus complexe mais recommandé. Déterminer Vref requise : Vref = Imax × 8 × Rs (Imax = courant max alimentation moteur, généralement ≤ 90 % max fabricant ; Rs = résistance détection driver). Alimenter driver, mesurer tension entre broche Vref (souvent potentiomètre lui-même) et masse (broche alimentation), ajuster potentiomètre.
- Par firmware : drivers modernes sans potentiomètre, réglage courant direct via firmware. Définir valeur courante appropriée section moteur firmware.
Sélection courant sortie drivers : ne pas utiliser valeur max fabricant. Pour longévité : ≤ 90 % max fabricant, optimum = courant minimum générant couple suffisant pour inerties. Courant plus élevé = plus couple mais plus échauffement, bruit, usure.
Vitesse maximale moteur pas-à-pas
Avancement par impulsions → vitesse max dépend fréquence max signal carte contrôle. Plusieurs moteurs simultanés → fréquence divisée.
Ex: carte 100 000 Hz, 4 moteurs (X,Y,Z,extrudeur) simultanés → 25 000 Hz/moteur = 25 000 impulsions/sec. Moteur 1,8° sans micro-pas → max 125 tr/s. Entraînement courroie GT2 poulie 8 dents (standard) → vitesse linéaire théorique max 3600 mm/s.
Avec micro-pas : vitesse max réduite proportionnellement. 16 micro-pas → 225 mm/s ; 256 micro-pas → 14 mm/s.
Crucial : connaître fréquence fonctionnement carte contrôle. Combinaison fréquence sortie basse + micro-pas élevé → vitesse max admissible < vitesse impression = perte pas significative.
Réglage approprié steps/mm
Signal mouvement transmis comme rotation, mais mouvements fichiers impression = linéaires. Imprimante doit convertir angulaire → linéaire.
Transmission généralement poulies dentées + courroies → conversion steps/mm dépend diamètre poulies.
Formule : steps/mm = (360/P) × MS / (2 × π × R_poulie) (P = pas moteur, MS = micro-pas configurés (1 si pas micro-pas), R_poulie = rayon poulie).
Mouvements par vis : pas filet vis définit avance. Formule : steps/mm = (360/P) × MS / A (A = pas filet vis).
Calculateurs en ligne facilitent (ex: Prusa Printers).
Valeurs théoriques obtenues → calibration précise recommandée pour compenser défauts fabrication/assemblage.
Imprimer cube dimensions connues (ex: 50×50×50 mm), mesurer cotes réelles. Appliquer : steps/mm = D_théorique × P_actuel / D_réel. Nouveau P/mm → pièces dimensions correctes.
Considérations importantes
- Perte pas : couple excessif. Grosses accélérations/vitesses changement direction → inerties non compensées couple → perte pas. Combinaison fréquences signal basses + micro-pas élevés réduit drastiquement vitesse max. Si vitesse impression > cette vitesse = perte pas. Imprimante boucle ouverte → perte position.
- Température : courant élevé → échauffement moteur. Si structure fermée/chauffée sans dissipation correcte → température max dépassée → désaimantation aimants, dysfonctionnement/panne. Imprimantes fermées : placer moteurs hors chambre ou réduire courant au minimum nécessaire.
- Hystérésis : phénomène intrinsèque moteurs. Petite erreur position fin mouvement. Moteurs qualité réduisent erreur.
- Résonance : fréquence propre moteur. Si fréquence impulsions ≈ fréquence propre → résonance → vibrations, bruit, usure accrues.
- Réglage steps/mm : incorrect = erreur positionnement → erreurs dimensionnelles pièces.
- Connexion : mélange/pont phases = moteur ne tourne ou erratique. Une phase polarité inversée = ne tourne. Inversion polarité deux phases (si connexion correcte) = rotation sens inverse.
Guide général, ne cible pas marque/modèle spécifique. Différences possibles procédures calibration/réglage selon marques/modèles – consulter manuel fabricant avant application.
impression en 3D
- Comprendre les moteurs à induction monophasés : types, fonctionnement et améliorations du rendement
- Comprendre les moteurs à collecteur à courant alternatif : conception, types et applications
- Prolonger la durée de vie des moteurs : conseils d'experts en maintenance
- Assurer la sécurité des moteurs électriques : phases clés et mesures de protection essentielles
- Problèmes Courants Fichiers Gerber & Solutions Expertes
- Moteurs industriels : types, fonctions et applications
- Comprendre les moteurs BLDC : guide professionnel
- 5 raisons clés de défaillance des moteurs TEFC et comment les prévenir
- Assurer la performance optimale : guide d'expert pour la maintenance du moteur compresseur