



Conception d'un niveau électronique pour malvoyants
Cet article présente la conception complète et peu coûteuse d'un niveau à bulle qui fournit un retour audible et visuel pour les utilisateurs malvoyants. Il utilise l'accéléromètre ADXL312 pour détecter l'inclinaison dans les plans horizontal et vertical, déclenchant un buzzer lorsque l'appareil est parfaitement de niveau ou vertical.
Introduction
Pour de nombreuses personnes malvoyantes, les niveaux à bulle traditionnels sont difficiles à utiliser. Une alternative tactile ou audible peut améliorer significativement l'autonomie et la sécurité dans les tâches quotidiennes telles que l'accrochage de tableaux, l'installation de meubles ou le nivellement de remorques. Cette conception montre comment un petit accéléromètre MEMS peut remplacer la bulle conventionnelle, offrant une précision comparable tout en fournissant un signal audio.
Vue d'ensemble du matériel
Le capteur principal est l'ADXL312, un accéléromètre MEMS 3 axes mesurant jusqu'à ±1,5 g avec une résolution de 10 bits. Spécifications clés :
- Boîtier : 5 mm × 5 mm
- Alimentation : 0,1 µA en veille, bande passante 6,25 Hz (par défaut 50 Hz)
- Densité de bruit : 340 µg/√Hz (≈850 µg RMS à 6,25 Hz)
- Résolution : 2,9 mg par bit de poids faible
Les données sont lues via un bus SPI et stockées dans six registres de 8 bits. Le dispositif prend également en charge I²C, une FIFO à 32 niveaux, des interruptions doubles, des registres d'offset, un auto-test et des modes de veille automatiques.
Schéma du système
Le circuit complet (Figure 3) inclut une alimentation 5 V régulée à 3,3 V par un régulateur linéaire ADP121, alimentant l'ADXL312, le microcontrôleur et l'EEPROM 25AA040. Une résistance de tirage de 10 kΩ sur la broche CAL permet la sélection du mode d'étalonnage. Le buzzer et l'affichage LCD 16 caractères fournissent un retour immédiat et des lectures numériques.
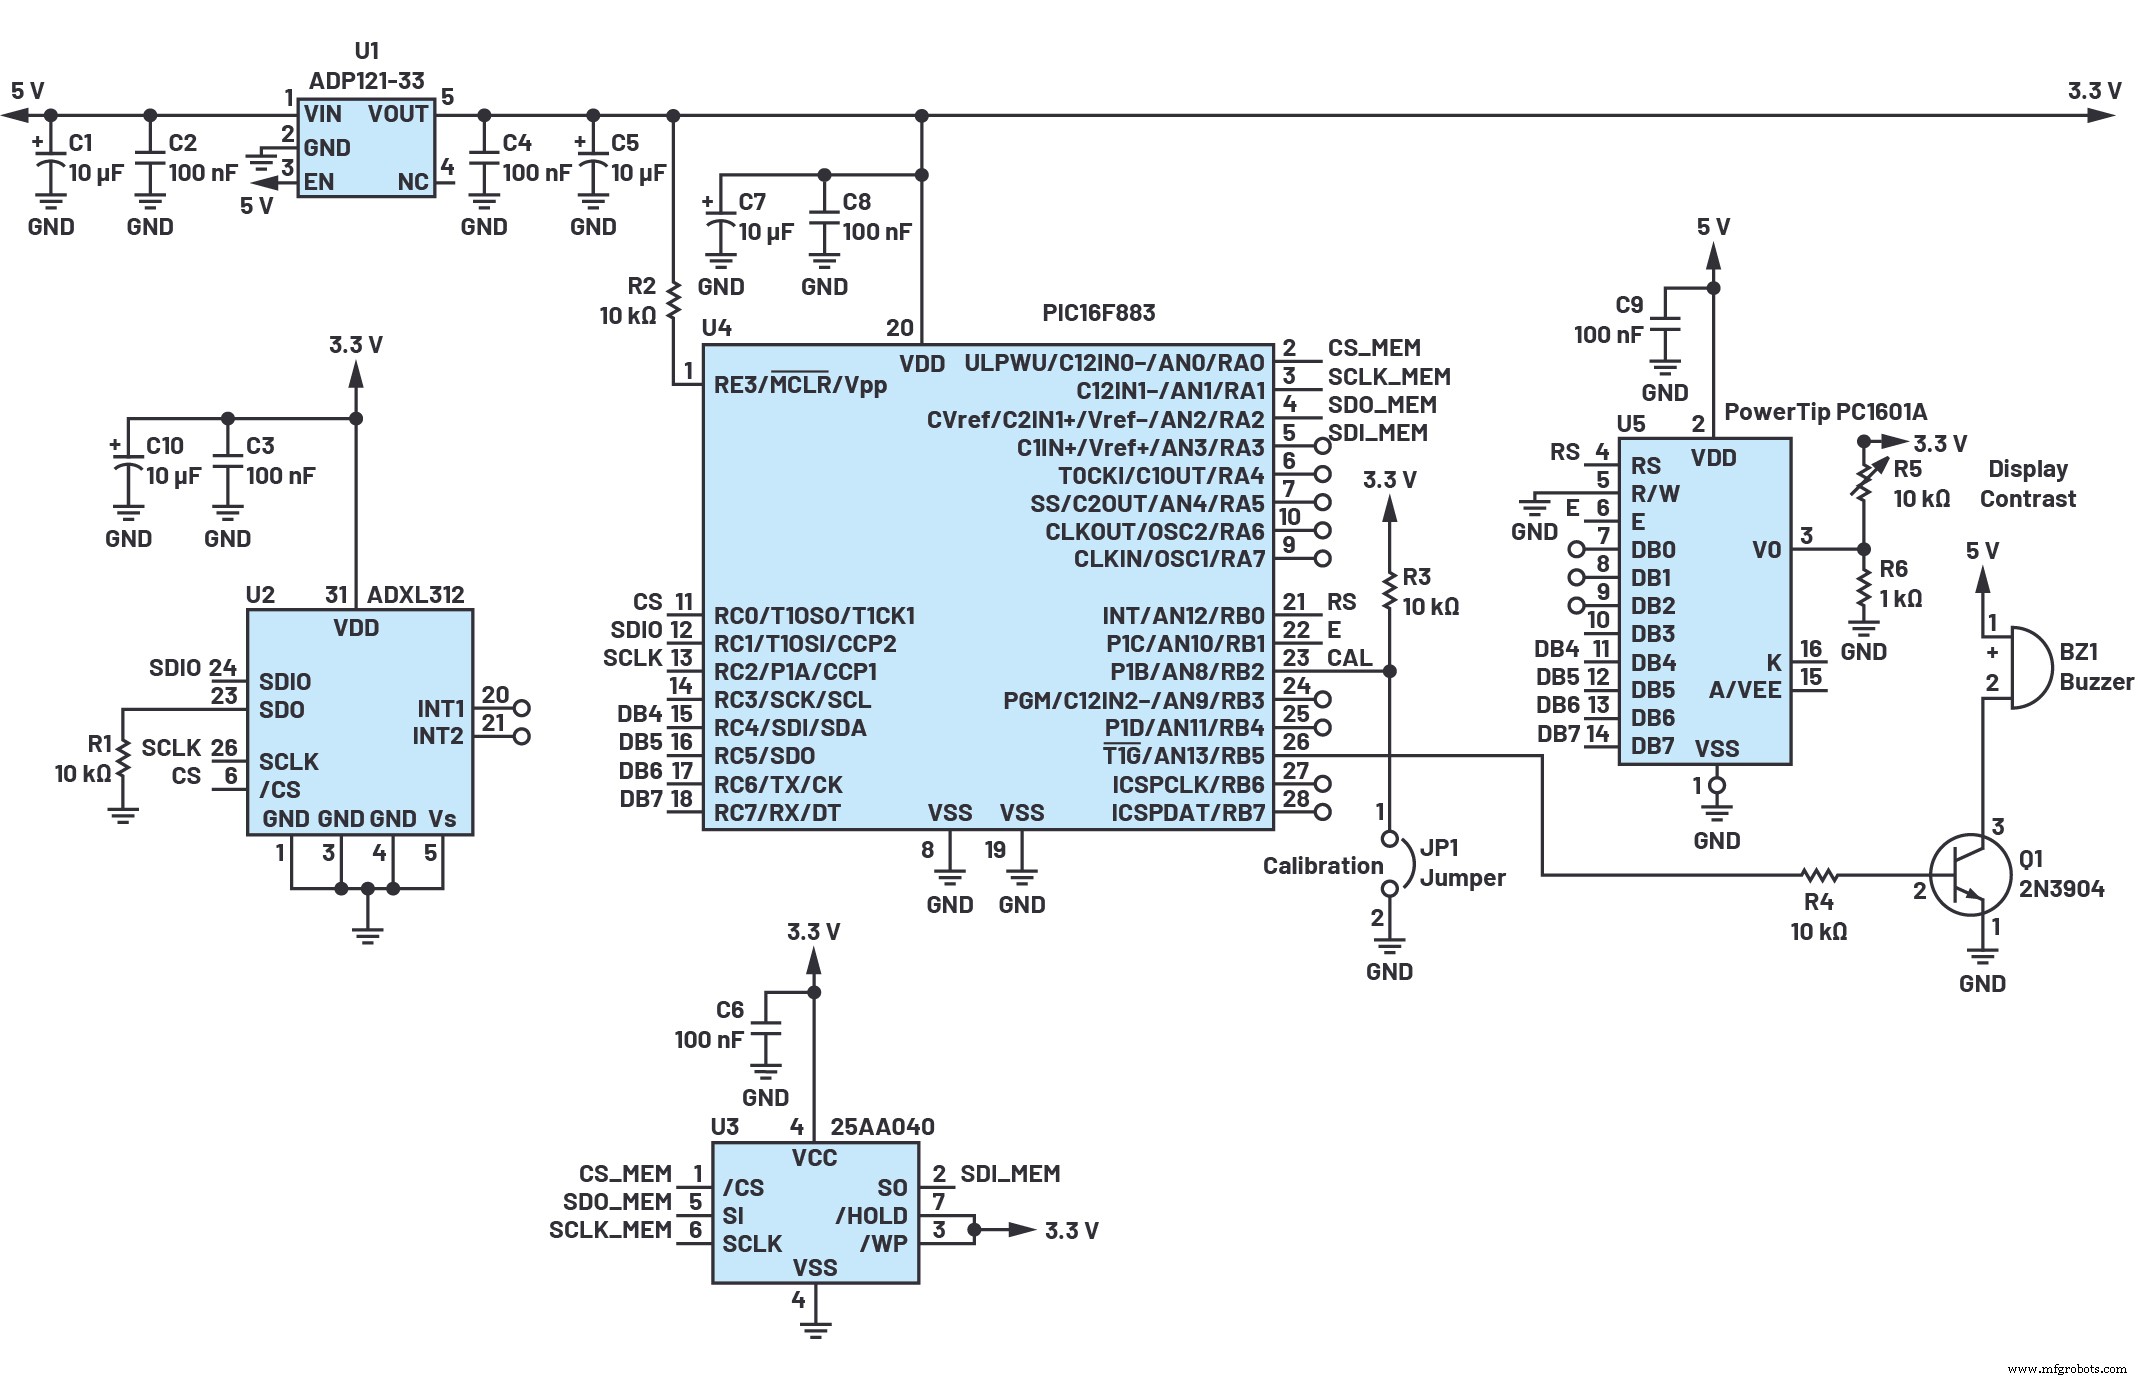
Figure 3. Schéma du circuit. (Source : Analog Devices)
Procédure d'étalonnage
Lors de la fabrication, le dispositif est monté sur un gabarit horizontal avec le cavalier CAL connecté à la masse. Le microcontrôleur lit les valeurs brutes x, y et z, les soustrait de zéro et écrit les offsets dans les registres internes de l'ADXL312 et dans l'EEPROM. Après le retrait du cavalier, la routine d'étalonnage est contournée ; les offsets stockés sont chargés à chaque mise sous tension.
Le logiciel moyenne huit échantillons par axe, rafraîchissant l'affichage LCD toutes les 100 ms. Lorsque l'axe x affiche 0 ou 1023 (±1 g), le buzzer retentit, indiquant que le dispositif est de niveau ; lorsque l'axe z affiche ces valeurs, le buzzer indique l'alignement vertical.
Traitement du signal et précision
La sortie de l'ADXL312 suit une relation sinusoïdale avec l'angle d'inclinaison :
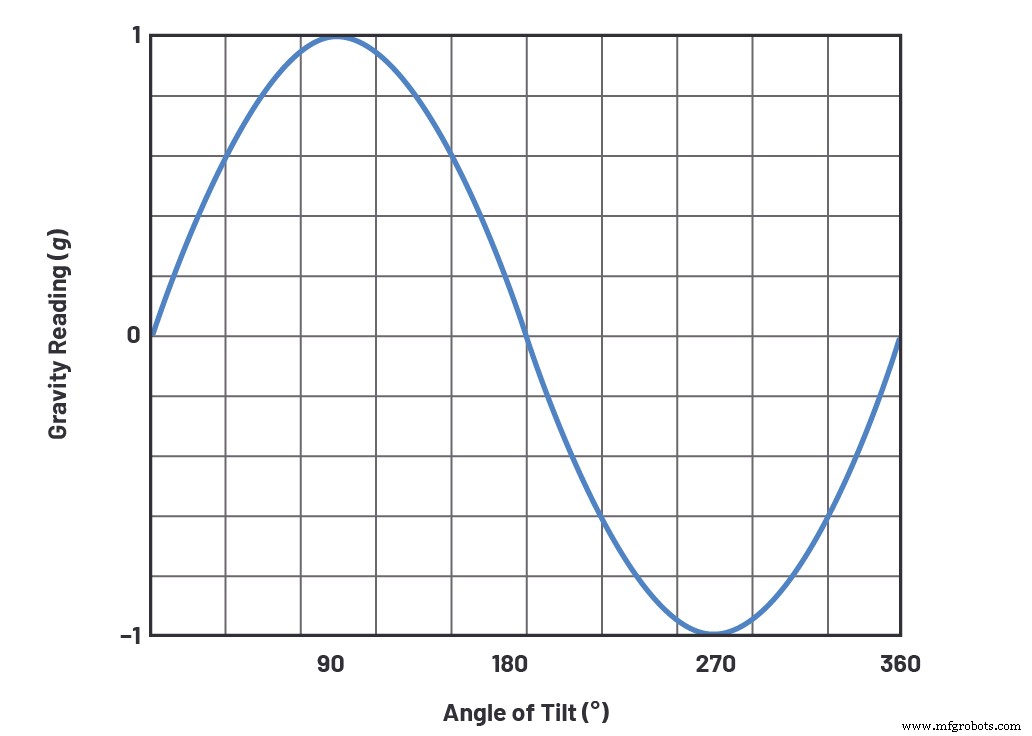
Figure 4. Réponse sinusoïdale du capteur.
À pleine échelle (±1,5 g), une force de 1 g correspond aux deux tiers de l'échelle. Avec une résolution de 2,9 mg, la résolution angulaire est d'environ 0,17°. Pour contexte, un niveau à bulle standard de 1,2 m a une résolution de 0,15°, donc la version électronique égale ou surpasse la précision mécanique.
Le bruit peut être réduit en abaissant la bande passante à 6,25 Hz, produisant 850 µg RMS. Une moyennage supplémentaire des échantillons améliore également la stabilité.
Représentation des données
Le tableau 1 illustre l'encodage en complément à deux pour la sortie 10 bits de l'ADXL312.
| Décimal | Binaire |
|---|---|
| +511 | 01 1111 1111 |
| +1 | 00 0000 0001 |
| 0 | 00 0000 0000 |
| -1 | 11 1111 1111 |
| -511 | 10 0000 0001 |
Améliorations futures
- Capteurs à plus haute résolution (ADXL313, ADXL355) pour une détection d'angle plus fine.
- Implémentation de calculs sur puce (série de Taylor) pour afficher les degrés sur l'écran LCD.
- Intégration de l'unité dans des systèmes plus larges tels que le nivellement de remorques ou le contrôle de stabilité des véhicules.
Conclusion
Le niveau basé sur l'ADXL312 offre une mesure d'inclinaison précise et basse consommation avec un signal audio intuitif, en faisant un outil pratique pour les utilisateurs malvoyants et un composant polyvalent pour les systèmes embarqués.
Simon Bramble est ingénieur principal en électronique analogique chez Analog Devices, spécialisé dans les solutions d'alimentation et de capteurs. Contactez-le à simon.bramble@analog.com.
Contenu connexe
- Optimisation de la détection de haute précision d'inclinaison/angle : fondamentaux de l'accéléromètre
- Optimisation de la détection de haute précision d'inclinaison/angle : établissement des performances de base
- Optimisation de la détection de haute précision d'inclinaison/angle : amélioration des performances
- Réalisation de mesures de précision avec des capteurs de température silicium
- Suivi de mouvement précis dans les appareils portables grand public
Abonnez-vous à la newsletter hebdomadaire d'Embedded pour plus d'informations sur l'ingénierie embarquée.
Embarqué
- Construire un cœur de campus flexible multi-gigabit pour l'ère Wi-Fi 6
- Innodisk : mémoire et stockage AIoT avancés pour l'innovation médicale
- Puces neuromorphiques : la prochaine frontière pour la performance IA
- Conception de contrôles moteurs précis pour systèmes robotiques avancés
- SIGHT : Lunettes intelligentes pour autonomiser les aveugles
- Éviter les pièges de conception courants pour une fabrication efficace
- Optimiser les usines intelligentes : le niveau idéal pour efficacité et organisation
- Intégrer la méthode 5S dans l'industrie 4.0 : surmonter les défis d'implémentation
- Un adieu sincère : mon parcours de 40 ans dans l'édition