



Conception de contrôleurs de vitesse (ESC) haute performance pour drones : facteurs essentiels et solutions du marché
En ingénierie drone, le contrôle précis de la vitesse et direction du moteur est primordial. Les moteurs brushless DC (BLDC) dominent le marché grâce à leur taille compacte, faible coût et performance robuste. Un contrôleur électronique de vitesse (ESC) est le hub qui gère la délivrance de puissance, la détection de courant, la logique microcontrôleur et la communication avec le système de vol, le rendant indispensable aux UAV modernes.
Considérations clés pour la conception d'ESC
Lors de l'architecture d'un ESC, les ingénieurs doivent peser les paramètres critiques suivants :
- Type de batterie et tension nominale installée sur le drone
- Spécifications moteur et classe de puissance
- Contraintes budgétaires composants et fabrication
- Compatibilité électromagnétique (CEM) et résilience aux interférences
La plupart des quadricoptères emploient soit moteurs brushless DC (BLDC) soit synchrones à aimants permanents (PMSM/BLAC). Le choix dicte l'algorithme de contrôle : trapézoïdal ou contrôle orienté champ (FOC). Le contrôle trapézoïdal utilise une séquence de commutation six phases et estime l'angle rotor en config sans capteur via contre-EMF. Le FOC, lui, délivre des courants de phase sinusoïdaux, atteignant précision d'angle 1°-5° et maximisant le couple sous accélération rapide.
Architecture contrôle orienté champ (FOC)
Le FOC est le standard industriel pour ESC drones, permettant génération de couple fluide et utilisation efficace de la puissance. Un diagramme de blocs FOC typique inclut :
- Contrôleurs de courant double-PI
- Boucle vitesse optionnelle et générateur de courant de référence
- Transformées Clarke, Park et Park inverse pour conversion référentiel
- Modulateur vectoriel d'espace (SVM) pour générer signaux PWM
- Logique démarrage/arrêt et circuits protection
- Observateur optionnel pour estimation position rotor sans capteur
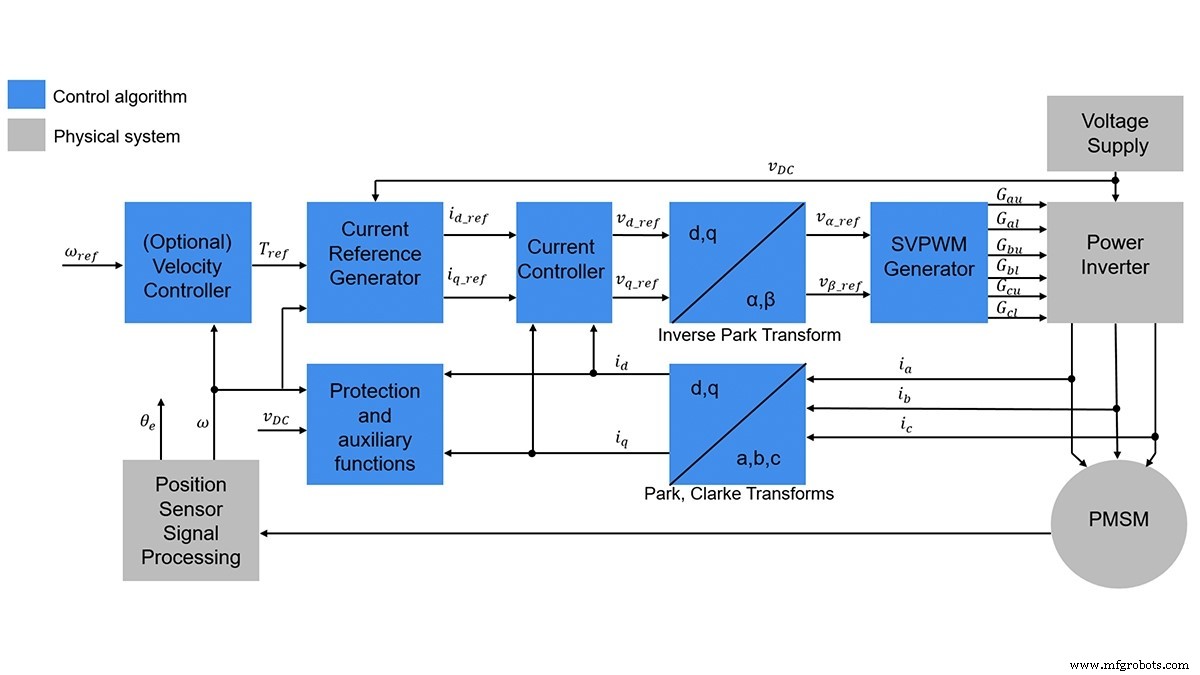
Figure 1. Diagramme de blocs contrôle orienté champ (Source : MathWorks)
Le choix entre contrôle en boucle ouverte et fermée (sans capteur) dépend des besoins de précision de l'application. Les systèmes boucle fermée surveillent continuellement courant et tension pour corriger les écarts, assurant performance constante même sous changements de charge.
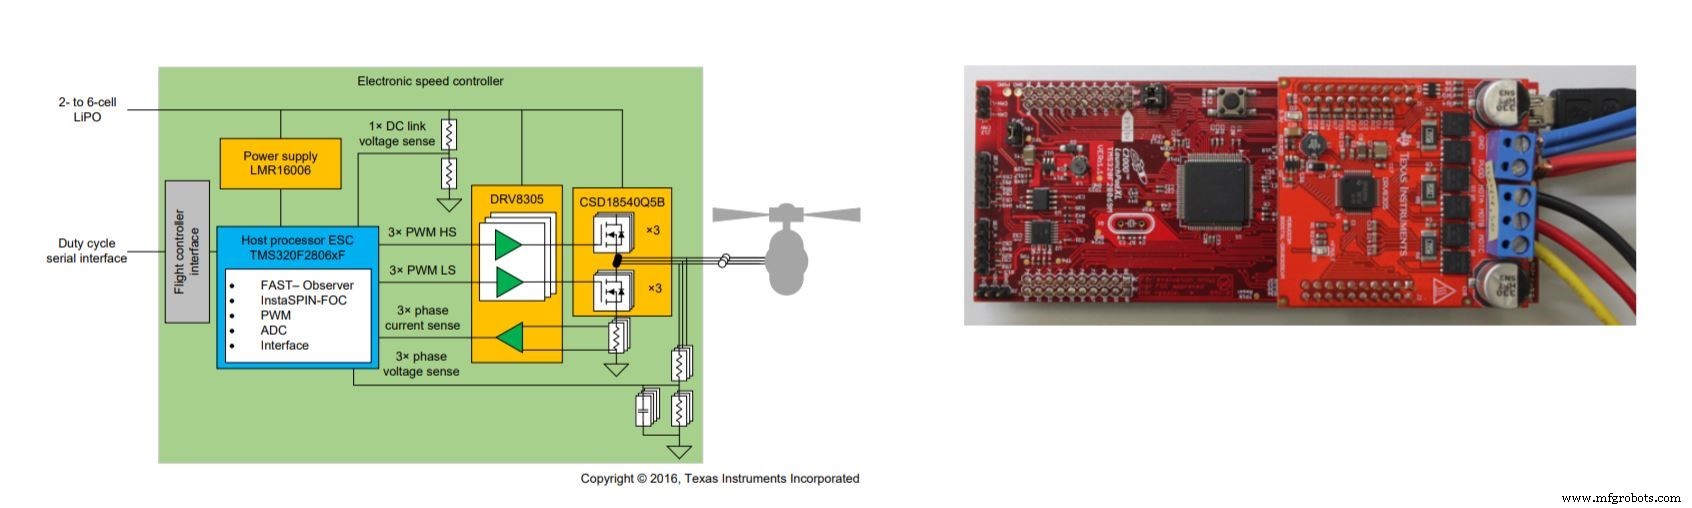
Figure 2. Design ESC sans capteur (Source : Texas Instruments)
Dynamique quadricoptère et coordination moteurs
Dans un quadricoptère typique, deux moteurs tournent dans le sens horaire tandis que le pair opposé tourne anti-horaire. Poussée égale sur les quatre moteurs résulte en vol nivelé ; poussée différentielle produit roulis, tangage, lacet et changements d'altitude. Les contrôleurs de vol utilisent boucles PID pour ajuster vitesses moteurs en temps réel, assurant stabilité pendant manœuvres complexes.
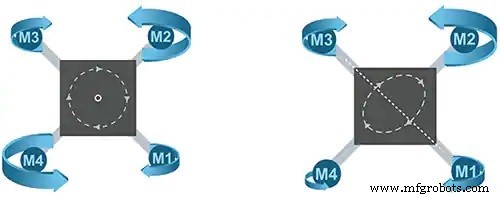
Figure 3. Combinaisons vitesses rotors pour manœuvres drone (Source : STMicroelectronics)
Designs de référence et solutions commerciales
Les principaux vendeurs semiconducteurs offrent solutions ESC clé en main réduisant cycle de conception et garantissant fiabilité :
- Texas Instruments — Les familles InstaSPIN-FOC et InstaSPIN-MOTION délivrent contrôle basé MCU 32-bit pour FOC sans capteur, supportant moteurs >12 000 RPM et pics courant >30 A.
- STMicroelectronics — La carte de référence STEVAL-ESC001V1 pilote tout moteur triphasé BLDC/PMSM jusqu'à 30 A pic depuis pack Li-Po 6S. Firmware pré-configuré (STSW-ESC001V1) et SDK FOC STM32 rationalisent le développement.
- NXP — Le kit de vol RDDRONE-FMUK66 combine microprocesseur STM32, Linux, Open CV, GPS, et ESCs 40 A, offrant plateforme open-source pour drones autonomes et UAV.
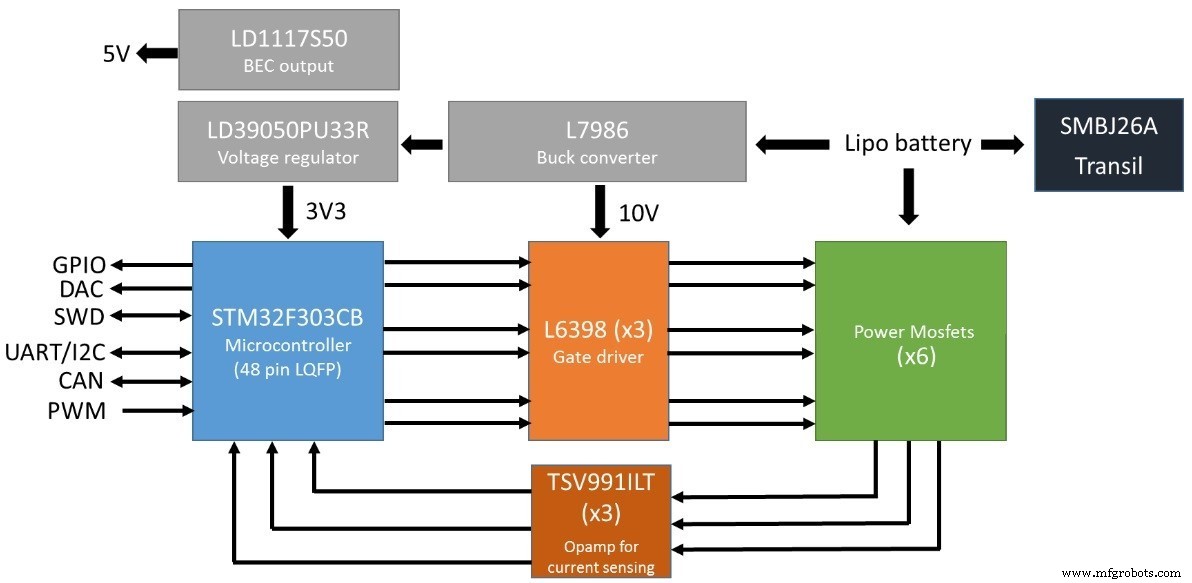
Figure 4. Solution STEVAL-ESC001V1 de ST (Source : STMicroelectronics)
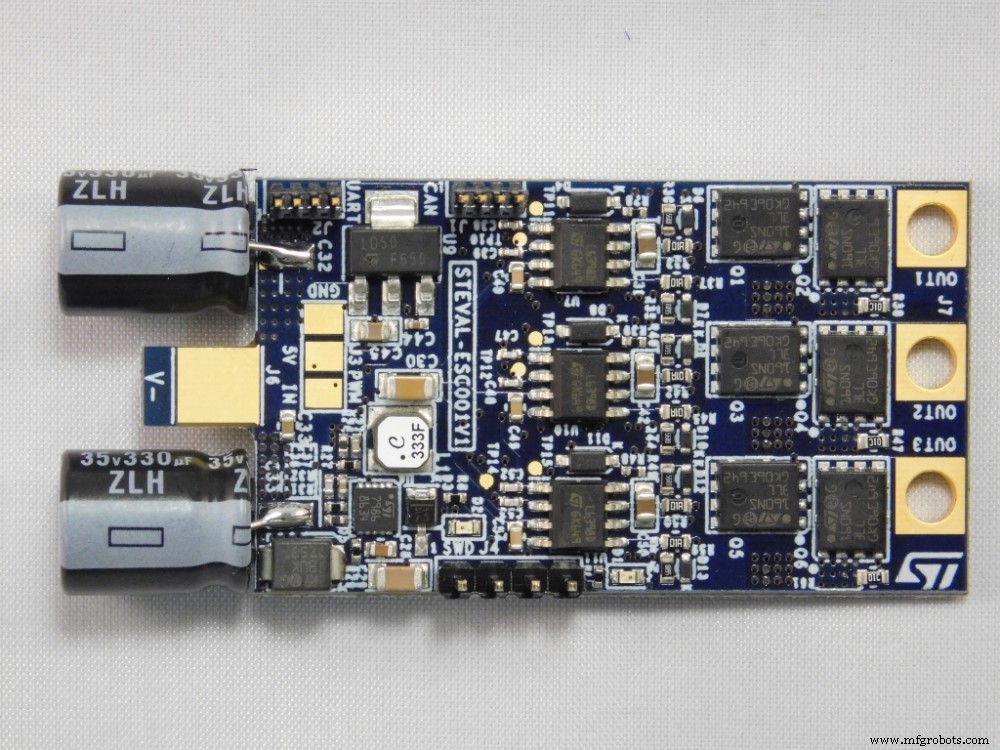
Figure 5. Carte STEVAL-ESC001V1 (Source : STMicroelectronics)
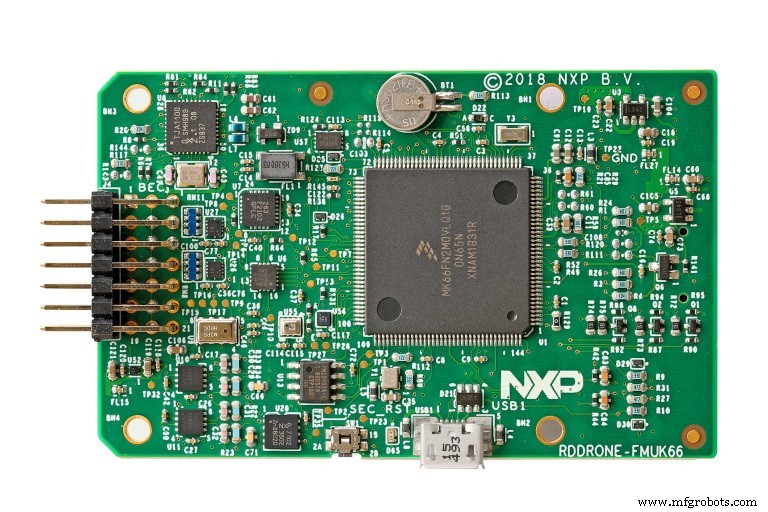
Figure 6. Unité de vol RDDRONE-FMUK66 (Source : NXP)
NOTE : Cet article a été publié à l'origine sur Power Electronics News.
Sujets connexes :
- Conception contrôleurs vitesse électroniques pour drones
- Drones maintiennent vol sur solutions charge sans fil
- Capteur LiDAR supporte imagerie haute résolution en UAV
- Kits dev offrent plateformes pour designs puissance numérique, contrôle moteur
- Conception contrôles moteurs pour systèmes robotiques
- Fusion capteurs apporte multiples bénéfices
Abonnez-vous à la newsletter hebdomadaire d'Embedded pour plus d'insights systèmes embarqués.
Embarqué
- Renesas lance RX72T : MCUs pour contrôle servo avancé dans robots industriels
- Conception de contrôles moteurs précis pour systèmes robotiques avancés
- Infineon lance le contrôleur moteur IMC300 avec Cortex-M0 intégré pour flexibilité accrue
- Contrôle qualité : La pierre angulaire de la fiabilité des moteurs
- Maîtriser le contrôle de tension dans le traitement de bande : composants essentiels expliqués
- Compresseurs VSD intégrés : 8 avantages clés pour l'efficacité énergétique et les économies
- Facteurs influençant la vitesse d'un moteur hydraulique : guide complet
- Contrôler la vitesse d'un moteur hydraulique : PWM, commande à distance et bonnes pratiques
- Facteurs clés déterminant la vitesse d'un moteur hydraulique