



Contrôle vitesse moteur CC avancé : tension, rhéostatique, flux - méthodes série et shunt
Méthodes de contrôle de vitesse moteur CC – Contrôle tension, rhéostatique & flux moteurs série & shunt
Un moteur CC convertit l'énergie électrique continue en puissance mécanique basée sur les forces produites par le(s) champ(s) magnétique(s). La sortie est une puissance mécanique en termes de rotation (vitesse) de l'arbre.
Selon les applications, nous devons changer la vitesse du moteur. Le changement délibéré de vitesse est appelé contrôle de vitesse du moteur.
Le terme contrôle de vitesse diffère de la régulation de vitesse. La régulation signifie maintenir une vitesse d'arbre constante malgré les variations de charge.
- Article connexe : Machine CC – Construction, fonctionnement, types et applications
Équation de la FEM d'un moteur CC
L'équation de la FEM (force électromotrice) d'un moteur CC est :
Eb = PΦNZ / 60A
Où :
- P = Nombre de pôles
- Φ = Flux par pôle
- N = Vitesse du moteur (tr/min)
- Z = Nombre de conducteurs
- A = Nombre de chemins parallèles
Une fois le moteur conçu, P, Z et A sont fixés. Ce sont des constantes.
Eb ∝ ΦN
Eb = kΦN
Où k = constante de proportionnalité
Pour un moteur CC, la FEM est aussi définie comme :
Eb = V – IaRa
Où :
- V = Tension d'alimentation
- Ia = Courant d'induit
- Ra = Résistance d'induit
En comparant les deux équations :
kΦN = V – IaRa
N = (V – IaRa) / kΦ
La vitesse dépend de la tension d'alimentation (V), du flux (Φ) et de la résistance d'induit (Ra).
Donc la vitesse d'un moteur CC peut être variée en modifiant :
- Tension aux bornes « V » (méthode Contrôle par tension appliquée).
- Résistance externe avec Ra (méthode Contrôle rhéostatique).
- Flux par pôle Φ (méthode Contrôle par flux).
Tension aux bornes et résistance d'induit concernent le circuit d'induit ; flux par pôle concerne le circuit d'excitation.
Les méthodes de contrôle de vitesse sont classées en :
- Méthode de contrôle par induit
- Méthode de contrôle par excitation
Voyons comment les implémenter pour moteurs CC série, shunt et composé.
- Article connexe : Moteur pas à pas – Types, construction, fonctionnement et applications
Contrôle de vitesse moteur CC série
Le contrôle de vitesse du moteur CC série se fait par les méthodes contrôle induit et contrôle excitation.
Méthode contrôle résistance d'induit pour moteur CC série
Une résistance variable ou rhéostat est connectée en série avec la résistance d'induit. Le schéma est montré ci-dessous.
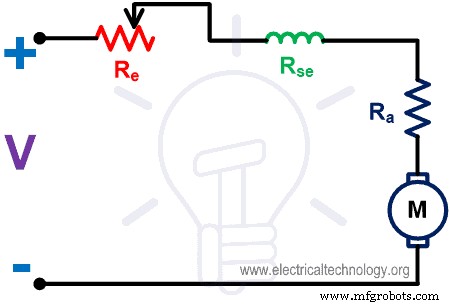
Fig-1
En moteur série, l'induit est en série avec l'excitation. Courant induit et courant d'excitation sont identiques.
En variant la résistance d'induit, le courant et la tension d'induit varient. Si la résistance externe augmente, la tension aux bornes de l'induit et le courant diminuent. La vitesse diminue.
Cette méthode ne permet que de diminuer la vitesse par rapport au niveau sans résistance externe. La vitesse ne peut pas augmenter au-delà.
La résistance externe étant en série avec l'induit, le courant de charge nominale la traverse. Elle doit être dimensionnée pour porter le courant nominal en continu.
La caractéristique vitesse-courant est montrée ci-dessous.
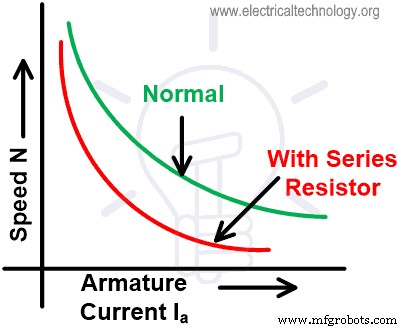
Fig-2
- Article connexe : Moteur CC sans balais (BLDC) – Construction, principe fonctionnement et applications
Méthode contrôle tension d'induit pour moteur CC série
La vitesse est contrôlée en variant la tension d'induit (tension d'alimentation). Une source de tension variable séparée est requise.
La vitesse est proportionnelle à la tension d'alimentation. Si tension augmente, vitesse augmente et vice versa.
Généralement peu utilisée car coût source variable très élevé. Rarement utilisée pour contrôle vitesse.
Méthode contrôle par excitation pour moteur CC série
Le courant d'excitation est proportionnel au flux. On contrôle la vitesse en contrôlant le courant d'excitation. Deux façons :
- Dérivation d'excitation (Field Diverter)
- Prises sur excitation (Tapped Field)
Contrôle par dérivation d'excitation
L'enroulement d'excitation série est connecté en parallèle avec une dérivation (résistance variable). Une partie du courant d'excitation passe par la dérivation.
D'après l'équation de vitesse, le flux est inversement proportionnel à la vitesse. Si flux diminue, vitesse augmente.
Plus la résistance de dérivation est faible, moins de courant d'excitation, moins de flux, plus la vitesse augmente.
Cette méthode permet d'augmenter la vitesse au-delà de la vitesse nominale. Schéma ci-dessous.
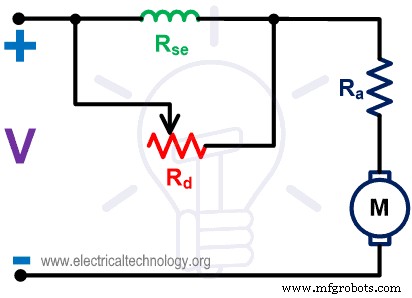
Fig-3
- Article connexe : Moteur pas à pas – Types, construction, fonctionnement et applications
Contrôle par prises sur excitation
Il y a des prises sur l'enroulement d'excitation pour choisir le nombre de spires. En choisissant la prise, on contrôle le courant d'excitation.
Plus de spires = plus de courant d'excitation = vitesse plus faible. Moins de spires = moins de courant = vitesse plus élevée.
La vitesse est contrôlée en choisissant la prise appropriée sur l'enroulement.
Cette méthode est utilisée en traction électrique pour le contrôle de vitesse. Schéma ci-dessous.
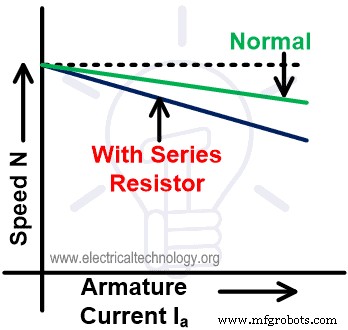
Fig-4
Contrôle de vitesse moteur CC shunt
Les méthodes pour moteur CC shunt sont similaires au série : contrôle induit et contrôle excitation.
- Article connexe : Calcul section câble pour moteurs BT & HT
Méthode contrôle résistance d'induit pour moteur CC shunt
Une résistance externe est ajoutée au circuit d'induit. L'excitation est directement connectée à l'alimentation. Le courant d'excitation reste constant, donc le flux reste constant si la résistance externe varie.
D'après l'équation de vitesse, le courant d'induit est proportionnel à la vitesse. Si résistance externe augmente, courant d'induit diminue, vitesse diminue.
Cette méthode contrôle la vitesse en dessous de sa valeur nominale. La vitesse ne peut pas augmenter au-delà. Schéma de connexion ci-dessous.
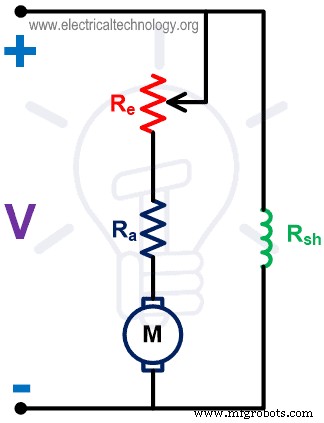
Fig-5
La caractéristique vitesse-courant est montrée ci-dessous.
Fig-6
- Article connexe : Moteur asynchrone monophasé – Construction, fonctionnement, types et applications
Méthode contrôle par excitation pour moteur CC shunt
Dans un moteur CC shunt, une résistance variable est connectée en série avec l'enroulement shunt. Le courant d'excitation peut être varié par cette résistance, aussi appelée Régulateur d'excitation.
Le schéma de connexion est montré ci-dessous.
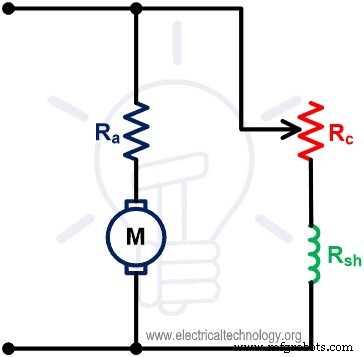
Fig-7
D'après le schéma, l'équation du courant d'excitation shunt est :
En augmentant la résistance, le courant d'excitation diminue et le flux réduit. La vitesse étant inversement proportionnelle au flux, elle augmente quand le flux diminue.
Cette méthode contrôle la vitesse au-dessus de la vitesse nominale. La vitesse ne peut pas descendre en dessous dans cette méthode. La caractéristique vitesse-courant est montrée ci-dessous.
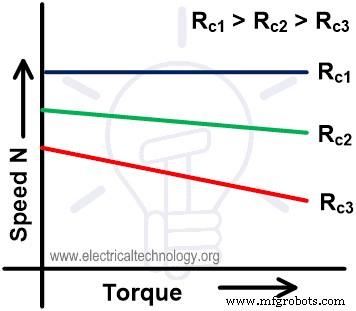
Fig-8
- Article connexe : Moteur asynchrone triphasé – Construction, fonctionnement, types et applications
Méthode contrôle tension d'induit pour moteur CC shunt (Méthode Ward-Leonard)
L'excitation est alimentée par tension constante. L'induit est alimenté par une source CC variable séparée.
Cette méthode est aussi appelée Méthode Ward-Leonard. Schéma de connexion ci-dessous.
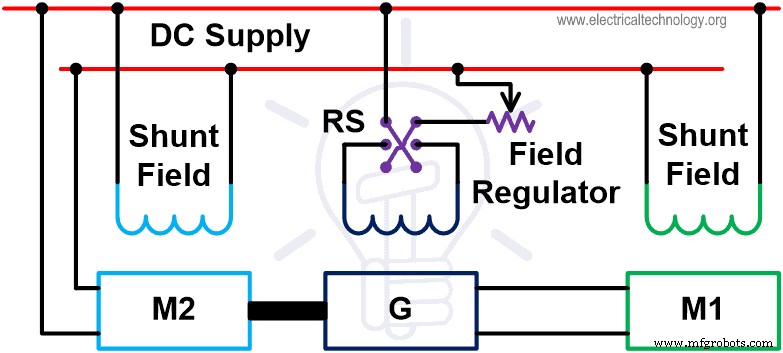
Fig-9
On contrôle la vitesse du moteur M1 alimenté par le générateur G.
L'excitation shunt est connectée à l'alimentation CC. Le générateur G est entraîné par le moteur M2 à vitesse constante, alimenté en CC.
M1 démarre quand la tension de sortie de G lui est appliquée. La vitesse se contrôle en contrôlant la tension de sortie de G.
Le régulateur d'excitation est connecté au générateur avec ligne d'alimentation CC pour contrôler l'excitation.
En contrôlant la tension d'excitation du générateur, sa tension de sortie est contrôlée, ce qui contrôle la vitesse de M1.
L'interrupteur RS est un inverseur. Il permute les bornes d'excitation. Le courant d'excitation s'inverse, générant une tension opposée qui inverse le sens de rotation de M1. Ainsi, le moteur tourne dans les deux sens avec contrôle vitesse des deux côtés.
- Article connexe : Qu'est-ce que le rendement moteur et comment l'améliorer ?
Avantages & Inconvénients méthode Ward Leonard
Avantages :
- Contrôle vitesse sur plage étendue.
- Fonctionnement très doux.
- Bonne régulation de vitesse.
- Accélération uniforme.
- Capacité de freinage inhérente.
- Inversion sens rotation facile avec contrôle vitesse des deux côtés.
Inconvénients :
- Nécessite deux machines supplémentaires (ensemble moteur-générateur) même puissance que moteur principal. Coût global très élevé.
- Produit plus de bruit.
- Maintenance fréquente requise.
- Besoin de plus d'espace d'installation.
- Rendement global faible si moteur tourne longtemps à charge légère.
Applications méthode Ward Leonard
Utilisée où le moteur doit être contrôlé sur large plage de vitesse. Applications sensibles à la vitesse où cette méthode est très utile.
Applications : grues, excavateurs, ascenseurs, monte-charges mines, machines à papier, laminoirs acier, etc.
Technologie industrielle
- Couplage de signaux : Comprendre le bruit AC dans les câbles téléphoniques
- Circuits de permission et d'interverrouillage dans les systèmes de commande industriels
- Contrôle qualité : La pierre angulaire de la fiabilité des moteurs
- Accélérer la Croissance du Marché des Contrôles Industriels Basse Tension
- Choisir le câble moteur optimal pour les variateurs de vitesse (VSD)
- Techniques complètes de contrôle qualité pour composants de moulage en sable
- Facteurs influençant la vitesse d'un moteur hydraulique : guide complet
- Contrôler la vitesse d'un moteur hydraulique : PWM, commande à distance et bonnes pratiques
- Facteurs clés déterminant la vitesse d'un moteur hydraulique