



Accélérer l'automatisation industrielle : Optimiser le fieldbus RS-485 pour vitesse, portée et CEM
Les leaders de l'industrie tels que PROCENTEC rapportent une hausse constante des déploiements de fieldbus basés RS-485, notamment PROFIBUS® et le PROFINET Industrial Ethernet en expansion rapide. En 2018, 61 millions de nœuds PROFIBUS étaient installés dans le monde, avec une croissance de 7 % d'une année sur l'autre pour les nœuds d'automatisation de processus (PA). La base installée PROFINET a atteint 26 millions de nœuds, et 5,1 millions de dispositifs ont été ajoutés en 2018 seul.1
Alors que l'Industrie 4.0 stimule l'adoption d'usines intelligentes et connectées, l'optimisation des technologies fieldbus devient essentielle pour des systèmes fiables et haute performance. Atteindre cela nécessite un équilibre soigneux entre la robustesse de compatibilité électromagnétique (CEM) et la transmission de données fiable.
Des données non fiables peuvent dégrader la performance globale du système. Dans les applications de contrôle de mouvement, le fieldbus est typiquement utilisé pour le contrôle de position en boucle fermée de moteurs mono- ou multi-axes. Des débits de données élevés et de longs câbles — illustrés dans la Figure 1 — sont courants. Si le contrôle de position est non fiable, le débit machine chute et la productivité de l'usine en pâtit. Dans l'infrastructure sans fil, le fieldbus gère souvent le contrôle d'inclinaison/position d'antennes, où une transmission de données précise est critique. Les deux scénarios demandent différents niveaux de protection CEM, comme montré dans la Figure 1. Les environnements de contrôle de mouvement sont électriquement bruyants, menant à des erreurs de données, tandis que les configurations sans fil doivent se protéger contre les coups de foudre indirects dans des settings exposés.
Répondre à ces applications exigeantes nécessite une évaluation approfondie du timing des transceivers RS-485 sur câbles et des caractéristiques CEM. Cet article présente les concepts clés de timing, indicateurs de performance tels que la distribution d'horloge et de données et la capacité de drive de câble, et démontre les bénéfices des transceivers RS-485 de nouvelle génération dans les contextes industriels.
Performance de Timing
Lors de la transmission de données à haut débit sur de longs câbles, les métriques de timing comme le jitter et le skew — termes souvent associés au signal différentiel basse tension (LVDS) — deviennent critiques pour RS-485. Le transceiver et le câble contribuent tous deux au jitter et au skew, et chacun doit être évalué.
cliquez pour agrandir l'image
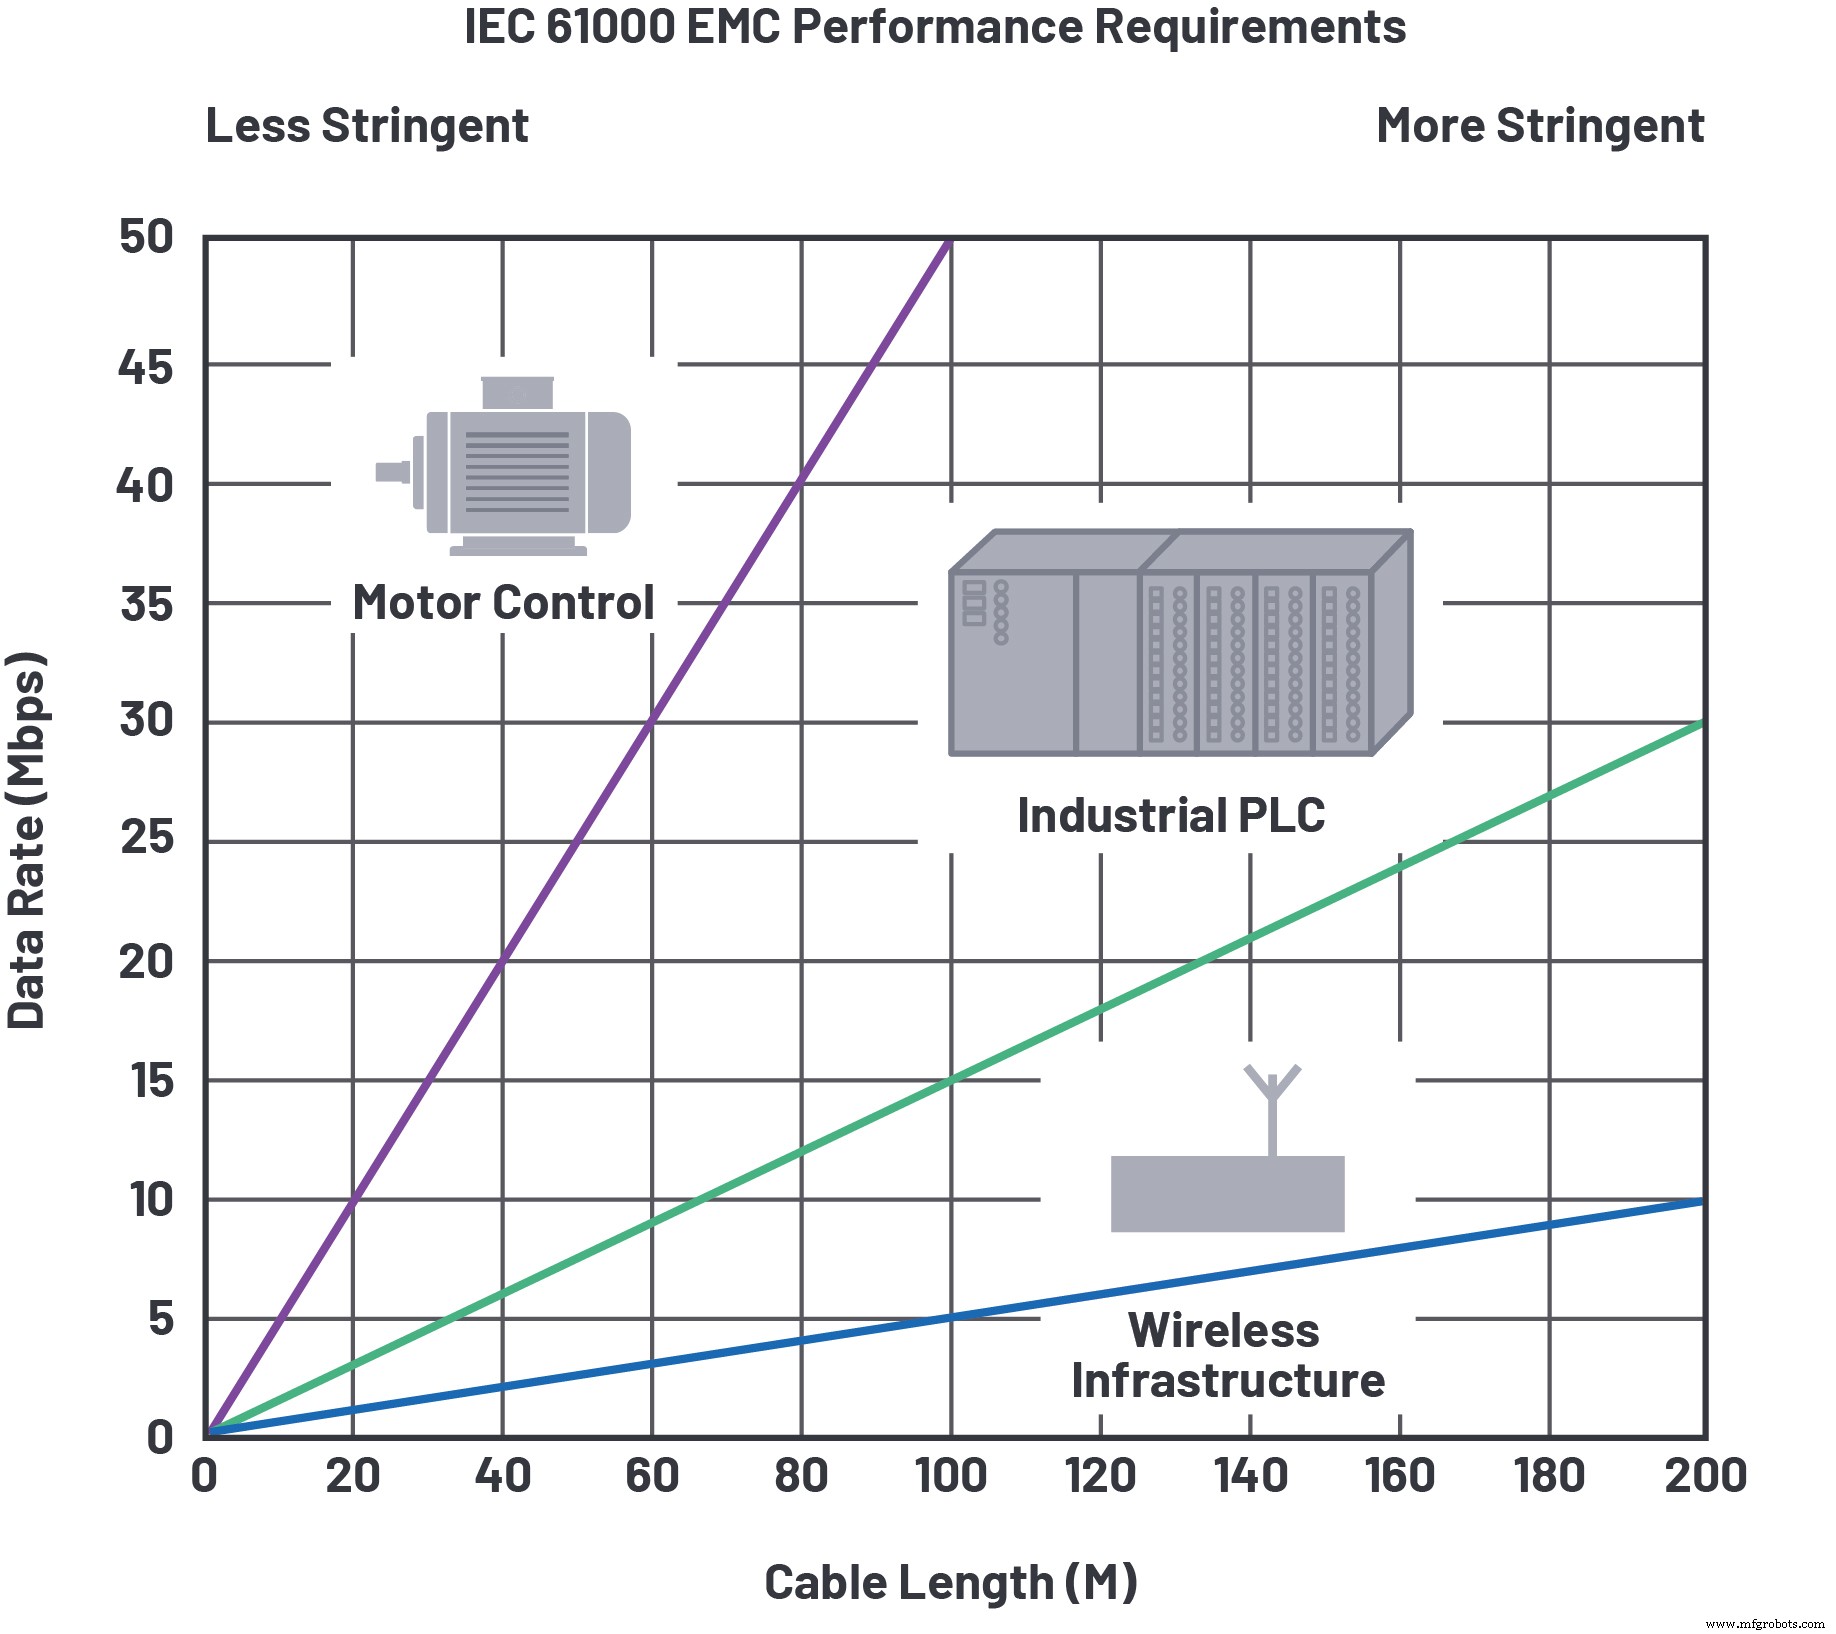
Figure 1. CEM, débit de données et longueur de câble pour RS-485. (Source : Analog Devices)
Jitter et Skew
Le jitter est l'erreur d'intervalle de temps entre l'arrivée attendue et réelle d'une transition de signal. Au sein d'un lien de communication, le jitter provient de sources aléatoires — telles que le bruit thermique et le bruit de tir à large bande — qui suivent une distribution gaussienne, et de sources déterministes — telles que la distorsion du cycle de service, le crosstalk, le bruit périodique externe ou l'interférence intersymbolique (ISI). Dans les systèmes RS-485, où les débits de données restent sous 100 MHz, le jitter déterministe domine.
La valeur de jitter crête-à-crête est une métrique pratique pour le jitter déterministe total. Elle peut être visualisée dans le domaine temporel en superposant de nombreuses transitions de signal sur le même affichage, formant un diagramme d'œil. Le mode de persistance infinie d'un oscilloscope ou un logiciel de décomposition de jitter intégré accomplit cela, comme montré dans la Figure 2.2
cliquez pour agrandir l'image
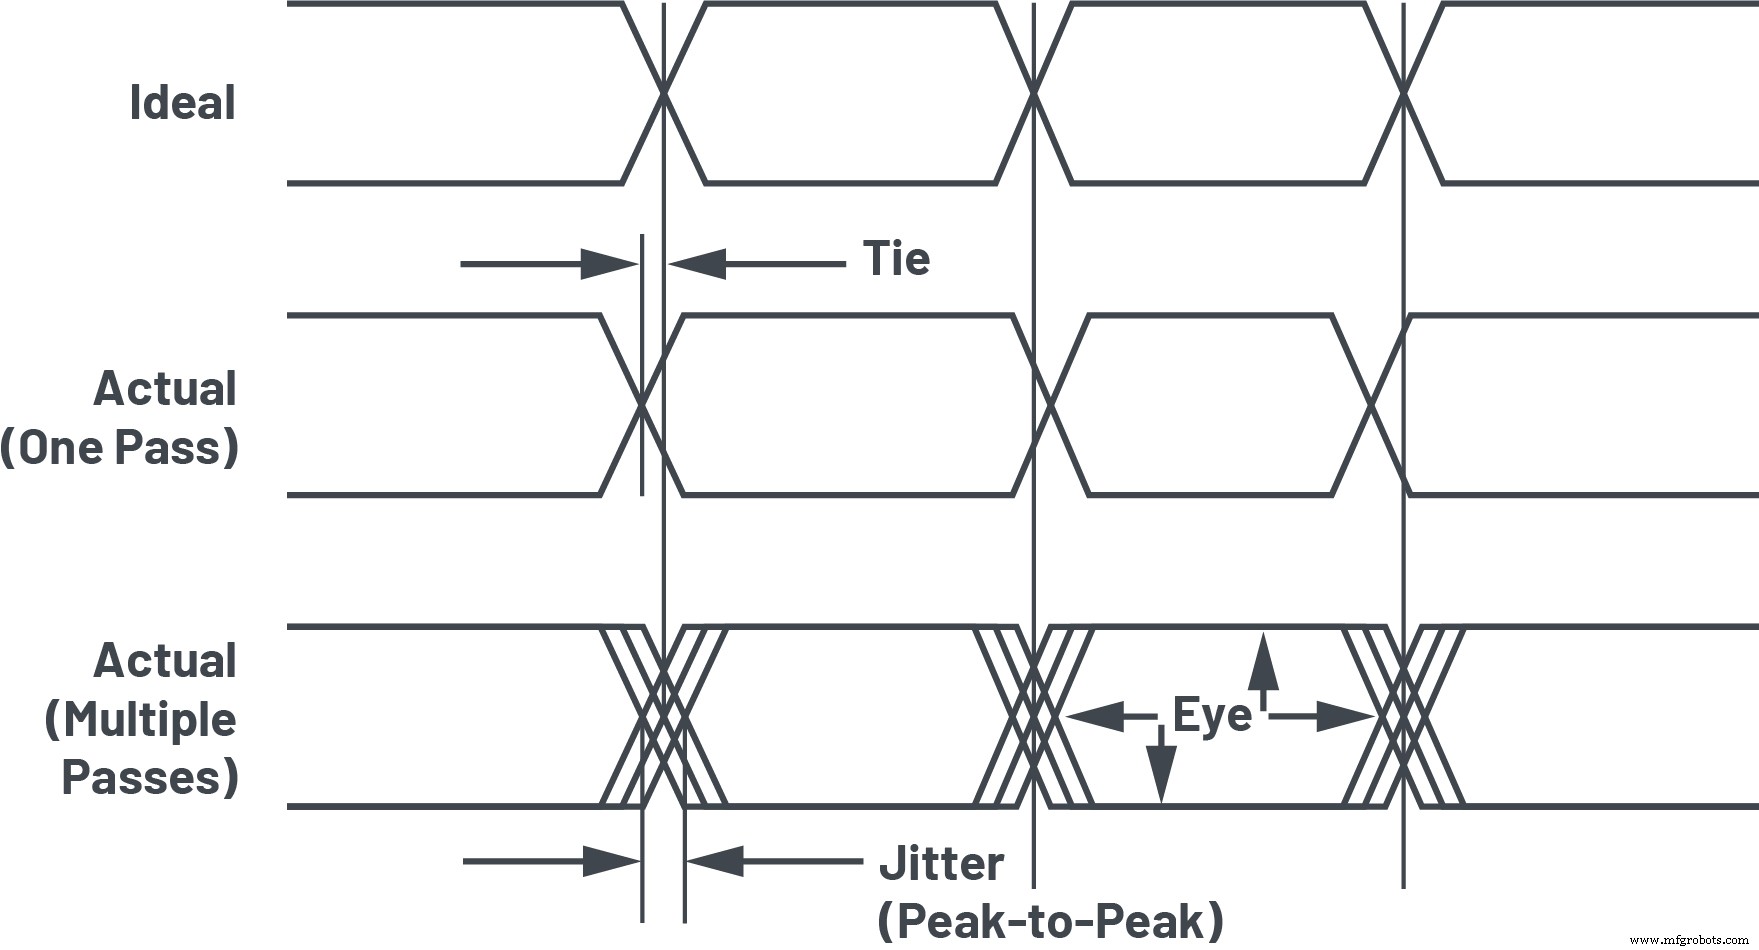
Figure 2. Erreur d'intervalle de temps, jitter et œil. (Source : Analog Devices)
La largeur des transitions superposées représente le jitter crête-à-crête ; la zone ouverte est l'œil. Un œil plus large fournit au nœud récepteur une fenêtre d'échantillonnage plus large, réduisant le risque d'erreurs de bits. Le jitter déterministe du driver, récepteur et câble détermine principalement la largeur de l'œil.
cliquez pour agrandir l'image
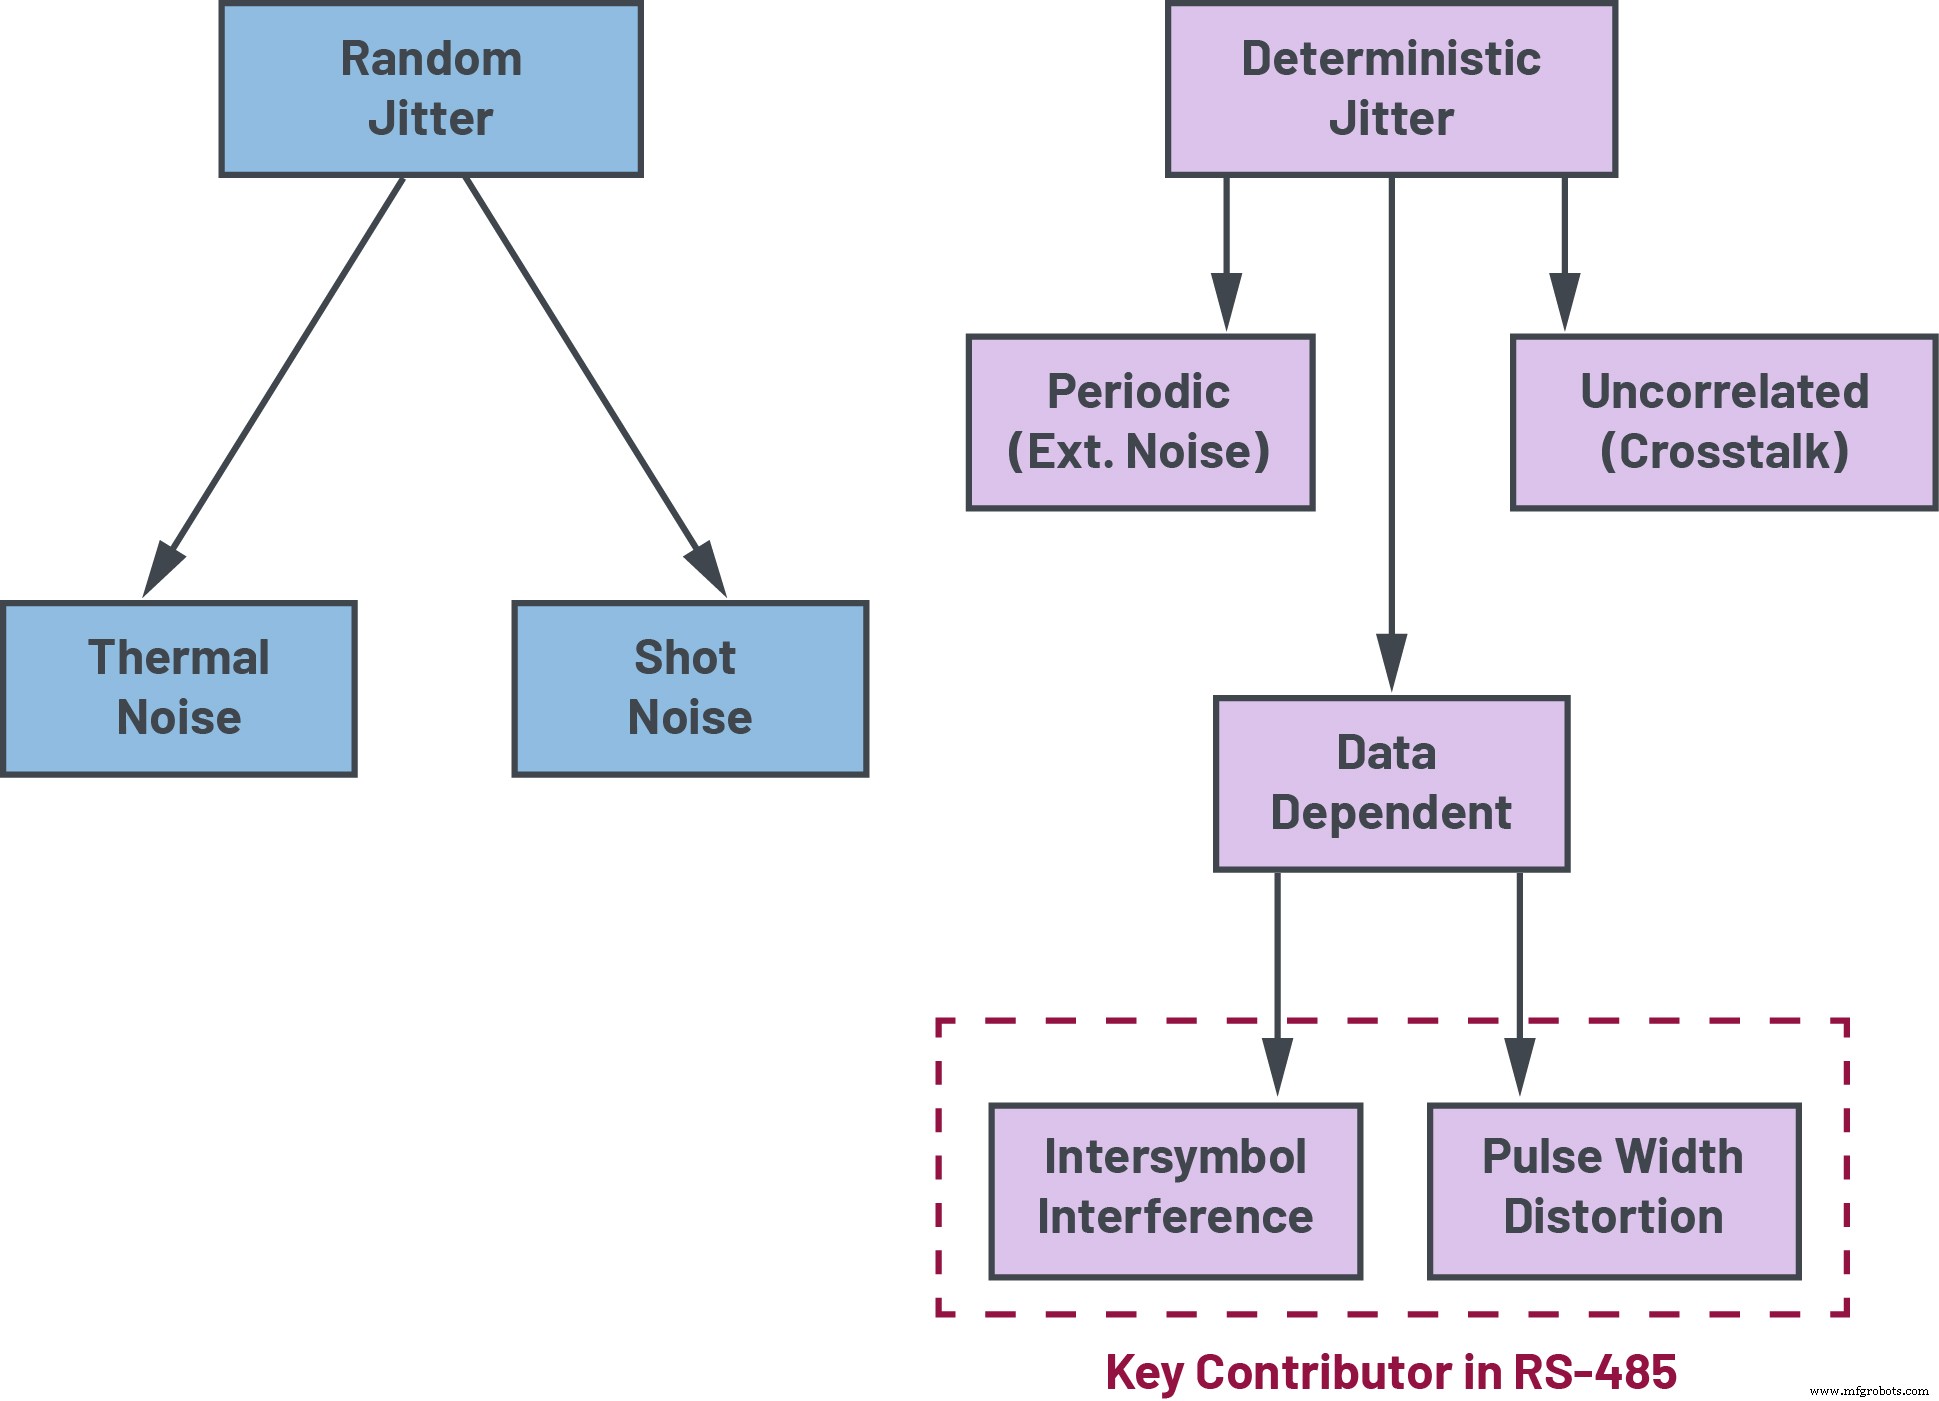
Figure 3. Contributeurs clés au jitter dans les réseaux de communication RS-485. (Source : Analog Devices)
Deux contributeurs critiques dans les systèmes RS-485 sont le skew d'impulsion du transceiver et l'interférence intersymbolique (ISI). Le skew d'impulsion — aussi appelé distorsion de largeur d'impulsion ou distorsion du cycle de service — est la différence de délai de propagation entre les fronts montants et descendants. Dans les liaisons différentielles, cela crée un point de croisement asymétrique et des durées mal assorties pour les 0 et 1 transmis, distordant la forme d'onde d'horloge ou de données. L'ISI se produit quand l'arrivée d'un front de signal est influencée par les données précédentes, surtout sur de longs câbles où la constante de temps RC du câble laisse la charge capacitive partiellement chargée à la fin d'une période de bit. L'ISI est aussi exacerbée par les désaccords d'impédance, les embranchements de ligne ou la terminaison impropre. Les transceivers avec une force de drive de sortie élevée atténuent l'ISI en chargeant la capacitance du câble plus rapidement.
Le jitter crête-à-crête acceptable est spécifique à l'application, mais 10 % est un benchmark commun pour combiner la performance du transceiver et du câble RS-485. Un jitter ou skew excessif entrave la capacité d'échantillonnage du récepteur, augmentant les taux d'erreurs de communication. Dans des réseaux bien terminés, sélectionner un transceiver qui minimise le skew d'impulsion et l'ISI produit un lien plus fiable et sans erreurs.
Conception de transceiver RS-485 et effets du câble
La norme TIA-485-A/EIA-485-A3 définit les caractéristiques électriques telles que la tension de sortie différentielle (VOD), le comportement en court-circuit, le chargement en mode commun et les seuils d'entrée. Cependant, elle ne spécifie pas les métriques de timing comme le jitter ou le skew ; celles-ci sont laissées aux datasheets et spécifications produits des fournisseurs.
Des normes complémentaires, telles que TIA-568-B.2/EIA-568-B.2 pour le câblage à paires torsadées4, adressent les effets induits par le câble sur les signaux RS-485, incluant jitter, skew et autres limites de timing. Par exemple, le câble Catégorie 5e peut tolérer jusqu'à 45 ns de skew par 100 m. Référez-vous à « Enhanced RS-485 Performance » pour un aperçu plus profond de l'impact du câblage non-idéal sur la performance système.
Bien que les normes et datasheets fournissent une guidance utile, une caractérisation de timing significative nécessite de mesurer un transceiver sur un long câble.
cliquez pour agrandir l'image
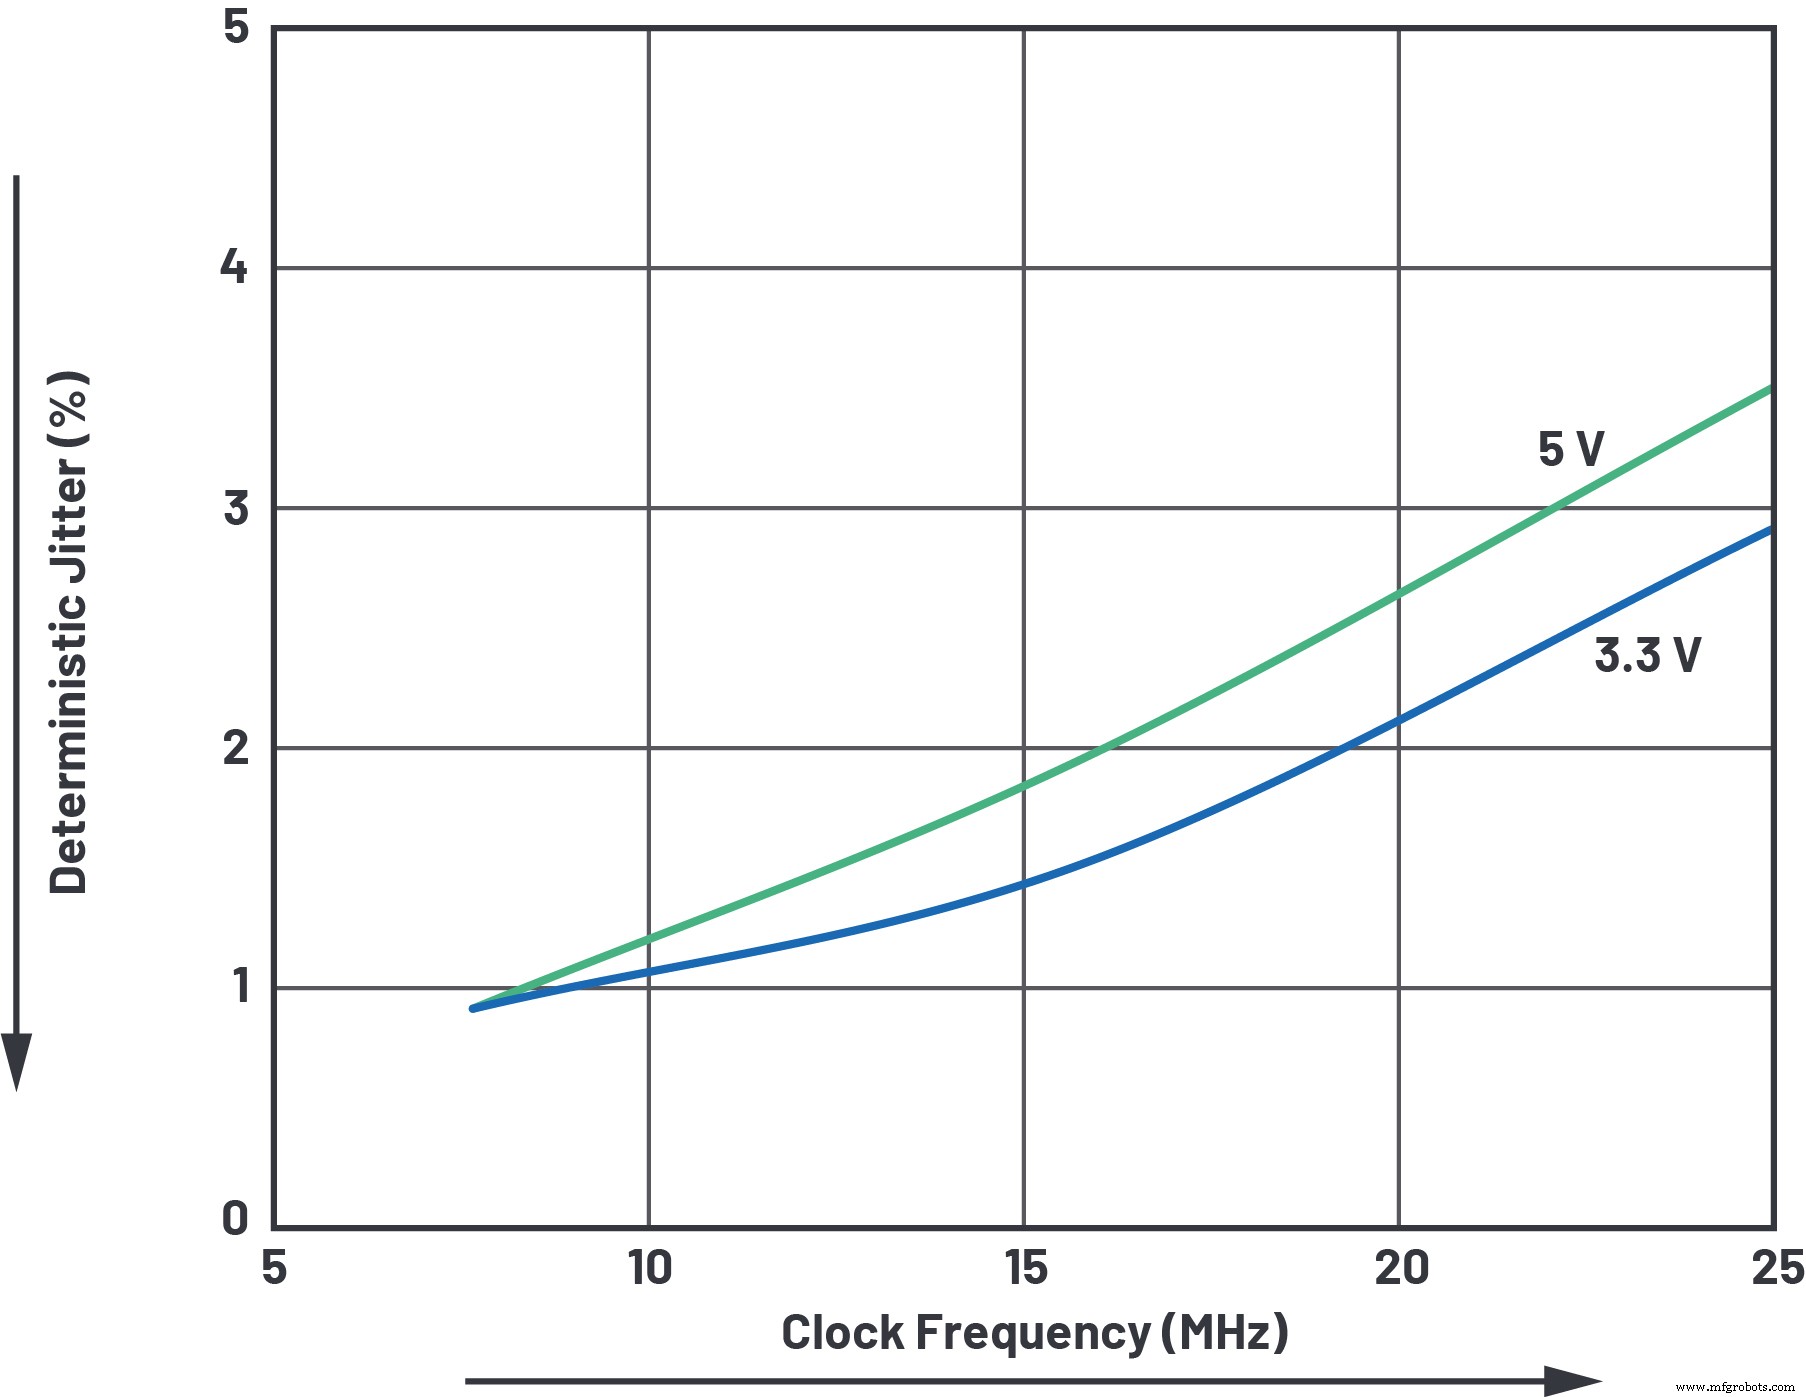
Figure 4. Performance typique du jitter d'horloge ADM3065E. (Source : Analog Devices)
Communiquer plus vite et plus loin avec RS-485
Les transceivers RS-485 de nouvelle génération délivrent une performance améliorée au-delà des spécifications TIA-485-A/EIA-485-A. Par exemple, l'ADM3065E d'Analog Devices offre un skew de transmetteur et récepteur ultra-faible, permettant une distribution d'horloge de précision fiable — une fonction vitale pour les standards d'encodage moteur comme EnDat 2.25. Les Figures 4 et 5 montrent moins de 5 % de jitter déterministe à travers les longueurs de câble typiques de contrôle moteur. La large plage d'alimentation du transceiver (3,3 V à 5 V) assure cette performance pour les systèmes basse et haute tension.
cliquez pour agrandir l'image
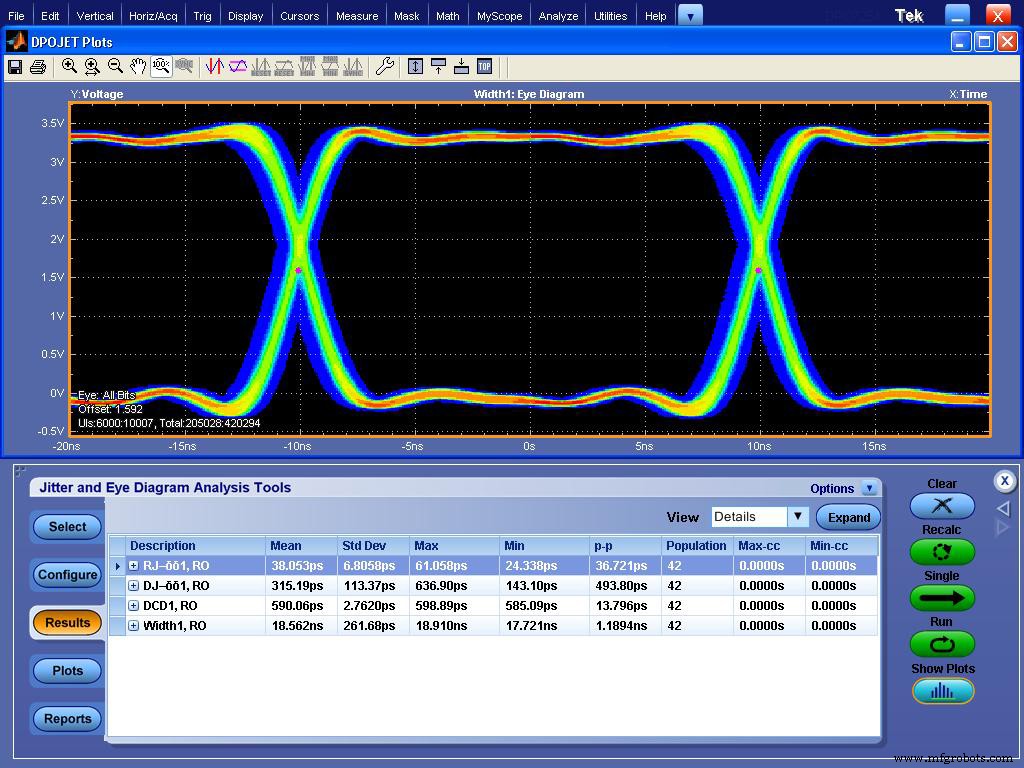
Figure 5. Diagramme d'œil de réception ADM3065E : horloge 25 MHz distribuée sur 100 m câble. (Source : Analog Devices)
Un timing amélioré booste aussi la fiabilité de la distribution de données. La Figure 6 démontre qu'avec un transceiver avancé, le plafond de jitter typique RS-485 de 10 % peut être assoupli. L'ADM3065E soutient >20 Mbps sur 100 m tout en maintenant <10 % de jitter au récepteur. Ce faible jitter réduit les erreurs d'échantillonnage et délivre une fiabilité auparavant inatteignable avec les dispositifs RS-485 standards. Si le nœud récepteur tolère jusqu'à 20 % de jitter, des débits de données jusqu'à 35 Mbps sur 100 m sont atteignables.
cliquez pour agrandir l'image
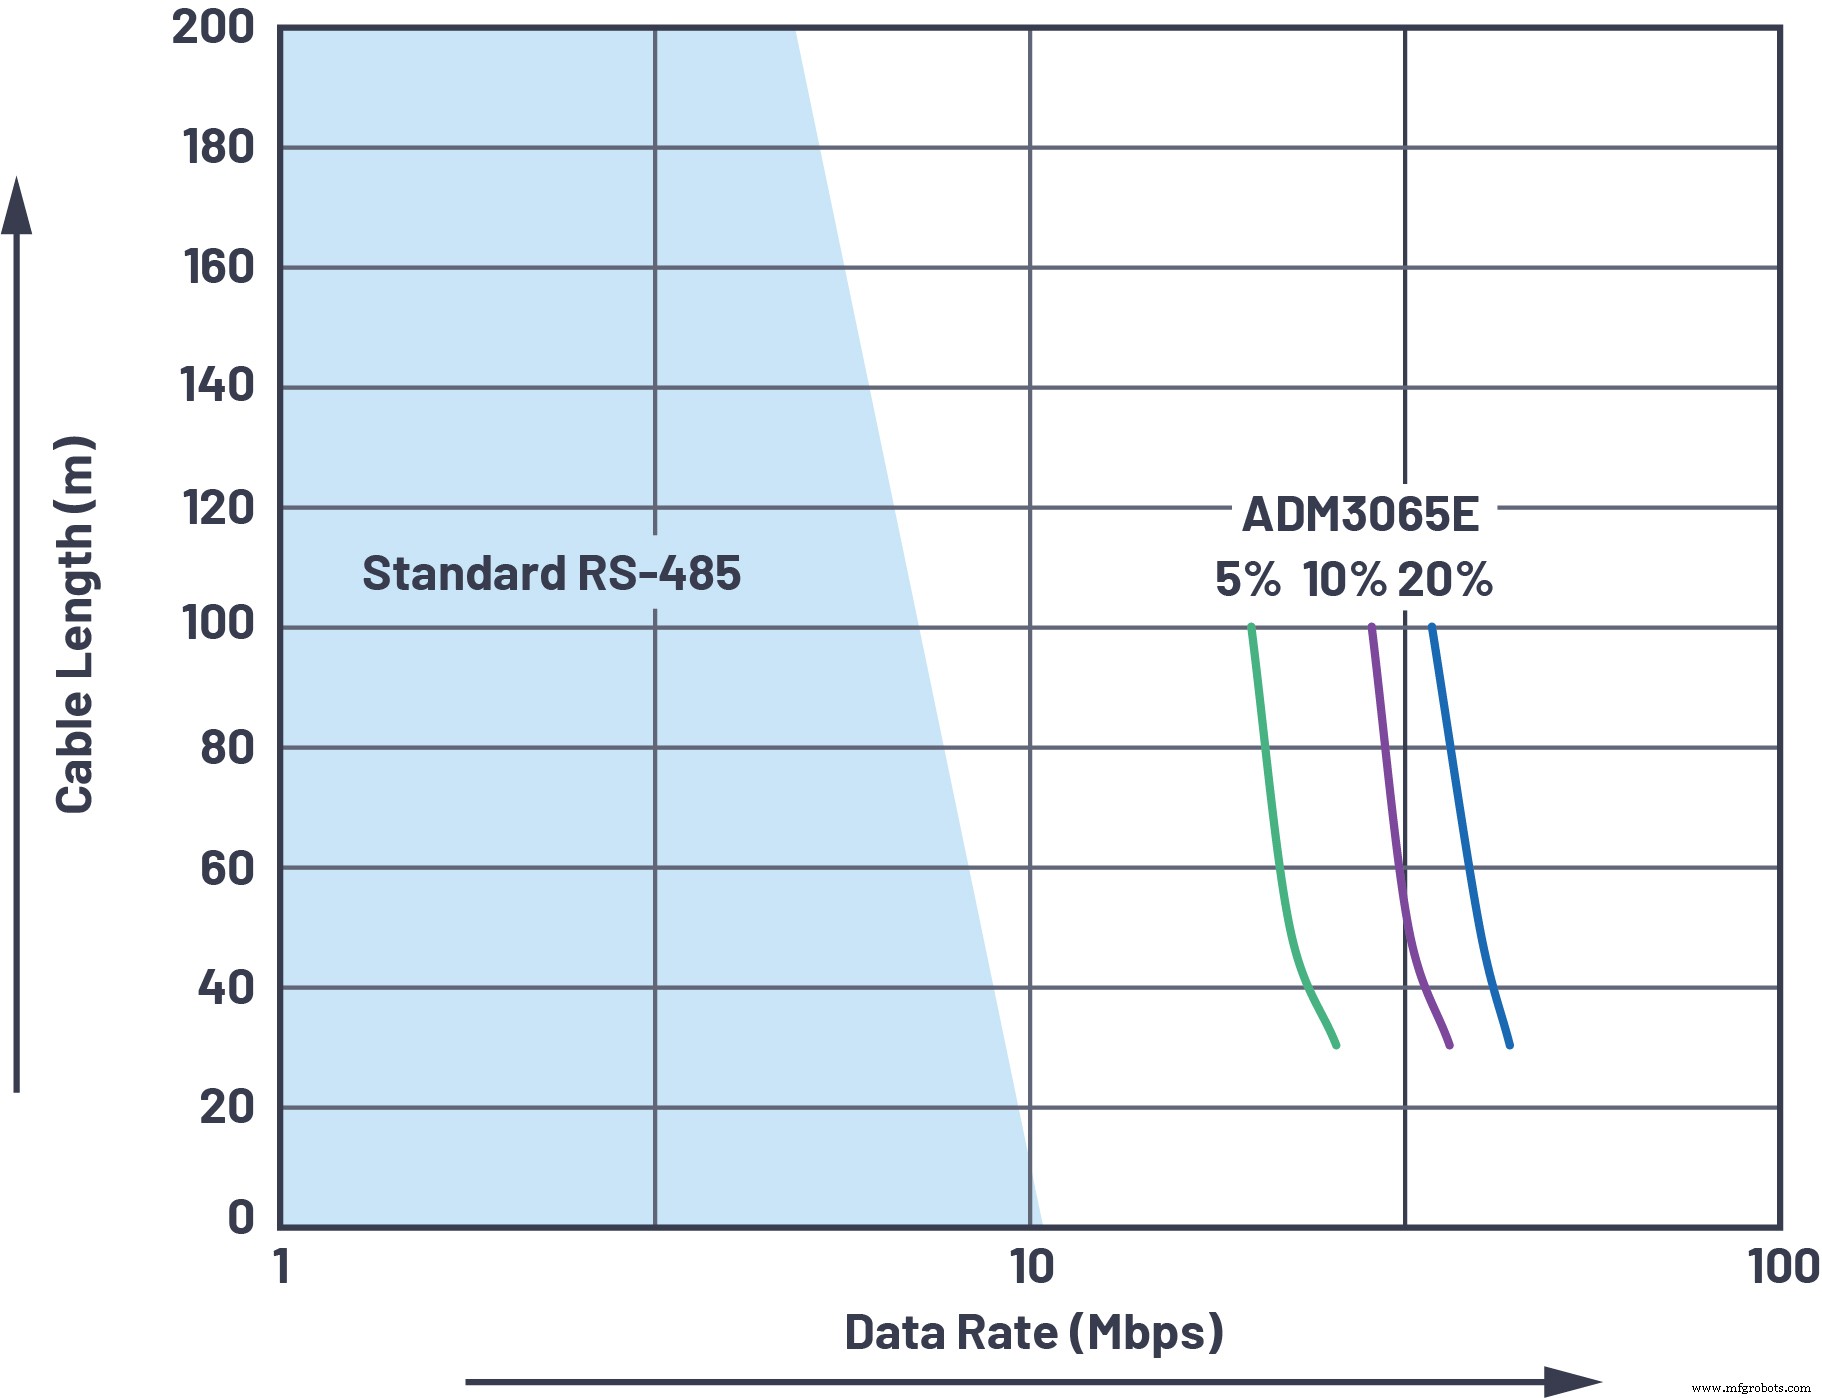
Figure 6. Performance de jitter supérieure du nœud de données de réception ADM3065E. (Source : Analog Devices)
Pour la communication encodeur EnDat 2.2, les données sont transmises en synchronisation avec les fronts descendants d'horloge. La Figure 7 montre le bit de départ, bits d'erreur (F1, F2) et données de position absolue. EnDat 2.2 requiert un maximum de 10 % de jitter et une horloge 16 MHz sur 20 m. L'ADM3065E rencontre ces contraintes avec seulement 5 % de jitter d'horloge, tout en satisfaisant aussi l'exigence de jitter de données — quelque chose que les transceivers RS-485 standards ne peuvent garantir.
cliquez pour agrandir l'image
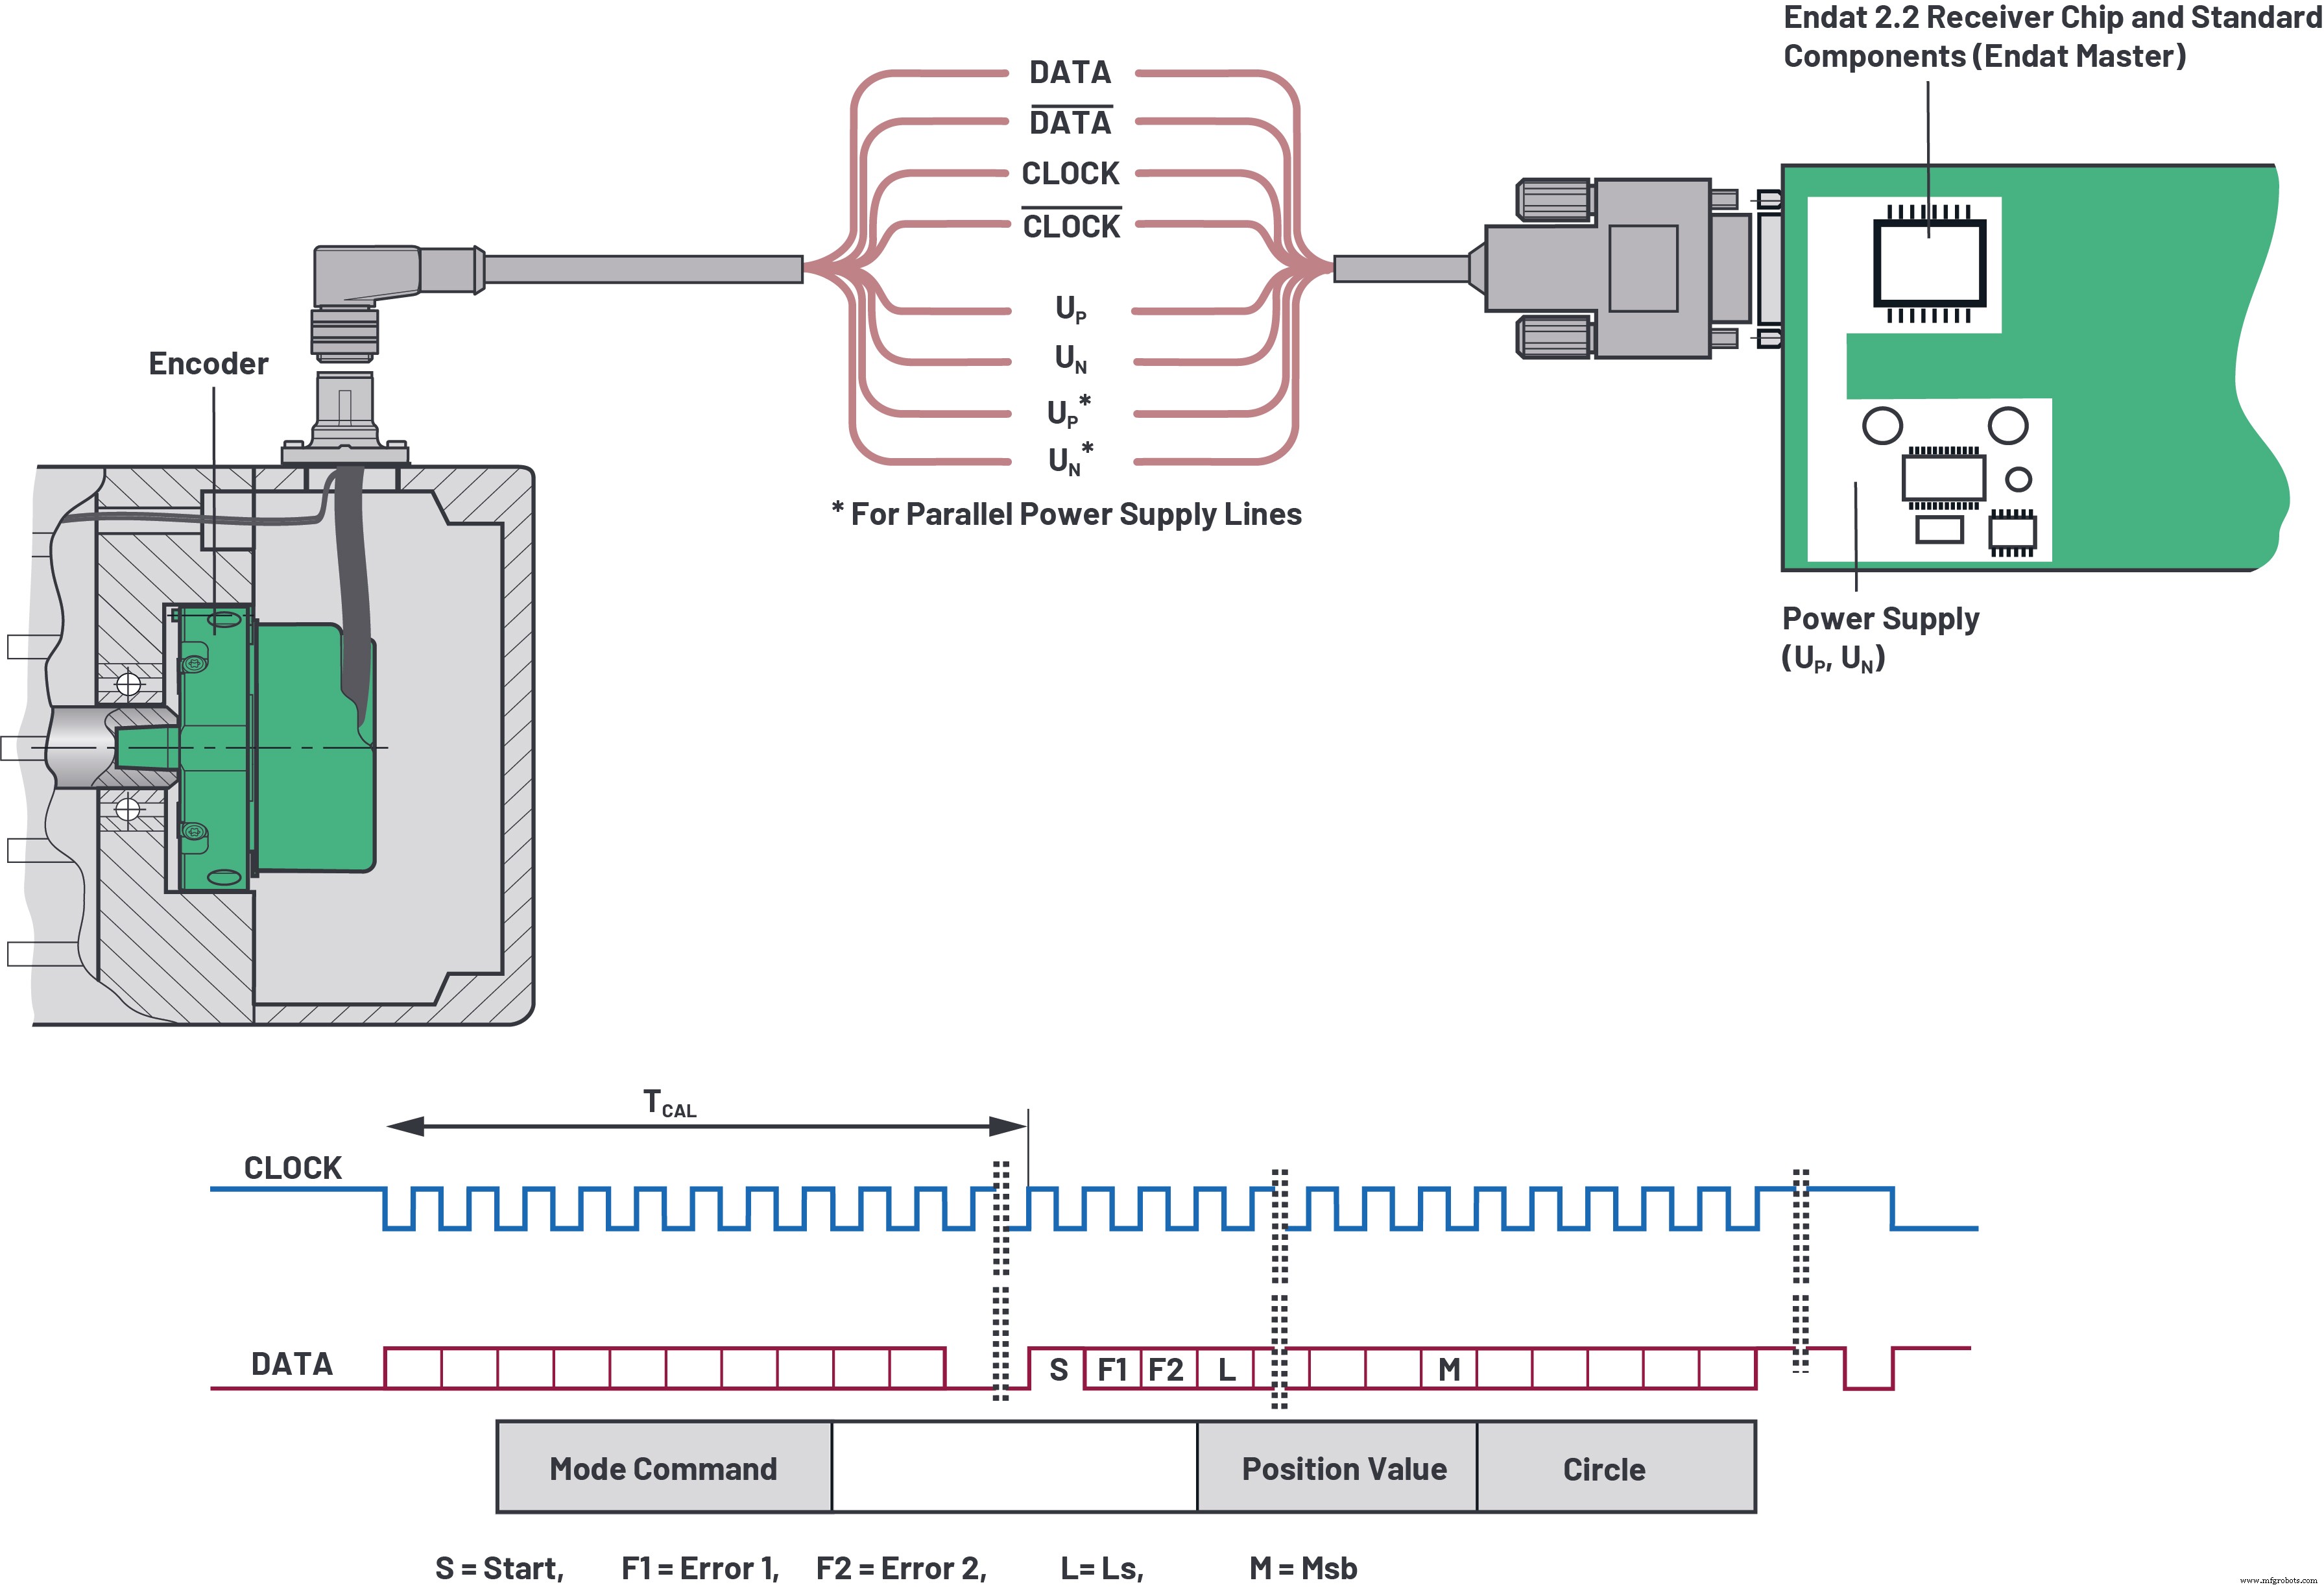
Figure 7. Couche physique et protocole EnDat 2.2 avec synchronisation horloge/données (diagrammes adaptés de EnDat 2.2). (Source : Analog Devices)
Meilleure fiabilité sur câbles plus longs
La norme TIA-485-A/EIA-485-A3 mandate une tension de sortie différentielle (VOD) d'au moins 1,5 V dans un réseau pleinement chargé. Cela permet 1,3 V d'atténuation DC sur de longs câbles, tandis que les récepteurs requièrent au moins 200 mV d'entrée différentielle. Un transceiver conçu pour sortir ≥2,1 V à 5 V d'alimentation dépasse l'exigence VOD de la norme, améliorant la marge de bruit.
Un bus RS-485 pleinement chargé se comporte comme une charge différentielle de 54 Ω (deux résistances de terminaison 120 Ω plus 750 Ω représentant 32 dispositifs de 1 charge unitaire, ou 12 kΩ). L'architecture de sortie propriétaire de l'ADM3065E maximise la VOD tout en restant dans les limites de mode commun, dépassant la norme de >210 % à 3,3 V ou >300 % à 5 V. Cela permet la communication sur de plus longues distances, plus de nœuds distants et des marges de bruit plus élevées.
cliquez pour agrandir l'image
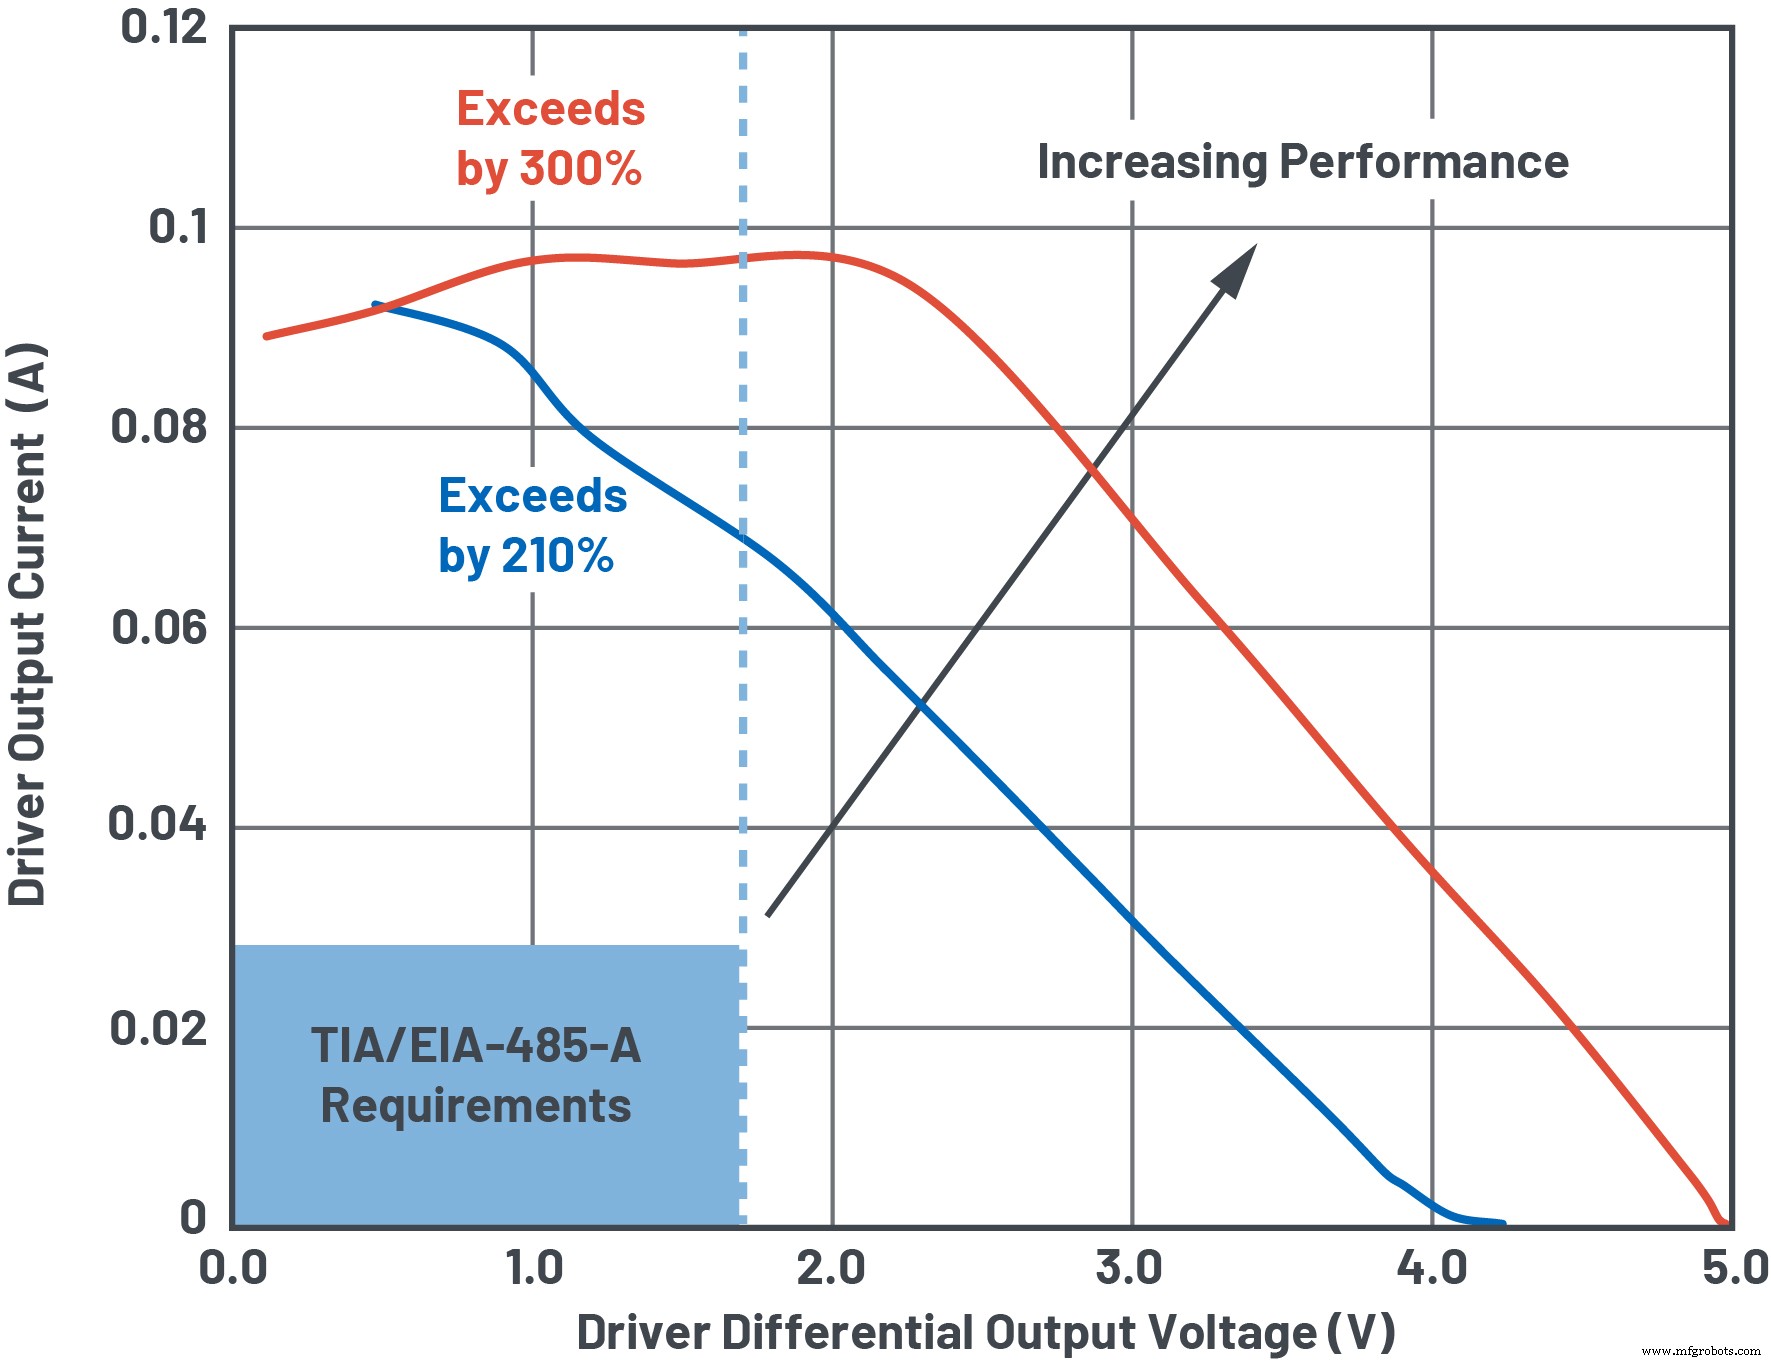
Figure 8. L'ADM3065E dépassant les exigences de drive RS-485 à travers une large plage d'alimentation. (Source : Analog Devices)
La Figure 9 illustre la performance sur un câble AWG 24 de 1 km. Un transceiver amélioré produit 30 % de marge de bruit supérieure à un dispositif RS-485 standard, ou une augmentation de 30 % de la longueur maximale de câble à bas débits — idéal pour l'infrastructure sans fil où les câbles peuvent dépasser plusieurs centaines de mètres.
cliquez pour agrandir l'image
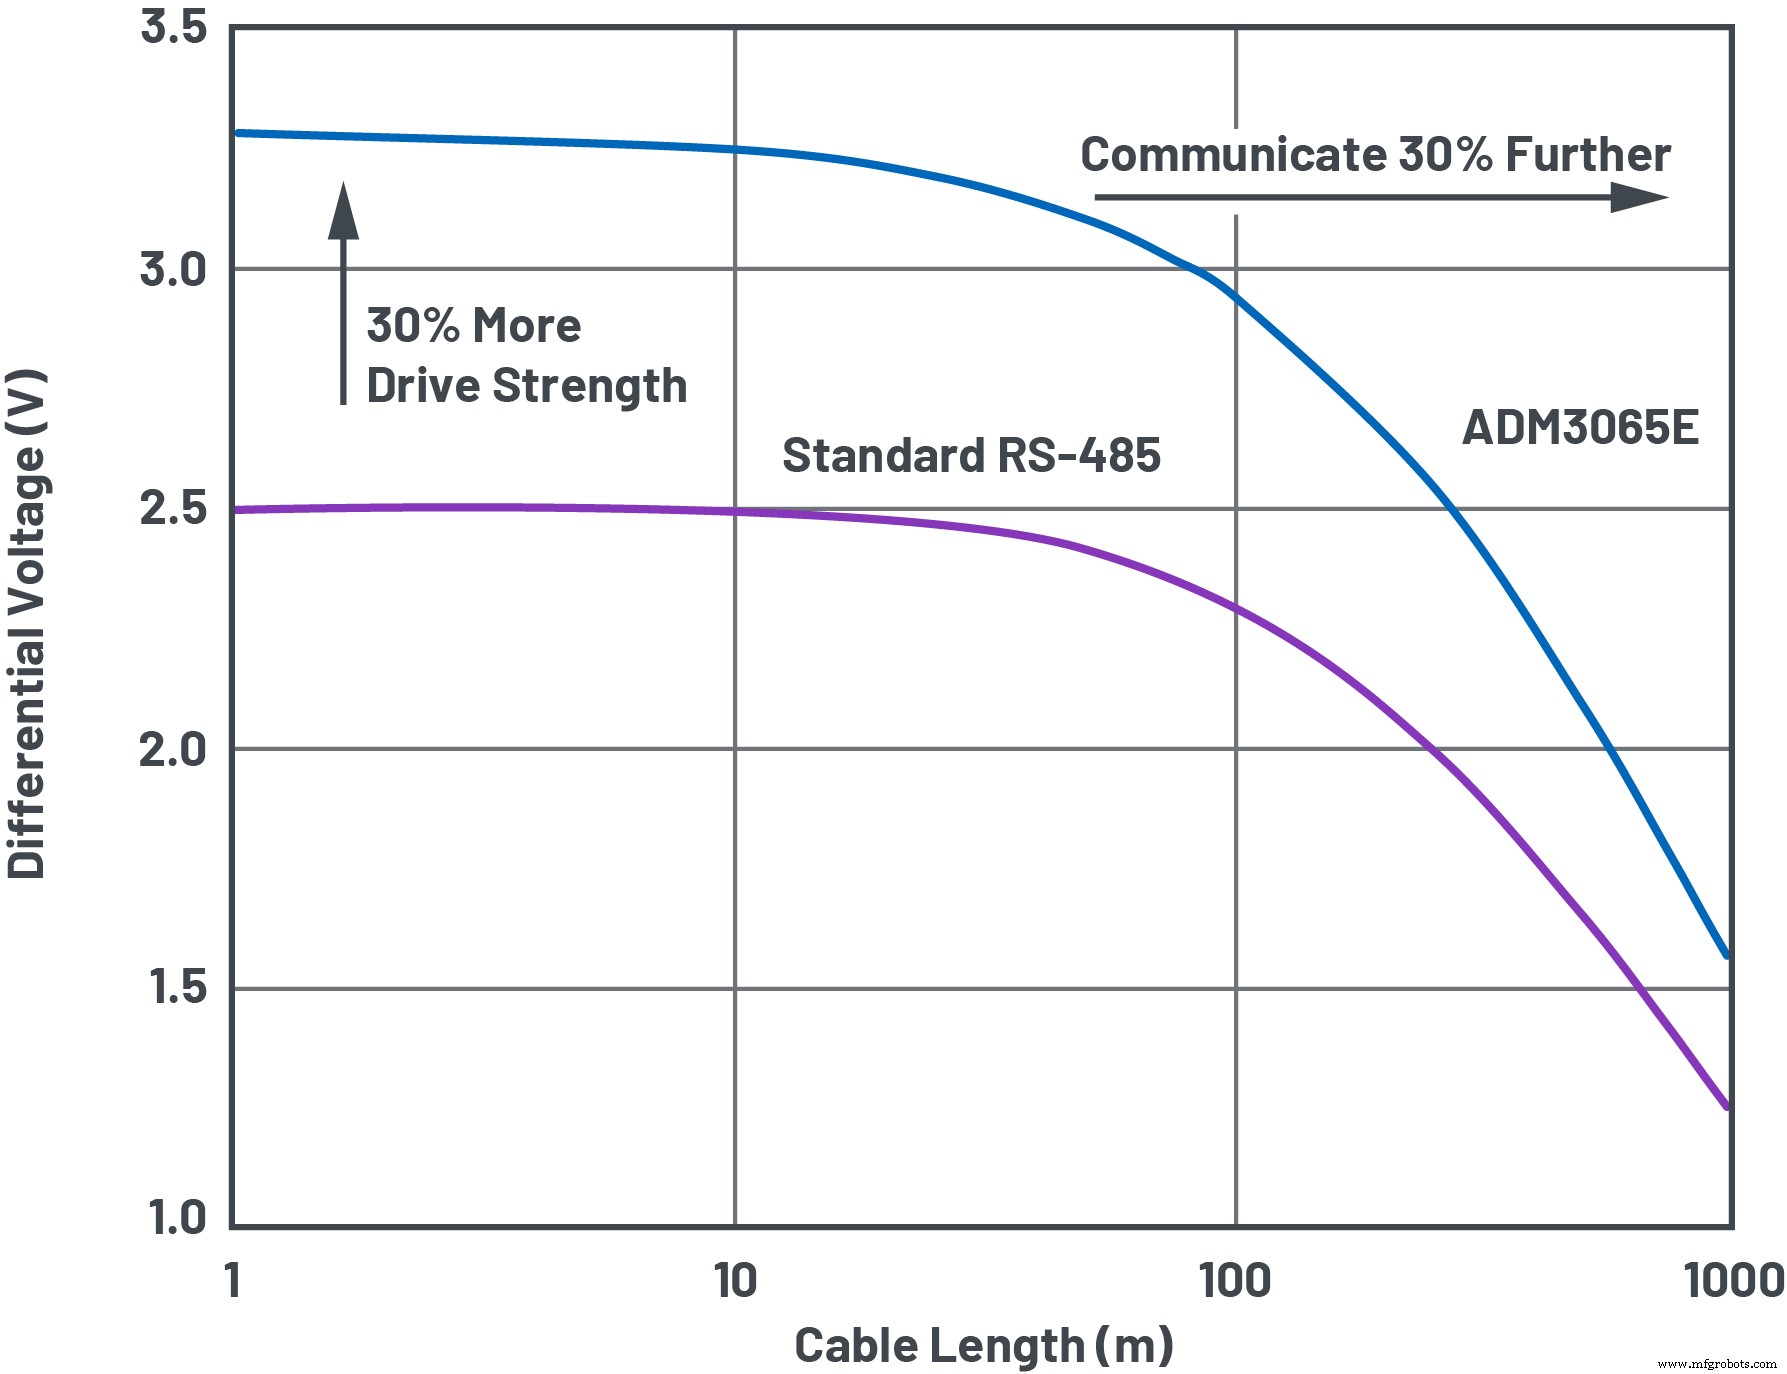
Figure 9. L'ADM3065E délivre un signal différentiel supérieur pour distances ultralongues. (Source : Analog Devices)
Protection CEM et Immunité au bruit
La signalisation différentielle équilibrée du RS-485 résiste intrinsèquement au bruit. Le câblage à paires torsadées assure que les courants induits circulent en directions opposées, annulant les champs électromagnétiques. Un driver plus fort améliore aussi le rapport signal/bruit (SNR). Sur de longs runs — centaines de mètres du sol à l'antenne — un SNR et une intégrité de signal améliorés sécurisent un contrôle d'inclinaison/position précis.
cliquez pour agrandir l'image
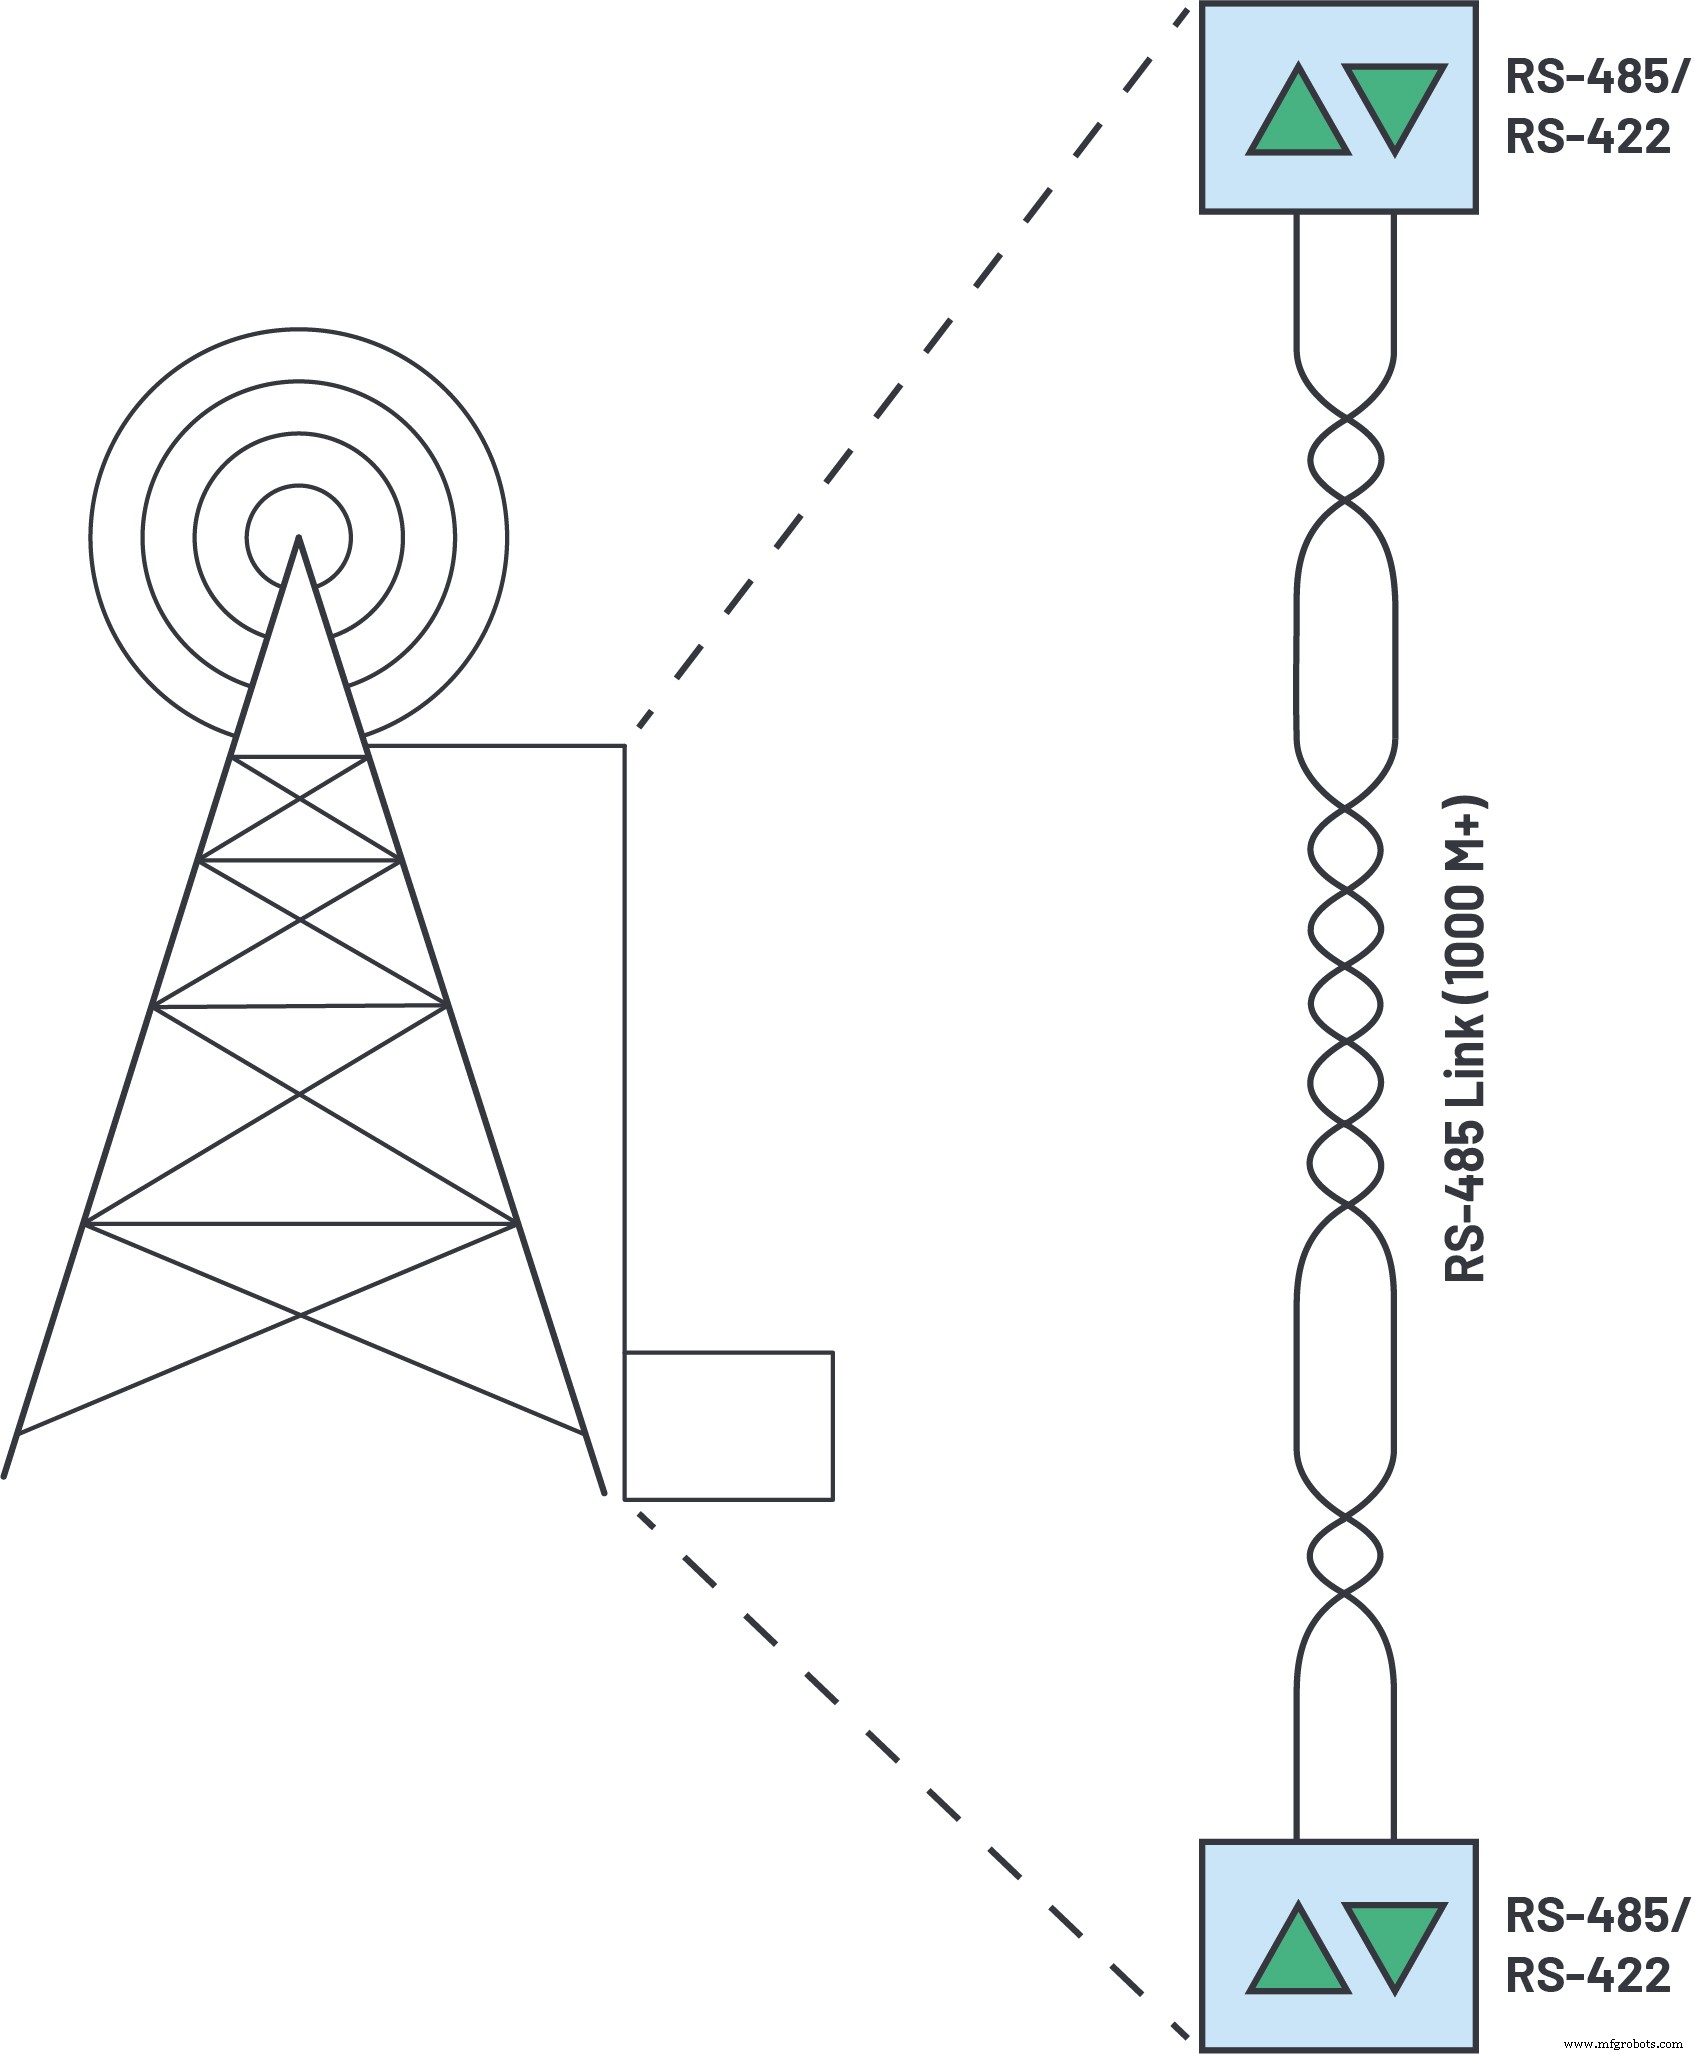
Figure 10. Les longueurs de câble d'infrastructure sans fil peuvent s'étendre sur des centaines de mètres. (Source : Analog Devices)
La protection CEM est essentielle quand les transceurs font interface avec des connecteurs et câblage exposés, comme illustré dans la Figure 1. L'ESD sur connecteurs RS-485 est un danger commun. La CEI 61800-3 requiert un minimum ±4 kV contact/±8 kV air CEI 61000-4-2 protection ESD pour variateurs de vitesse. Les transceivers améliorés comme l'ADM3065E dépassent ces limites avec une protection ±12 kV contact/±12 kV air.
cliquez pour agrandir l'image
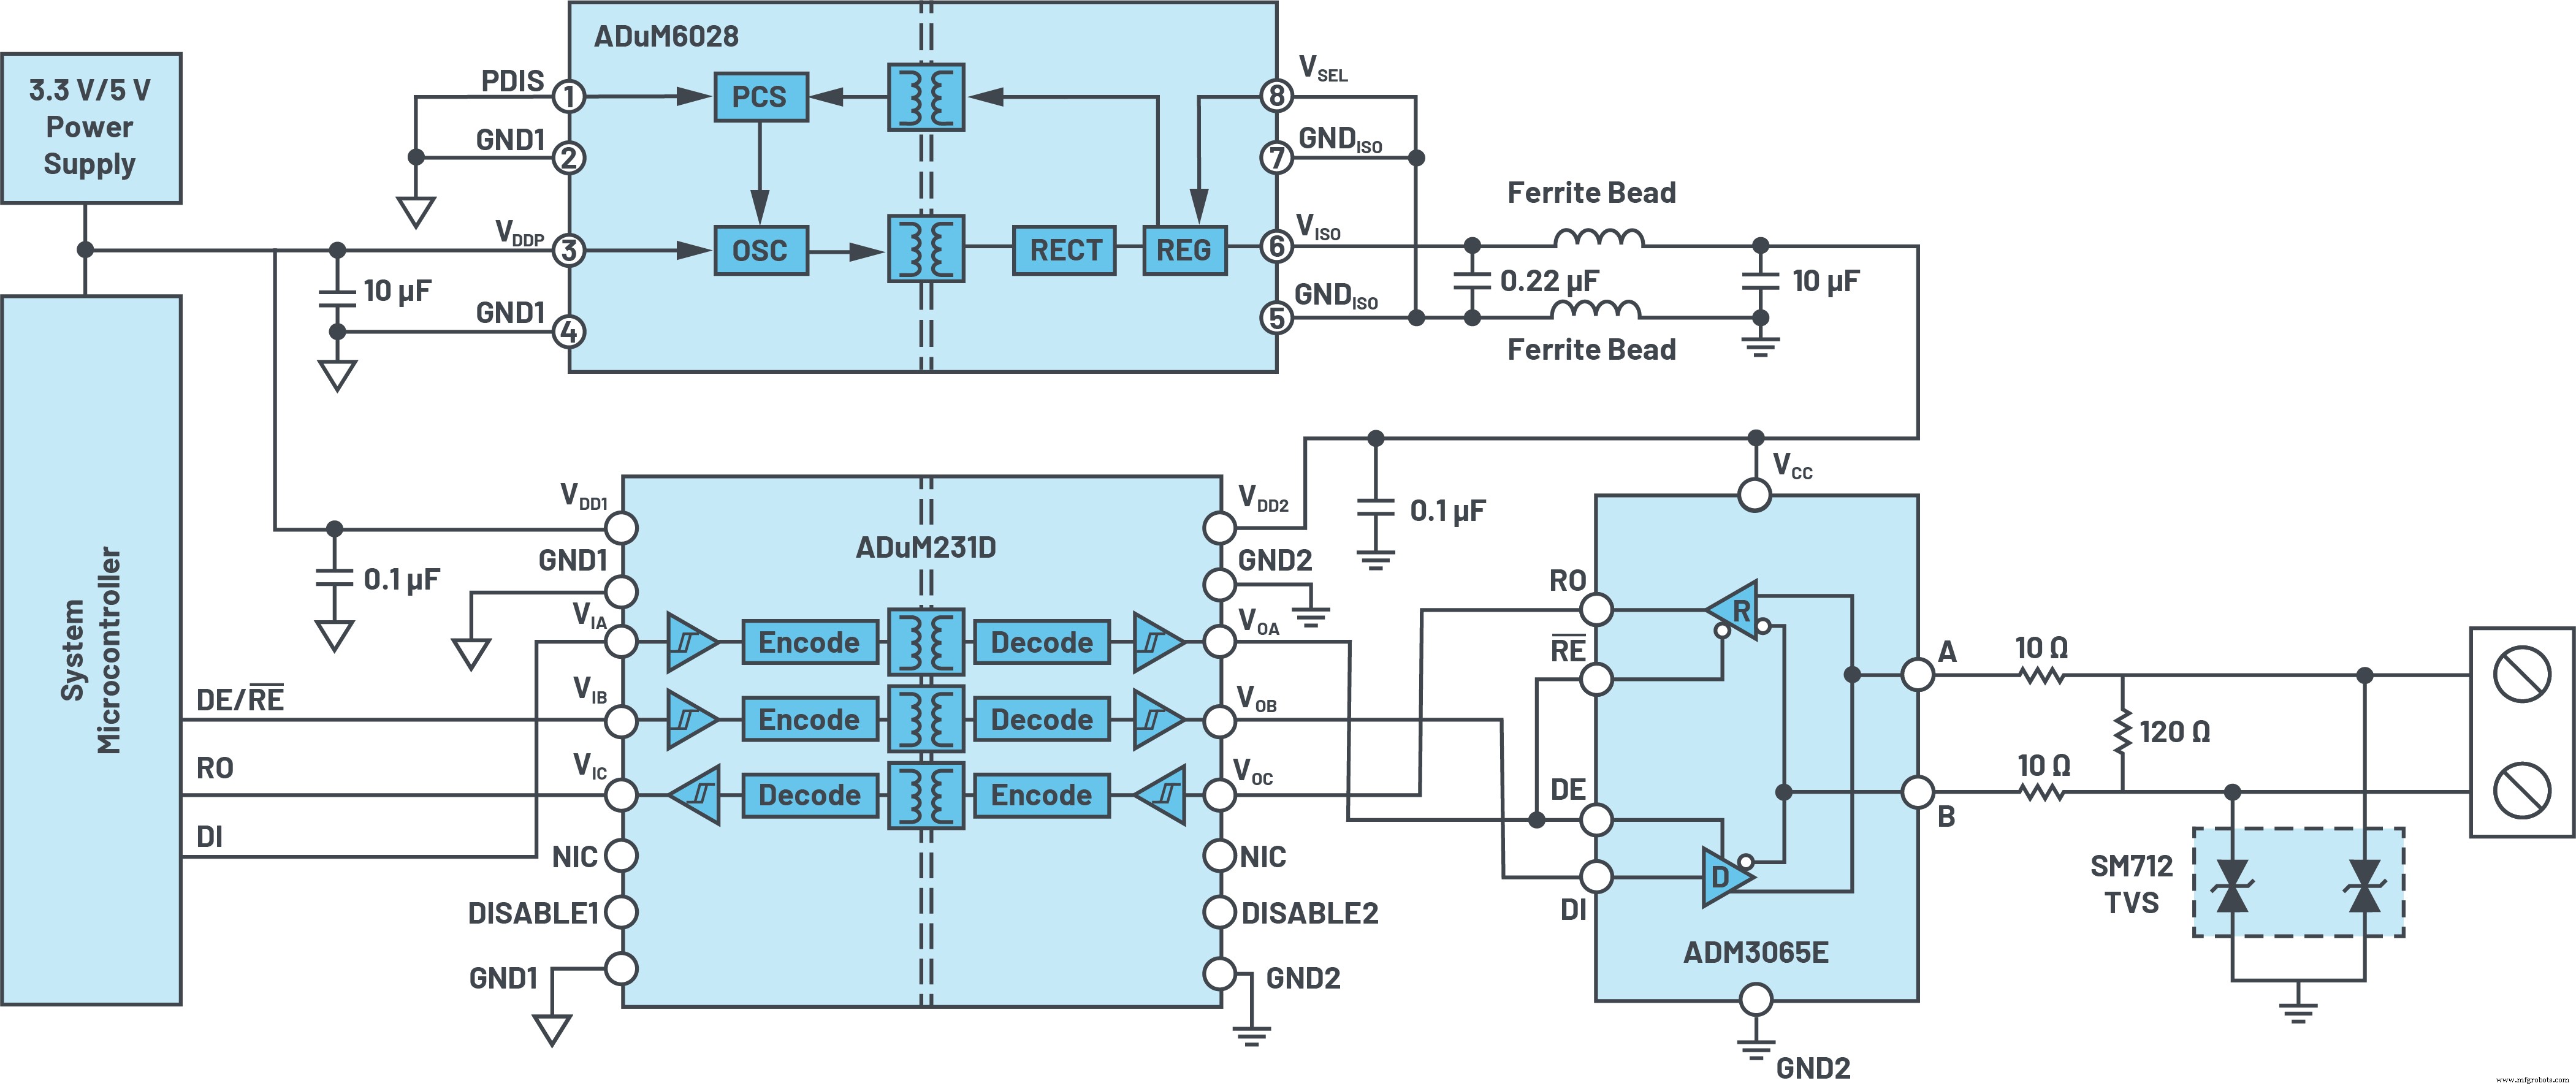
Figure 11. Solution RS-485 isolée signal et puissance 25 Mbps complète avec protection ESD, EFT et surtension. (Source : Analog Devices)
Pour l'infrastructure sans fil, une protection CEM accrue protège contre les surtensions de foudre. L'ajout d'un TVS SM712 et de deux résistances de coordination de 10 Ω aux entrées du transceiver produit jusqu'à ±30 kV CEI 61000-4-2 protection ESD et ±1 kV CEI 61000-4-5 protection surtension.
Dans les environnements motor-control, process-automation ou sans fil sévères, l'isolation galvanique booste davantage l'immunité au bruit. L'ADM3065E peut être associé aux technologies iCoupler® et isoPower® d'Analog Devices. L'ADuM231D fournit trois canaux d'isolation de signal 5 kV rms avec timing précis jusqu'à 25 Mbps, tandis que l'ADuM6028 offre une conversion DC-DC isolée avec tenue 5 kV rms. Deux perles de ferrite répondent aux standards CEM tels que EN 55022 Class B/CISPR 22, livrant une solution isolée compacte dans un package 6 mm × 7,5 mm.
Les transceivers RS-485 de nouvelle génération surpassent les standards de l'industrie, permettant une communication plus rapide, plus longue et plus fiable. Au niveau de jitter de 10 % mandaté par EnDat 2.2, les systèmes peuvent faire tourner des horloges 16 MHz sur 20 m — quelque chose que le RS-485 standard ne peut pas supporter. En dépassant les exigences de drive du bus RS-485 jusqu'à 300 %, les concepteurs atteignent une fiabilité et une marge de bruit supérieures sur câbles étendus. L'ajout d'isolation iCoupler, incluant l'ADuM231D, et la solution d'alimentation isolée compacte ADuM6028, renforce davantage l'immunité.
Références
1 « PROFINET and PROFIBUS Node Count Tops 87 Million in 2018. » Profibus Group, mai 2019.
2 Conal Watterson. « LVDS and M-LVDS Circuit Implementation Guide. » Analog Devices, Inc., mars 2013.
3 « TIA/EIA-485-A, Electrical Characteristics of Generators and Receivers for Use in Balanced Digital Multipoint Systems. » IHS Markit Inc., mars 1998.
4 « TIA/EIA-568-B.2, Commercial Building Telecommunications Cabling Standard—Part 2: Balanced Twisted Pair Cabling Components. » Telecommunications Industry Association, mai 2001.
5 « EnDat 2.2—Bidirectional Interface for Position Encoders. » Heidenhain, septembre 2017.
Embarqué
- Stocker et Gérer Sécurément les Données Sensibles avec Google Cloud Secret Manager
- DATA MODUL lance moniteurs open-frame ultra-lumineux 21,5" et 31,5" avec EasyTouch pour extérieur/intérieur
- Microchip introduit ADCs Delta-Sigma 24-bit & 16-bit avec taux données 153,6 kSPS
- Apacer présente les SSD industriels SV250 : lecture 560 Mo/s, écriture 520 Mo/s
- Arrow, ADLINK et Microsoft dévoilent une solution IoT industriel à déploiement rapide pour minimiser les arrêts de production
- Contrinex 2020 : capteurs cloud-ready et rideaux lumineux Bluetooth pour la sécurité
- De la donnée au graphique : créer un tableau de bord IoT Flask‑SQLite avec Raspberry Pi
- Accélérez Design & Production avec l'Intégration Formlabs et Fusion 360
- Exploiter les données dans l'Internet de la fiabilité : stratégies pour une gestion efficace