



Prévenir les erreurs de retouche en soudage robotisé
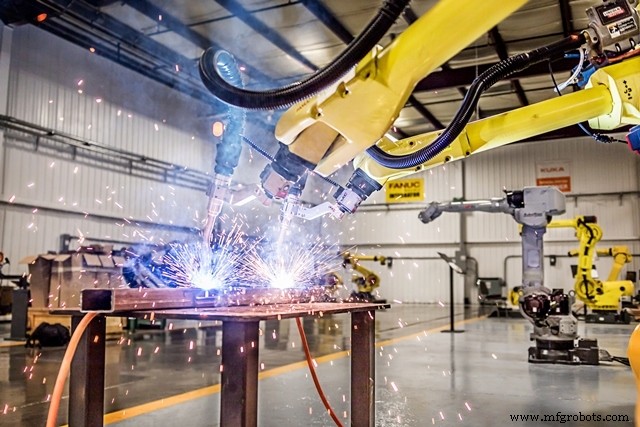
Erreur fréquente : retoucher les points (touch-up)
Défauts soudage robotique → trouver cause vite. Retoucher points = 1ère idée opérateur... mais dernière action à faire. Robot précis/répétable au 1/1000 pouce. Si points décalés = changement système. Sans identifier changement, retouche = inefficace.
Procédure diagnostic structurée
- Dépanner système : robot, outil, pièce, outillage ? Sans cela, cause défaut incomprise.
- Point zéro programmé (datum) : robot → point zéro. Vérifie points cellule = alignement robot validé/éliminé. Si robot rate point zéro → pointe torche/outil décalée → vérifier support pointe poignet. Si robot touche point zéro mais rate joint/pièce → problème pièce/outillage, pas bras.
- Pièce maître (Master Part) : pièce jamais soudée, seulement programmation/vérification prog. Si maître points OK → pas outillage. Si maître points décalés → positionnement externe pièce/outillage.
Résultat : uptime/performance ↑↑
Évite retouches systématiques, améliore drastiquement uptime/performance système robotique.
Guide expert : Maintenance préventive robots de soudage
Croissance propulsée par la répétabilité inégalée du Motoman UP50
Robot industriel
- Maîtriser std_logic en VHDL : États, résolution et analyse de forme d'onde
- Rester en tête dans le futur du travail : stratégies pour battre la concurrence
- Éviter les connexions manquées dans le cycle d'achat : stratégies éprouvées pour le succès de la supply chain
- Construire Sauron : Robot semi-humanoïde – Guide complet Arduino Mega 2560
- Les 5 Principaux Risques de Sécurité des Grues et Comment les Éliminer
- Principales causes d'accidents de grue et comment les prévenir
- Série Expert CMMS #7 : 6 pièges logiciels courants et techniques éprouvées pour les éviter
- Comment prévenir les modes de défaillance PCB courants : guide pratique
- Éviter les pièges des tailles de matériaux non standard