



TwinTool : Calibrage automatisé et rentable des outils pour robots industriels
Le fournisseur canadien de logiciels robotiques RoboDK a lancé TwinTool, une application offrant un calibrage d'outil robotique entièrement automatisé pour robots industriels. TwinTool est une solution rentable, rapide et facile pour améliorer la précision de l'outil dans une grande variété d'applications de fabrication. C'est une alternative compétitive aux services de calibrage robotique coûteux et complexes actuellement sur le marché.
Les robots industriels sont de plus en plus utilisés pour des tâches de fabrication de haute précision : assemblage, brasage, usinage. Cependant, les nouveaux utilisateurs sont parfois déçus par la faible précision apparente de leurs robots. Ils investissent dans des systèmes de calibrage robotique onéreux pour essayer d'améliorer la précision.
Albert Nubiola, PDG de RoboDK, explique que ce n'est pas toujours nécessaire :
Répétable, pas précis : le problème des robots industriels
Les robots industriels ont une haute répétabilité, mais une faible précision. Cela signifie qu'ils peuvent se déplacer à la même position exacte à chaque fois (répétabilité), mais leur position ne correspond pas précisément au système de coordonnées mondial (précision).
Il y a deux principaux types de procédures de calibrage pour améliorer la précision d'un robot. Le calibrage robotique nécessite des systèmes laser de précision pour calibrer le mécanisme robotique lui-même. Le calibrage du Point Central Outil (TCP) est une procédure plus simple pour s'assurer que le système de programmation a un modèle précis de l'outil du robot.
Samuel Bertrand, Développeur Logiciel chez RoboDK, explique :
TwinTool réalise le calibrage d'outil avec un capteur standard
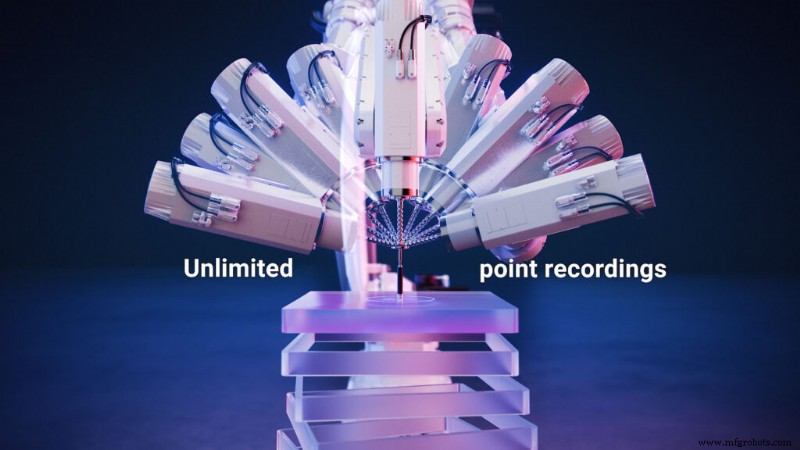
La méthode typique de calibrage du TCP robotique est la méthode à 4 points, consistant à prendre une série d'au moins 4 relevés articulaires en déplaçant l'outil au même point avec différentes orientations. Ce processus est long et moins précis car l'utilisateur doit déplacer le robot manuellement en différentes positions.
La fonctionnalité de calibrage TwinTool est distribuée comme une App RoboDK, un plugin étendant les capacités du logiciel de programmation robotique très populaire de RoboDK.
RoboDK TwinTool nécessite un capteur de jauge linéaire standard (ou LVDT) pour communiquer directement avec n'importe quel robot et calculer le TCP sans intervention humaine. TwinTool enregistre automatiquement un nombre illimité de points, et le capteur de jauge linéaire offre une grande précision pour la définition de l'outil.
L'application est compatible avec une large gamme de capteurs des grandes marques : Mitutoyo, KEYENCE et Sylvac, la rendant polyvalente avec n'importe quel matériel. D'autres marques de capteurs peuvent aussi être intégrées sur demande.
RoboDK TwinTool supporte plus de 600 bras robotiques de 50 fabricants différents et convient à de nombreux environnements industriels.
Cela suit la philosophie bien établie de RoboDK de rester agnostique vis-à-vis des marques pour le matériel.
Facilité d'utilisation et sécurité au cœur du processus
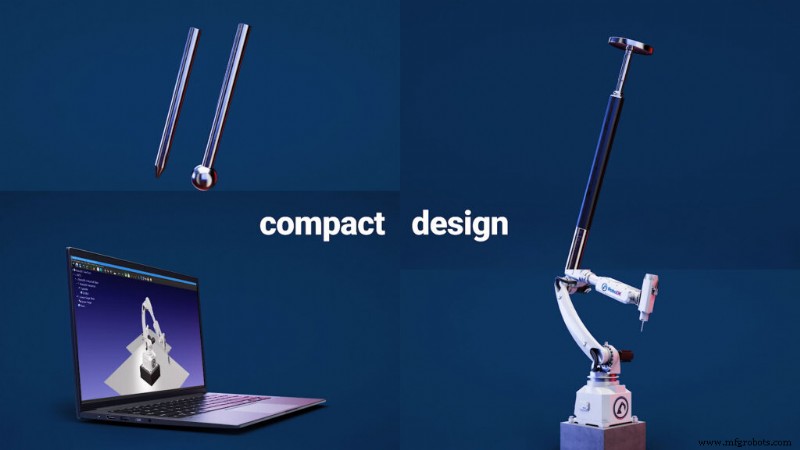
Tout aussi important, RoboDK accorde une grande importance à la facilité d'utilisation et la sécurité de ses produits. TwinTool s'exécute directement depuis RoboDK, faisant le pont entre le contrôleur robot et le capteur. Aucune compétence en programmation n'est requise. L'utilisateur n'a besoin que du logiciel de simulation RoboDK, d'un robot, de son outil (sphérique ou conique), et d'un capteur. Les singularités et collisions sont évitées, les trajectoires calculées automatiquement.
Pour calibrer un outil robot, l'utilisateur suit simplement cette procédure en 3 étapes dans le logiciel RoboDK :
- Sélectionner leur modèle de robot dans la vaste bibliothèque RoboDK.
- Connecter RoboDK au robot et au capteur.
- Déplacer le robot sur le capteur et lancer le calibrage.
Albert Nubiola dit :
Précision à 0,250 mm
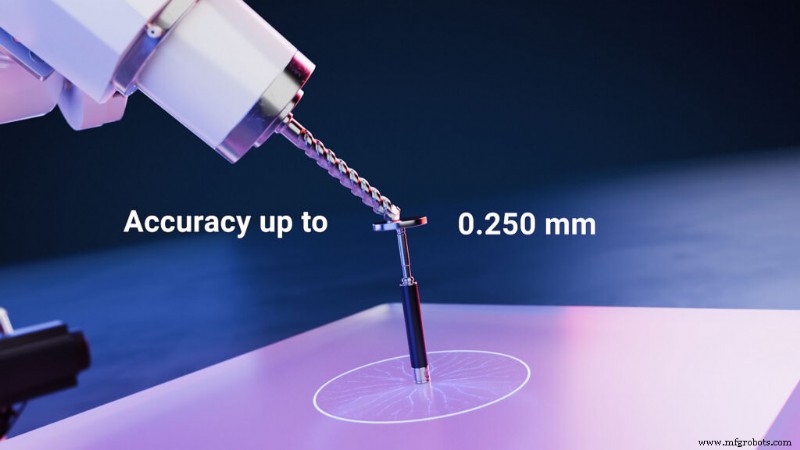
Avec TwinTool, les utilisateurs peuvent rapidement et automatiquement améliorer la précision de leur outil jusqu'à 0,250 mm avec certaines configurations robotiques. Cela représente une amélioration de 2 à 10 fois, selon le robot et l'outil.
Cette amélioration est plus que suffisante pour la plupart des applications robotiques, même celles requérant de la précision. Cela peut faire économiser beaucoup d'argent sur des services de calibrage robotique inutiles.
Projets futurs
Les utilisateurs peuvent maintenant demander l'ajout de TwinTool à leur copie de RoboDK comme App optionnelle. Bertrand explique qu'ils continueront à améliorer les fonctionnalités de TwinTool.
RoboDK prévoit aussi d'étendre son interface App en créant une Marketplace d'Apps RoboDK. Ils inviteront des entreprises à développer et publier leurs propres apps pour le logiciel.
Avez-vous des demandes de fonctionnalités ? Dites-le-nous dans les commentaires ci-dessous ou rejoignez la discussion sur LinkedIn, Twitter, Facebook, Instagram ou sur le forum RoboDK. Consultez aussi notre vaste collection vidéo et abonnez-vous à la chaîne YouTube RoboDK.
Robot industriel
- Choisir les Meilleurs Robots de Peinture Industriels pour une Qualité et une Efficacité Optimales
- Pourquoi l'intégration des robots industriels est bloquée — et comment l'accélérer
- Votre usine est-elle prête pour l'intégration robotique ? Guide pratique
- Robots industriels : conception, fabrication et tendances futures
- ATI Industrial Automation : leader des changeurs d'outils automatiques pour robots industriels
- FANUC établit un record mondial avec plus de 400 000 robots industriels installés
- Robots industriels : un changement de jeu pour les PME
- Solutions robotiques industrielles robustes pour conditions d'entrepôt extrêmes
- Automatisation robotique : piloter l'efficacité et la croissance dans l'Industrie 4.0