



Choisir le bon nombre d'axes pour votre positionneur robotique
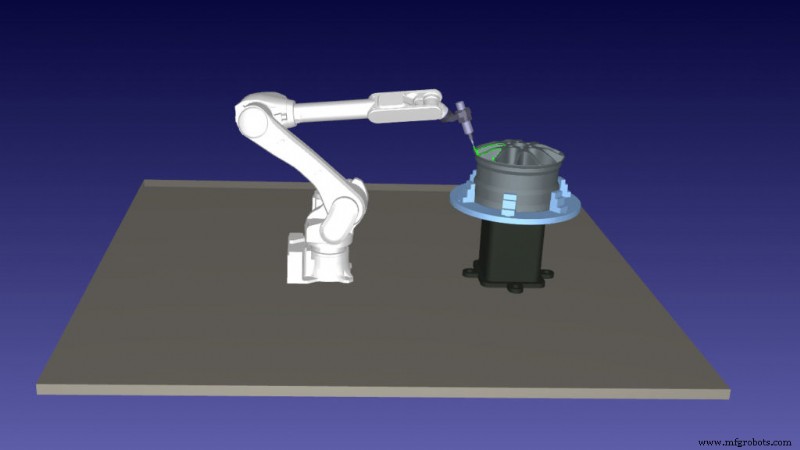
Vous avez décidé qu'il vous faut un positionneur robotique… mais combien d'axes avez-vous besoin ?
Il existe tellement de modèles de positionneurs avec tant de styles différents. Certains n'ont qu'un axe simple, d'autres en ont plusieurs !
Ce qui est encore plus déroutant, c'est la gamme de configurations que les positionneurs peuvent avoir. Les axes peuvent être montés verticalement, horizontalement, et à n'importe quel angle entre les deux.
Choisir un positionneur avec trop ou trop peu d'axes pourrait signifier un budget gaspillé ; mais combien est trop ?
Si vous envisagez un positionneur robotique, vous avez probablement déjà regardé plusieurs modèles différents. Vous avez probablement vu des tables tournantes à un axe, des positionneurs à deux axes, et des roues de type « grande roue » multi-axes. Vous avez probablement exploré différentes marques, styles et gammes de prix.
À ce stade, si vous êtes honnête, vous commencez probablement à en avoir un peu marre des positionneurs.
Le problème avec les positionneurs, c'est qu'il ne s'agit pas simplement de dire « j'achète celui-ci » et d'en rester là. Le positionneur que vous choisissez affectera la facilité d'intégration et de programmation de votre cellule robotique. Vous ne voulez pas choisir le mauvais et vous compliquer la tâche pour déployer et programmer le robot.
Par exemple, si vous preniez un positionneur à 5 axes avec un robot à 6 axes, cela ferait 11 axes à contrôler ! Si avoir autant d'axes est nécessaire, très bien. Mais si ce n'est pas nécessaire, vous pourriez regretter votre achat.
Pourquoi « Combien d'axes ? » est une question déroutante
Demander combien d'axes votre mécanisme a besoin est une question très naturelle. Cependant, c'est une question délicate à laquelle répondre de manière satisfaisante.
Quand on parle de robots industriels seuls, une réponse courante est de dire que les robots à 6 axes sont requis. Ce n'est pas toujours vrai mais c'est vrai la plupart du temps. La raison est qu'il faut 6 axes pour atteindre des points dans l'espace de travail du robot depuis n'importe quelle position et orientation.
Comme nous l'avons expliqué dans notre introduction aux angles d'Euler, la position de l'effecteur final d'un robot est contrôlée avec 6 paramètres : 3 paramètres de translation (X, Y et Z) et 3 paramètres de rotation (Rot[X], Rot[Y] et Rot[Z]).
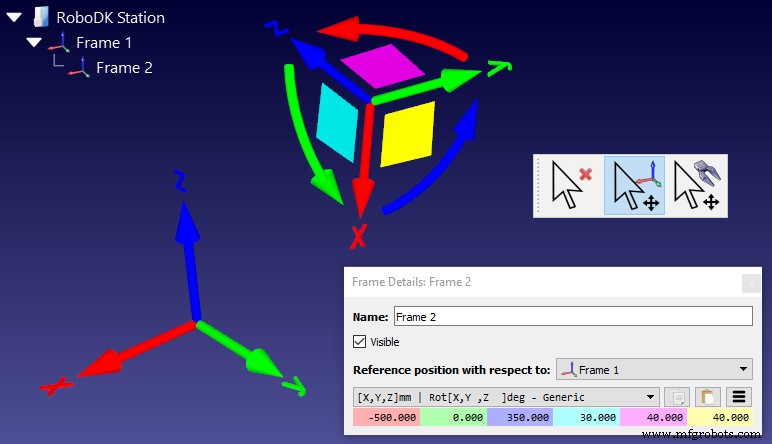
Si votre robot a moins de 6 axes, vous restreindrez la flexibilité du robot. Cela a du sens pour certains robots — ex. les robots de palettisation qui n'ont besoin d'approcher les objets que par le haut. Cependant, en général, les robots industriels à 6 axes sont les plus utiles pour une large gamme de tâches.
Au-delà de 6 axes, votre mécanisme devient « redondant ».
Par exemple, les robots à 7 axes peuvent atteindre les mêmes points dans leur espace de travail qu'un robot à 6 DDL. Cependant, le contrôle d'un mécanisme redondant devient plus compliqué. Par conséquent, vous ne voulez pas ajouter des DDL supplémentaires s'ils ne sont pas nécessaires.
Ajouter un positionneur signifie ajouter plus de DDL au robot. Cela peut ou non mener à un système redondant.
Si vous avez besoin de DDL supplémentaires dépend des besoins spécifiques de votre tâche.
7 étapes pour identifier le nombre d'axes nécessaires pour votre application
La façon de déterminer combien d'axes vous avez besoin est d'examiner de plus près les exigences de votre application.
Voici un processus que vous pouvez utiliser pour identifier quelques positionneurs potentiels qui pourraient convenir. Il vous permet de zoomer sur quelques modèles potentiels et de les évaluer correctement. Si aucune de ces options ne convient, vous pouvez zoomer à nouveau et utiliser les informations apprises pour choisir un meilleur positionneur.
- Regardez les exigences de votre tâche, en vous concentrant particulièrement sur l'espace de travail nécessaire. Une bonne façon de faire est de construire votre application dans un simulateur de robot.
- Notez quels aspects de la tâche ne sont pas possibles en utilisant le robot seul. Quelles parties de l'espace de travail sont inaccessibles ? Quels mouvements sont impossibles ?
- Avec cette information, faites une estimation éclairée d'un ou deux types de positionneur qui pourraient convenir à vos besoins. N'oubliez pas de prendre en compte la charge utile requise pour tenir vos pièces.
- Trouvez des positionneurs sur le marché qui pourraient répondre à vos critères et testez-les dans votre simulation. Pour chaque positionneur essayé, assurez-vous de sauvegarder votre configuration comme un nouveau projet car vous y reviendrez plus tard.
- Si l'un des modèles fonctionne parfaitement, c'est super ! Même ainsi, testez quelques options pour voir quelles propriétés sont vraiment requises. Rappelez-vous que vous ne voulez pas finir avec plus de DDL que nécessaire.
- Aucun des modèles ne fonctionne pour votre application ? Utilisez les informations recueillies pour affiner vos exigences.
- Retournez sur le marché et cherchez un ou deux modèles qui répondent à ces nouvelles exigences. Testez à nouveau en simulation avant de faire votre choix.
Utiliser un processus comme celui-ci élimine une partie du travail de devinette pour identifier le bon nombre d'axes. À chaque test dans votre simulation, vous apprenez un peu plus sur ce dont vous avez vraiment besoin d'un positionneur pour accomplir votre tâche.
Faire un choix et travailler avec
Une fois que vous avez ciblé un modèle qui fonctionne pour votre tâche, vous pouvez avancer et développer l'application plus en profondeur dans le simulateur.
Ouvrez votre projet sauvegardé avec votre positionneur choisi et affinez-le en application complète. Cela vous permettra de tester tous les aspects de la tâche et de préparer l'application pour une intégration facile.
Une fois que vous avez acheté votre positionneur, vous n'avez pas à vous soucier de savoir si plus d'axes auraient pu bénéficier à la tâche. Les robots sont très flexibles et il y a généralement plusieurs façons d'atteindre les mêmes actions avec un seul robot.
Si vous rencontrez des problèmes lors du déploiement du robot, vous pourrez presque certainement trouver une solution avec l'équipement que vous avez. C'est la valeur de faire des choix d'achat en utilisant un simulateur comme banc d'essai.
Quel type de positionneurs avez-vous envisagés ? Dites-le-nous dans les commentaires ci-dessous ou rejoignez la discussion sur LinkedIn, Twitter, Facebook, Instagram ou sur le Forum RoboDK.
Robot industriel
- Comment les Robots Atteignent l'Autonomie Totale : De la Perception à l'Action
- Choisir la bonne précision pour le suivi d'actifs dans la fabrication et la santé
- Choisir le bon nombre de couches cachées et de nœuds dans un réseau de neurones
- Livre blanc : Débloquez votre potentiel d'automatisation — 7 étapes éprouvées vers projets robotiques à faible risque et haut rendement
- Maîtriser l'intégration robotique : Stratégies éprouvées pour réussir votre installation
- Comprendre le vrai coût de l'automatisation robotique pour les fabricants
- Maximiser le ROI avec le chargement/déchargement robotisé : valeur à long terme pour toutes les opérations
- Est-il temps d'investir dans un robot ? Signaux clés et avantages pour votre usine
- Comment déterminer la puissance nécessaire pour votre pompe hydraulique