



Conception avancée des articulations robotiques : Optimiser efficacité et précision
Les articulations sont tout pour les mouvements des bras robotiques. Sans articulations, vous n'avez qu'une barre métallique droite incapable de bouger ou de pivoter. Dans les bras robotiques, le nombre d'articulations détermine l'efficacité de l'ensemble.
Nous allons examiner les différents types de conception d'articulations, leur fonctionnement, leurs avantages et limites, et comment en tirer le meilleur. Si vous envisagez d'automatiser votre processus de fabrication et ne savez pas quoi choisir, comprendre les conceptions d'articulations vous donnera un aperçu pour faire le bon choix.
Les articulations robotiques expliquées
Source : Pinterest
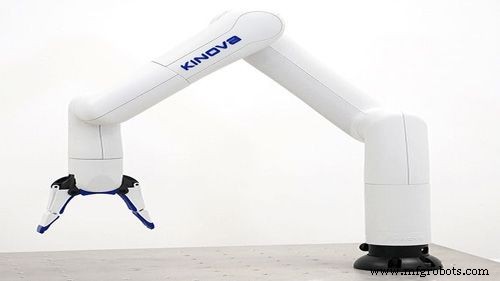
Les articulations désignent toutes les parties mobiles du bras robotique. Comme ces machines sont conçues sur le modèle du bras humain, il est normal qu'elles aient plusieurs articulations leur donnant la liberté de bouger autant que nécessaire.
Pour une fonctionnalité optimale, chaque articulation doit fonctionner indépendamment mais en collaboration transparente avec les autres. C'est ainsi qu'un bras robotique peut pivoter tout en montant et descendant simultanément. En résumé : un bras robotique ne peut pas fonctionner sans articulations, et le minimum pour un bras industriel convenable est de deux articulations. Plus le nombre d'articulations est élevé, plus le bras est fiable.
Dans la plupart des cas, ces articulations sont appelées axes et sont essentielles pour déterminer comment un bras robotique fonctionnera. Comprendre le mécanisme derrière les articulations est la meilleure façon d'apprendre le fonctionnement de chaque composant du robot.
Types d'articulations
Source : Pinterest
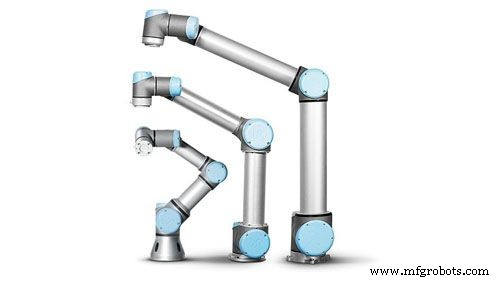
On trouve environ 5 types d'articulations dans tout bras robotique. Chaque articulation est conçue pour une fonction spécifique ; les interchanger sans calibration appropriée peut causer des dommages.
1. Articulations linéaires (Linear Joints)
Appelées aussi articulations parallèles, leur mouvement est déterminé par des mouvements latéraux à chaque action du bras. Cela crée un mouvement translationnel, bien visible dans le fonctionnement des pistons. Les articulations linéaires sont puissantes et utilisables dans les bras robotiques gérant des travaux lourds comme les robots pick and place.
2. Articulations de torsion (Twisting Joints)
Utilisent des mouvements rotatifs pour créer le mouvement. Le mouvement est relatif à l'axe de rotation, directement perpendiculaire aux axes des maillons d'entrée et de sortie. Aussi appelées T-joints, elles sont couramment utilisées pour les robots de forage qui doivent pivoter à haute vitesse pour percer des surfaces dures.
3. Articulations orthogonales (Orthogonal Joints)
Leur mouvement repose sur les maillons d'entrée et de sortie. En termes simples, c'est un mouvement de glissement translationnel avec une disposition linéaire des articulations. Le maillon de sortie est directement perpendiculaire au maillon d'entrée, d'où le mouvement de glissement translationnel déclenché à l'activation du bras.
4. Articulations rotatives (Revolving Joints)
Présentent un mouvement rotationnel entre deux maillons dont l'axe du maillon d'entrée est parallèle à l'axe de rotation (contrairement aux autres qui ont une configuration perpendiculaire). Aussi appelées V-joints, elles sont faciles à confondre avec les articulations de torsion, mais leurs applications sont très différentes en fabrication.
5. Articulations de rotation (Rotational Joints)
Idéales pour les manipulateurs robotiques car extra-précises dans leurs mouvements. Les mouvements sont déclenchés par la rotation d'un axe perpendiculaire aux axes des maillons d'entrée et de sortie. Connues sous le nom de joints type R, on les trouve dans les configurations robotiques rapides privilégiant précision et vitesse.
Avantages et limites des articulations dans les bras robotiques
Source : Pinterest
Pour performantes qu'elles soient, les articulations robotiques ne sont pas sans défaut. Étant mécaniques, des dysfonctionnements mécaniques sont normaux après un certain seuil d'utilisation. Voici les avantages et limites :
Avantages
- Liberté de mouvement : Rend les robots industriels très polyvalents. Un simple changement de programmation peut reconvertir un robot de soudage en robot de peinture sans acheter de nouvelle machine.
- Structure et maintenabilité : Donnent une structure au robot, facilitant réparation et maintenance. Une panne se trace facilement jusqu'à une articulation plutôt qu'au hasard.
- Flexibilité : Permettent au bras de pivoter, tourner, monter, descendre. Sans ces mouvements, un bras robotique n'est qu'un morceau de métal coûteux et inutile.
Limites
- Points de faiblesse : Les articulations sont des points d'usure dus aux mouvements constants. L'usure est là où commence la plupart des dommages sur les robots industriels. Inévitable ; on ne peut que la retarder.
- Coût de réparation/remplacement élevé : Surtout si vous n'êtes pas près du fabricant d'origine. Trouver un remplacement compatible est difficile et peut paralyser la production, car rien ne fonctionne même avec une seule pièce manquante.
Conclusion
Les articulations robotiques sont une partie cruciale de l'automatisation. Avec le temps, il devient plus facile pour les fabricants de passer à l'automatisation grâce à des robots aux articulations toujours meilleures. Si vous souhaitez vous lancer mais ne savez pas par où commencer, consultez notre site web – vous y trouverez toutes les informations pour faire le bon choix.
Robot industriel
- Joints mécaniques expliqués : types, utilisations et points de défaillance courants
- 12 applications principales des robots industriels : Efficacité et sécurité accrues
- Tendance de machine robotisée : avantages, inconvénients et considérations d'investissement
- Sécurité robots industriels et collaboratifs : priorité critique pour la fabrication
- Fonctionnalités clés des logiciels de simulation robotique premium pour une automatisation réussie
- Rationaliser l'Automatisation Robotique avec le Logiciel de Simulation Robotique Avancé 3DG
- Les 10 principaux fabricants de robots industriels en 2020 : Classement
- Démystifier les 3 principaux mythes sur l'intégration robotique industrielle
- Automatisation robotique : piloter l'efficacité et la croissance dans l'Industrie 4.0