



Robots 6 axes, SCARA et Cartésiens : Différences clés expliquées
Les bras robotiques sont en plein essor, de nombreux fabricants cherchant à automatiser des tâches pour augmenter la vitesse, la productivité et améliorer la précision. Plus spécifiquement, les robots 6 axes, les bras robotiques à conformité sélective pour l'assemblage (SCARA) et les robots cartésiens sont parmi les bras robotiques les plus couramment utilisés en automatisation industrielle. Avec plusieurs types de bras robotiques sur le marché, il est important de connaître les capacités ainsi que les différences entre eux pour sélectionner le meilleur robot pour votre application.
Qu'est-ce qu'un robot 6 axes ?
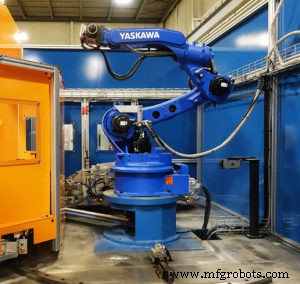
Les robots 6 axes sont montés sur un piédestal et offrent le mouvement directionnel et le contrôle les plus complets des trois robots. Les six axes permettent au bras robotique de se déplacer dans les plans X, Y et Z, ainsi que de se positionner en utilisant les mouvements de roulis, tangage et lacet.
Grâce à sa plus grande flexibilité, les robots 6 axes sont idéaux pour une plus grande variété d'applications, y compris, mais sans s'y limiter, celles qui nécessitent :
- Soudage
- Palettisation
- Tending de machines
Qu'est-ce qu'un robot SCARA ?
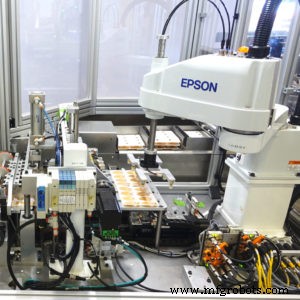
Les robots SCARA sont souvent comparés à un bras humain. Montés sur un piédestal, leur enveloppe de travail circulaire est créée par des mouvements à quatre axes : plans X, Y et Z, avec un quatrième axe theta au bout du plan Z pour faire pivoter l'outillage de bout de bras. Cela permet aux SCARA de se déplacer avec une plus grande flexibilité sur un plan horizontal.
Les robots SCARA sont idéaux pour les applications nécessitant des mouvements point-à-point rapides, répétables et articulés, y compris mais sans s'y limiter :
- Palettisation et dépalettisation
- Chargement et déchargement de machines
- Assemblage de petites pièces
Qu'est-ce qu'un robot cartésien ?
Les robots cartésiens, aussi appelés robots portiques, travaillent depuis une grille aérienne, utilisant des moteurs et actionneurs linéaires pour positionner un outil. L'enveloppe de travail d'un robot cartésien est rectangulaire, sa taille étant déterminée par la grille. S'il y a assez d'espace aérien disponible, la grille peut être très grande si nécessaire.
Les robots cartésiens ont trois mouvements directionnels : X, Y et Z. Leur rigidité permet à ces robots d'être très précis, c'est pourquoi ils sont idéaux pour les insertions en ligne droite et de nombreuses applications de manutention.
6 axes vs SCARA vs Cartésien : Choisir le meilleur robot
Les robots 6 axes, SCARA et cartésiens offrent d'excellentes solutions pour le pick-and-place, l'assemblage, l'emballage et plus. Cependant, comme décrit ci-dessus, chaque type de robot a ses caractéristiques et avantages uniques, et choisir le meilleur type affecte à la fois le coût et le taux de succès de la conception. Voici quelques considérations lors du choix d'un robot pour votre application.
Capacité de charge
La charge utile maximale (ou le poids qu'un bras robotique peut soulever) varie d'un robot à l'autre. En comparant les bras robotiques, il est important que la capacité de charge d'un robot dépasse le poids total de la charge utile. Comme toutes les articulations sur les robots SCARA et 6 axes sont situées au bout du bras, ces robots ont une capacité de charge limitée et sont mieux adaptés à l'assemblage de petites pièces. D'un autre côté, les robots cartésiens ont une charge utile plus importante grâce à leur grille aérienne et offrent donc une meilleure accessibilité aux pièces plus grandes.
Orientation
L'orientation est un autre facteur à considérer lors du choix entre robots cartésiens, SCARA et 6 axes. Dans ce cas, l'orientation a deux significations :
- Comment le robot est monté
- Comment le robot déplace les pièces
Les deux doivent s'aligner lors du choix d'un robot. Par exemple, un robot cartésien, monté en hauteur, peut être mieux adapté à une application où peu de mouvements sont nécessaires et où il y a peu d'espace au sol. Pour une manipulation de pièces plus complexe nécessitant une plus grande amplitude de mouvement, un robot SCARA ou 6 axes, qui peut faire pivoter les pièces à divers angles et positions, peut être plus approprié.
Vitesse et distance
Le type de bras robotique intégré impactera les temps de cycle, il est donc important que les indices de vitesse d'un robot correspondent à vos objectifs de production et productivité. En règle générale, les robots cartésiens tendent à être plus couramment utilisés pour la manutention et l'assemblage à haute vitesse par rapport aux robots SCARA et 6 axes. Aussi, en raison de sa grille aérienne, les robots cartésiens sont plus idéaux pour déplacer des pièces sur de plus longues distances, tandis que les robots SCARA et 6 axes sont plus limités sur un piédestal.
Experts en intégration robotique
Chez Steven Douglas Corp, nous évaluons chaque nouveau projet et intégrons la meilleure technologie robotique pour l'application. En tant qu'intégrateurs robotiques pour FANUC, Epson, Yaskawa/Motoman et bien d'autres, notre équipe d'ingénierie de contrôle a une vaste expérience et formation pour recommander, implémenter et programmer le robot optimal pour votre pièce et application. Contactez SDC aujourd'hui pour discuter de votre prochain projet d'automatisation. En attendant, consultez certains de nos projets passés.
Robot industriel
- Cloud vs Virtualisation : différences clés et impact business
- Automatisation des processus robotiques vs automatisation des tests : Différences clés et impact business
- Industrie 4.0 vs Industrie 5.0 : ce qui change et pourquoi c'est important
- Forgeage, estampage et coulée : comprendre leurs différences clés
- Comprendre les Moteurs DC vs AC : Différences Clés et Guide d'Achat
- Fabrication métallique vs soudage métallique : qu'est-ce qui les distingue ?
- Comprendre WEDM-LS, WEDM-MS et WEDM-HS : différences clés expliquées
- Comprendre Pression vs Débit dans les systèmes d'air comprimé
- Comprendre SCFM, ACFM et ICFM : métriques clés débit compresseur