



Maîtriser les systèmes de transfert robotiques avec des capteurs de distance laser
Les capteurs de distance laser ont de nombreuses applications dans les industries de la robotique et de l'automatisation. Ils couvrent de nombreux aspects différents, mais cet article se concentre sur la modernisation de cellules pour technologies obsolètes en utilisant des capteurs de distance laser comme capteurs de position.
Ces capteurs peuvent être extrêmement précis pour mesurer les distances, ce qui les ouvre à de nombreux types de contrôle. Cependant, il convient de noter que certaines fonctions de sécurité doivent être programmées dans le système pour garantir que toute défaillance du laser soit gérée en toute sécurité.
Méthodes traditionnelles de contrôle des chariots en T
Pour comprendre le contrôle des chariots en T, il est important de savoir en quoi consiste exactement une opération de chariot en T. Un chariot en T est un chariot à commande électronique, souvent sur rails métalliques, qui trie et déplace des palettes dans une opération de palettisation automatisée. Ces chariots déplacent des palettes dans un environnement d'entrepôt. Ils récupèrent généralement les palettes depuis un ensemble de convoyeurs de chargement vers l'étape suivante du processus de palettisation, souvent une station de filmage rétractable.
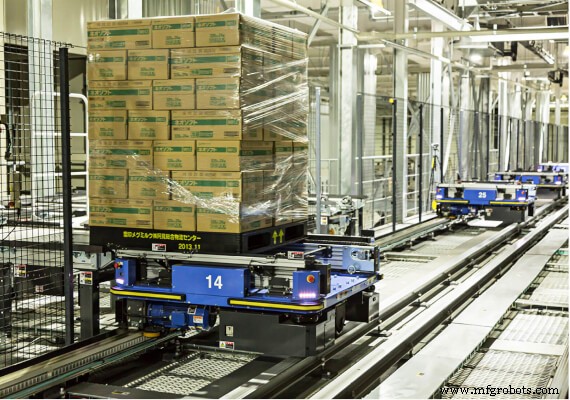
Les chariots en T utilisent un automate programmable (API) ou un robot pour contrôler les mouvements et agir comme le « cerveau » derrière les opérations du chariot. Un API peut utiliser différentes entrées pour interpréter quand et où prendre les différentes palettes chargées ou déchargées. L'API a besoin d'un retour d'information du chariot en T lui-même pour comprendre sa position dans ses nombreuses combinaisons de parcours possibles.
Fins de course
Il existe une multitude de façons différentes de fournir des données de localisation d'un chariot en T à l'API ou au système robotique qui le contrôle. Une pratique obsolète mais courante consiste à utiliser des fins de course pour relayer la position du chariot. Bien que les fins de course fonctionnent assez bien pour transmettre les informations appropriées à l'unité de contrôle, elles présentent certains inconvénients plus facilement gérables avec les technologies de détection modernes. Les fins de course nécessitent également une programmation plus extensive que d'autres types de capteurs, car elles transmettent moins d'informations à un moment donné.
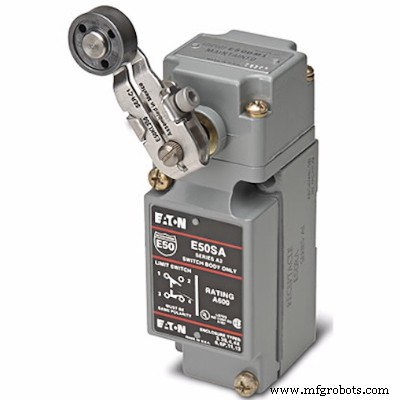
Bien que les fins de course fonctionnent pour un système de chariot en T, elles ont des faiblesses que d'autres capteurs plus modernes n'ont pas. Pour commencer, ce sont des unités électromécaniques. Plusieurs facteurs peuvent affecter leur performance puisqu'elles dépendent à la fois d'entrées électriques et mécaniques pour fonctionner correctement. À toutes fins utiles, tout problème électrique développé dans une fin de course peut également se développer dans toute autre unité de détection électrique, donc ils ne seront pas considérés dans ce cas.
Puisque les fins de course impliquent une interaction physique avec leur environnement pour fonctionner correctement, elles peuvent être affectées plus facilement que les capteurs reposant uniquement sur la détection électrique. L'usure physique peut être un facteur déterminant de leur performance. Avec le temps, le contact peut s'user et commencer lentement à modifier son fonctionnement, causant des problèmes au sein de la cellule. Comme les changements sont subtils, ils peuvent passer inaperçus jusqu'à ce qu'une défaillance catastrophique se produise. Enfin, elles peuvent également être affectées négativement lorsqu'une force externe les déplace ou les pousse hors de leur position correcte.
Utilisation de capteurs de distance laser
Bien que de nombreux types de capteurs puissent fonctionner pour un système de chariot en T, cet article se concentrera sur les capteurs de distance laser. Un capteur de distance laser utilise un laser pour indiquer la distance entre le capteur et l'objet avec lequel le laser émis interagit.
Le laser est envoyé du capteur vers un objet, puis réfléchi par l'objet, et le capteur reçoit la lumière réfléchie. Il utilise le temps écoulé entre l'envoi du faisceau et sa réception pour déterminer la distance de l'objet en question, on parle de capteur à temps de vol (time-of-flight).
Les capteurs de distance laser peuvent fournir un signal analogique ou numérique à l'unité de contrôle. Ce signal peut ensuite être utilisé comme entrée continue pour la logique de contrôle lors de la prise de décisions pour le mouvement du chariot en T. Le laser peut alors relayer une plage de valeurs basée sur la position du chariot pendant son temps de parcours. La logique de l'API peut alors prendre les données brutes et prendre des décisions basées sur la position actuelle du chariot et sur l'endroit où il doit se rendre ensuite.
Techniquement, un chariot en T peut être contrôlé avec un seul capteur de distance laser tirant parallèlement aux rails. Le capteur peut être situé sur un support fixe observant le chariot lui-même ou monté sur le chariot et se déplaçant le long du parcours avec le chariot en observant un objet fixe.
Les choix de montage doivent refléter le chemin de câblage le plus simple possible. Un seul capteur peut relayer suffisamment d'informations pour contrôler le chariot, fournissant une plage de nombres ; par exemple, 0–10 000 mm sur un parcours de 10 m. Bien que cette configuration fonctionne techniquement, elle laisse la possibilité de défaillances non détectées dans le système. Si quelque chose tombe dans le trajet du laser, il lira soudainement un nombre beaucoup plus petit, et l'API pourrait penser qu'il se trouve à une position différente de sa position réelle.
Utilisation correcte des capteurs de distance laser pour le fonctionnement des chariots en T
L'utilisation appropriée des capteurs laser dans le scénario décrit précédemment consiste à utiliser deux capteurs, soit pointés dans des directions opposées sur le chariot en T, soit depuis les extrémités opposées du parcours s'ils sont montés hors du corps du chariot. Cette configuration fournit une redondance au système, et l'API reçoit suffisamment d'informations pour détecter de nombreuses pannes différentes au sein du système.
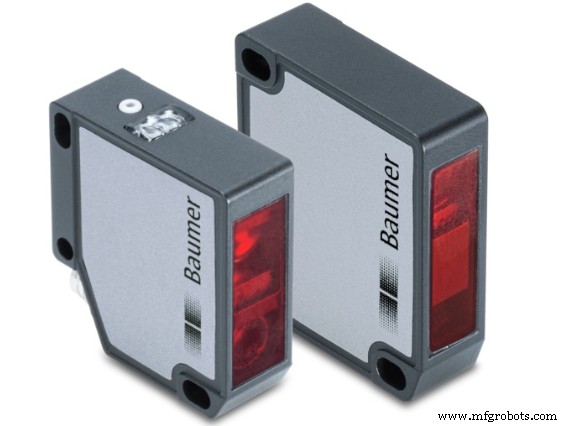
Avec deux lasers, l'API ou l'unité de contrôle recevra deux flux de données distincts. Ces flux de données devraient théoriquement se situer dans une certaine plage l'un de l'autre. Si les données reçues sortent de la plage donnée, l'API reconnaît qu'il s'est passé quelque chose dans la cellule. Soit quelque chose est tombé dans le trajet du chariot en T, soit le laser fournit des informations erronées.
Un système impliquant deux lasers a également l'avantage supplémentaire de vérifier les données sporadiques provenant des capteurs. Si un capteur « saute » dans sa position, mais pas l'autre, l'API peut être programmée pour envoyer une alarme au système.
Les lasers peuvent également aider à contrôler plusieurs chariots en T sur le même parcours. Si chaque chariot possède deux lasers, leurs distances sont connues et utilisées pour le contrôle de plusieurs chariots. Les mêmes processus de détection de pannes s'appliquent à ce système, de manière similaire à un système à chariot unique.
Les capteurs de distance laser sont un moyen simple de moderniser d'anciens systèmes de chariots en T qui fonctionnaient traditionnellement avec des fins de course. Ils peuvent être facilement montés sur le chariot ou près du parcours pour fournir des informations vitales à l'API. De nouvelles cellules robotiques et automatisées peuvent également en bénéficier comme une méthode de détection plus simple pour l'unité de contrôle. Utilisez deux capteurs pour créer de la redondance et arrêter les pannes en cas d'erreurs ou de produits tombés dans les voies.
Robot industriel
- Maximiser l'Efficacité de Transfert du Revêtement en Poudre avec la Robotique Autonome
- Comprendre le vrai coût de l'automatisation robotique pour les fabricants
- Améliorer l'efficacité manufacturière avec la métrologie laser robotisée
- Métrologie Laser dans l'Aviation : Contrôle Qualité de Précision pour la Fabrication Aéronautique
- Soudage TIG Robotisé : Précision et Qualité Inégalées pour la Production Industrielle
- Soudage Laser Robotisé : Fonctionnement et Applications Clés
- Lancer Votre Activité avec une Découpeuse Laser : Guide Étape par Étape
- Signes clés indiquant qu'il est temps de moderniser votre système de contrôle industriel
- Maîtriser la haute disponibilité pour les systèmes de contrôle industriels modernes