



Troisième Œil Arduino : Dispositif d'Assistance Visuelle pour Aveugles
Composants et Fournitures
| Composant | Quantité | Remarques |
|---|---|---|
| Arduino Pro Mini 328 5V/16MHz (SparkFun) | 5 | Un par module capteur |
| Capteur Ultrasonique (HC-SR04 type) | 5 | Détection obstacles |
| Plaque Perfboard | 5 | Circuits modules |
| Moteur Vibrant | 5 | Retour tactile |
| Buzzer | 5 | Retour sonore |
| LED 5 mm Rouge | 5 | Indicateur visuel |
| Interrupteur Glissière | 5 | Sélection mode buzzer/vibration |
| Connecteurs Femelle 8 positions (0.1") | 2 | Pour Arduino Pro Mini |
| Connecteurs Mâle 40 positions (0.1") | 2 | Headers divers |
| Fils de Câblage | 4 | Liaisons |
| Power Bank | 1 | Alimentation 4 modules (épaules/genoux) |
| Batterie LiPo 3,7 V (téléphone) | 1 | Module main (portable) |
| Élastiques & Autocollants | 1 jeu | Fixation modules sur corps (bandes) |
Outils Nécessaires
- Fer à souder
- Pistolet à colle chaude
Applications
- Arduino IDE
À Propos du Projet


- Première technologie portable pour aveugles
- Ondes ultrasoniques pour détection obstacles
- Notification par vibrations et/ou son buzzer
Troisième Œil pour aveugles : innovation aidant navigation rapide et confiante. Détection obstacles environnants par ultrasons, alerte utilisateur par vibration/bip. Porté comme bandeau ou vêtement.
OMS : 39 millions d'aveugles dans le monde. Difficultés quotidiennes. Canne blanche traditionnelle : efficace mais inconvénients (casse, coincement). Chien guide : très cher (~42 000 $ / 280 000 Rs). Dispositifs intelligents existants : encombrants, nécessitent longue formation.
Objectif : solution peu coûteuse (< 25 $ / ~1500 INR), plus efficace, confortable, minimal training.
Systèmes Existants & Problèmes

- Canne blanche : casse facile, se coince dans fissures/objets.
- Chien guide : coût énorme.
- Inconvénients communs (y compris dispositifs intelligents) : difficiles à transporter, formation longue.
Atouts « Troisième Œil » : Évite canne et autres dispositifs. Navigation sans tenir bâton (gênant). Porté comme bandeau/vêtement, fonctionnement précis, formation minimale.
Améliorations envisagées : Intégration dans veste ; cartes dédiées au lieu d'Arduino ; capteurs ultrasons haute qualité → réponse plus rapide, fonctionnement en foule.
Description Complète du Projet


Dispositif portable basé Arduino, 5 modules capteurs ultrasons placés sur le corps :
- 2 épaules
- 2 genoux
- 1 main
Vue « 5 dimensions » autour utilisateur. Détection obstacle → notification vibration + bip sonore. Intensité vibration / fréquence bip augmentent quand distance diminue. Entièrement automatique.
Test Réussi avec Personne Malvoyante

Validation par personne malvoyante. Détails sur post Facebook de l'enseignant sciences.
Prix remportés :
- 1er prix Innovation PPT
- 2e prix foire sciences état (Gouvernement Kerala)
Prototypage – Pièces Utilisées


Matériel : 5× Arduino Pro Mini, 5× Capteur ultrasons, 5× Perfboard, 5× Moteur vibrant, 5× Buzzer, 5× LED rouge, 5× Interrupteur, Headers mâle/femelle, 4× Fils jumpers, 1× Power bank, 1× Batterie 3,3 V (téléphone), Élastiques/autocollants pour bandes.
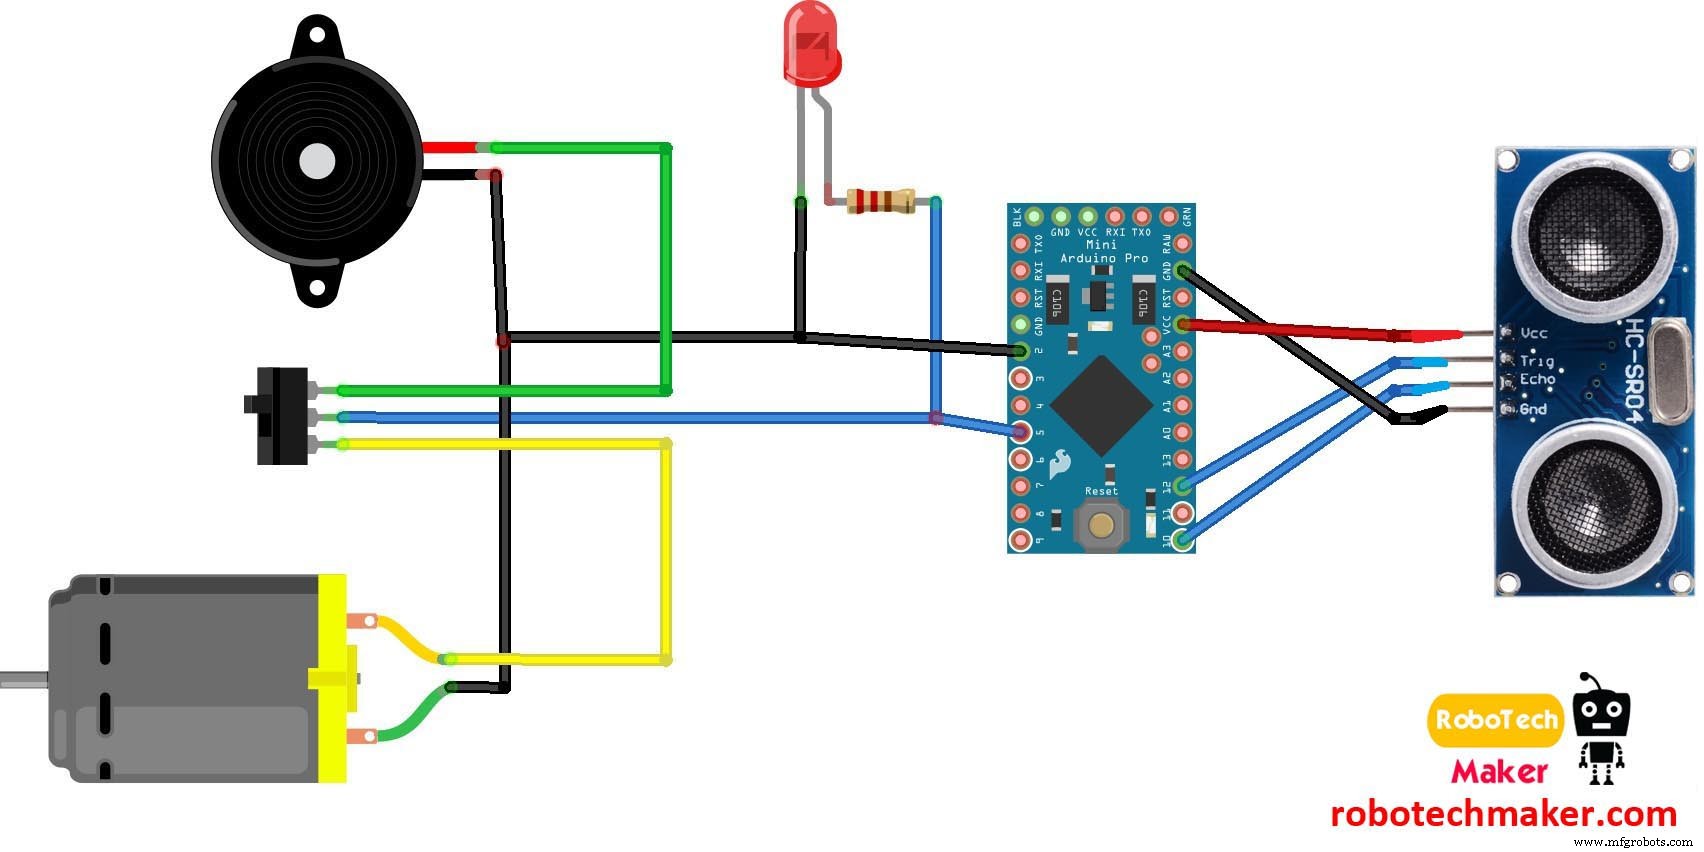
Schéma de Câblage


Instructions Câblage (par module)
- Masse (GND) LED, buzzer, moteur vibrant → GND Arduino
- Anode LED + patte centrale interrupteur → Broche 5 Arduino
- Anode Buzzer → Patte 1 interrupteur
- Moteur vibrant + → Patte 3 interrupteur
- Capteur ultrasons : VCC → VCC Arduino, GND → GND, Trig → Broche 12, Echo → Broche 10 (note: code utilise 10 pour Echo, 12 pour Trig)
Alimentation : 4 modules (épaules, genoux) → headers USB mâle → Power bank. Module main → batterie LiPo 3,7 V petite.
Fabrication des Modules


- Découper perfboard 5×3 cm, souder headers femelles pour Arduino.
- Souder buzzer.
- Fixer moteur vibrant (colle chaude) + souder fils.
- Connecter LED.
- Connecter interrupteur.
- Headers mâles pour capteur ultrasons + entrée batterie.
- Souder selon schéma.
- Insérer Arduino + capteur ultrasons.
- Fixer bandes élastiques sur chaque module.
3 modules supplémentaires identiques. Module main : différence alimentation (batterie téléphone) – voir étape suivante.
Code + Module Main

- Capteur ultrasons → 4 fils jumpers vers perfboard.
- Batterie 3,7 V téléphone connectée au module.
- Bande élastique fixée.
Téléverser code sur chaque Arduino. Alimenter 4 modules via power bank.
Code Arduino (identique pour les 5 modules)
// VISIT : www.robotechmaker.com
const int pingTrigPin = 12; // Trig broche 12
const int pingEchoPin = 10; // Echo broche 10
int buz = 5; // Buzzer/Vibration sur broche 5 (via interrupteur)

void setup() {
  Serial.begin(9600);
  pinMode(buz, OUTPUT);
}

void loop() {
  long duration, cm;
  pinMode(pingTrigPin, OUTPUT);
  digitalWrite(pingTrigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(pingTrigPin, HIGH);
  delayMicroseconds(5);
  digitalWrite(pingTrigPin, LOW);
  pinMode(pingEchoPin, INPUT);
  duration = pulseIn(pingEchoPin, HIGH);
  cm = microsecondsToCentimeters(duration);

  if (cm <= 50 && cm > 0) {
    int d = map(cm, 1, 100, 20, 2000); // Délai inversement proportionnel distance
    digitalWrite(buz, HIGH);
    delay(100);
    digitalWrite(buz, LOW);
    delay(d);
  }
  Serial.print(cm); Serial.print("cm"); Serial.println();
  delay(100);
}

long microsecondsToCentimeters(long microseconds) {
  return microseconds / 29 / 2;
}
Fichier : Third_eye_for_blinds.ino
Schémas
Processus de fabrication
- Mises à jour logicielles cloud robustes pour dispositifs IoT
- Les meilleurs accessoires pour exploiter pleinement le potentiel de votre Raspberry Pi
- SIGHT : Lunettes intelligentes pour autonomiser les aveugles
- Les attaches plastiques durables de Craftech au service des outils éducatifs de l'APH pour aveugles
- Comment les composants plastiques boostent l'efficacité énergétique automobile
- Système de Capteur de Température Multi-Position pour Intégration Domotique
- CoroFence : Détecteur Thermique Avancé PIR + Capteur Grid-EYE & IoT
- Un adieu sincère : mon parcours de 40 ans dans l'édition
- Composants Invar 36 : matériaux, propriétés et achat de confiance