



Assistant de jeu automatisé : Dispositif intelligent d'automatisation de tâches pour gamers
Composants et fournitures
- Servomoteur SG90 micro (×1)
- Arduino UNO (×1)
Outils et machines nécessaires
- Manette Xbox (pour le support)
À propos du projet
Bonjour le monde,
Si vous êtes un joueur old-school, vous vous souvenez peut-être du Nintendo NES R.O.B. (1985). Pour les plus jeunes, c'était un robot qui tenait la manette NES, regardait l'écran et jouait avec ou contre vous. Oui, 1985. Oui, robot Nintendo.

R.O.B. me vient toujours à l'esprit quand je suis forcé à des tâches répétitives dans les jeux vidéo. Ne serait-il pas génial de confier sa manette à un compagnon robot pour qu'il gère les parties fastidieuses ? Face à la corvée de dépecer des centaines de poissons dans Elder Scrolls Online, j'ai imaginé une meilleure solution. Malheureusement, ce n'est pas R.O.B. 2.0, il ne pêche pas pour moi... pas encore. Mais c'est un dispositif programmé pour appuyer sur un bouton de manette toutes les quelques secondes... attention Skynet.
Construction du projet
J'ai recyclé une boîte d'expédition SparkFun et des feuilles de mousse pour faire un support ajusté pour la manette Xbox.


J'ai collé des feuilles de bois de balsa pour faire un support de servo. Un tube en styrène avec un embout en caoutchouc pour le « pouce » automatique et une plaque acrylique pour maintenir le pouce en place. (En écrivant ceci 3 ans plus tard, maintenant propriétaire d'une imprimante 3D, ce bricolage est inacceptable et sera corrigé direct. :D)


Le code
IBM Watson ferait bien de surveiller. Ce code pourrait contenir l'IA future qui anéantira l'humanité... juste pour dire, vous êtes prévenus.
Sérieusement, c'est un sketch très simple.
#include <Servo.h> // Bibliothèque Servo
Servo servoMain; // Définition du servo

void setup() {
  servoMain.attach(9); // Servo sur broche numérique 9
}

void loop() {
  servoMain.write(45); // Tourne servo à 45°
  delay(1500);         // Attend 1,5 seconde
  servoMain.write(0);  // Tourne servo à 0°
  delay(750);          // Attend 0,75 seconde
}
Conclusion
Ce projet a commencé comme une blague entre amis et a pris de l'ampleur. Les gamers ont bien ri de cette petite créativité. Il y a plein de choses à améliorer, mais parfois la simplicité est la meilleure.
Versions futures
Je prévois de revisiter l'auto-manette : impression 3D d'une cage de fixation, ajout de toutes les fonctions avec rétroaction sensorielle de l'écran (photo) et de la manette (vibration). Un auto-pilote de course serait un défi intéressant. À long terme, je pourrais le voir affronter les meilleurs humains comme les ordinateurs d'échecs dans les années 80. Si vous avez des suggestions ou retours, je suis preneur. Connaissez-vous des jeux avec des tâches fastidieuses à automatiser ? Postez en commentaire.
Exit
y(o.o)y
Code
Appui bouton O (Arduino)
Actionne un servo toutes les x secondes pour appuyer sur un bouton de télécommande.
#include <Servo.h> // Bibliothèque Servo
Servo servoMain; // Définition du servo

void setup() {
  servoMain.attach(9); // Servo sur broche numérique 9
}

void loop() {
  servoMain.write(45); // Tourne servo à 45°
  delay(1500);         // Attend 1,5 seconde
  servoMain.write(0);  // Tourne servo à 0°
  delay(750);          // Attend 0,75 seconde
}
Schémas
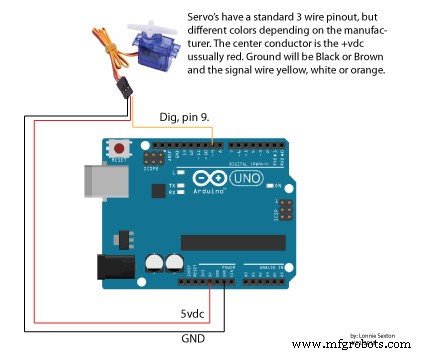
Processus de fabrication
- Guide complet des appareils d'épilation modernes : design, histoire et futur
- Les Échecs : Des Origines Anciennes à la Fabrication Moderne — Vue d'Expert
- Renesas lance le premier contrôleur vidéo LCD MIPI-CSI2 4 voies pour affichages Full-HD auto
- Construction d'une station météo extérieure avec Raspberry Pi 2 et ADS‑WS1
- Construire un système domotique piloté par Raspberry Pi pour contrôle à distance
- Sélectionner le bon contrôleur d'automatisation industrielle : guide complet
- Comment la robotique entraîne une production rapide sur VMC – Une vidéo haute performance
- Maîtriser l'automatisation des presses : techniques, sécurité et efficacité
- Optimiser les contrôleurs PLCnext Control avec SNMP : guide pratique