



Moteurs Selsyn (Synchro) : applications, types et systèmes de contrôle
Dans la plupart des moteurs à induction à rotor bobiné, les enroulements du rotor sont court-circuités après le démarrage de la machine. Pendant la phase de démarrage, une résistance en série limite le fort courant d'appel. Lorsque deux moteurs partagent une résistance de démarrage commune, ils restent synchronisés tout au long de la période de démarrage. Cette caractéristique est essentielle pour les équipements qui doivent tourner à l'unisson, tels que les presses d'imprimerie et les ponts levants.
Une fois que les moteurs sont pleinement engagés, les enroulements du rotor sont court-circuités et le couple de synchronisation disparaît. Plus la résistance de démarrage est grande, plus le couple de synchronisation qui maintient la paire en synchronisme est fort.
Lorsque les résistances de démarrage sont retirées mais que les rotors sont toujours mis en parallèle, les moteurs n'ont pas de couple de démarrage mais conservent un couple de synchronisation substantiel. Cette disposition est connue sous le nom de selsyn — abréviation de « self-synchronous » (auto-synchronisé).
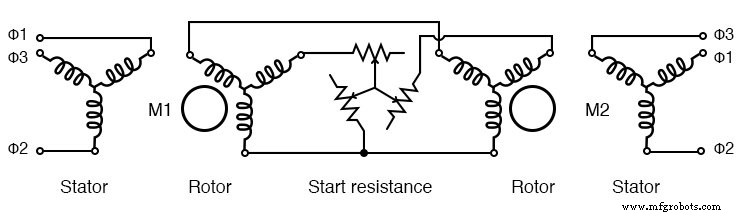
Démarrage de moteurs à induction à rotor bobiné depuis des résistances communes
Pendant le fonctionnement, le rotor d'un selsyn peut rester stationnaire tandis que l'arbre de l'autre tourne d'un angle θ. Le couplage mécanique assure qu'une rotation d'un arbre force l'autre à suivre, et toute résistance appliquée d'un côté est ressentie de l'autre. Bien que de grands selsyns multi-kilowatts existent, la plupart des applications utilisent de petites unités de seulement quelques watts pour l'indication de position à distance dans l'instrumentation.
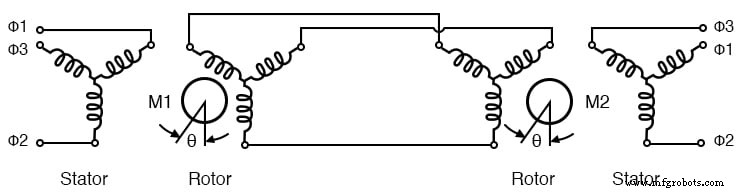
Selsyns sans résistance de démarrage
Synchros d'instrumentation (TX et RX)
Les synchros d'instrumentation, aussi appelés « synchros », emploient des rotors alimentés en courant alternatif monophasé qui fonctionnent en parallèle avec un stator triphasé. Les stators ne sont pas alimentés externement ; ils reçoivent l'énergie d'une alimentation triphasée commune qui alimente les deux unités.
Lorsque les rotors de l'émetteur (TX) et du récepteur (RX) sont au même angle, les tensions induites dans les enroulements du stator sont identiques, et aucun courant ne circule. Si les angles d'arbre divergent, la différence de phase résultante cause un courant de stator qui développe un couple, forçant l'arbre du récepteur à suivre l'émetteur. Les deux arbres peuvent être entraînés, mais le récepteur agit comme un suiveur électriquement verrouillé.
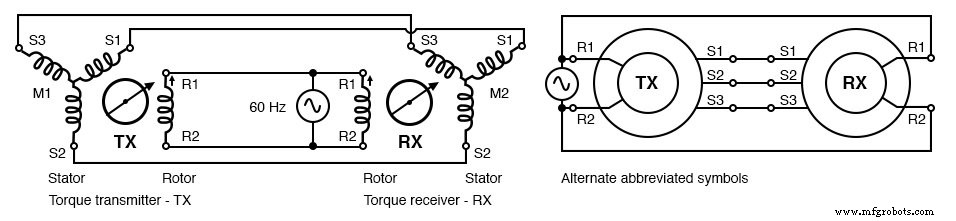
Les synchros ont des rotors alimentés en monophasé
Le TX et le RX sont électriquement identiques. Le récepteur incorpore généralement un amortissement inertiel, tandis que l'émetteur peut être substitué à un récepteur si nécessaire. Les synchros sont le plus souvent utilisés pour la détection de position à distance — par exemple, un émetteur attaché à une antenne radar rapporte l'orientation de l'antenne à un indicateur en salle de contrôle. Ils sont disponibles pour des alimentations 240 Vac 50 Hz, 115 Vac 60 Hz, 115 Vac 400 Hz et 26 Vac 400 Hz.
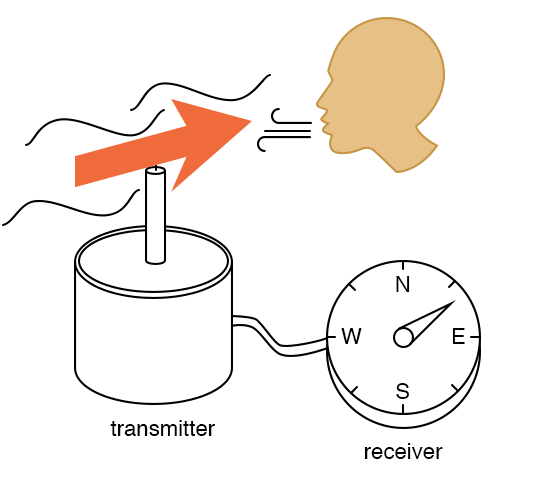
Application synchro : indication de position à distance
Émetteur-récepteur différentiel (TDX et TDR)
Un émetteur différentiel de couple (TDX) comporte un rotor et un stator triphasés. Il accepte une entrée d'angle d'arbre et une entrée d'angle électrique, produisant un angle électrique combiné sur les sorties du stator. Cette sortie peut être routée vers un récepteur pour afficher la somme ou la différence de deux positions angulaires.
Par exemple, l'émetteur TX d'une antenne radar embarquée encode l'angle de l'antenne par rapport à l'étrave du navire. En ajoutant le cap du navire depuis une boussole gyroscopique via un TDX, le récepteur peut afficher le relèvement vrai nord de l'antenne, indépendamment de l'orientation du navire.
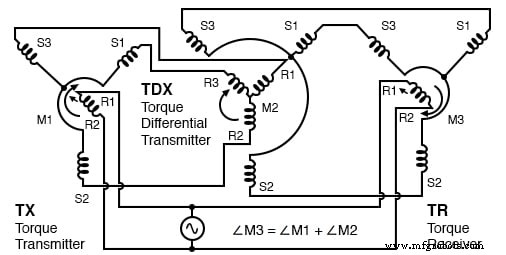
Émetteur différentiel de couple (TDX)
Inversement, un récepteur différentiel de couple (TDR) accepte deux entrées d'angle électrique et fournit la somme ou la différence angulaire sur son arbre. Le TDX est un émetteur ; le TDR est un récepteur.
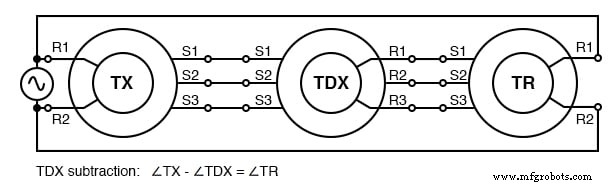
Soustraction TDX
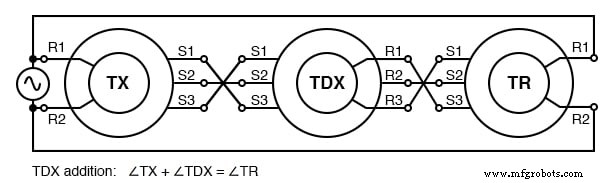
Addition TDX
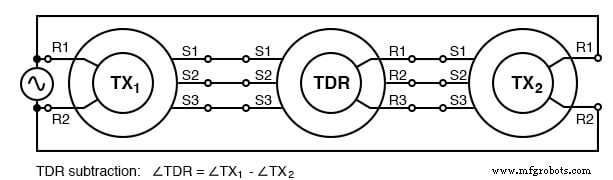
Soustraction TDR
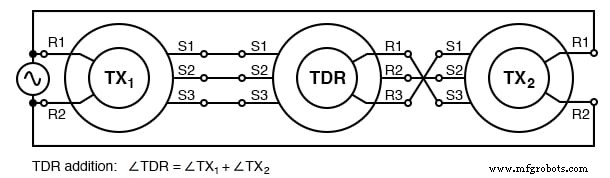
Addition TDR
Transformateur de commande (CT)
Le transformateur de commande est un émetteur synchro spécialisé avec un rotor qui a plus de spires que le TX ou RX standard. Il est hautement sensible à la position nulle — lorsque le rotor est à un angle de 90° par rapport au champ magnétique du stator — le rendant idéal pour les systèmes d'asservissement par rétroaction.
Contrairement au TX ou RX, un CT ne transmet pas de couple. Sa sortie rotor est nulle à la position nulle ; toute déviation génère une tension d'erreur alternative proportionnelle au déplacement angulaire. Un servomoteur piloté par ce signal d'erreur ajuste l'arbre jusqu'à ce que le CT atteigne la position commandée, fermant la boucle.
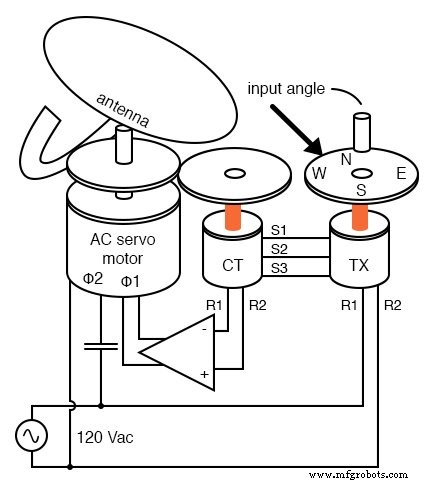
Transformateur de commande (CT) détecte le null du servo
Dans une application typique, le TX définit l'angle d'antenne désiré. Le CT, couplé à l'arbre de l'antenne, détecte l'angle réel et rétroagit vers l'amplificateur de servo, qui pilote un moteur (souvent un servomoteur biphasé AC) jusqu'à ce que le CT s'annule. Pour les charges lourdes, de grands moteurs servo DC sont préférés en raison de leur rendement supérieur et de leur contrôle de vitesse plus aisé.
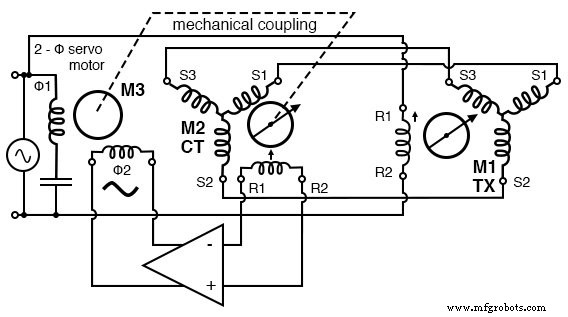
Le servo utilise le CT pour détecter la position nulle de l'antenne
Les applications aéronautiques utilisent fréquemment des composants à 400 Hz — TX, CT et le servomoteur — pour réduire la taille et le poids des ensembles magnétiques. La fréquence plus élevée permet aux composants d'être plus petits tout en maintenant les mêmes performances.
Résolveur
Un résolveur convertit un angle d'arbre en tensions sinus et cosinus. Il a deux enroulements de stator espacés de 90° et un enroulement de rotor unique alimenté en courant alternatif. Lorsque l'arbre du rotor tourne, le stator produit des tensions proportionnelles à sin(θ) et cos(θ).
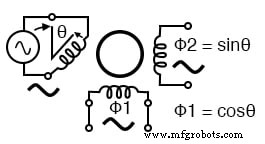
Le résolveur convertit l'angle d'arbre en sinus et cosinus de l'angle
Les résolveurs sont inestimables dans les systèmes radar, où une sortie de distance du radar (une tension d'onde sinusoïdale) et l'angle de relèvement (angle d'arbre) sont combinés pour produire des coordonnées cartésiennes (X, Y). Les composantes X et Y peuvent alors être affichées sur une carte. Un TX peut être adapté pour l'utilisation en résolveur via un transformateur Scott-T, qui convertit la sortie triphasée du TX en la paire en quadrature requise.

Scott-T convertit 3-phases en 2-phases permettant au TX d'effectuer la fonction de résolveur
Des conceptions alternatives, telles que l'inductosyn, offrent une résolution plus élevée pour les applications rotatives.
Points Clés à Retenir
- Un synchro (ou selsyn) est un transformateur rotatif qui transmet le couple d'arbre.
- L'émetteur de couple (TX) convertit un angle d'arbre mécanique en sorties électriques triphasées.
- Le récepteur de couple (RX) convertit un angle électrique triphasé en couple d'arbre mécanique.
- L'émetteur différentiel de couple (TDX) ajoute un angle électrique à un angle d'arbre, produisant un angle électrique sommé.
- Le récepteur différentiel de couple (TDR) combine deux angles électriques en un couple d'arbre.
- Le transformateur de commande (CT) détecte une position nulle et est utilisé dans les boucles de rétroaction servo.
- Un résolveur fournit des tensions sin(θ) et cos(θ) pour une mesure angulaire précise.
- Un transformateur Scott-T peut convertir la sortie triphasée d'un TX en signaux en quadrature style résolveur.
Technologie industrielle
- Comprendre les moteurs à collecteur à courant alternatif : conception, types et applications
- Prolonger la durée de vie des moteurs : conseils d'experts en maintenance
- Comment les variateurs et moteurs alimentent les bancs d'essai automobiles
- Pourquoi les moteurs à refroidissement liquide offrent performance supérieure et faible bruit dans les applications industrielles
- Balais carbone dans moteurs CC : applications, problèmes courants et solutions
- Assurer la sécurité des moteurs électriques : phases clés et mesures de protection essentielles
- 7 étapes éprouvées pour optimiser la maintenance des moteurs électriques
- 4 types majeurs de défaillance bobinage moteurs CA et comment les prévenir
- Comprendre les différences clés entre moteurs électriques CC et CA