



Palettisation mixte en temps réel propulsée par Photoneo MotionCam-3D
Par Pavel Soral • 15 avril 2026
La MotionCam-3D de Photoneo a fourni l'intelligence visuelle critique qui a permis à Jacobi Robotics et Delta Technology de transformer une ligne de palettisation chaotique et sujette aux blessures en un système entièrement automatisé en temps réel.
En un coup d'œil
- Défi : Automatiser une ligne de palettisation manuelle gérant des colis aléatoires et non séquencés, créant des problèmes de sécurité et de fiabilité.
- Maillon manquant : Perception 3D en temps réel et haute fidélité pour « voir » chaque caisse entrante et vérifier la stabilité de la pile sortante.
- Solution vision : Photoneo MotionCam-3D.
- Partenaires : Photoneo (vision) + Jacobi Robotics (logiciel) + Delta Technology (intégration) + FANUC (mouvement).
Résultat : Une cellule de production active offrant 100 % de stabilité de palette et détectant les marchandises endommagées avant qu'elles n'entrent dans la pile.
Le défi : Les robots aveugles ne peuvent pas gérer le chaos
Dans une installation d'un grand fabricant de défense, le quai d'expédition était un goulot d'étranglement. Les opérateurs construisaient manuellement des palettes à partir d'un convoyeur livrant des caisses complètement aléatoires — variant en poids (jusqu'à 27,2 kg/60 lb), taille et état.
Delta Technology a fourni l'expertise d'intégration et Jacobi Robotics le moteur de planification, pourtant le système souffrait d'un problème de physique fondamental : les robots qui ne peuvent pas « voir » ne peuvent pas gérer le désordre.
Dans un environnement brownfield sans pré-tri, le robot n'avait aucune connaissance de ce qui arrivait ensuite. L'automatisation conventionnelle repose sur des recettes fixes, mais ici la recette changeait chaque seconde. Une solution nécessitait des yeux capables de capturer la réalité en millisecondes.
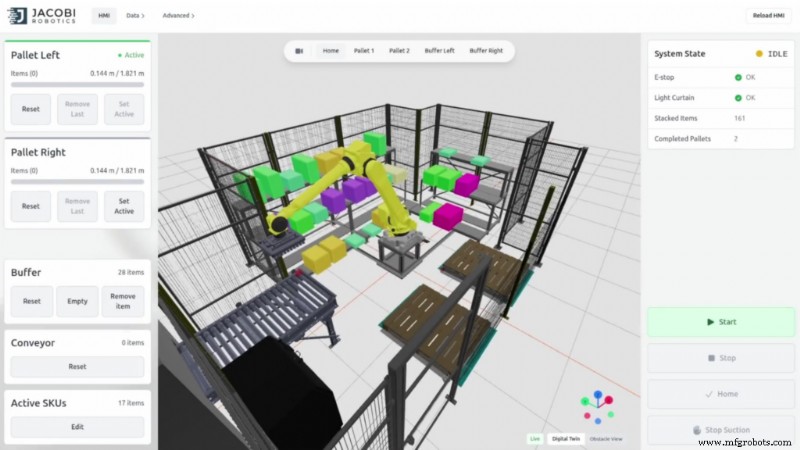
La solution : MotionCam-3D comme source de vérité
Équiper la cellule avec la MotionCam-3D de Photoneo a résolu le problème. Contrairement aux scanners statiques qui nécessitent l'arrêt du convoyeur, la MotionCam-3D capture des nuages de points 3D haute résolution d'objets en mouvement, alimentant des données précises en temps réel dans l'OmniPalletizer de Jacobi sans ralentir le débit.
Le système de vision remplit deux rôles critiques :
1. Scanner d'entrée : Perception précise en mouvement
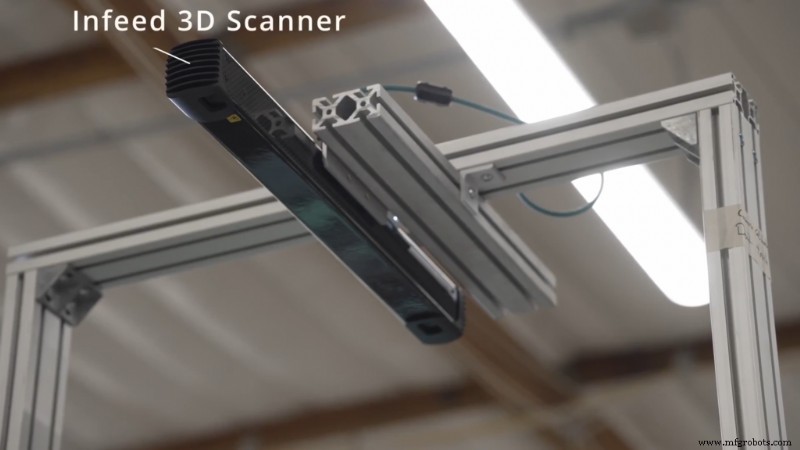
Alors que les caisses défilent, la MotionCam-3D agit comme un gardien.
- Dimensionnement en temps réel : Le scanner mesure instantanément la longueur, largeur, hauteur et orientation de chaque boîte, fournissant au planificateur de chemin de Jacobi les données nécessaires pour résoudre le « Tetris » du placement optimal.
- Contrôle qualité : Les données 3D haute fidélité détectent les coins écrasés, les rabats ouverts ou les dommages structurels avant que le robot ne saisisse une caisse. Les boîtes endommagées sont signalées et rejetées, prévenant les piles instables et assurant la conformité des transporteurs.
2. Scanner de vérification : Boucler la boucle
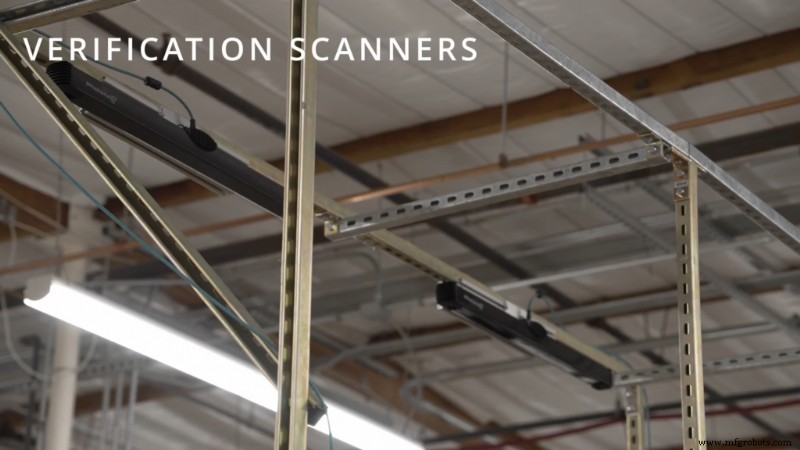
La précision du placement est tout en palettisation mixte. Après que le robot place une caisse, une vérification visuelle secondaire confirme que la réalité correspond au plan.
- Vérification du placement : Confirme que la boîte est aux bonnes coordonnées et orientation.
- Vérification de la stabilité de la pile : Scanne les couches en construction pour assurer que la palette reste plate et stable, garantissant 100 % de stabilité même quand la pile s'élève.
Pourquoi le partenariat fonctionne
Ce déploiement démontre que l'automatisation brownfield réussie est un jeu d'écosystème.
Même le planificateur IA le plus avancé ne peut pas construire une palette stable si ses données d'entrée sont fausses. Photoneo fournit au « cerveau » de Jacobi une image parfaite de la réalité, cycle après cycle.
- Photoneo : Yeux — données 3D de haute qualité et contrôle qualité.
- Jacobi Robotics : Cerveau — planification de chemin en temps réel et logique consciente de la physique.
- FANUC : Muscle — robotique industrielle fiable.
- Delta Technology : Corps — intégration transparente dans l'entrepôt.
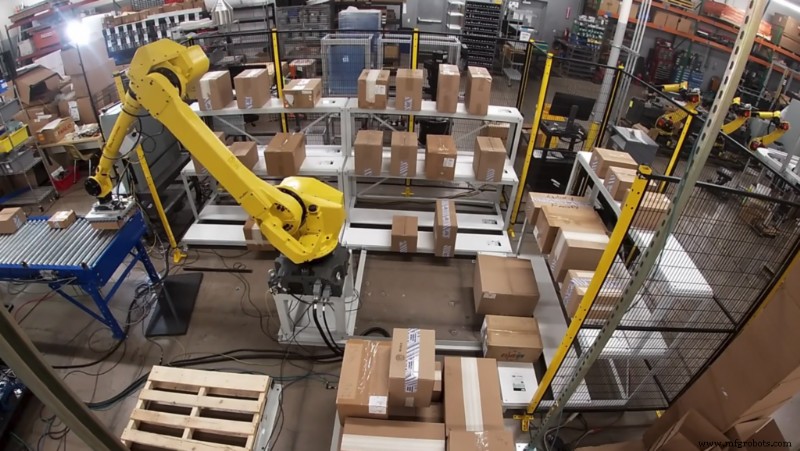
Le résultat : Validé, sûr et évolutif
En donnant au robot la capacité de voir, mesurer et vérifier, le fabricant a obtenu des résultats que l'automatisation aveugle ne pourrait jamais égaler :
- 100 % Stabilité : L'empilage vérifié par la vision élimine la perte de produit pendant le transport.
- Zéro temps d'arrêt pour « surprises » : Les boîtes endommagées sont identifiées et arrêtées avant de causer des pannes.
- Utilisation élevée du cube : Le dimensionnement précis permet à Jacobi de remplir les palettes jusqu'à 90 % de densité, surpassant l'empilage humain.
- Précision simulation-réel : La précision des données 3D a permis à la simulation de correspondre aux temps de cycle réels avec 0 % d'erreur.
Ce projet fait passer la palettisation mixte d'un « projet scientifique » à une réalité industrielle robuste, propulsée par le partenariat d'une vision supérieure et d'un logiciel intelligent.
Système de contrôle d'automatisation
- Choisir entre SOLIDWORKS et AutoCAD pour la conception mécatronique
- Au-delà de l'automatisation : Pourquoi l'hyperautomatisation pilote l'efficacité métier
- Boeing renforce sa collaboration avec Siemens Mentor Graphics pour solutions aérospatiales de nouvelle génération
- Les fabricants sont-ils prêts pour la XR ? Guide sur la RV, la RA et la RM
- Améliorer la productivité : la fiabilité des solutions modernes de prélèvement en bac (bin picking)
- Tâches fondamentales pour réussir l'IA agentique en entreprise
- Employés prêts à exploiter la RPA pour une efficacité accrue
- Portiques automatisés : Transformation des opérations portuaires en 2026
- Libérer la croissance : Comment l'automatisation pilote le succès dans la nouvelle économie