



Améliorer l'efficacité de production : Comment les robots et les équipes humaines collaborent pour la sécurité et la synergie
Améliorer l'efficacité de production : Comment les robots et les équipes humaines collaborent pour la sécurité et la synergie
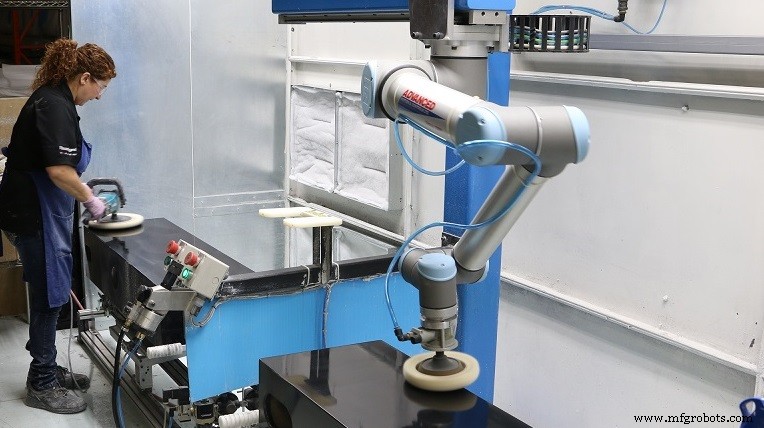
Une fabrication efficace exige des systèmes coordonnés de personnel d'atelier, d'équipements et de logiciels. Ces systèmes incluent de plus en plus la technologie robotique, alors que les fabricants reconnaissent la fiabilité, la répétabilité et la flexibilité que les robots fournissent. Selon la Fédération internationale de robotique, le nombre de robots industriels en utilisation dans le monde augmentera à environ 2,6 millions d'ici 2019, soit environ un million de plus qu'en 2015. Environ 70 % des robots industriels sont utilisés dans les industries automobile, électrique/électronique et métallurgie/machinerie.
La sécurité est la première considération dans toute opération de fabrication ; l'utilisation sûre des robots industriels a traditionnellement exigé le maintien de distances définies entre le personnel d'atelier et les robots, et le positionnement de protections et de cages autour des robots pour prévenir les blessures des travailleurs. Une gamme croissante de robots, de logiciels et de stratégies d'implémentation vise une interaction plus proche et plus productive entre les humains et les robots.
Le contrôle de cette relation va de l'interruption gouvernée par capteurs du mouvement d'un robot lorsque les travailleurs entrent dans des zones potentiellement dangereuses, à l'application de robots entièrement « collaboratifs », aussi appelés cobots, conçus pour fonctionner en toute sécurité côte à côte avec les travailleurs humains. Différents modes de collaboration permettent aux fabricants de tirer parti de l'ensemble des capacités des systèmes robotiques et du personnel d'atelier.
Le fastidieux, le dangereux et le sale
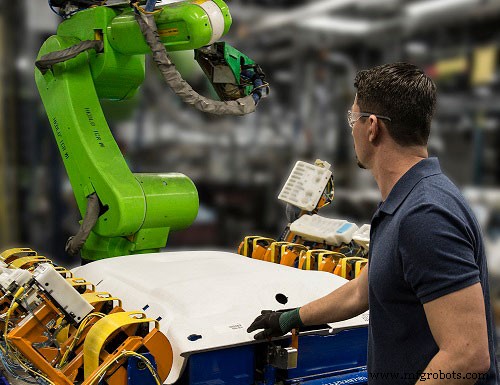
La pénurie actuelle de travailleurs qualifiés aux États-Unis alimente une grande partie de la demande pour les robots collaboratifs. Le départ à la retraite du personnel d'atelier vétéran et pas assez de jeunes travailleurs entrant dans la main-d'œuvre de fabrication a laissé les propriétaires d'ateliers avec des pénuries de personnel.
Pour combler cet écart de compétences, les fabricants utilisent des robots pour des opérations répétitives et/ou dangereuses et déplacent les travailleurs vers des emplois nécessitant plus de réflexion et de compétences. « Nous voyons que les gens sont réaffectés », a déclaré Craig Tomita, gestionnaire des ventes, région ouest, pour Universal Robots USA Inc. (Ann Arbor, MI), un fabricant de robots entièrement collaboratifs.
Tomita a dit que l'implémentation de robots collaboratifs est relativement simple car ils fonctionnent dans une enveloppe à échelle humaine et n'ont pas besoin de la protection nécessaire avec les robots industriels traditionnels. Il n'y a pas besoin de réorganiser l'atelier et l'utilisation de l'espace ne change pas. « Vous placez simplement les robots collaboratifs là où les opérateurs humains font actuellement le travail », a-t-il dit, ajoutant que bien que les robots collaboratifs soient sûrs, l'évaluation des risques – déterminer tous les dangers potentiels dans un système et trouver des moyens de les atténuer – est vitale.
La facilité d'utilisation est un attribut clé des robots entièrement collaboratifs. Bien que les capacités des petits robots collaboratifs soient à égalité avec celles des petits robots traditionnels, les exigences de formation et de programmation collaboratives sont minimales. « La facilité de programmation dans le système UR est un game changer », a dit Tomita. « Quand, par exemple, un robot doit être intégré dans un système de fabrication plus large, les unités d'Universal peuvent être programmées et exécutées en utilisant un écran tactile portable. Si nécessaire, les utilisateurs de niveau supérieur peuvent également programmer le robot en utilisant son langage de script de type Python. »
Les robots collaboratifs peuvent être facilement utilisés par les petits ateliers, où les coûts d'intégration ont été une barrière à l'entrée. « Si vous regardez ça comme un iceberg, la partie robot émerge au-dessus de l'eau », a dit Tomita. « Le processus d'intégration est ce qui est en dessous. Vous prenez cet iceberg dans son ensemble et ça devient vraiment cher. Un robot collaboratif coûte à peu près le même prix qu'un robot industriel standard, mais le coût d'intégration est bien moindre », a-t-il dit.
L'utilisation de robots peut également aider à réduire les coûts de main-d'œuvre, a dit Tomita : « Les entreprises qui utilisent des robots collaboratifs peuvent souvent soumissionner des travaux qu'elles n'étaient pas capables de faire avant parce que leurs coûts de main-d'œuvre étaient hors de portée. »
Les applications potentielles sont grandes ouvertes. « Le nombre et les types d'applications pour nos robots collaboratifs n'ont pas encore été imaginés », a dit Tomita. « Les gens sont si habitués à penser que le robot est derrière une cage là-bas, les gens sont ici, et les deux ne se rencontreront jamais. Cela change. »
Universal Robots propose trois modèles de robots collaboratifs à six axes, des unités UR3 qui gèrent des charges utiles jusqu'à 3,3 kg (7,26 lb) et ont un rayon de travail de 500 mm (19,7″), aux robots UR10 avec une charge utile de 10 kg (22 lb) et un rayon de travail de 1300 mm (51,2″).
Un client typique de robots Universal est CleanLogix LLC (Santa Clarita, CA), qui développe des produits utilisant le CO2 dans le nettoyage, le refroidissement et d'autres applications. Le président de CleanLogix, David Jackson, a dit : « Nous pouvons pulvériser en diffusion dans une zone de coupe et fournir un moyen très propre et vert pour refroidir un outil de coupe dans un processus. » Il a noté qu'un seul robot est capable d'effectuer différentes tâches ; par exemple, placer une pièce dans un centre d'usinage puis changer l'outil de bout pour fournir du fluide de coupe. « Donc vous avez un robot multitâche et une solution totalement verte, allégée. Nous sommes très enthousiasmés par ces robots à facteur de forme petit. »
La capacité des robots collaboratifs à travailler en toute sécurité avec les humains permet d'organiser les opérations pour maximiser la synergie ; par exemple, un robot peut assembler une série de composants pendant qu'un travailleur humain effectue l'insertion de minuscules fils qui nécessitent de la dextérité et de la perception cognitive. Les robots sont idéaux pour les opérations qui exigent répétition, fiabilité et précision, y compris l'emballage, la palettisation, l'assemblage et les opérations de pick-and-place.
La répétabilité et la précision sont des mesures distinctes mais liées de la performance des robots. La répétabilité est une mesure de la capacité d'un robot à revenir à une position donnée fois après fois. La répétabilité revendiquée de divers robots collaboratifs se situe dans une fourchette d'environ ±0,02 à ±0,1 mm (0,0008 à 0,004″) ou moins.
La précision, d'autre part, mesure à quel point un robot peut se rapprocher d'une position ou d'un chemin souhaité, et peut être catégorisée en précision de position et précision de trajectoire. Des tâches comme le perçage, où le robot se déplace vers une position et s'arrête pendant que le trou est percé, nécessitent une précision de position. La précision de trajectoire est requise pour des processus comme la découpe laser ou la peinture où le processus a lieu pendant que le robot se déplace entre les points.
L'application détermine la collaboration
En général, l'activité côte à côte du personnel d'atelier et des robots est réalisée avec des robots collaboratifs qui gèrent de petites charges utiles à des vitesses lentes – généralement autour de 1 m/s (39,4 ips). Cependant, a dit Nicolas De Keijser, gestionnaire de ligne d'affaires assemblage et test pour la division Robotique et Mouvement d'ABB Inc. (Cary, NC), la charge qu'un robot transporte ou la vitesse à laquelle il voyage ne garantissent pas par elles-mêmes un fonctionnement collaboratif sûr. Une charge utile très légère mais dangereuse pourrait être une lame de rasoir ou une aiguille hypodermique. Une charge utile lourde mais lente pourrait présenter un risque d'écrasement pour le personnel d'atelier. De même, une défaillance de pince lors du déplacement d'une charge utile de taille moyenne à vitesse modérée pourrait projeter la charge utile à travers l'atelier.
Un système robot n'est collaboratif que relativement à son application. « Si l'opération est dangereuse, vous ne voulez pas être près du robot, peu importe à quel point le robot est collaboratif », a dit De Keijser, ajoutant qu'une évaluation complète de sécurité de la solution est requise dans toute application. « Si vous lisez les normes, elles dictent toujours que nous parlons d'opération collaborative, pas d'un robot collaboratif. »
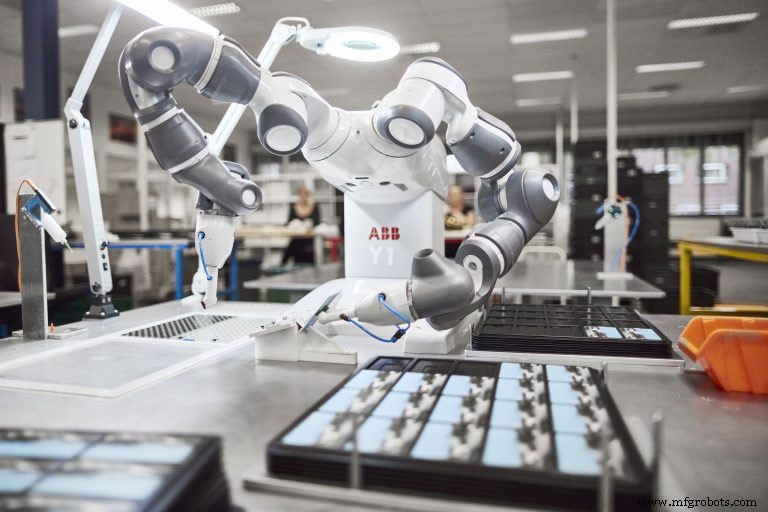
ABB adopte deux approches pour assurer la coexistence sûre des travailleurs et des robots. Les applications véritablement collaboratives, telles que l'assemblage de petites pièces, peuvent généralement être satisfaites par le robot YuMi à double bras monté sur table de l'entreprise. Le robot de 38 kg (84 lb) a une portée de 599 mm (24″) et une charge utile de 500 kg (1,1 lb) par bras. Il occupe une zone à échelle humaine tout en fonctionnant en toute sécurité aux côtés du personnel d'atelier.
D'autre part, ABB facilite le fonctionnement sûr de grands robots industriels standards via des systèmes redondants qui combinent une programmation soignée et un logiciel de surveillance de sécurité. Après qu'un robot est programmé pour une plage de fonctionnement sûre, le logiciel de surveillance de robot certifié sécurité SafeMove2 d'ABB fournit une protection de sécurité redondante en surveillant l'activité du robot, y compris les limites de vitesse sûres, la surveillance d'immobilité et les plages d'axes, ainsi que la supervision de position et d'orientation. Le logiciel est intégré dans le contrôleur de robot, et peut faire gagner du temps de configuration et faciliter une productivité plus grande tout en abaissant le coût total d'investissement, selon De Keijser.
Le système Kinetiq Teach de Yaskawa Motoman est un exemple du mode de guidage manuel d'interaction humain/robot décrit dans les normes ISO 10218-1 et 10218-2.
Contrôle adaptatif intégré
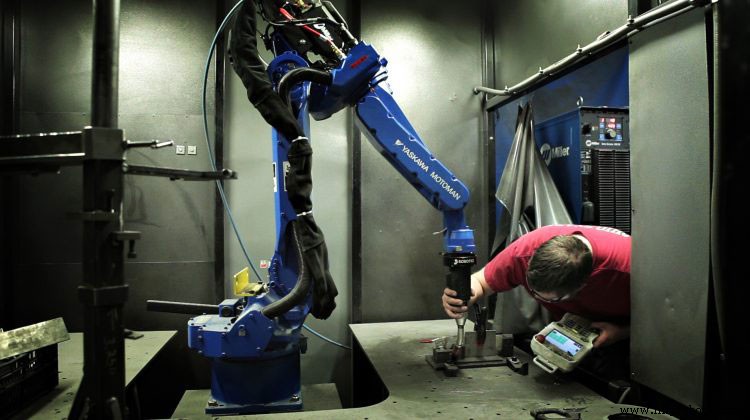
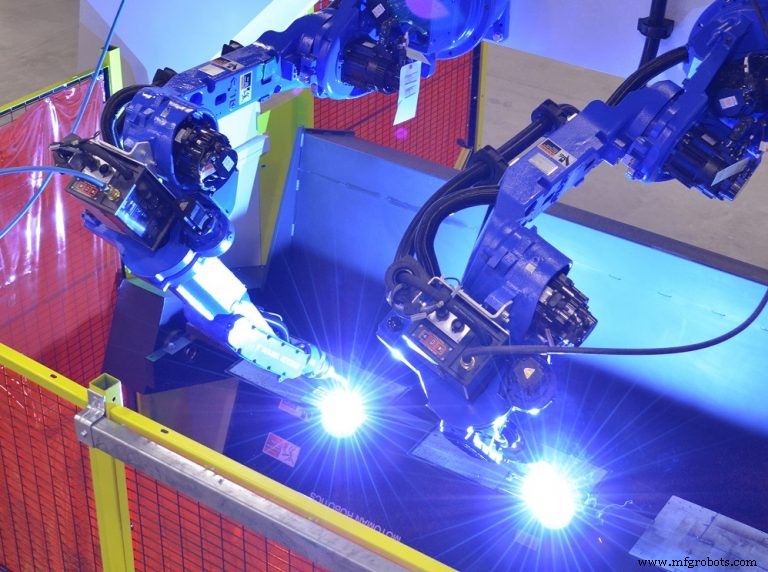
Une autre forme de collaboration robotique combine les compétences et l'expérience d'un artisan avec la capacité d'un robot à opérer dans des zones dangereuses. Le soudage n'est généralement pas une opération conviviale. Selon Zane Michael, directeur du développement commercial thermique pour Yaskawa America Inc., division Robotique Motoman (Miamisburg, OH), « Dans le marché d'aujourd'hui, le mot collaboratif signifie que vous avez une zone robot et une zone opérateur qui se chevauchent. Ils travaillent étroitement ensemble. Je n'ai pas vu le mot collaboratif dans ce sens être appliqué à l'environnement de soudage. »
Bien que le soudage robotique ne puisse pas strictement être appelé collaboratif, une forme de collaboration entre un soudeur qualifié et un robot soutient une performance cohérente. Ce n'est pas que faire fonctionner un robot de soudage soit trop difficile. « La programmation et l'exécution du robot est facile », a dit Michael. « Chez Motoman, nous avons un système appelé Kinetiq Teach, où vous pouvez saisir la torche et déplacer le robot le long du chemin que vous voulez qu'il suive, enregistrer ce chemin, et vous êtes prêt à partir. » Cependant, a-t-il ajouté, faire fonctionner un robot de soudage sans connaissance du soudage est « une bataille difficile » si des défauts de soudure épisodiques tels que des sous-coupes ou des brûlures traversantes se produisent.
Dans ces cas, un soudeur expérimenté peut ajuster les actions du robot pour surmonter les problèmes. Des systèmes de contrôle adaptatif utilisant des lasers ou d'autres capteurs sont disponibles pour le suivi de joint de base, mais la majorité des systèmes de soudage sont expédiés sans de tels systèmes. « Le soudeur humain a ce que j'appelle un contrôle adaptatif intégré », a dit Michael.
Selon la complexité opérationnelle et les capacités de volume, les cellules robotiques possèdent différentes formes d'automatisation et de systèmes de sécurité. La cellule ArcWorld mono-station C30 de Motoman est pour le traitement de faible volume, pièce unique, de pièces plus petites. Quand la porte de la cellule s'ouvre pour permettre à un opérateur de charger une pièce à souder sur le positionneur dans la cellule, le robot est en mode arrêt d'urgence. Après que l'opérateur quitte la cellule, la porte descend et le soudage a lieu. D'autre part, les machines de la série 6000 à haut volume, grandes pièces de Motoman comportent un positionneur qui indexe les fixations de pièces comme une grande roue et peut être chargé depuis l'extérieur de la cellule pendant que plusieurs robots soudent un assemblage à l'intérieur.
Les entreprises de soudage font face à des pénuries de main-d'œuvre similaires à celles d'autres segments de fabrication. Basé sur les statistiques du Bureau of Labor Statistics américain, l'American Welding Society estime une pénurie de 290 000 soudeurs aux États-Unis d'ici 2020. Michael a dit que les fournisseurs de soudage avant-gardistes travaillent avec des écoles professionnelles et des centres de carrière pour créer un programme pour les soudeurs. Par exemple, Motoman a créé un programme STEM de soudage et un programme correspondant pour la formation au soudage au lycée et pour adultes.
Robots, l'IoT
L'informatique en nuage et l'Internet des objets facilitent la collaboration entre les robots, les utilisateurs et les fabricants de robots. Les fabricants surveillent régulièrement le temps de fonctionnement des robots pour documenter la productivité, a dit Mark Scherler, gestionnaire général, segment assemblage de matériaux, pour le fournisseur de robots FANUC America Corp. (Rochester Hills, MI), « Mais il y a plus que cela. Nous utilisons Internet pour collecter des données des robots et aider les fabricants à améliorer le temps de fonctionnement. »
FANUC fournit des robots collaboratifs ainsi que des robots industriels standards. Pour exploiter pleinement les données que les robots collectent, l'entreprise a développé une application de diagnostic zéro temps d'arrêt (ZDT) qui détecte et analyse des informations critiques concernant le fonctionnement mécanique et l'état de maintenance d'un robot. Par exemple, ZDT installé sur des robots dans une installation de fabricant peut détecter un robot subissant des niveaux de couple croissants qui peuvent indiquer un problème avec un axe particulier. Via la technologie cloud, l'application ZDT envoie les informations opérationnelles au centre de données FANUC pour analyse. Les problèmes critiques déclenchent la transmission de notifications aux appareils intelligents désignés chez l'utilisateur du robot.
En même temps, FANUC confirme la disponibilité des pièces qui peuvent être nécessaires pour résoudre le problème. Les données peuvent également être utilisées pour optimiser les systèmes robotiques en termes d'amélioration du temps de cycle, de réduction de la consommation d'énergie, et d'extension de la durée de vie du robot via une meilleure maintenance.
Flexibilité de l'automatisation
Jeff Estes, gestionnaire des ventes régional est pour la division Morris-South du Morris Group (Charlotte, NC) et anciennement directeur, partenaires dans THINC pour Okuma America Corp., a dit que l'industrie automobile à haut volume a mené l'adoption de l'automatisation pendant des décennies. Aujourd'hui, les fabricants à plus faible volume cherchent la fiabilité et la prévisibilité fournies par l'automatisation, mais veulent aussi la flexibilité pour permettre des changements rapides d'un lot de production à un autre. À cette fin, la technologie robotique permet à un atelier de changer rapidement les détails de programmation et les effecteurs de bout.
Estes a souligné que l'automatisation robotique d'une machine-outil n'implique pas simplement le chargement et le déchargement de pièces. « La clé est comment atteindre un fonctionnement à faible ou sans surveillance », a-t-il dit. Dans une cellule entièrement automatisée, de nombreux éléments, y compris une machine-outil, un robot, un gabarit, un système de vision, et des équipements de manutention, sont réunis pour créer une « opération en boucle fermée qui peut continuer à fonctionner et prendre des décisions de base sans interaction humaine », a dit Estes. Les multiples éléments d'une cellule génèrent des informations sur les opérations individuelles mais, « jusqu'à ce qu'ils commencent à travailler ensemble, ce ne sont que des morceaux d'information. » Un intégrateur choisit et arrange les éléments de la cellule et coordonne leurs fonctions.
Certains fournisseurs de machines-outils maintiennent des capacités d'intégration internes afin de fournir des systèmes clés en main. Methods Machine Tools Inc. (Sudbury, MA) a plus de 30 ingénieurs d'automatisation aux États-Unis, ainsi que du personnel de conception, contrôle, électrique/mécanique, intégration de systèmes et service sur site/installation. Complétant ses activités en tant que fournisseur de machines-outils et intégrateur de systèmes, Methods a récemment ajouté un centre d'automatisation et d'intégration à son installation de Charlotte, NC. Des spécialistes de l'automatisation et des ingénieurs d'intégration de systèmes fournissent une consultation client concernant l'équipement et les capacités allant de la définition et la construction de cellules à la réalisation de rodages. L'objectif du nouveau centre de 10 000 pi² (929 m²) « est de fournir une solution complète, sur mesure, pour nos clients », a dit John Lucier, gestionnaire de l'automatisation chez Methods.
Automatisation holistique
Des technologies comme les robots collaboratifs changent la façon dont les fabricants pensent à l'automatisation. Estes encourage les fabricants à tirer parti de la puissance des données générées et collectées par un système d'automatisation.
L'analyse de données peut contribuer à d'autres aspects de la production, y compris la qualité du produit, la gestion des outils, le flux de matériaux et la logistique. Lors de l'implémentation de la technologie robotique, les fabricants devraient adopter « une approche plus holistique », a dit Estes. « Au lieu de simplement sauver une personne du chargement et déchargement d'une machine, un fabricant devrait se demander : « Puis-je faire quelque chose de plus avec ce robot pour le rendre plus lié à l'IoT ou à l'Industrie 4.0 aussi ? » Les robots et systèmes d'automatisation ont des capacités sous-estimées, a-t-il dit : « Même nous, en tant que fournisseurs OEM, apprenons chaque jour à quel point nous pouvons les rendre plus capables. »
Qu'est-ce qui rend un robot collaboratif ?
Le terme « robotique collaborative » est fréquemment utilisé pour décrire toute situation où l'action du robot est contrôlée pour accommoder les travailleurs humains. En réalité, les relations possibles entre les travailleurs et les robots varient largement selon le robot et l'application.
Les normes ISO 10218-1 et 10218-2, « Normes de sécurité pour les applications de robots industriels », ont été publiées en 2011. Elles énumèrent les exigences pour la conception sûre, les mesures de protection et l'application des robots industriels. Les normes définissent quatre modes différents d'interaction liée à la sécurité entre le personnel d'atelier et les robots.
Un mode est la capacité d'effectuer un arrêt surveillé de sécurité. Des capteurs surveillent une zone prédéterminée autour d'un robot, et le mouvement du robot s'arrête quand un humain entre dans cette zone. Ce niveau de surveillance de sécurité est satisfaisant quand l'intervention humaine est minime, bien que des interruptions fréquentes puissent diminuer la productivité. Un second mode implique le guidage manuel, dans lequel un opérateur enseigne à un robot à suivre un chemin souhaité en saisissant le bras du robot et en le déplaçant vers les points souhaités sur le chemin tout en enregistrant les points avec un pendant d'enseignement. Un capteur de couple de force dans le robot reconnaît la guidance manuelle de l'opérateur. Le capteur n'agit pas comme un système de sécurité et, en dehors du mode d'enseignement, le robot doit avoir d'autres dispositifs ou systèmes en place pour assurer une interaction sûre avec les humains.
Dans le mode de surveillance de vitesse et de séparation, un système de vision détecte les humains dans une zone de sécurité désignée autour du robot. À mesure que la séparation entre le robot et l'humain diminue, le robot ralentit progressivement ; à une certaine distance, le mouvement du robot s'arrête. Ensuite, à mesure que l'humain sort de la zone de sécurité, le robot reprend le travail à vitesse normale. Ce mode de sécurité gradué aide à maintenir la productivité même avec les interventions des travailleurs.
Le quatrième mode de collaboration permet l'activité côte à côte des robots et des humains et élimine le besoin de protections et de cages. Les robots décrits sont appelés robots à limitation de puissance et de force. Quand les capteurs détectent des forces anormales sur le robot, telles que celles générées par le contact avec un travailleur, le robot ralentit immédiatement, s'arrête ou recule. Ces robots décrits sont appelés robots à limitation de puissance et de force. Quand les capteurs détectent des forces anormales sur le robot, telles que celles opérées par le contact avec un travailleur, le robot ralentit immédiatement, s'arrête ou recule. Ces robots sont généralement plus petits et moins puissants que les robots industriels traditionnels, et ont aussi des formes arrondies et des articulations fermées pour éviter les blessures par pincement.
En 2016, l'ISO a publié la spécification technique ISO/TS 15066 qui ajoute des détails et des clarifications aux normes ISO 10281-1 & 2. TS 15066 définit les robots collaboratifs comme ceux conçus pour l'interaction directe avec un humain dans un espace de travail collaboratif où l'humain et le robot peuvent effectuer des tâches simultanément. La spécification détaille la quantité de force qu'un robot peut infliger à un humain sans causer de douleur ou de blessure. Les niveaux de force ont été déterminés via des tests d'impact sur des zones spécifiques du corps humain. Néanmoins, il est critique d'effectuer des évaluations de risque de l'opération effectuée et des pièces et outils impliqués dans une application spécifique pour assurer une sécurité absolue.
Système de contrôle d'automatisation
- Les cobots au cœur de l'innovation : le OB‑7 de Yushin ouvre la voie dans le traitement des plastiques
- Wittmann Battenfeld dévoile les nouvelles séries X et Primus 14
- Comment les robots collaboratifs révolutionnent la sécurité et l'efficacité dans la fabrication
- Contrôleurs d'arrêt d'urgence haute performance pour la sécurité d'usine
- Pourquoi choisir un robot collaboratif pour votre espace de travail
- Booster l'Efficacité avec les Cobots : 3 Façons Prouvées dont l'Automatisation Collaborative Transforme Votre Atelier de Fabrication
- Cobots : Façonner la nouvelle génération de la robotique industrielle avancée
- Automatisation et robots collaboratifs : façonner l'avenir des tests industriels
- Comprendre les cobots : robots collaboratifs qui améliorent en toute sécurité les effectifs humains