



Blog invité : Charles Guan construit un flipper à volant de 3 lb avec l'impression 3D Markforged
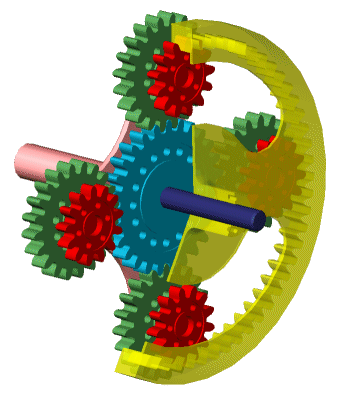
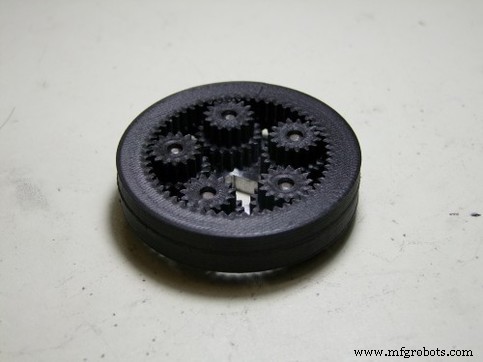
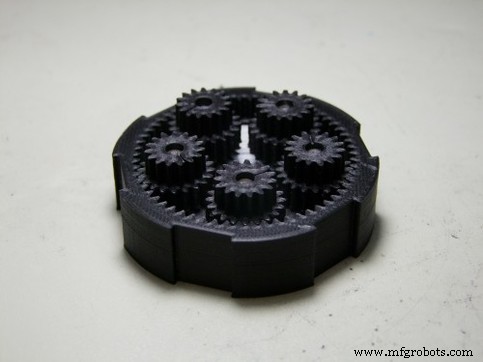
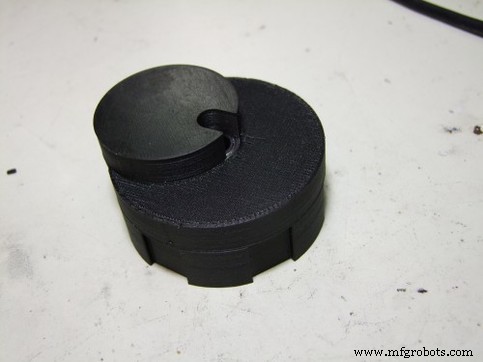
Ce billet invité est écrit par Charles Guan, ancien élève en génie mécanique au MIT et ancien instructeur dans le programme atelier machine et conception de l'université. Il est le créateur du robot Overhaul, qui concourra sur BattleBots d'ABC cet été, diffusé jeudis 20h Est/19h Central. Charles travaille comme consultant en ingénierie robotique et transport, et est fièrement parrainé par Markforged. Visitez son site web et Equals Zero Robotics pour plus d'infos. Dans l'arène du combat robotique, certains concepts d'armes reviennent — coins, flippeurs, marteaux, rotors tournants — et quelques-uns deviennent si rares et puissants qu'ils sont considérés comme des « Saint Graal ». Le flipper à volant en est un. Les flippeurs haute vitesse traditionnels utilisent des systèmes pneumatiques ; bien qu'ils délivrent une puissance impressionnante, leur densité énergétique est faible, et un flippeur de premier ordre dure généralement moins d'une douzaine de tirs avant que son gaz ne s'épuise. Un flipper à volant électrique fusionne la haute densité énergétique des batteries avec la puissance de pointe de l'énergie cinétique d'un volant, mais exploiter cette énergie sous une forme à libération rapide et contrôlée reste un défi. Les obstacles de conception incluent un mécanisme d'engagement fiable, un timing précis, une accélération progressive, et une liaison robuste au bras frappeur. Un seul faux pas peut transformer le mécanisme en grenade à énergie cinétique. Historiquement, seulement une poignée de flippeurs à volant réussis ont émergé. Dans les classes 3 à 30 lb, des innovateurs comme Zac O'Donnell (avec son robot Magneato) et Dale Heatherington ont expérimenté le concept. Dans l'arène des poids lourds, Warrior a établi la référence. Chaque exemple utilise une approche mécanique distincte, illustrant la largeur de l'expérimentation dans la communauté. Alors que les constructeurs convergent vers des solutions localement optimales, une conception d'arme véritablement polyvalente — qui peut être adaptée à de multiples configurations — reste largement inexplorée. Au cours des dernières années, je cherchais une solution de volant compacte et coaxiale qui pourrait être montée en ligne avec un volant « pointu » — essentiellement un tambour ou disque tournant avec dents — et couplée à un mécanisme du côté opposé du robot. Cette architecture à double arme ouvre des possibilités stratégiques difficiles à atteindre avec un seul bras. J'ai choisi de poursuivre cette idée pendant la saison morte de BattleBots dans un robot de 3 lb, une taille qui peut être efficacement imprimée sur une Mark Two. La classe 3 lb offre un volume gérable pour l'impression 3D tout en exigeant encore une arme haute performance. La exigence centrale était d'intégrer un rapport de démultiplication d'au moins 20:1 dans un paquet coaxial et d'engager la réduction seulement quand nécessaire. J'ai étudié les trains d'engrenages épicycloïdaux (planétaires) composés, consultant des textes classiques comme « Mechanisms and Mechanical Devices Sourcebook » et de nombreux articles techniques. Cette approche permet à un seul jeu d'engrenages de délivrer des rapports extrêmement élevés dans un volume comparable à une boîte de vitesses planétaire standard en exploitant les tailles légèrement différentes de deux engrenages annulaires. Initialement, j'ai expérimenté avec des embrayages à chien coulissant sur mesure et des bandes de friction, créant essentiellement ma propre transmission automatique. En robotique de combat, la complexité se traduit souvent par l'échec, donc j'ai pivoté. La percée est venue quand j'ai réalisé que le jeu d'engrenages pouvait agir comme un dispositif de répartition de couple — akin à la « Hybrid Synergy Drive » de Toyota ou autres transmissions à rapport variable. En ancrant un engrenage annulaire, l'autre reste stationnaire tandis que le premier continue de tourner ; ce principe de « vitesse relative » m'a permis de transférer le couple entre les anneaux. Pour valider le concept, j'ai imprimé un assemblage jouet d'engrenages annulaires en Onyx sur une Mark Two. La rigidité et la résistance de l'Onyx étaient essentielles, car la petite taille du robot aurait autrement nécessité des dents en nylon trop flexibles. Le modèle de test a confirmé qu'arrêter un engrenage — par freinage, serrage ou simple arrêt mécanique — fait tourner l'autre engrenage, engageant ainsi le volant. Après la phase de preuve de concept, je suis passé à la conception à pleine échelle. S'appuyant sur des croquis de projets antérieurs, j'ai construit un premier modèle CAO et itéré sur des besoins mécaniques spécifiques. Le robot résultant présente un châssis triangulaire inversable, un rotor en aluminium de 8 onces équipé de boulons à tête creuse agissant comme dents — une tactique courante en classe 3 lb. Le système d'engrenage planétaire est imprimé en Onyx noir, et un servomoteur actionne une dent coulissante qui verrouille un engrenage annulaire, forçant l'autre à tourner. L'anneau tournant entraîne un came décentré qui, via une bielle, actionne une liaison papillon. Cette liaison force deux ailes métalliques à s'écarter alors que le came tourne ; une aile pousse vers le haut contre l'adversaire tandis que l'autre reste au sol. Bien que le concept soit solide, l'affinage reste. Les problèmes potentiels incluent une dent coulissante coincée qui pourrait verrouiller le mécanisme définitivement, ou un tir à sec qui pourrait propulser le robot vers le haut. Embrasser ces défis fait partie de l'excitation de la robotique, et j'ai hâte de voir le design évoluer en compétition. Ci-dessous une courte démonstration du flipper à volant en action. Photos additionnelles du design : Photos fournies par Charles Guan.Contexte robot de combat
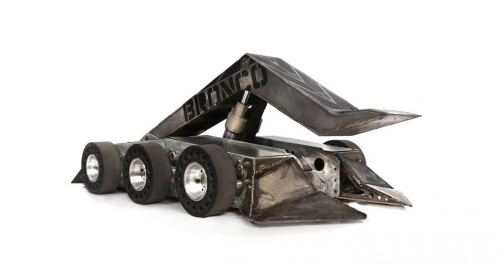
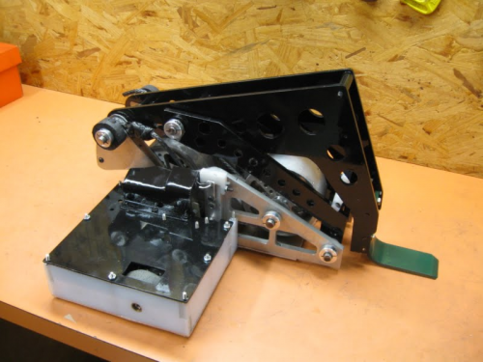
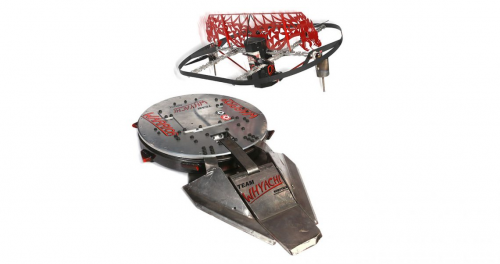
Conception d'un flipper à volant compact et coaxial
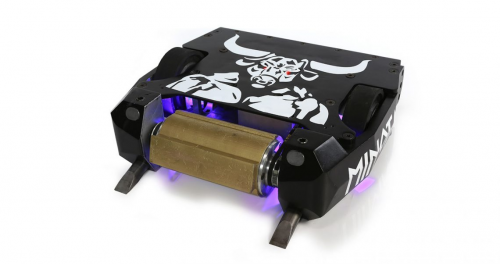
Développement du mécanisme d'engrenage imprimé 3D
Du prototype au robot prêt pour la bataille
impression en 3D
- Interview d'Ibraheem Khadar de Markforged sur l'innovation en impression 3D au formnext
- Comment l'impression 3D transforme les gabarits et fixations : 6 façons éprouvées d'améliorer l'efficacité de production
- Construire un robot piloté par Internet avec streaming vidéo Arduino & Raspberry Pi
- De la Maintenance à la Fiabilité : Construire une Culture d'Excellence Prédictive
- Accélérez Design & Production avec l'Intégration Formlabs et Fusion 360
- Stratasys lance GrabCAD Voxel Print pour J750 et s'allie à e-Xstream pour la simulation avancée
- Organiser sa bibliothèque avec SOLIDWORKS et MakerBot
- Face First : Protéger votre nez avec masques renforcés Kevlar® Markforged
- Améliorer l'efficacité avec l'automatisation Pick-and-Place : Intégration robotique fluide avec EasyWork