



Choisir le bon capteur moteur : guide pour un retour d'information précis
Dans de nombreuses applications de contrôle de mouvement, il est nécessaire de connaître la position, la vitesse, et peut-être même l'accélération du rotor d'un moteur ou de sa charge. Selon l'application et les spécificités de conception, le contrôleur de moteur pourrait avoir besoin de connaître ces paramètres précisément, approximativement, ou peut-être pas du tout. En connaissant la situation du moteur et l'état du rotor, le contrôleur de moteur a un scénario en boucle fermée (Figure 1).
Bien sûr, la vitesse, la position et l'accélération d'un moteur sont étroitement liées. Puisque la vitesse est la dérivée (taux de changement dans le temps) de la position et l'accélération est la dérivée de la vitesse, il est possible de déterminer les trois facteurs, même en ne connaissant qu'un seul d'entre eux (notez aussi le complément : la vitesse est l'intégrale de l'accélération et la position est l'intégrale de la vitesse).

Cependant, en pratique, cette méthode de détermination des paramètres associés est souvent (mais pas toujours) inadéquate en raison de la résolution et du bruit. Par exemple, savoir que le rotor a effectué un autre tour vous renseigne sur les trois variables mais avec une résolution très faible et généralement inacceptable. Selon l'application, la résolution et la précision nécessaires peuvent aller de grossière à modérée à précise. Une machine-outil à commande numérique a besoin d'informations précises sur le rotor, un contrôleur de lève-vitre automobile peut accepter des données approximatives, et une machine à laver ou un sèche-linge sera satisfait avec seulement des informations grossières.
Fermer la boucle
Pour la détection de la position ou du mouvement du rotor, les options les plus courantes sont les résolveurs, encodeurs optiques ou capacitifs, et dispositifs à effet Hall, dans l'ordre approximatif descendant de précision, résolution et coût. Ces capteurs sont très différents dans leur conception physique, implémentation et interface électrique, donc les utilisateurs doivent comprendre ce qui est nécessaire, quel est le meilleur choix dans une application donnée, et comment ils connecteront le capteur au circuit du contrôleur.
Les encodeurs incrémentaux — utilisés quand seule la position relative est nécessaire ou que le coût est un problème — sont généralement utilisés avec les moteurs à induction AC. En contraste, les encodeurs absolus — qui donnent une sortie binaire différente à chaque position, donc la position de l'arbre est déterminée absolument — sont souvent associés aux moteurs brushless à aimants permanents dans les applications servo. L'application, bien sûr, est le facteur principal qui détermine si une information incrémentale ou absolue est nécessaire.
Bien que la plupart du contrôle de moteur se fasse maintenant via une boucle de contrôle numérique, le signal du capteur lui-même est soit tout analogique et doit être numérisé, soit un signal numérique mais avec des tensions et d'autres attributs qui le rendent incompatible avec les circuits numériques standards. Bien que certains capteurs de rétroaction soient offerts avec des sorties brutes qui peuvent être adaptées comme souhaité, beaucoup ont aussi des sorties conditionnées, prêtes à l'interface, compatibles avec les ports, formats et protocoles I/O standards.
Bien que plus de résolution puisse sembler une bonne idée, ce n'est pas toujours le cas en pratique. Trop d'une chose apparemment bonne — la résolution — peut ralentir un système en exigeant un traitement supplémentaire d'informations qui ne sont pas nécessaires ou utiles, donc limiter la résolution au minimum nécessaire est une bonne idée.
Résolveurs
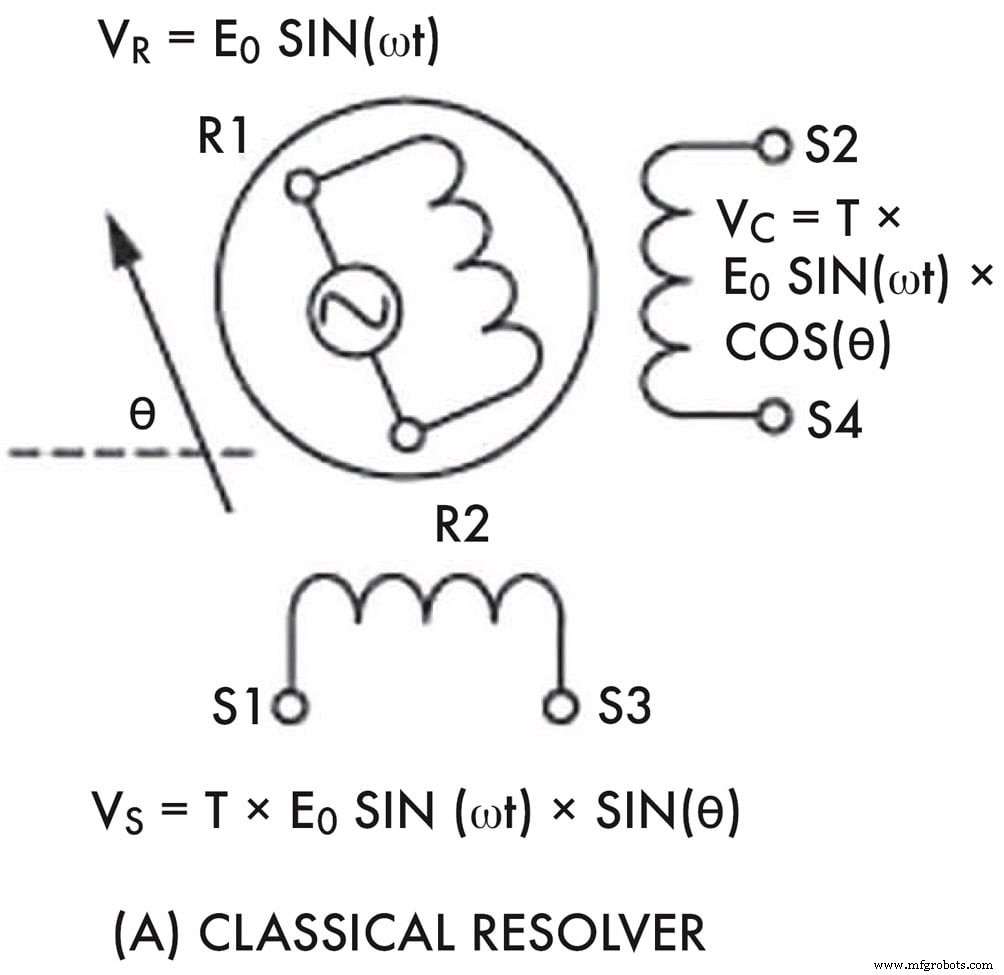
Les résolveurs sont des transducteurs de position extrêmement précis, robustes, absolus. Ils sont basés sur les principes fondamentaux des transformateurs, avec un enroulement primaire plus deux enroulements secondaires, orientés en quadrature (90°) l'un par rapport à l'autre (Figure 2). Le rapport de tours effectif et la polarité entre le primaire et les secondaires varient selon l'angle de l'arbre. Le primaire est excité par une forme d'onde AC de référence à fréquence constante, qui peut aller de 50 Hz/60 Hz à plusieurs centaines de kHz, et les sorties des enroulements secondaires seront déphasées en raison de leur placement physique. Les tensions de crête des secondaires varieront à mesure que l'arbre tourne et seront proportionnelles à l'angle de l'arbre. En démodulant ces sorties en utilisant le signal primaire comme référence, le circuit du résolveur peut fournir une lecture de l'angle de l'arbre à haute résolution.
Le résolveur n'est pas seulement précis mais aussi robuste. Les résolveurs n'ont pas de contact physique entre les côtés primaire et secondaire, pas de balais ou roulements séparés en plus de ceux du moteur lui-même, pas de points de frottement qui causeraient l'usure des pièces, et pas d'opportunité pour des contaminants (comme l'huile) d'interférer avec le fonctionnement. Les résolveurs sont utilisés extensivement dans des situations extrêmement difficiles, comme la mesure d'angle dans les canons militaires, en raison de leur robustesse mécanique et performance.
Cependant, les résolveurs tendent à être grands et relativement coûteux comparés aux alternatives et nécessitent une quantité relativement grande de puissance, ce qui est souvent inacceptable dans les applications à faible puissance. Ils nécessitent aussi des circuits relativement complexes pour la génération et la démodulation des formes d'onde AC, bien que ce soit beaucoup moins un obstacle avec les CI modernes. Ils fournissent une indication de position absolue à la mise sous tension et ne nécessitent aucun mouvement pour indexer ou déterminer l'angle initial. Cette caractéristique est indispensable dans certaines situations et sans importance dans d'autres.
Encodage pour position, pas pour données

Un encodeur optique (le terme encodeur ici n'a rien à voir avec l'encodage de données numériques) en lecture de position incrémentale utilise une source lumineuse (LED), deux photodétecteurs en quadrature, et un disque en verre ou plastique entre eux (Figure 3). Le disque a de fines lignes gravées rayonnant de son centre et, à mesure qu'il tourne, les capteurs voient des motifs de lumière et d'obscurité.
Le nombre de lignes sur le disque, et quelques autres techniques, détermine la résolution, qui est typiquement 1 024, 2 048, ou même jusqu'à 4 096 comptages par tour. Contrairement au résolveur de type transformateur, l'encodeur optique n'était pas un dispositif de grande diffusion jusqu'au développement de LEDs longue durée et de photodétecteurs efficaces.
L'arrangement physique des capteurs permet à l'encodeur de déterminer le sens de rotation. Un circuit de base traduit les trains d'impulsions des deux capteurs (appelés sorties A/B) en un couple de flux de bits indiquant à la fois le mouvement et la direction (Figure 4).

L'encodeur est un indicateur incrémental, pas absolu, du mouvement. Pour déterminer la position absolue, la plupart des encodeurs ajoutent une troisième piste et photodétecteur comme piste de référence zéro ; l'arbre doit tourner assez pour passer la position de référence zéro pour que cela signale. Une vraie lecture de position relative peut être ajoutée à un encodeur optique mais cela ajoute de la complexité à l'unité.
Les encodeurs optiques offrent une très bonne résolution mais ils ne sont pas aussi robustes que les résolveurs. La saleté peut interférer avec le chemin optique et le disque de l'encodeur peut se salir. Cependant, leur performance est plus qu'adéquate pour de nombreuses applications et ils sont petits, légers, faible consommation, faciles à interfacer, et peu coûteux.
Les encodeurs optiques typiques pour applications de moteur et rotation sont les modules similaires à deux canaux HEDS-9000 et HEDS-9100 d'Avago Technologies (Broadcom). Ces modules haute performance, faible coût consistent en une source LED avec lentille et un circuit intégré de détecteur enfermés dans un petit boîtier plastique en forme de C, avec l'électronique d'entraînement et d'interface (Figure 5). Ils ont une source lumineuse hautement collimatée et un arrangement physique spécial de photodétecteur, donc ils sont très tolérants au désalignement de montage. (Le disque, appelé roue de code, est acheté séparément, avec une résolution de 500 CPR et 1 000 CPR pour le HEDS-9000 et entre 96 CPR et 512 CPR pour le HEDS-9100. Les modules fournissent deux canaux de sorties numériques A et B compatibles TTL et nécessitent une seule alimentation 5 V.)

La série CUI AMT10 est une alternative à l'encodeur optique, basée sur des principes capacitifs au lieu d'optique (Figure 6). Ces encodeurs offrent une gamme d'unités robustes, haute précision, modulaires disponibles en versions incrémentale et absolue, avec jusqu'à 12 bits (4 096 comptages) de résolution sélectionnable par l'utilisateur parmi 16 valeurs via un commutateur DIP (dual in-line package) à quatre positions. Les sorties A/B en quadrature compatibles CMOS de ces unités sont rapportées via une interface série périphérique standard (SPI).

Contrairement aux encodeurs optiques, les dispositifs CUI AMT utilisent un motif gravé répétitif de conducteurs sur les parties mobiles et non mobiles de l'encodeur. À mesure que l'encodeur tourne, la capacivité relative entre les deux parties augmente et diminue et ce changement de capacivité est détecté, quelque peu analogue aux sorties des phototransistors dans un encodeur optique. La saleté et autres contaminants ont peu d'effet néfaste ici.
Gardez à l'esprit qu'un résolveur ou encodeur est aussi un dispositif mécanique avec des considérations de montage ainsi que des exigences de compatibilité électrique. Pour minimiser les problèmes de stock et d'inventaire, CUI offre la série AMT10 avec une large gamme de manchons, couvercles et bases de montage, pour que le même encodeur de base puisse être utilisé sur une large gamme de diamètres d'arbre et d'installations.
Les résolveurs et encodeurs peuvent produire des lectures de base avec une résolution aussi haute que 1/100 de degré (0,6 minute d'arc) ou mieux mais la précision n'est pas la même que la résolution (encore, certaines applications sont plus concernées par l'une que l'autre). Qu'importe que le design utilise un résolveur ou encodeur, des sources d'erreur se produisent à cause de la température, de la vitesse de suivi des changements, des déphasages indésirables, et d'autres facteurs. Cependant, les vendeurs de ces unités ont conçu des moyens pour éliminer, annuler ou compenser bon nombre de ces lacunes, souvent en utilisant des circuits basés sur CI entre la sortie brute du capteur et la sortie conditionnée qui va au contrôleur du système.
Les dispositifs à effet Hall arrivent en force
Une autre classe de dispositif d'encodage ou de capteur est aussi basée sur un principe éprouvé qui nécessite l'électronique et l'emballage semi-conducteurs modernes pour devenir largement abordable, disponible et efficace. De plus, le circuit d'interface critique, qui peut utiliser la tension minuscule et l'interfacer facilement à un système, est maintenant disponible sur puce, simplifiant encore l'utilisation de cette technologie. Les dispositifs à effet Hall peuvent être utilisés pour détecter le flux de courant à travers un conducteur qui fait partie du capteur, ou la présence ou l'absence d'un champ magnétique proche.

Ce que nous connaissons comme l'effet Hall a été découvert par Edwin Hall en 1879 ; une différence de potentiel — la tension Hall — est produite à travers un conducteur électrique à angle droit par rapport à un courant électrique dans le conducteur et un champ magnétique perpendiculaire au courant (Figure 7).
Certains capteurs à effet Hall vont bien au-delà de l'incorporation du seul élément capteur. Le capteur de position Triaxis Melexis MLX90367 est un capteur IC absolu monolithique sensible à la densité de flux appliquée orthogonalement et parallèlement à la surface de l'IC. Il est sensible aux trois composantes de la densité de flux, ce qui permet au MLX90367 (avec le circuit magnétique correct) de décoder la position absolue de tout aimant mobile (comme une position rotative de 0 à 360°).

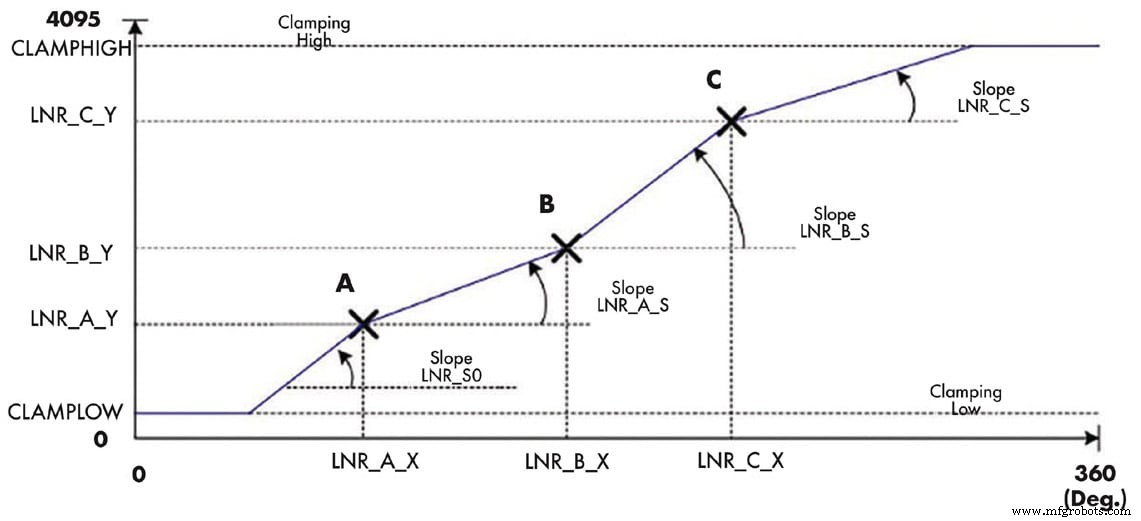
Internement, ce dispositif à résolution 12 bits inclut le traitement de signal sur puce, avec un microcontrôleur et DSP (Figure 8), donc il peut effectuer les calculs nécessaires plus les corrections pour les non-linéarités inhérentes et plus (Figure 9). Il supporte aussi une large gamme de fonctions sélectionnables par l'utilisateur, caractéristiques, et divers formats de sortie incluant un format avancé avec correction d'erreur intégrée appelé SENT (SAE J2716-2010), largement utilisé dans les applications automobiles.
La plupart des encodeurs magnétiques à effet Hall utilisent une roue attachée à l'arbre du moteur et la roue a un ensemble de pôles magnétiques nord et sud autour de son périmètre ; c'est l'analogie magnétique de la roue à fentes de l'encodeur optique. La roue est généralement faite de ferrite injectée moulée avec le réseau de pôles. Une roue typique est aimantée avec 32 pôles (16 nord et 16 sud), donc la résolution est bien moindre que pour un encodeur optique ou résolveur mais est souvent suffisante pour de nombreuses situations. Une installation typique a trois capteurs à effet Hall, espacés de 120° électriquement, pour détecter la commutation de la roue.
Résumé
Les concepteurs qui doivent détecter la position, la vitesse ou l'accélération du moteur ont une grande variété d'options couvrant les nombreux paramètres clés et attributs de performance. Résolveurs, encodeurs optiques et capacitifs, et dispositifs à effet Hall ont tous des antécédents longs et éprouvés, plus un support extensif via le savoir-faire d'applications.
Le choix peut être guidé par un facteur dominant — comme la robustesse ou la faible puissance — ou par l'utilisation traditionnelle et coutumière dans une situation donnée. Une fois la technologie de base décidée, de nombreux vendeurs et pièces viables de chacun sont disponibles, donc la décision sur un dispositif spécifique pourrait prendre quelque recherche pour mieux comprendre les compromis.
Cet article a été écrit par Bill Schweber pour Mouser Electronics, Mansfield, TX. Pour plus d'informations, visitez ici .
Capteur
- Renesas lance RX72T : MCUs pour contrôle servo avancé dans robots industriels
- IPS2200 : Capteur position inductif haute vitesse, haute précision pour moteurs industriels
- 5 questions clés pour guider la sélection des matériaux pour les produits modernes
- Capteur de déformation ultra-sensible et durable pour textiles intelligents
- Capteur de gaz portable auto-chauffant pour surveillance précise de la santé et de l'environnement
- Capteur d'oxygène compact sans fil : surveillance fiable à distance pour nouveau-nés
- Insight : Un capteur haptique souple améliore la sensibilité tactile des robots
- Capteur ultra-fin révolutionnaire améliore la fonctionnalité des lentilles de contact intelligentes
- Capteur de position inductif sans contact développé par la NASA pour un contrôle de mouvement précis