



Concept d'actionneur hybride améliore la fiabilité du contrôle de vannes sous-marines
Dans les systèmes de production sous-marins de pétrole et de gaz, un « sapin de Noël » sous-marin est monté sur les têtes de puits. Chaque arbre contrôle la production de pétrole et de gaz de son puits respectif via plusieurs vannes de processus. Chaque vanne de processus est actionnée par un actionneur de vanne sous-marine (SVA) qui doit être capable de fermer la vanne en toute sécurité dans chaque état de fonctionnement, même en cas de panne de courant.
Les exigences pour les systèmes de production sous-marins sont extrêmement élevées. La disponibilité opérationnelle et la sécurité sont particulièrement importantes pour les systèmes sous-marins qui produisent du pétrole et du gaz pour protéger les personnes et les environnements. De plus, protéger la mer de la pollution causée par l'élimination du fluide hydraulique utilisé dans les SVA conventionnels devient maintenant aussi une priorité clé.
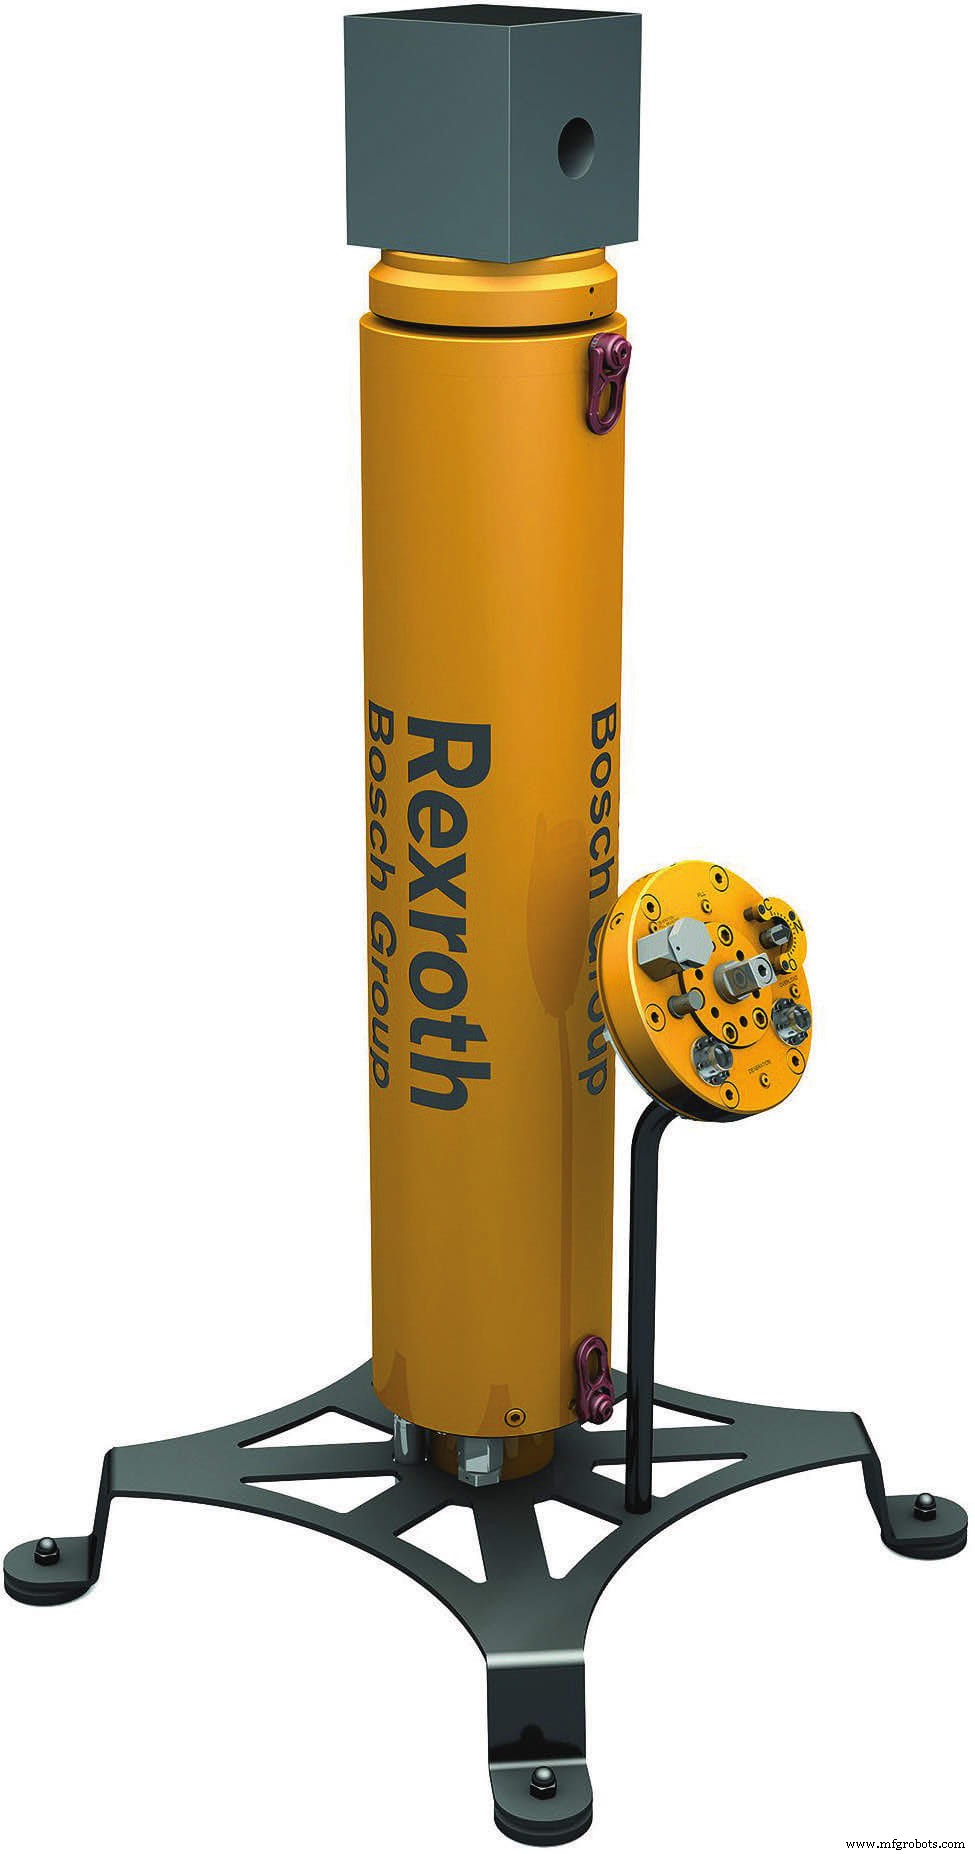
Un nouveau concept pour un SVA hybride combine l'électromécanique et l'électrohydraulique dans une unité compacte pour les applications en eau profonde telles que l'opération de vannes à boisseau de 2" (Figure 1). Ce SVA hybride est conçu pour répondre aux exigences de sécurité jusqu'à SIL3, supporter une pression externe jusqu'à 300 bars en environnement eau salée, consommer jusqu'à 75 % d'énergie en moins, et fonctionner 24 heures par jour sur une durée de vie de 25 ans avec des possibilités de maintenance limitées.
Axes autonomes avec entraînement hydrostatique
Le SVA récemment développé fournit une alternative écoénergétique et sûre aux actionneurs hydrauliques ou électromécaniques traditionnels précédemment utilisés pour ouvrir et fermer la vanne à boisseau (Figure 2). Les SVA hybrides sont des modules autonomes avec leur propre circuit fluide fermé contenant seulement quelques litres de fluide hydraulique respectueux de l'environnement. Un moteur électrique à vitesse variable entraîne une pompe hydraulique durable, qui génère le débit requis pour actionner un vérin hydraulique. La tige du vérin est mécaniquement couplée à la tige de la vanne de tête de puits pour l'ouvrir ou la fermer selon les besoins.

Une vanne de sécurité avec un ressort mécanique à l'intérieur du SVA assure que le vérin se rétracte aussi en toute sécurité en position de sécurité si l'alimentation échoue, sans besoin d'alimentation externe ou de batteries. De plus, le vérin peut être actionné externement par un robot sous-marin via un dispositif de déverrouillage. Tous les composants clés de la chaîne d'entraînement sont installés en redondance. Ensemble, les SVA fournissent la sécurité à différents niveaux avec les contrôles redondants, le ressort de sécurité et les options d'intervention de l'extérieur.
Les avantages d'un SVA hybride sont évidents quand la solution est comparée à l'état actuel de la technologie d'actionneur. La grande majorité des actionneurs sous-marins utilisés dans le monde sont encore basés sur l'hydraulique conventionnelle. Cette structure commune a prouvé sa durabilité et sa sécurité à long terme au cours des 50 dernières années. Cependant, les opérateurs veulent réduire l'effort nécessaire pour gérer la vanne de puits car l'hydraulique conventionnelle nécessite généralement de grandes unités de puissance hydraulique centrales (HPU) en surface. Celles-ci alimentent les actionneurs de vanne de puits en fluide via des lignes, appelées ombilicaux, et des sauteurs qui peuvent faire des kilomètres de long. À une profondeur de travail de 3 000 mètres, plusieurs centaines de litres de fluide peuvent s'accumuler dans les lignes seules. De plus, cette configuration conventionnelle nécessite des accumulateurs hydrauliques supplémentaires et des vannes directionnelles pour contrôler et commander l'actionnement.
Comme alternative, les fournisseurs d'équipement essaient de concevoir des solutions purement électromécaniques. Celles-ci n'ont besoin d'être alimentées que par des câbles d'alimentation et connectées via une ligne de données à un module de contrôle d'actionneur (ACM) situé soit en surface, soit sur le fond marin. Cependant, comme elles n'ont pas d'options pour l'intervention mécanique externe pour les ajustements, les solutions électromécaniques ont des inconvénients liés à la sécurité. Et en raison de leur densité de puissance inférieure vs. les systèmes hydrauliques, elles nécessitent aussi des boîtiers plus grands et des batteries électriques. Le design entraîne une friction élevée, causant une usure mécanique sur la transmission de puissance et réduisant la période de fonctionnement requise de 25 ans. Pour ces raisons, les solutions électromécaniques sont à un désavantage critique pour les applications sous-marines quand une fermeture d'urgence de sécurité est nécessaire.
Jusqu'à 75 % de consommation d'énergie en moins
Le SVA hybride combine les avantages des solutions hydrauliques et électromécaniques et élimine les inconvénients existants. Le circuit fluide décentralisé et autonome signifie que l'HPU en surface, le module de contrôle hydraulique sous-marin et les lignes ombilicales de plusieurs kilomètres ne sont plus requis pour le fluide. Le SVA nécessite une alimentation électrique et une ligne de données comme spécifié par la standardisation de l'interface d'instrumentation sous-marine (SIIS) — similaire aux actionneurs électromécaniques.
Pendant le fonctionnement, une pompe hydraulique à déplacement fixe/rotation variable à haut rendement génère le débit pour entraîner le vérin à faible frottement. Le système hydraulique est simplifié car les vannes proportionnelles ne sont pas requises, ce qui augmente significativement l'efficacité énergétique. Comparé aux actionneurs purement électromécaniques, les SVA consomment jusqu'à 75 % de puissance en moins au pic de performance.
En considérant tous les actionneurs utilisés pour opérer un champ sous-marin, une énorme économie de coûts pour l'infrastructure électrique seule (câble d'alimentation, transformateur, convertisseurs de fréquence, etc.) peut être obtenue vs. l'utilisation d'actionneurs électromécaniques, par exemple (Figure 3). Le moteur électrique entraînant la pompe hydraulique peut alors être configuré considérablement plus petit mais avec la même force d'ajustement des actionneurs, ce qui à son tour économise l'espace d'installation et les coûts. Plus d'économies peuvent aussi être réalisées en substituant l'ombilical hydraulique par un ombilical électrique, et il n'y a pas besoin d'éliminer le fluide hydraulique requis pour les actionneurs hydrauliques conventionnels.

En plus, le SVA offre des capacités de surveillance d'état, avec une technologie de capteur intégrée qui enregistre en continu les états de fonctionnement à l'intérieur de l'actionneur et les rapporte au contrôleur maître de niveau supérieur. Les tendances peuvent alors être analysées, permettant d'identifier et de résoudre les écarts tôt.
Technologie éprouvée d'applications industrielles
Le principe de fonctionnement pour le SVA vient de l'utilisation acceptée d'axes autonomes qu'on trouve souvent dans les applications industrielles. Les composants individuels pour le SVA sont fabriqués en série à grande échelle sous des systèmes de gestion de la qualité comme ceux utilisés dans les machines industrielles. Cette standardisation réduit les coûts et crée une disponibilité à long terme pour la production. De plus, les capteurs et l'électronique utilisés dans le SVA ont une fiabilité prouvée par l'utilisation dans les applications de véhicules automobiles. Quand requis, des modifications ont été apportées aux composants pour les qualifier pour l'utilisation en eau profonde jusqu'à 6 000 mètres. Le système et les composants principaux répondent aussi aux exigences spéciales des différentes sociétés de classification pour l'utilisation marine, offshore et sous-marine.
À l'intérieur du SVA, il y a deux bars de surpression à chaque profondeur grâce au système de compensation de pression redondant. Cela empêche la pénétration d'eau de mer et le besoin de grands boîtiers avec un design neutre en pression. En plus des exigences standards, seul le câblage et les connexions sous-marins sont utilisés dans l'axe. Tous les composants électriques qui ne sont pas sous-marins sont aussi encapsulés mécaniquement et électriquement avec des pièces résistantes à la pression.
En travaillant étroitement avec les principaux fournisseurs d'équipement et opérateurs, la dernière technologie de simulation a été utilisée pour créer la preuve de concept et les prototypes pour les essais sur le terrain. Cette technologie d'entraînement innovante combine le meilleur de l'électromécanique et de l'hydraulique pour aider à assurer un contrôle de mouvement sûr et fiable sur le fond marin, aidant à concrétiser la vision d'une « usine tout sous-marine ».
Cet article a été écrit par le Dr Alexandre Orth, Responsable Technologies Marines & Sous-marines, et Amadeu Placido Neto, Ingénieur d'essai, chez Bosch Rexroth Corp. (Plymouth, MI). Pour plus d'informations, visitez ici .
Capteur
- AeroLas dévoile un filage hybride thermoplastique innovant guidé par air
- Dernières avancées des capteurs MEMS pour la technologie portable
- Vannes pneumatiques avancées pilotent une automatisation plus intelligente
- Avancées dans les gants d'assistance à la préhension pour missions spatiales NASA
- Impression 3D par faisceau d'électrons de microstructures de gel en milieu liquide : une première
- Quatre applications clés des pinces hydrauliques dans la production de machines lourdes
- Qu'est-ce qu'une vanne de vidange ? Fonctionnement et importance
- Vannes à bille motorisées : Fonction, avantages et applications
- Maîtriser la distribution automobile : fonctions, architecture et composants