



Optimiser le retour de feedback rapide pour les entraînements moteurs miniaturisés
Les données de rotation du moteur — position, vitesse, direction — doivent être mesurées avec une précision absolue pour fournir des drivers et contrôleurs fiables pour les marchés émergents d'aujourd'hui. Des machines pick-and-place qui déposent des composants microscopiques sur des PCB ultra-compacts aux robots chirurgicaux et UAV, la demande de contrôle moteur haute précision ne cesse de croître.
cliquer pour agrandir
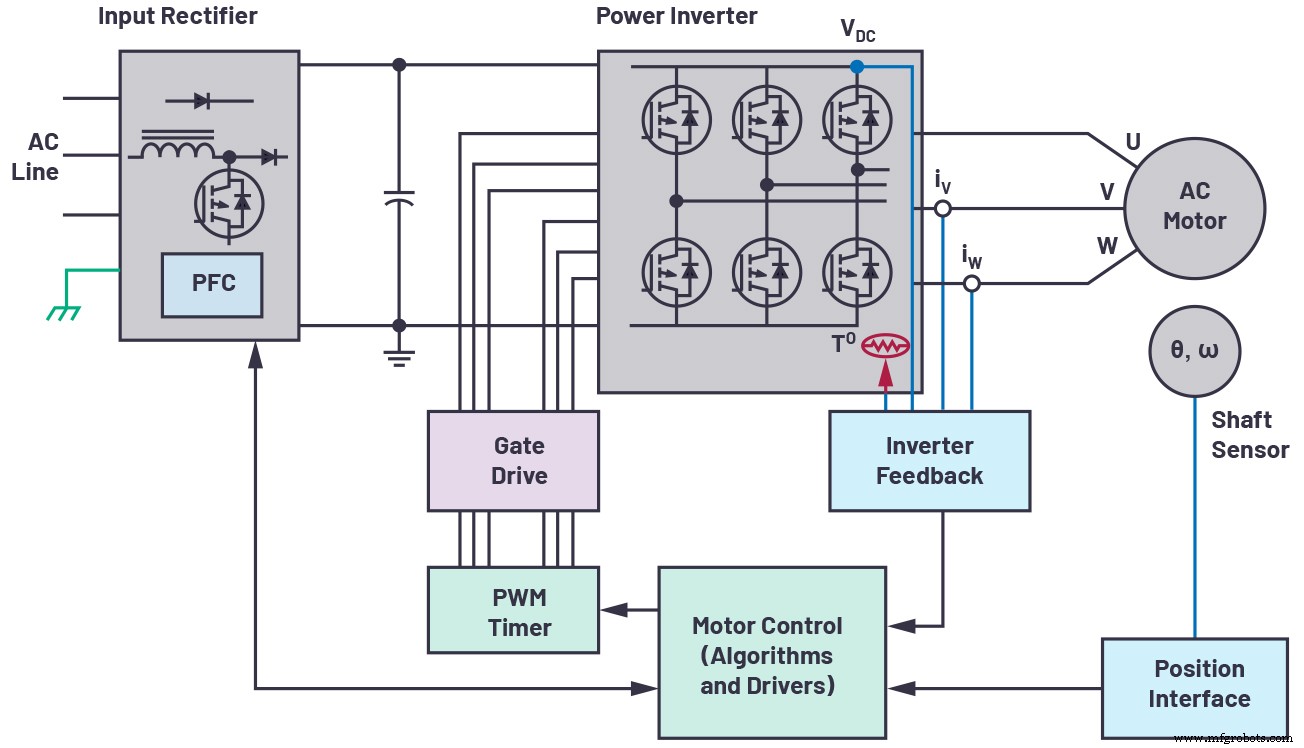
Figure 1. Système de feedback de contrôle moteur en boucle fermée. (Source : Analog Devices, Inc.)
Architecture de contrôle moteur
Dans un système moteur en boucle fermée, un moteur, un contrôleur et une interface de feedback de position forment la boucle centrale (Figure 1). Le moteur convertit l'énergie électrique en rotation mécanique, le contrôleur dicte l'accélération, la décélération et les points d'arrêt, et l'interface de position renvoie la vitesse et la position en temps réel au contrôleur. Des données de position précises sont le sang vital de tâches telles que le placement précis de composants sur PCB et les opérations pick-and-place à haute vitesse.
Pour les dispositifs ultra-compacts — bras robotiques, stations de micro-assemblage, actionneurs miniatures — chaque millimètre de surface de PCB compte. Les concepteurs doivent donc équilibrer les exigences de précision strictes du capteur de feedback contre les contraintes physiques d'un minuscule boîtier.
Conception du système de feedback de position
Au niveau basique, un capteur incrémental simple associé à un comparateur peut suffire. Les applications haut de gamme requièrent cependant une chaîne de signal sophistiquée : capteur, front-end analogique, ADC et driver numérique. Parmi ceux-ci, l'encodeur optique reste la référence pour la résolution et la robustesse.
Un encodeur optique comprend généralement une source lumineuse LED, un disque marqué fixé à l'arbre du moteur et un photodétecteur. Le motif opaque/transparent du module la lumière, produisant des ondes sinusoïdales et cosinusoïdales qui encodent la position absolue de l'arbre. Ces signaux, souvent dans la gamme millivolt à microvolt, sont amplifiés dans une fenêtre de 1 V crête-à-crête pour correspondre à la plage d'entrée de l'ADC, maximisant la plage dynamique.
Comme les signaux sinus et cosinus doivent être capturés simultanément, l'ADC doit supporter l'échantillonnage simultané. Les données résultantes sont transmises à un ASIC ou microcontrôleur, qui interroge l'encodeur à chaque cycle PWM pour piloter le moteur avec précision. Historiquement, les concepteurs devaient faire des compromis entre vitesse de l'ADC, nombre de canaux et encombrement — des contraintes que les solutions intégrées modernes brisent désormais.
cliquer pour agrandir
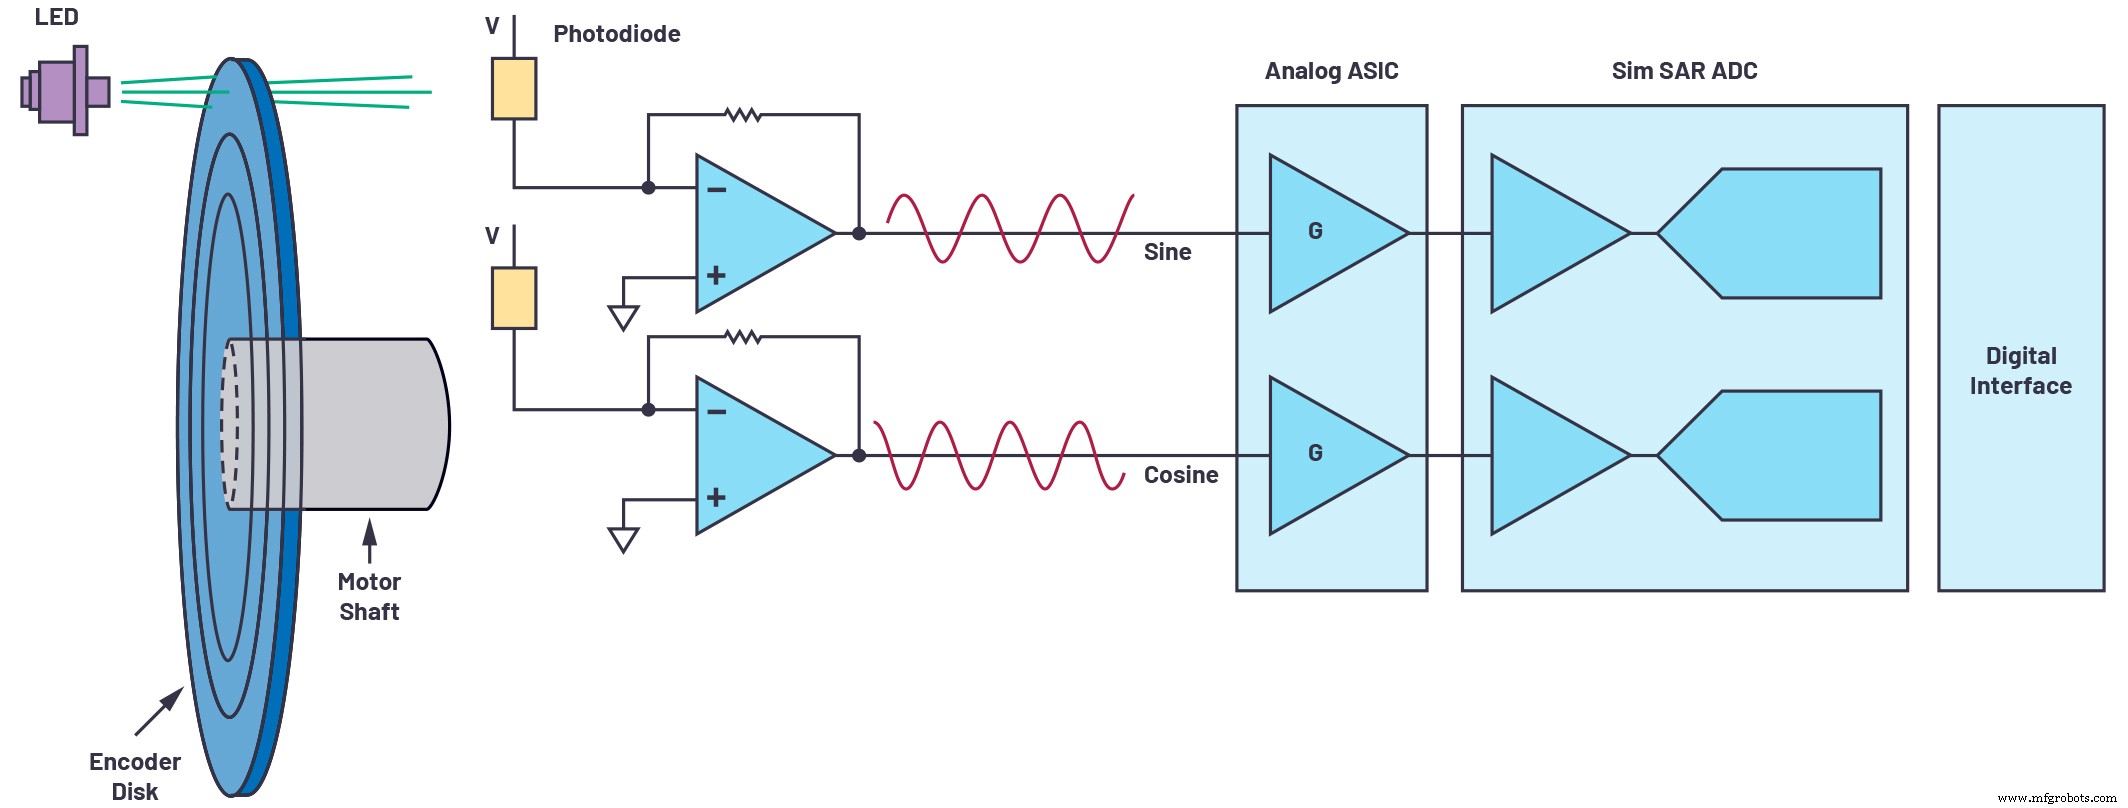
Figure 2. Système de feedback de position. (Source : Analog Devices, Inc.)
Optimisation du feedback de position
Les applications modernes de contrôle moteur poussent les limites de la résolution des encodeurs. Les encodeurs optiques modernes peuvent comporter des centaines ou milliers de fentes gravées sur le disque par lithographie fine, permettant une précision sans précédent.
En échantillonnant les signaux sinus et cosinus à un taux plus élevé avec un ADC haute performance, les concepteurs peuvent interpoler entre les échantillons, augmentant efficacement la résolution de l'encodeur sans redessiner le disque. La Figure 3 illustre comment un taux d'échantillonnage plus lent limite la fidélité de l'estimation de position, tandis qu'un taux plus rapide capture plus de détails et fournit une position d'arbre plus précise.
cliquer pour agrandir
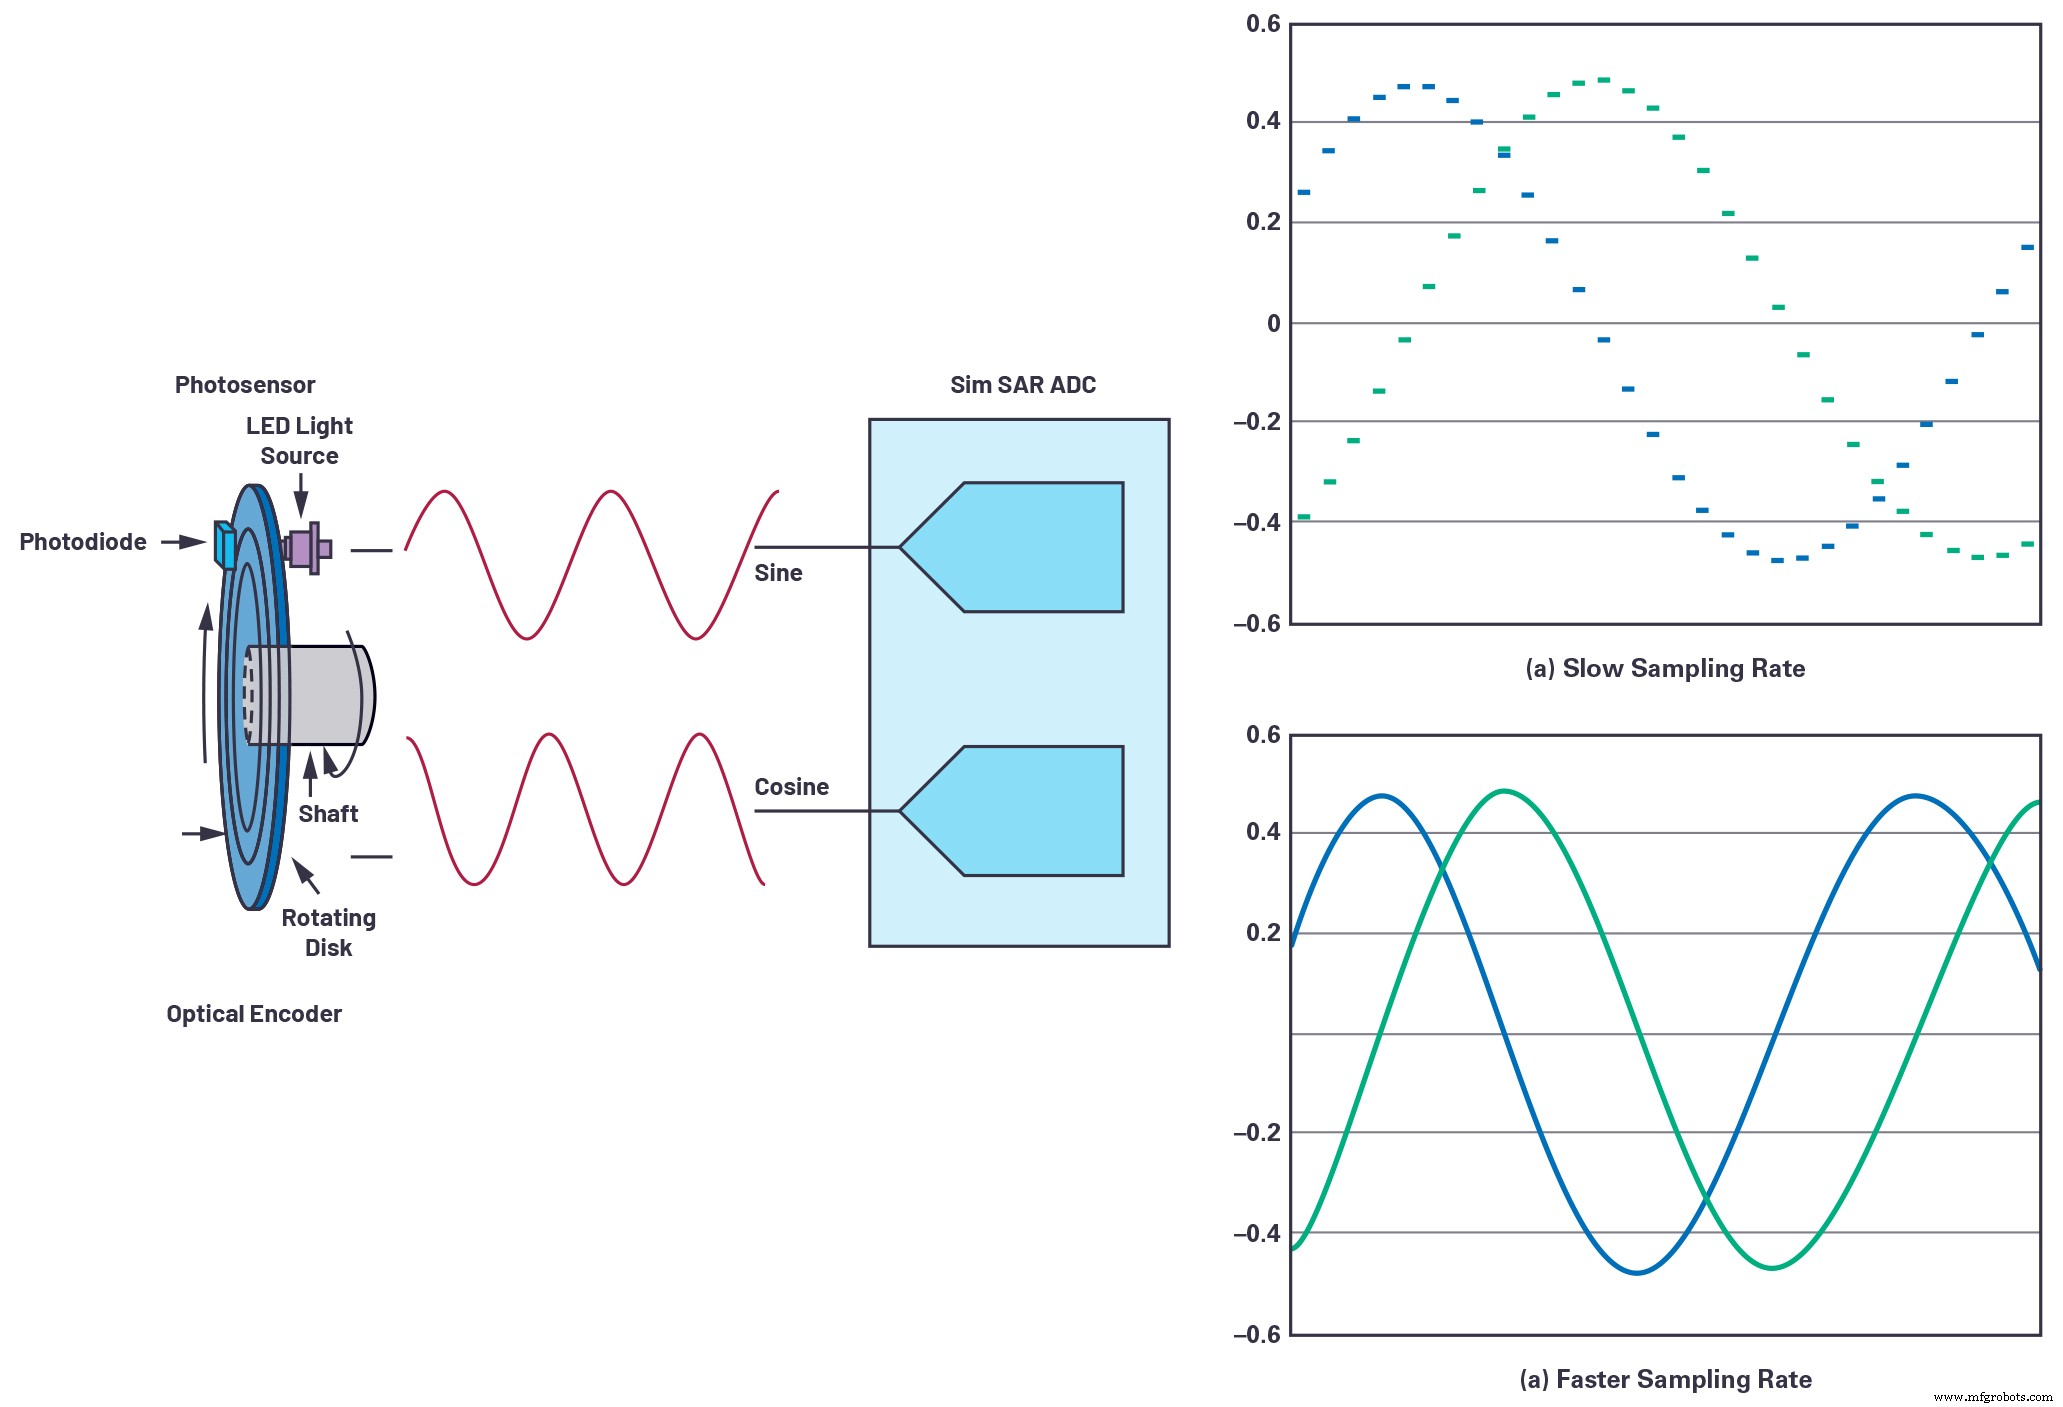
Figure 3. Taux d'échantillonnage. (Source : Analog Devices, Inc.)
L'échantillonnage haute vitesse non seulement augmente la résolution par suréchantillonnage, mais assouplit aussi les exigences sur l'interface numérique en aval. Un ADC à 4 MSPS peut fournir des échantillons détaillés à un débit de données série plus bas, simplifiant le lien de communication vers le contrôleur.
Exemple de conception de feedback de position par encodeur optique
Le schéma suivant (Figure 4) présente une interface d'encodeur optique optimisée pour un encodeur absolu. Le front-end utilise un ADA4940-2, un amplificateur fully differential double canal qui pilote un ADC SAR 16 bits, 4 MSPS, à échantillonnage simultané (AD7380) dans un boîtier LFCSP 3 mm × 3 mm.
cliquer pour agrandir
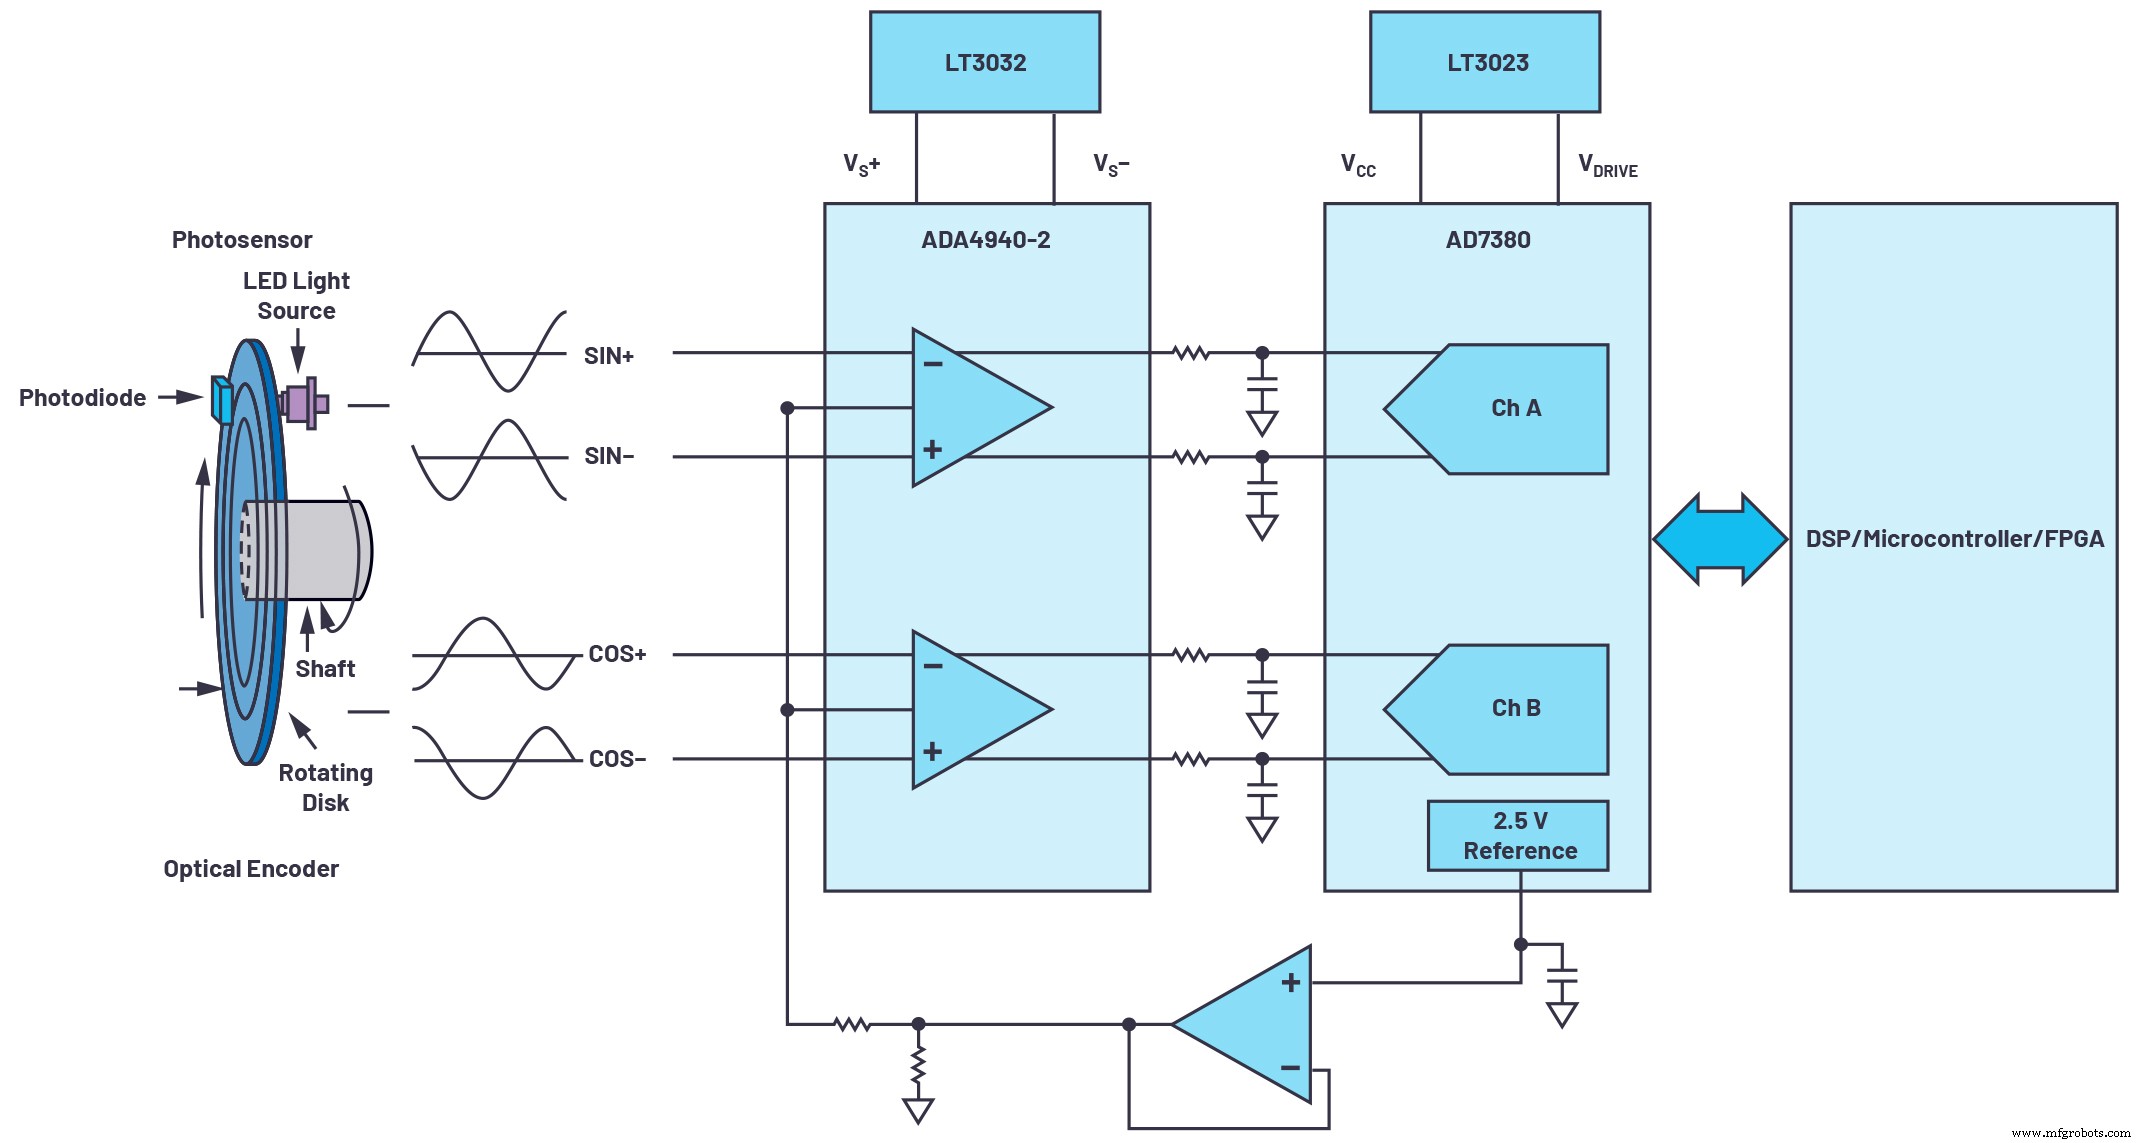
Figure 4. Conception de système de feedback optimisé. (Source : Analog Devices, Inc.)
La référence 2,5 V intégrée élimine le besoin d'une référence externe, réduisant le nombre de composants. Un régulateur low-dropout tel que le LT3023 ou LT3032 alimente à la fois le VCC/VDRIVE de l'ADC et les rails de l'amplificateur.
Associé à un encodeur à 1024 fentes générant 1024 cycles sinus/cosinus par tour, l'AD7380 16 bits échantillonne chaque fente 216 fois, augmentant efficacement la résolution de l'encodeur à 26 bits. Le débit de 4 MSPS permet en outre un suréchantillonnage sur puce, qui peut ajouter deux bits de résolution supplémentaires, atteignant jusqu'à 28 bits avec la fonction de boost de résolution de l'ADC.
En résumé, la combinaison d'un ADC à échantillonnage simultané haute vitesse et d'un front-end fully differential compact transforme un encodeur optique standard en un instrument de précision 28 bits — parfait pour le contrôle moteur haute vitesse miniaturisé.
À propos de l'auteur
Capteur
- Capteur d'oxygène compact sans fil : surveillance fiable à distance pour nouveau-nés
- Contrôles d'éclairage intelligents réduisent les factures énergétiques des serres de 33 %
- Systèmes d'allumage avancés pour une propulsion électrique fiable des CubeSats
- Système de propulsion hypersonique révolutionnaire permet voyages transcontinentaux en moins de 30 minutes
- Innover des solutions intelligentes pour dispositifs de débit de gaz
- Système d'étalonnage avancé pour une précision accrue dans le placement automatisé de fibres
- Q&A : Faire progresser la conception des batteries lithium-ion pour une charge rapide en 10 minutes
- Conception d'optiques IR de pointe pour UAVs : défis SWaP et solutions
- Système de détection d'armes chimiques ultra-sensible pour menaces de faible niveau