



Maîtriser la précision du suivi de mouvement dans les appareils portables
Les gadgets portables et connectés – smartphones, montres connectées, trackers de fitness et écouteurs – ont remodelé la vie quotidienne. Au-delà de la connectivité et de la puissance de traitement, le héros caché derrière de nombreuses interactions intuitives est la détection de mouvement.
De la rotation automatique des écrans de téléphone et des compteurs de pas au suivi de tête pour casques XR et aux commandes tactiles sur écouteurs, les capteurs de mouvement créent une expérience utilisateur fluide et naturelle. Pour les ingénieurs embarqués, sélectionner la bonne suite de capteurs est critique : vous avez besoin de précision sans excès de coût ou de consommation d'énergie.
Fondamentaux des capteurs de mouvement
Trois capteurs de base forment l'épine dorsale de la plupart des IMU (unités de mesure inertielle) : accéléromètres, gyroscopes et magnétomètres.
- Accéléromètre : mesure l'accélération linéaire, y compris la gravité, révélant l'orientation de l'appareil par rapport à l'attraction terrestre.
- Gyroscope : capture la vitesse angulaire, fournissant les changements rapides d'orientation.
- Magnétomètre : détecte le champ magnétique terrestre, permettant la détermination du cap.
La combinaison d'un accéléromètre 3 axes et d'un gyroscope donne un IMU 6 axes. L'ajout d'un magnétomètre 3 axes produit un IMU 9 axes, la configuration la plus courante pour les wearables grand public et l'équipement XR.
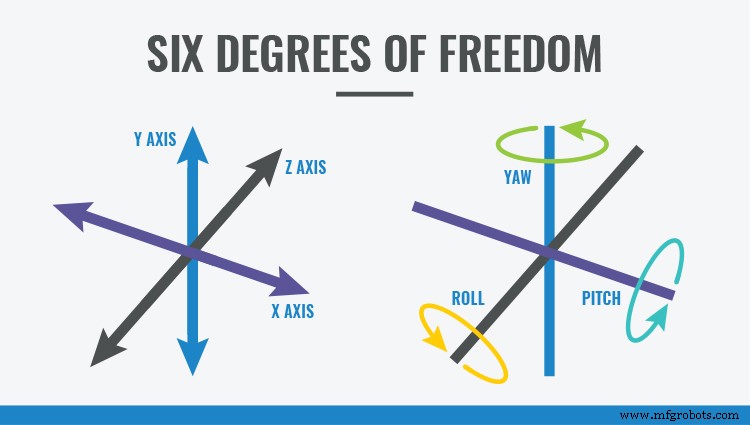
Figure 1 : Détection de mouvement avec une IMU (Source : CEVA)
Assurer la précision
La précision du cap est une métrique primaire pour les IMU. Selon l'application, vous pourriez exiger une précision sous-degré (ex. casques XR) ou tolérer quelques degrés (ex. jouets pour enfants). Considérez la stabilité dans le temps, la dérive thermique et les budgets d'erreur spécifiques à votre cas d'usage.
Un suivi de mouvement de haute qualité repose sur la fusion de capteurs – combiner les données de plusieurs capteurs pour compenser les faiblesses individuelles. Considérez chaque capteur comme un conseiller avec une spécialité différente :
- Les gyroscopes fournissent des changements d'orientation fiables à court terme mais dérivent sur de longues périodes.
- Les accéléromètres fournissent une référence de gravité stable pour la stabilité à long terme, bien qu'ils puissent être trompés par une accélération linéaire soutenue.
- Les magnétomètres donnent un cap absolu dans des environnements magnétiquement calmes mais peuvent être corrompus par des structures ferreuses proches.
Les algorithmes de fusion efficaces pondèrent ces sources, ajustant dynamiquement les niveaux de confiance lorsque des interférences sont détectées. Par exemple, si un magnétomètre montre des fluctuations soudaines, l'algorithme peut s'appuyer plus fortement sur les données de l'accéléromètre et du gyroscope jusqu'à ce que le champ se stabilise.
Le taux d'échantillonnage compte aussi. Si un compteur de pas basique peut fonctionner à quelques Hz, la plupart des applications à forte intensité de mouvement requièrent 100-400 Hz, et le suivi de tête XR exige souvent 1 kHz ou plus pour maintenir une latence sous 10 ms.
Le calibrage – en usine et sur le terrain – est essentiel pour réduire les biais et maintenir la cohérence entre unités. Le calibrage dynamique, guidé par les motifs de mouvement connus de l'application, peut affiner davantage la précision sans engager le coût d'un calibrage usine complet.
La vérification doit impliquer une référence indépendante, comme un bras robotique calibré ou une vérité terrain basée sur GPS, pour quantifier l'erreur et permettre des mécanismes de compensation ou d'alerte.
Débloquer de nouvelles fonctionnalités
Des données de mouvement précises débloquent des interfaces intelligentes et la conscience contextuelle :
- Les écouteurs peuvent utiliser la détection de tapotement pour changer de piste et la détection de retrait d'oreille pour couper l'audio automatiquement.
- Les ajustements audio contextuels – baisser la musique en approchant d'un passage piéton – créent des expériences plus sûres et immersives.
- Les analyses de fitness avancées distinguent marche, course, montée d'escaliers et estiment la dépense calorique en intégrant accéléromètre, gyroscope, baromètre et données GPS.
Figure 2 : Écouteurs (Source : CEVA)
Fusion de capteurs et intégration logicielle
Les flux bruts des capteurs sont insuffisants ; ils doivent être traités, calibrés et fusionnés. Cette complexité est souvent gérée par des solutions de hub de capteurs dédiées qui intègrent un MCU basse consommation et un firmware pré-optimisé.
Par exemple, la famille Bosch/CEVA Hillcrest Labs BNO080/085 intègre accéléromètres haute performance, gyroscopes, magnétomètres et un cœur ARM Cortex‑M0+. Son firmware MotionEngine™ fournit un suivi 6 et 9 axes, une classification d'activité (marche, course, stationnaire) et est compatible avec une large gamme de plateformes embarquées.
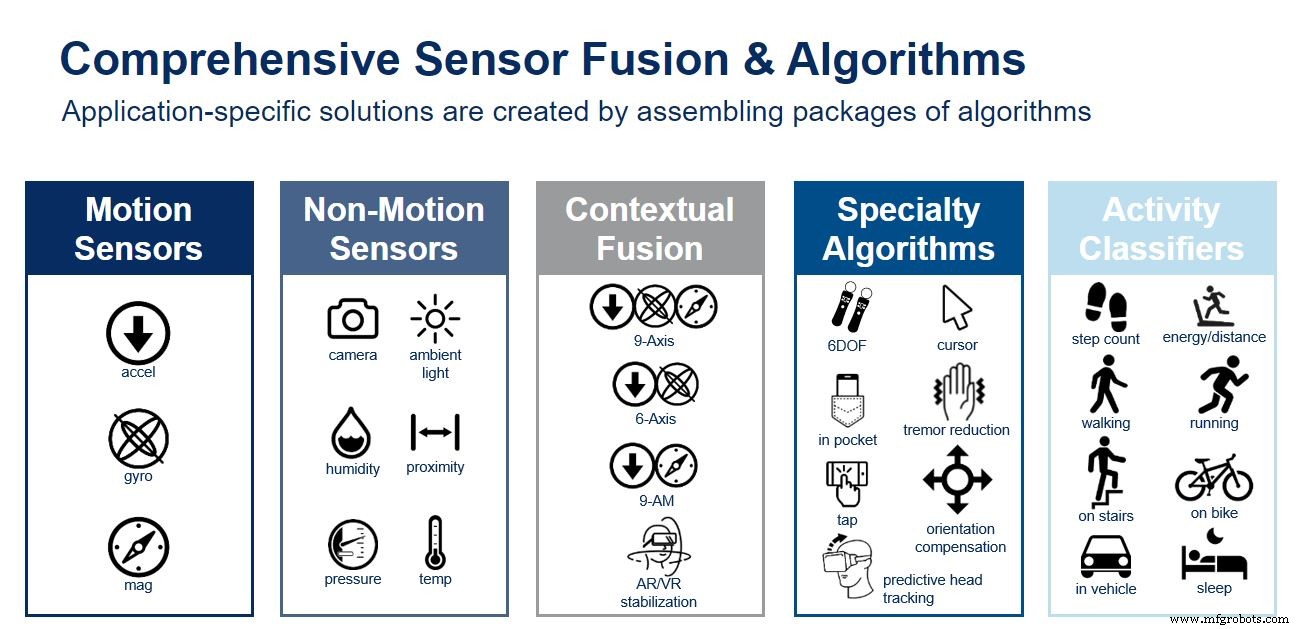
Figure 3 : Fusion de capteurs et algorithmes complets (Source : CEVA)
Décharger la fusion vers le SiP du capteur maintient le processeur principal en modes sommeil basse consommation pour les tâches toujours actives comme le comptage de pas, prolongeant la durée de vie de la batterie tout en préservant la réactivité.
Conclusion
Les capteurs de mouvement sont indispensables dans les appareils grand public, mais atteindre la précision requise demande une sélection réfléchie des capteurs, un calibrage et une fusion. En s'associant avec des fournisseurs expérimentés et en tirant parti de hubs de capteurs intégrés, les développeurs peuvent offrir des expériences précises et riches en fonctionnalités sans compromettre le coût ou le budget énergétique.
Embarqué
- CAN à suivi : compteur montant/descendant pour conversion de signal rapide et continue
- Comment Jonathan Warbrick de Graphite AM pilote le succès dans l'impression 3D industrielle
- STMicroelectronics LSM6DSOX : Capteur Inertiel Machine-Learning pour Suivi Activité Précis et Économe en Énergie
- TDK lance des IMU InvenSense tolérants aux pannes pour applications industrielles
- Suivi avancé de balle de ping-pong sur Raspberry Pi avec OpenCV
- Contrôler une LED avec un capteur de mouvement PIR sur Raspberry Pi
- Technologie de mouvement linéaire : solutions de précision pour l'automatisation
- Système avancé de suivi de mouvement 3D : Capteur nouvelle génération pour technologies autonomes
- Obtenez des badges professionnels avec PwC : reconnaissez vos compétences et boostez votre carrière