



Systèmes de contrôle de mouvement CNC : explication simple
On m'a récemment demandé d'expliquer le système de contrôle de mouvement utilisé dans les machines-outils CNC à quelqu'un de ma famille. Réalisant que cette personne n'avait pas de background dans la fabrication du tout – et certainement aucune expérience avec quelque chose d'aussi compliqué et technique – j'ai dû relier mon explication à quelque chose de commun et simple, leur permettant de visualiser facilement l'analogie... comme conduire une voiture.
Bien que ce sujet soit très compliqué et technique par nature, je pense que cette analogie fait un travail assez correct pour simplifier le sujet, tout en offrant aux gens intéressés une compréhension de base adéquate de ce qui se passe. Évidemment, un sujet technologique aussi avancé pourrait prendre la meilleure partie d'un semestre entier à l'université pour être compris à fond, mais pour nous les gens simples, je pense que l'analogie de la conduite fonctionnera très bien. Mais avant de commencer, nous devons poser quelques bases. Vous devez comprendre les bases de la façon dont une commande qui commence dans notre cerveau voyage à travers la commande CNC, et se manifeste finalement comme un mouvement d'un des axes linéaires de la machine.
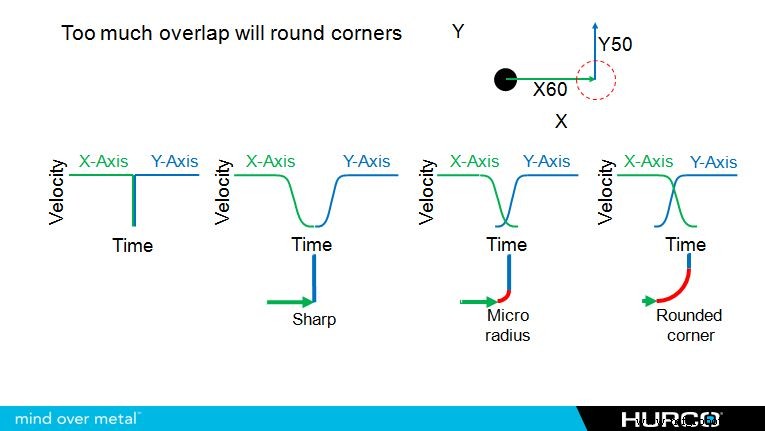
Pensons à notre programme de pièce (conversationnel ou G-code) comme rien de plus qu'une liste de commandes. Ces commandes sont organisées par la commande CNC, et arrangées en différentes catégories pour chacun des axes individuels de la machine, puis transmises au servo-moteur correspondant. Une fois la commande reçue par le servo-drive pour un axe particulier, cette commande est décomposée en une simple exigence de tension nécessaire pour déplacer l'axe comme ordonné par la commande, et cette tension est appliquée au moteur, le faisant tourner, et causant ainsi le mouvement de l'axe. Pendant que l'axe se déplace, sa position actuelle est continuellement surveillée par un codeur monté au bout du moteur, ou une échelle de verre montée le long de la longueur de l'axe. Ce dispositif de surveillance fournit un retour au servo-drive pour que des changements dans les commandes de tension puissent être faits si nécessaire... plus de tension signifie que le moteur tourne plus vite, et l'axe rattrape son retard s'il est en retard ; moins de tension signifie que le moteur tourne plus lentement, ralentissant donc l'axe s'il commence à prendre trop d'avance sur le mouvement commandé.
Maintenant, avec ça hors du chemin, appliquons notre analogie de conduite. D'abord, nous avons besoin de quelques commandes à suivre... disons que la route que nous emprunterons vers notre destination finale est notre trajectoire d'outil de coupe, et les panneaux de limitation de vitesse le long du chemin agiront comme notre avance commandée. Votre cerveau est la commande CNC, vos muscles agiront comme les servo-drives, et vos extrémités peuvent être les servo-moteurs qui contrôlent vos axes. Nous utiliserons nos yeux et le compteur de vitesse pour le retour. Maintenant, parce que rien dans la vie ne peut être parfait ou exact, nous devons permettre une tolérance acceptable à nos positions commandées... disons que la largeur entière de la route est notre tolérance de positionnement, et tant que nous restons sur le bitume, c'est bon !
Dans cette première analogie, imaginez-vous garé sur une autoroute abandonnée, au milieu de nulle part, et la route est tracée aussi droite qu'une flèche devant vous. On vous a commandé de parcourir une distance d'un mile, en suivant la double ligne jaune au milieu de la route, et la limite de vitesse pour cette route est de 100 mph. Pour commencer, votre cerveau dit aux muscles de votre pied d'appuyer sur l'accélérateur et la voiture commence à bouger. Pour suivre la ligne jaune, votre cerveau utilisera le retour visuel de vos yeux pour contrôler les muscles de vos bras et garder le véhicule en ligne droite, et selon le retour reçu du compteur de vitesse, votre cerveau devra aussi contrôler les muscles de vos chevilles pour augmenter ou diminuer la pression sur l'accélérateur pour maintenir la vitesse commandée de 100 mph. La tolérance de position n'est vraiment pas un problème ici. OK, je réalise que c'était extrêmement simplifié, mais maintenant que vous voyez comment mon analogie de conduite peut s'appliquer, on peut aller un pas ou deux plus loin.
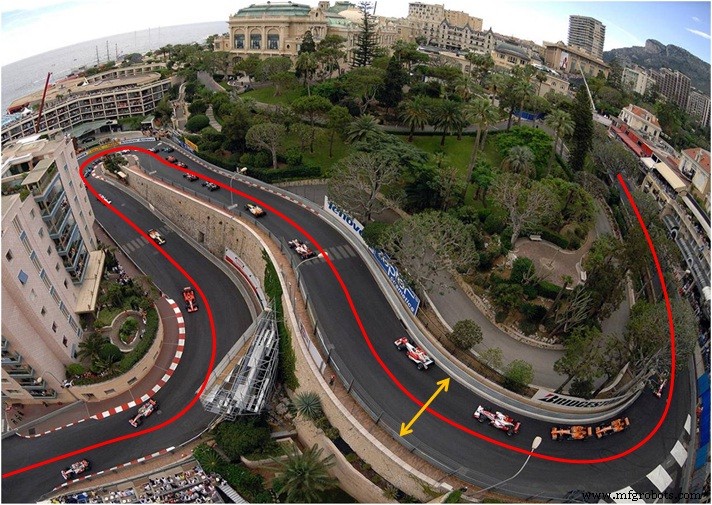
En utilisant les mêmes commandes que ci-dessus (suivre la double ligne jaune pour un mile, à 100 mph, et utiliser toute la largeur de la route comme tolérance acceptable), passons à l'analogie numéro deux... nous sommes assis au milieu du dernier bout de route droite que nous rencontrerons pour le prochain mile. La route tracée devant nous est sinueuse et vallonnée, et opérer dans nos contraintes commandées sera un peu plus difficile cette fois. Nous accélérons jusqu'à notre vitesse commandée de 100 mph, mais sommes rapidement confrontés à notre premier obstacle... un virage à 90 degrés complet à droite. Réalisant qu'on ne peut pas négocier ce virage avec succès tout en maintenant notre vitesse actuelle, nous devons réduire notre vitesse. Nous devons trouver une trajectoire lisse à travers le virage qui nous permettra de maintenir une vitesse aussi proche que possible de notre vitesse commandée, mais sans nous faire sortir de la route. En réagissant au retour reçu de nos dispositifs visuels, notre cerveau envoie les commandes pour contrôler les mouvements et ajustements nécessaires de notre vitesse et trajectoire pour négocier le virage avec succès.
Puis, presque immédiatement, nous nous retrouvons face à un obstacle encore plus difficile... un « S » courbe, avec une montée dans la première moitié, et une descente dans la seconde. Bien que cette situation serait gérée un peu comme le simple virage à 90 degrés ci-dessus – contrôlant notre vitesse et trajectoire pour le chemin le plus lisse et rapide possible, tout en la gardant sur la route – nous devons maintenant réagir aux changements d'élévation aussi... augmentant la pression sur l'accélérateur en montant la première section du virage, mais diminuant cette pression, et freinant si nécessaire, sur la dernière section pour ne pas dépasser notre vitesse commandée de 100 mph quand la gravité commence à prendre le dessus. Cette action et réaction continuera pour chaque obstacle que nous rencontrons jusqu'à ce que nous atteignions notre destination finale... la fin du programme !
Quand on parle de contrôle de mouvement, il faut aussi discuter de quelque chose appelé « regard avant de blocs » (block look-ahead), qui est généralement mesuré par le nombre de blocs que la commande est capable de traiter à l'avance, permettant à la commande de mieux se préparer pour les obstacles à venir. Dans notre analogie de conduite, le regard avant de blocs pourrait être illustré comme un affichage LCD monté sur le tableau de bord qui nous fournirait une carte du circuit, pour que nous puissions modifier la trajectoire sur notre obstacle actuel, afin d'être dans une meilleure position pour exécuter en douceur un obstacle futur. Évidemment, plus la trajectoire d'outil de coupe devient compliquée, plus de regard avant disponible pourrait être nécessaire pour maintenir la route la plus lisse et la plus rapide vers la ligne d'arrivée. Bien que chaque constructeur de machines-outils ait un moyen de gérer le regard avant de blocs de manière similaire, certains sont plus efficaces que d'autres.
La commande WinMax de Hurco a quelque chose appelé UltiMotion, un système de contrôle de mouvement breveté basé sur logiciel qui offre un regard avant de blocs variable ; ce qui permet à la commande de voir jusqu'à 10 000 blocs dans le futur quand nécessaire, et peut produire des réductions de temps de cycle jusqu'à 30 % – surtout sur les trajectoires d'outils plus complexes où plus de regard avant est nécessaire. Évidemment, sur les trajectoires de coupe plus simples – comme celles de nos deux premières analogies ci-dessus – la commande nécessitera beaucoup moins de regard avant que ce dernier scénario. Donc plus de la mémoire RAM de la commande est libérée, et peut être mieux utilisée pour d'autres choses. Les commandes qui n'ont pas cette capacité unique à « s'adapter » aux besoins actuels de la commande ne peuvent pas réutiliser la mémoire RAM disponible, et ne peuvent pas bénéficier de cette variabilité.
commande numérique par ordinateur
- Meilleures marques de machines CNC pour la précision et la fiabilité
- Système de commande Siemens 808D pour routeur CNC : Introduction complète
- Client égyptien visite notre usine pour découvrir une machine CNC avancée
- Client méditerranéen formé sur un routeur CNC avancé dans nos installations
- Clients norvégiens visitent notre usine de routeurs CNC : Une expérience de production mondiale
- Avis clients de confiance sur notre routeur CNC
- Services de Prototypage CNC de Précision pour Solutions Innovantes
- Usinage CNC : Solutions de Précision pour l'Industrie Automobile
- Améliorer le contrôle qualité en usinage CNC : stratégies pour la précision et la satisfaction client