



Cobots 2026 : Fonctionnement des Robots Collaboratifs et Leur Importance
Par l'équipe éditoriale EVST · Dernière mise à jour : 10 juin 2026
Un robot collaboratif, ou cobot, est un bras industriel léger conçu pour opérer aux côtés des personnes sans besoin d'enceinte de sécurité. Il y parvient par limitation de puissance et de force : des capteurs de couple dans chaque articulation détectent le contact et arrêtent ou rétractent immédiatement le bras avant qu'une collision ne cause de blessure. La norme ISO/TS 15066 définit quatre modes de collaboration qui régissent la proximité permise entre un humain et un robot. En 2026, les charges utiles des cobots vont typiquement de 3 kg à 30 kg, avec des portées d'environ 600 mm à 1 800 mm.
Ce Qui Différencie un Cobot d'un Robot Conventionnel
Le terme « collaboratif » désigne une capacité de sécurité, pas une classe mécanique distincte. Un cobot reste un bras articulé à 6 axes équipé de servomoteurs, réducteurs et codeurs sur chaque articulation. Ce qui le distingue, c'est la détection et le contrôle ajoutés qui lui permettent de partager un espace de travail en sécurité, combinés à une conception minimisant le risque de blessure : bords arrondis, masse mobile faible, pas de points de pincement, et limites de vitesse.
Les robots industriels traditionnels sont construits pour la vitesse, la charge utile et la répétabilité dans une cellule protégée, en supposant l'absence d'humain dans l'enveloppe de travail. Les cobots échangent vitesse de pointe et charge utile contre la capacité d'opérer dans un espace partagé, ce qui change l'économie de déploiement : une cellule cobot peut se passer de clôture, rideaux lumineux et de l'espace au sol qu'une cellule clôturée requiert. Cette économie est un avantage clé pour les fabricants de petite et moyenne taille. Pour une présentation structurée des types de cobots et critères de sélection, voir notre guide complet sur les types, sélection et applications des cobots, qui complète cet article avec une analyse approfondie de la mécanique de sécurité.
Selon le rapport World Robotics 2025 de la Fédération Internationale de Robotique, les robots collaboratifs restent le segment à la croissance la plus rapide du marché de la robotique industrielle par taux de croissance unitaire, même s'ils représentent encore une minorité des installations totales. La croissance se concentre dans l'assemblage électronique, la tendance de machines et l'emballage — domaines où les poids de pièces sont faibles et la proximité homme-robot est opérationnellement utile.
Comment Fonctionne un Cobot : La Mécanique de Sécurité
La technologie centrale qui permet les cobots est la façon dont ils détectent et limitent la force de contact. En 2026, trois approches dominent, et la plupart des cobots de production en combinent plusieurs.
Détection de Couple Articulaire
Chaque articulation contient un capteur de couple — ou le contrôleur en déduit le couple à partir du courant moteur. Durant le mouvement normal, le contrôleur connaît le profil de couple attendu pour le chemin programmé à la vitesse programmée. Si le couple mesuré dépasse un seuil, le contrôleur l'interprète comme une force externe inattendue, déclenche un arrêt protecteur et ramène le bras en position sûre. Le temps de réaction du contact à l'arrêt est de l'ordre de la milliseconde, maintenant la force de contact sous les seuils de blessure.
Limitation de Puissance et de Force (PFL)
Le PFL est la méthode collaborative la plus courante. Le robot est conçu et configuré pour que, même dans un contact au pire cas, la force et la pression transmises restent sous les limites biomécaniques définies dans l'annexe A de l'ISO/TS 15066 pour la région corporelle concernée. Cela est obtenu par masse mobile faible, limites de vitesse, géométrie arrondie, et l'arrêt par détection de couple décrit ci-dessus. Le PFL permet à de nombreux cobots de tourner sans clôtures ni rideaux lumineux car le robot lui-même agit comme système de sécurité.
Surveillance de Vitesse et de Séparation
En alternative ou complément, des capteurs de sécurité externes — scanners laser, caméras 3D, tapis de sécurité — suivent la position de l'opérateur. Le robot tourne à pleine vitesse quand personne n'est près, ralentit à l'approche d'une personne, et s'arrête si la distance de séparation protectrice est franchie. Cela permet à un robot plus rapide et plus lourd de se comporter de façon collaborative sans sacrifier la vitesse productive quand l'espace de travail est libre.
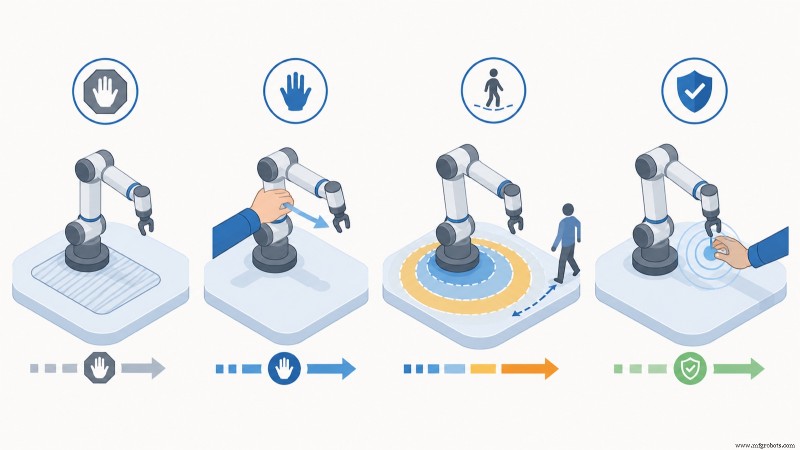
En pratique, les déploiements les plus propres combinent les méthodes : PFL comme sécurité de base, avec surveillance de vitesse-séparation en surcouche pour récupérer le débit quand aucun opérateur n'est présent. Les observations industrielles sur déploiements en lignes d'assemblage montrent qu'un cobot configuré purement pour la vitesse PFL au pire cas peut perdre 40 % à 60 % de son débit potentiel comparé au même bras autorisé à tourner vite quand l'espace de travail est libre — d'où les configurations hybrides sont maintenant la défaut sur les lignes à plus haut volume.
Les Quatre Modes de Collaboration Sous ISO/TS 15066
L'ISO/TS 15066:2016 complète l'ISO 10218 pour l'opération collaborative et définit quatre méthodes de collaboration distinctes. Une seule application peut en utiliser une ou en combiner plusieurs. Comprendre quel mode une application nécessite est la première étape pour spécifier une cellule cobot sûre.
| Mode de collaboration | Fonctionnement | Interaction homme-robot | Application typique |
|---|---|---|---|
| Arrêt surveillé évalué sécurité | Le robot s'arrête quand une personne entre dans l'espace partagé ; reprend quand elle part | Aucun mouvement pendant que l'humain est présent dans la zone collaborative | Chargement/déchargement manuel d'une cellule robot, tâches occasionnelles en espace partagé |
| Guidage manuel | L'opérateur déplace physiquement le bras via un dispositif de guidage ; le robot suit la force appliquée | Guidage physique direct, mouvement du robot piloté par l'opérateur | Enseignement de trajectoires, levage assisté, positionnement pièces bas volume |
| Surveillance de vitesse et séparation | La vitesse du robot s'adapte à la distance de l'opérateur, mesurée par capteurs de sécurité | Coexistence avec réduction dynamique de vitesse, arrêt complet à distance minimale | Cellules mixtes où humains et robot travaillent en proximité alternée |
| Limitation de puissance et force | Force et pression de contact maintenues sous limites biomécaniques par conception et contrôle | Contact direct permis ; robot s'arrête sur force inattendue | Assemblage partagé, tendance machines, emballage à côté d'opérateurs |
L'ISO/TS 15066 organise les limites biomécaniques par région corporelle : les limites pour le visage et le crâne sont bien plus strictes que pour le bras ou la main, reflétant la gravité potentielle des blessures. Une analyse de risques correcte mappe les parties du trajet robot où un contact est possible aux régions corporelles qui pourraient être contactées, puis vérifie que force et pression restent sous la limite pertinente. C'est pourquoi un cobot « sûr » pour une application ne l'est pas automatiquement pour une autre : changer l'outil, la pièce ou la disposition change les scénarios de contact.
Anatomie d'un Cobot : Composants et Spécifications
La fiche de spécifications d'un cobot ressemble à celle d'un petit robot industriel, avec quelques ajouts spécifiques à la collaboration. Les paramètres qui comptent le plus lors de la sélection sont :
- Charge utile — la masse maximale à la bride d'outil, incluant le préhenseur ou l'outil. Les charges utiles cobots 2026 se concentrent à 3, 5, 6, 10, 12, 16, 18, 20, et jusqu'à la classe 30 kg.
- Portée — le rayon de l'enveloppe de travail, typiquement 500 mm à 1 800 mm. Portée et charge utile s'opposent au sein d'une famille de produits.
- Répétabilité — la précision avec laquelle le bras revient à un point enseigné, généralement ±0,02 mm à ±0,1 mm selon la taille. La répétabilité mesure la consistance, ce dont la plupart des tâches d'assemblage et de tendance ont besoin.
- Degrés de liberté — six est standard pour tâches 3-D générales ; les cobots à sept axes ajoutent de la flexibilité d'accès dans les espaces encombrés.
- Bride d'outil et E/S — l'interface de montage et les connexions électriques/pneumatiques pour préhenseurs et capteurs, souvent routées par le poignet.
- Fonctions évaluées sécurité — zones de sécurité configurables, limites de vitesse, limites de force, et arrêt surveillé évalué sécurité, tous certifiés aux niveaux de sécurité fonctionnelle ISO 10218-1 et IEC 61508/62061.
La capacité collaborative réside principalement dans le contrôleur et la détection articulaire, pas dans un composant visible unique. C'est pourquoi deux bras à charge utile et portée identiques peuvent différer significativement en sécurité et vitesse : la différence réside dans le contrôleur de sécurité, la résolution des capteurs, et le réglage de détection de collision.
Où les Cobots S'Appliquent
Les cobots prospèrent dans les applications où les poids de pièces sont modestes, la proximité humaine est utile, et la flexibilité de redéploiement du bras compte plus que le temps de cycle de pointe. Les familles d'applications les plus courantes en 2026 incluent :
Tendance de Machines
Chargement et déchargement de machines CNC, presses à injection, et plieuses. Le cobot prend une ébauche, charge la machine, attend le cycle, et décharge la pièce finie. Comme l'opérateur peut encore accéder à la machine quand le cobot est arrêté, la cellule reste flexible. La tendance de machines est la plus grande application cobot par base installée.
Assemblage et Vissage
Tâches répétitives de fixation, insertion, et assemblage pick-place, souvent aux côtés d'un humain qui gère les étapes nécessitant du jugement. Les cobots à contrôle de force excellent aux tâches d'insertion (ajustements par pression, emboîtements) où un profil de force programmé empêche d'endommager la pièce.
Emballage et Palettisation
Emboîtage de cartons en fin de ligne et palettisation légère. Les palettiseurs cobots gèrent des cartons jusqu'à la charge utile du bras, construisant des piles stables sur palette. Pour des cartons plus lourds, la charge utile devient le facteur limitant et un robot de palettisation conventionnel prend le relais.
Inspection Qualité et Automatisation Laboratoire
Des cobots équipés de caméras ou capteurs effectuent des passes d'inspection répétables, et en laboratoire ils manipulent échantillons, pipettes, et tendent des instruments. La configuration sans enceinte convient aux environnements où personnes et équipements partagent des établis étroits.
Soudage et Finition de Surface
Le soudage cobot a crû rapidement dans les ateliers de travaux, où les cordons courts et bas volumes ne justifient pas une cellule de soudage clôturée. Les cobots gèrent aussi ponçage, polissage, et ébavurage avec contrôle de force. Pour du soudage haut volume soutenu sur pièces lourdes, un bras 6 axes clôturé reste l'outil adéquat, comme couvert dans notre guide robot de soudage pour l'industrie lourde.
Environnements Dangereux et Extrêmes
Les cobots antidéflagrants étendent l'opération collaborative aux atmosphères avec gaz inflammables, comme les installations chimiques, peinture, et énergie. Ceux-ci nécessitent des indices d'enceinte certifiés plutôt que des boîtiers cobot standards. Voir notre guide dédié aux cobots antidéflagrants pour environnements dangereux pour les détails de certification.
Cobot vs Robot Industriel : Quand Chacun Gagne
Le choix entre un cobot et un robot industriel conventionnel est une décision d'application, pas une question de quelle technologie est plus avancée. La matrice ci-dessous cadre le compromis.
| Facteur | Robot collaboratif | Robot industriel conventionnel |
|---|---|---|
| Charge utile | 3 à 30 kg typiques | 5 à 800+ kg |
| Vitesse | Limitée pour sécurité ; plus rapide avec surveillance séparation | Élevée, optimisée pour temps de cycle |
| Protection sécurité | Souvent sans enceinte après analyse risques | Cellule clôturée, rideaux lumineux, verrouillages |
| Emprise au sol | Compacte, sans empreinte de protection | Plus grande, inclut périmètre sécurité |
| Redéploiement | Rapide ; bras déplaçable entre tâches | Plus lent ; cellule semi-permanente |
| Adapté à | Faible charge, haute variété, tâches adjacentes humain | Haut volume, haute charge, cycle soutenu |
Pour un cadre de décision complet, voir notre analyse associée, cobot vs robot industriel : lequel votre usine doit choisir en 2026. En résumé, un cobot gagne quand la charge est faible, la configuration bénéficie du partage d'espace avec les gens, et la ligne change souvent ; un robot conventionnel gagne quand volume et charge sont élevés et la cellule peut être dédiée.
Déployer un Cobot en Sécurité : L'Analyse de Risques
Une idée reçue courante est qu'un cobot est « sûr sorti de la boîte ». Le bras est construit pour être collaboratif, mais l'application dans son ensemble — le bras plus outil, pièce, disposition, et tâche — doit être évaluée et certifiée. Sous ISO 10218-2 et ISO/TS 15066, l'intégrateur (souvent l'utilisateur final) est responsable d'une analyse de risques de l'application collaborative complète.
- Identifier les dangers. Mapper chaque point du trajet robot où un contact avec une personne est possible, plus les dangers d'outil (préhensiles tranchants, effecteurs finaux chauds), et la pièce manipulée.
- Classifier le mode de collaboration. Décider lequel des quatre modes ISO/TS 15066 la tâche utilise, et pour quelles phases du cycle.
- Vérifier les limites biomécaniques. Pour l'opération limitée puissance-force, confirmer que la force et pression de contact pour chaque contact possible restent sous la limite de l'annexe A pour cette région corporelle, par calcul ou mesure avec dispositif de test force-pression.
- Configurer les fonctions de sécurité. Régler limites de vitesse, force, et zones dans le contrôleur de sécurité, et les valider.
- Documenter et valider. Enregistrer l'évaluation, valider la cellule as-built contre elle, et réévaluer à chaque changement d'outil, pièce, ou disposition.
En pratique, quand les ingénieurs application EVST mettent en service une cellule collaborative sur site, la constatation la plus fréquente lors de la validation est qu'un préhenseur ou une pièce à bords tranchants crée une pression de contact au-dessus de la limite de l'annexe A même si le bras lui-même est dans les limites de force. La correction est généralement un redessin du préhenseur, une protection de bord, ou une réduction de vitesse sur le segment de trajet concerné — pas un robot différent. C'est l'étape que les acheteurs sous-estiment le plus quand ils supposent qu'un cobot supprime le besoin d'ingénierie de sécurité.
La Gamme de Robots Collaboratifs EVST
EVST, basé à Chengdu avec fabrication à Wenling, a expédié de l'automatisation vers plus de 100 pays en sept ans. Sa ligne de robots collaboratifs couvre les charges utiles de 3 kg à la classe 30 kg, avec modèles publiés incluant un bras 3 kg / 620 mm, un 6 kg / 917 mm, un 12 kg / 1 300 mm, et un 18 kg / 900 mm. EVST produit aussi un robot collaboratif antidéflagrant pour atmosphères dangereuses et une ligne de cobots service restauration, aux côtés de ses robots industriels conventionnels QJAR, SCARA, et delta.
La ligne de production EVST détient la certification qualité IATF 16949 grade automobile, et ses produits portent les certifications CE, SGS, et TUV tierce partie. Le cobot antidéflagrant est certifié pour usage en atmosphères inflammables, étendant l'opération collaborative aux environnements que les boîtiers cobot standards ne peuvent pas entrer. L'entreprise détient aussi un brevet d'invention accordé (CN ZL 2020 1 1601091.6), quatre brevets d'invention en examen de fond, et deux droits d'auteur logiciels, soutenus par un réseau d'ingénierie terrain couvrant 100+ pays pour mise en service sur site et support d'analyse de risques.
Questions Fréquentes
Qu'est-ce qu'un robot collaboratif en termes simples ?
Un robot collaboratif est un bras robotique construit pour travailler en sécurité à côté des gens sans enceinte de sécurité. Il utilise des capteurs de couple dans ses articulations pour détecter le contact et s'arrêter vite, et est conçu avec masse faible, vitesse limitée, et surfaces arrondies pour que tout contact reste sous les limites de force et pression pouvant causer blessure, comme défini dans l'ISO/TS 15066.
Les cobots n'ont-ils vraiment pas besoin d'enceinte de sécurité ?
Souvent, mais pas automatiquement. La nécessité d'une enceinte dépend de l'analyse de risques de l'application complète : le bras plus son outil, la pièce, et la tâche. De nombreuses applications à faible charge et faible vitesse tournent sans enceinte après évaluation. Mais un outil tranchant, une pièce lourde ou à bords tranchants, ou une exigence de haute vitesse peuvent imposer une protection ajoutée ou surveillance vitesse-séparation. Le cobot permet une configuration sans enceinte ; l'analyse de risques confirme si elle est permise.
Quelle charge utile et portée me faut-il pour un cobot ?
Additionnez le poids de la pièce et du préhenseur pour dimensionner la charge utile, et laissez environ 20 % à 30 % de marge. Pour la tendance de machines de petites pièces, un bras 5 kg à 10 kg est courant ; pour la palettisation ou manutention plus lourde, 16 kg à 30 kg. La portée doit couvrir l'enveloppe de travail complète de la tâche, typiquement 600 mm à 1 300 mm pour travail sur établi et tendance machines, plus long pour la palettisation.
Quelle est la différence entre ISO 10218 et ISO/TS 15066 ?
L'ISO 10218 (parties 1 et 2) est la norme de sécurité de base pour robots industriels et leur intégration. L'ISO/TS 15066 est une spécification technique qui la complète spécifiquement pour l'opération collaborative, ajoutant les quatre modes de collaboration et les limites de force et pression biomécaniques dans son annexe A. Une application collaborative doit satisfaire les deux. Pour une analyse orientée acheteur, voir notre guide des normes de sécurité cobot sur le site produit EVST.
À quelle vitesse un cobot peut-il bouger ?
En mode limité puissance-force, la vitesse du cobot est plafonnée pour que le contact au pire cas reste dans les limites biomécaniques, souvent bien sous un robot conventionnel. Avec surveillance vitesse-séparation, le même bras peut tourner près de son maximum mécanique quand aucun opérateur n'est dans la zone de protection, puis ralentir ou s'arrêter à l'approche d'une personne. Les configurations hybrides récupèrent la plupart du débit perdu tout en préservant la sécurité collaborative.
Prochaines Étapes
Pour associer un cobot spécifique à une exigence de charge utile et portée avec un chemin vers un devis, voir le guide EVST de sélection de charge utile robot collaboratif de 3 kg à 30 kg. Pour le détail des normes de sécurité dont les acheteurs ont besoin avant de spécifier une cellule sans enceinte, voir normes de sécurité cobot expliquées pour acheteurs. Pour la décision plus large construire-ou-acheter, lire cobot vs robot industriel, et pour estimer les retours, notre calculateur ROI cobot pour fabrication PME. Pour questions d'approvisionnement, les ventes EVST sont joignables via la page contact.
À propos de l'auteur : L'équipe éditoriale EVST écrit sur la robotique industrielle et la fabrication intelligente pour les ingénieurs et dirigeants opérationnels évaluant des projets d'automatisation. EVST (EVS TECH CO., LTD), fondée à Chengdu en 2018, a livré 600+ projets d'automatisation et expédie vers 100+ pays, avec certification IATF 16949 grade automobile et certifications CE / SGS / TUV tierce partie sur les familles de produits QJAR, robot collaboratif, SCARA, et delta.
Robot industriel
- Comment le robot Motoman SK16M atteint mouvement précis et fiable
- Guide d'achat 2026 : Choisir un fournisseur chinois fiable de robots industriels
- KUKA KR 120 R2500 QUANTEC Pro : Robot compact, fiable, soudage de précision
- RoboDK lance un plugin de palettisation convivial pour toutes les marques de robots
- Systèmes de refroidissement AEC : Solutions fiables pour le contrôle thermique industriel
- Comment les bras robotiques industriels boostent l'efficacité et la qualité en usine
- Série Fanuc R-2000iA : Robots Industriels Haute Performance pour Production Lourde
- Sécurité et constance accrues chez Ramsden Industries via automatisation RobotWorx
- Actualités robotiques et perspectives d'avenir — Décembre 2021