



Cinématique inverse en robotique : Guide complet et pratique
Qu'est-ce que la cinématique inverse ?
Combien devez-vous en savoir pour tirer le meilleur parti de votre robot ?
La cinématique inverse pour la robotique est un sujet vaste et souvent complexe. Selon votre projet, vous pourriez en avoir besoin en détail ou vous contenter de connaissances de base.
Voici les informations essentielles à connaître sur la cinématique inverse en robotique.
Qu'est-ce que la cinématique inverse ?
La cinématique inverse est un processus mathématique utilisé pour calculer les positions articulaires nécessaires pour placer l'effecteur terminal d'un robot à une position et orientation spécifiques (aussi appelée sa « pose »). Une solution de cinématique inverse fiable est nécessaire pour programmer un robot afin qu'il effectue des tâches.
Il est important de bien distinguer la cinématique inverse de la cinématique directe du robot.
La cinématique directe détermine où sera l'effecteur terminal si les articulations sont réglées sur une position spécifique. Il n'y a jamais qu'une seule solution à l'équation de cinématique directe. Quand les articulations sont à une position donnée, l'effecteur terminal se retrouvera toujours au même endroit.
Avec la cinématique inverse, il y a souvent plusieurs solutions différentes et plusieurs approches pour calculer la solution.
Pourquoi nous avons besoin de la cinématique inverse en robotique
Sans cinématique inverse, la programmation robotique serait extrêmement difficile… sinon impossible.
Quand vous voulez que l'effecteur terminal de votre robot se déplace à un endroit précis de son espace de travail, il est logique d'entrer la pose souhaitée dans le programme.
Mais vous ne pouvez pas simplement dire au robot d'aller aux coordonnées X, Y, Z souhaitées et attendre qu'il comprenne… pas sans cinématique inverse.
La plupart des robots industriels sont construits avec plusieurs articulations articulées indépendamment. Chaque articulation est connectée à une ou plusieurs autres, parfois dans des configurations complexes. L'effecteur terminal est attaché au bout de toute la « chaîne cinématique ». Quand vous bougez une articulation, cela affecte la pose de l'effecteur terminal de diverses manières.
Il n'y a donc pas de relation simple et directe entre la position de l'effecteur terminal et une articulation particulière.
Par exemple, pour déplacer l'effecteur terminal de 1 mm linéairement sur l'axe Z, vous devrez peut-être bouger toutes les articulations de quantités différentes.
Finalement, les algorithmes de cinématique inverse calculent la position exacte de chacune des articulations du robot requise pour atteindre la pose souhaitée de l'effecteur terminal.
Comment trouver la cinématique inverse d'un bras robotique
En faisant des recherches sur la cinématique inverse, vous trouverez souvent des pages d'équations, formules et descriptions d'algorithmes. C'est un domaine bien établi de la recherche en robotique. Peu de gens en parlent en dehors de la recherche (sauf les animateurs 3D).
Cependant, pour les applications industrielles, il y a 2 options de base pour trouver une solution de cinématique inverse :
- Faire tout le travail mathématique et de programmation vous-même pour créer un solveur de cinématique inverse pour votre robot spécifique.
- Utiliser un solveur de cinématique inverse existant pour votre robot spécifique qui fonctionne « prêt à l'emploi ».
Le choix dépend de votre situation unique.
Si vous avez construit le robot vous-même — en assemblant moteurs et liaisons mécaniques — vous devrez probablement choisir l'option 1.
Si vous utilisez un robot industriel d'un fabricant, l'option 2 sera presque toujours plus rapide et plus facile.
La méthode difficile : Créer un solveur de cinématique inverse
Si vous choisissez de créer votre propre solveur, préparez-vous à une programmation sérieuse !
Il y a 2 approches fondamentales pour calculer la cinématique inverse :
1. Solutions analytiques de cinématique inverse
Un solveur analytique prendra la pose souhaitée de l'effecteur terminal et (presque) immédiatement produira les positions articulaires requises.
C'est parce que, « sous le capot », la chaîne cinématique du robot a été réduite à une expression en forme fermée — pour toute pose de l'effecteur terminal, il existe une définition mathématique des positions articulaires requises.
Bien que vous puissiez générer l'expression en forme fermée vous-même (à la main), ce n'est généralement pas nécessaire. De nos jours, la bibliothèque IKFast rend cette tâche bien plus facile qu'avant.
2. Solveurs cinématiques numériques/itératifs
Tous les robots n'ont pas de solution analytique. Quand la structure cinématique est complexe ou inhabituelle, la seule option est un solveur numérique.
Dans une solution numérique, il n'y a pas d'expression en forme fermée claire. À la place, quand vous entrez la position souhaitée de l'effecteur terminal, un algorithme itératif travaille vers une solution pour les positions articulaires requises en la traitant comme un problème d'optimisation.
À chaque itération, l'algorithme entre des positions articulaires dans l'équation de cinématique directe pour voir où se retrouve l'effecteur terminal. À l'itération suivante, il utilise cette information pour ajuster davantage les positions articulaires. Cela rapproche progressivement l'effecteur terminal de la pose souhaitée.
Du fait de cette approche itérative, les solutions numériques sont plus lentes que les solutions analytiques.
La méthode facile : Utiliser un solveur de cinématique inverse éprouvé
Créer son propre solveur est un bon exercice intellectuel à l'université ou si vous construisez votre propre robot.
Mais si vous voulez juste utiliser votre robot en production, il est peu probable que vous ayez besoin de créer votre propre solveur.
C'est bien plus facile et rapide d'utiliser un solveur existant déjà intégré à votre environnement de programmation robotique.
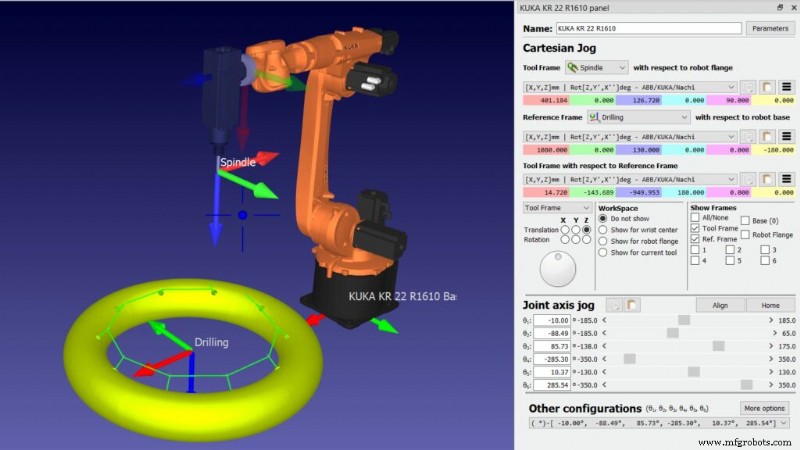
Tous les robots de la Bibliothèque RoboDK sont livrés avec leurs propres solveurs de cinématique inverse. Cela vous permet de commencer à programmer immédiatement sans jamais avoir à y penser.
La plupart de nos solveurs sont des solutions analytiques pré-générées incluses dans le fichier robot. Cependant, certains robots plus complexes de la bibliothèque utilisent des solveurs numériques. Même avec ceux-ci, la vitesse de calcul réduite n'est pas un problème avec RoboDK car vous programmez hors ligne avant d'envoyer le programme au robot.
Après tout, ne créez votre propre solveur de cinématique inverse que si vous y êtes vraiment obligé.
Sinon, votre temps sera bien mieux employé à créer le programme robot pour votre tâche et le mettre en production plus vite.
Quelles questions avez-vous sur la cinématique inverse en robotique ? Dites-le-nous dans les commentaires ci-dessous ou rejoignez la discussion sur LinkedIn, Twitter, Facebook, Instagram ou sur le forum RoboDK.
Robot industriel
- Maintenance prédictive : débloquer l'efficacité et réduire les risques grâce aux insights data-driven
- Certification CMMC : Points clés pour les sous-traitants de la défense
- Guide essentiel de l'assemblage PCB : de la conception à la production
- Maîtriser le surmoulage : points clés, matériaux et applications
- Guide essentiel pour l'exportation de machines : conseils et meilleures pratiques
- Moteurs AC vs DC : Différences Clés et Comment Choisir le Bon
- Freinage dynamique dans les trains : Informations essentielles pour un fonctionnement efficace
- Freins à Assistance Hydraulique : Fonctionnement, Histoire et Applications
- Guide essentiel des matériaux de friction industriels : applications, types et performance