



La précision aérospatiale propulse la création artistique innovante
Il n'est un secret pour personne que l'industrie aérospatiale doit percer des milliers de trous par avion. Ces dernières années, cependant, le perçage par robots industriels a permis de réduire les coûts de fabrication et d'augmenter la productivité, la fiabilité et la précision. Le secret réside dans la manière d'atteindre ce niveau d'automatisation grâce aux robots.
Récemment, nous avons participé à l'application de cette même technologie de perçage automatisé pour créer une œuvre d'art saisissante.
Le perçage robotisé automatisé s'invite désormais dans les projets artistiques et numériques. C'est le cas de l'œuvre réalisée par le studio de fabrication Neoset Designs pour l'artiste Robert Longo.
Dans cet article, nous révélons certaines des étapes permettant d'atteindre un niveau élevé de perçage robotisé automatisé.
Une œuvre d'art unique
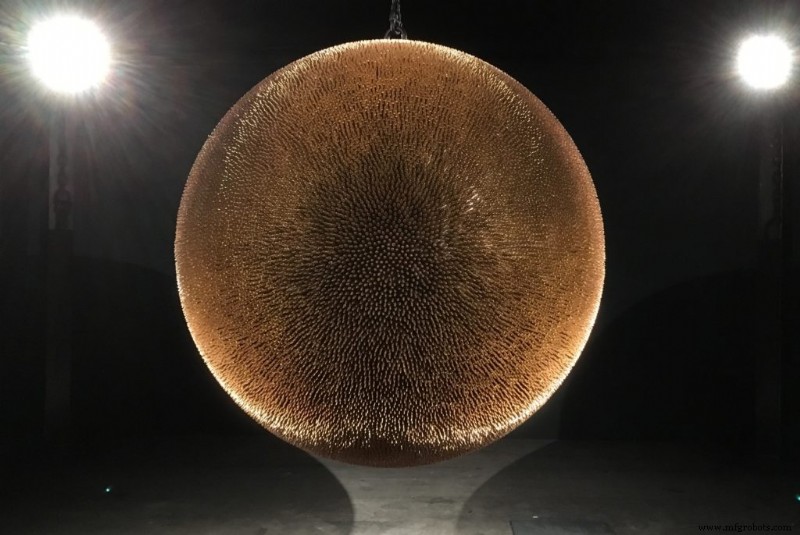
Un système de perçage automatisé sur mesure a été conçu pour créer une structure intitulée Death Star 2018, imaginée par l'artiste Robert Longo.
L'œuvre est un globe suspendu composé de 40 000 douilles de balles en cuivre poli, représentant l'augmentation des décès lors de fusillades de masse aux États-Unis au cours des 25 dernières années. Pour soutenir les efforts visant à réduire la violence par armes à feu, 20 % du produit de la vente de Death Star II sera reversé à Everytown for Gun Safety.
Défi technologique : le perçage robotisé de précision
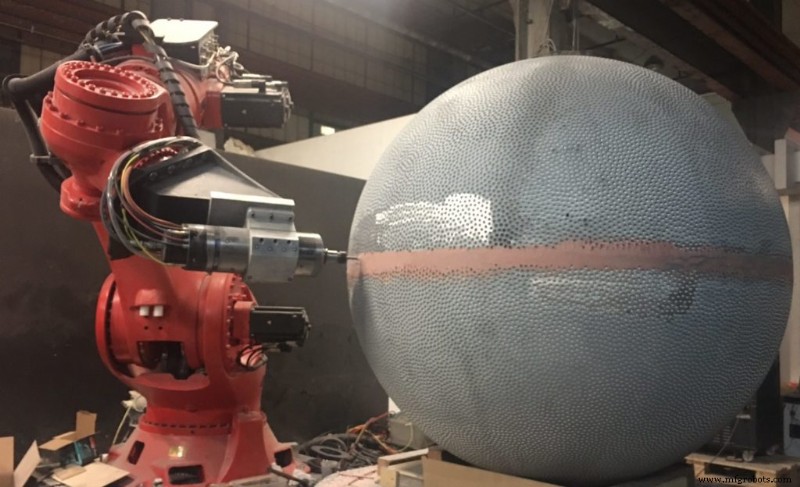
L'œuvre a été fabriquée par le studio de fabrication Neoset Designs. Grâce à la dernière technologie de perçage robotisé, ils ont pu percer 40 000 trous avec une tolérance de 0,150 mm en moins de deux semaines.
Percer un trou est simple. En revanche, percer rapidement et avec précision est un défi. La difficulté principale consiste à percer au bon endroit, en maintenant les tolérances souhaitées et sans perdre de temps.
Un robot peut accélérer le processus, offrant une solution rentable. Cependant, il est bien connu que les robots ne sont pas précis par nature.
Le système impliquait un robot KUKA Titan, le plus grand robot KUKA disponible sur le marché, une broche d'usinage et une table tournante WEISS. Un système de mesure Creaform C-Track a également été utilisé pour atteindre les niveaux de précision souhaités. Le logiciel RoboDK a servi au calibrage et à la programmation hors ligne. Il a été possible de calibrer le robot sous 0,150 mm, la tolérance requise pour positionner chacun des 40 000 trous.
L'innovation en coulisses
Quand il s'agit de robots industriels, aucun défi n'est trop grand pour Neoset Designs. Ils ont réuni la bonne équipe et l'équipement adéquat pour construire cette œuvre d'art unique.
Pour construire cette sphère d'une tonne, il a fallu la diviser en deux hémisphères. Chaque demi-sphère a été coulée en acier. C'est crucial pour le processus de perçage robotisé car cela rend l'usinage et le perçage plus stables. Avant le perçage, chaque hémisphère a été usiné pour obtenir une surface sphérique parfaitement ronde et précise.
La structure intérieure et l'armature en poutres I ont été conçues par Proptogroup.
Un ancien ingénieur de la NASA a aidé l'équipe de Neoset à créer une liste de points décrivant l'emplacement de chaque balle (trou) dans l'espace 3D. Un algorithme personnalisé créé dans Matlab a été utilisé pour garantir un espacement uniforme entre les trous pour toutes les balles.
Un foret spécialement conçu a également été développé pour minimiser les vibrations. Cet outil se comporte comme un mini CNC 3 axes monté sur le flange du robot.
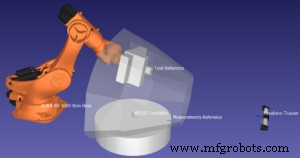
Enfin, Neoset a également utilisé le logiciel RoboDK pour calibrer le robot KUKA Titan et implémenter un contrôle robotique adaptatif afin de percer les 40 000 points (coordonnées des trous). Un script Python et le pilote robot ont rendu possible la compensation en temps réel du robot dans RoboDK. Cela signifie que la précision est validée par le système de mesure avant que le robot ne commence le cycle de perçage. Si la précision n'est pas suffisante, la position du robot est corrigée grâce à la mesure 6D du C-Track (compensation de position et d'orientation). Cette compensation était appliquée avant le perçage de chaque trou pour obtenir une précision meilleure que 0,100 mm.
C'est un privilège pour moi d'avoir été directement impliqué avec l'équipe de Neoset en utilisant RoboDK, Matlab et l'API Python pour construire ce système de perçage unique.
Robot industriel
- Proco lance un palettiseur robot collaboratif abordable pour bouteilles PET soufflées
- Exploiter l'IoT accéléré par la 5G : construire une architecture d'intégration de données flexible
- Robots cartésiens : la solution évolutive pour l'automatisation avancée
- Pourquoi les projets d'automatisation échouent : négliger le facteur humain
- Pourquoi les clients paient les projets robotiques ratés — la nécessité de responsabilité fournisseur
- Quand investir dans les systèmes de vision robotique pour l'automatisation industrielle
- 6 facteurs critiques pour sélectionner une cellule robotique pré-conçue
- Robotique pour la plonge : automatisation efficace et sûre dans les cuisines commerciales
- Optimiser le perçage et fraisage des composites CFRP dans l'aérospatial