



Réduire le bruit et les vibrations dans les systèmes moteurs pas-à-pas avec QuietStep d'Allegro
Les moteurs pas-à-pas excellent en contrôle de mouvement de précision, pourtant le ripple de couple et la distorsion de courant peuvent nuire à la performance. Découvrez l'algorithme QuietStep d'Allegro MicroSystems — une solution éprouvée pour un fonctionnement plus silencieux et fluide.
Les moteurs pas-à-pas offrent un positionnement en boucle ouverte précis et un couple à vitesse nulle sans capteurs, les rendant idéaux pour applications telles que systèmes CCTV, imprimantes 3D, machines CNC, machines textiles, robots pick-and-place — surpassant souvent les moteurs DC ou BLDC conventionnels dans de nombreux contextes.
Un contrôle efficace du bruit et des vibrations est critique. En CCTV, toute vibration du moteur atteint le capteur d'image et la nacelle, dégradant la qualité visuelle. En impression 3D, le ripple de couple et la résonance peuvent produire des artefacts. En minimisant les vibrations, les fabricants obtiennent des images plus nettes, des impressions à plus haute résolution et un équipement globalement plus silencieux.
Des algorithmes propriétaires permettent maintenant aux fabricants de réduire bruit et vibrations en lissant le ripple de couple et la distorsion de courant. Comprendre les causes profondes des vibrations — et comment elles se traduisent en bruit audible — est essentiel avant d'explorer ces solutions. Examinons d'abord les fondamentaux du moteur pas-à-pas.
Fondamentaux du moteur pas-à-pas
Un moteur pas-à-pas bipolaire est un moteur DC avec positions de pôles discrètes constitué de plusieurs bobines disposées en deux groupes appelés phases. Le rapport de courant entre les deux phases détermine comment le rotor est positionné entre les deux enroulements. Ainsi, un moteur pas-à-pas peut diviser sa position entre deux pôles en incréments plus petits appelés micro-pas.
Le courant dans chaque enroulement peut être sommé pour créer un vecteur dont la magnitude est le couple. En examinant le courant dans chacune des deux phases dans l'espace polaire, on peut visualiser le vecteur alors qu'il tourne à travers chaque cycle électrique.
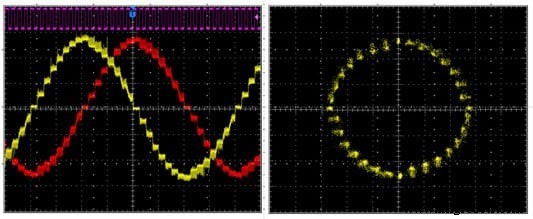
Figure 1. Courants de phase pour un moteur pas-à-pas bipolaire sur un intervalle 1/8-pas : panneau gauche montre courants domaine temporel ; panneau droit leur représentation domaine polaire.
Dans le domaine temporel, le couple est défini comme la somme des aires sous les deux courbes. Dans le domaine polaire, la magnitude du vecteur est le couple. Lorsque le couple est constant à travers chaque cycle électrique, le moteur fonctionne en douceur. Les variations de couple — connues sous le nom de ripple de couple — génèrent vibrations et bruit audible, surtout quand le moteur n'est pas en résonance.
Contrôle d'un moteur pas-à-pas (contrôle de courant)
La modulation de largeur d'impulsion (PWM) de contrôle de courant est la méthode la plus courante pour piloter un pas-à-pas. En hachant la sortie en PWM, le contrôleur limite le courant dans chaque enroulement pour maintenir la position désirée du rotor.
La nature inhérente du contrôle de courant PWM introduit un ripple de courant déterminé par le cycle de service appliqué, l'inductance du moteur et la tension d'alimentation. Pour minimiser le ripple, le contrôleur peut façonner la décroissance du courant pendant le temps mort PWM à travers divers modes de décroissance.
Les modes de décroissance courants incluent la décroissance rapide — offrant un contrôle de courant serré mais un ripple plus élevé — et la décroissance lente — offrant un ripple plus faible mais sensible à la distorsion lorsque la force contre-électromotrice (BEMF) limite le taux de diminution du courant.
Quand le courant d'enroulement diminue, la décroissance lente ne peut pas le réduire assez vite, entraînant une distorsion sur le front descendant. La décroissance rapide, en revanche, produit un ripple plus large mais maintient une régulation de courant précise.
En combinant décroissance rapide et lente dans un seul cycle PWM — connu sous le nom de décroissance mixte — un compromis peut être atteint qui réduit le ripple tout en préservant le contrôle de courant. Le temps mort est divisé en une portion décroissance rapide suivie d'une portion décroissance lente, ou vice versa, selon l'implémentation.
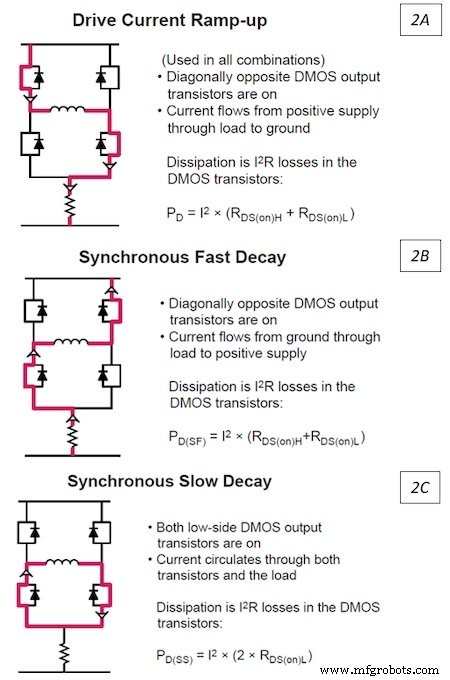
Figure 2. Chemins de courant dans un driver pont complet : modes de conduite et décroissance.
Cependant, un ratio de décroissance mixte fixe peut causer de la distorsion quand le courant monte ou descend, surtout pour des moteurs avec des constantes de temps LR spécifiques. Une approche adaptative est requise pour maintenir un faible ripple dans toutes les conditions de fonctionnement.
Une nouvelle approche pour réduire le ripple de couple
Allegro MicroSystems a introduit QuietStep, un algorithme propriétaire qui ajuste dynamiquement la proportion de décroissance rapide cycle par cycle. En commençant par la décroissance lente et en ajoutant la décroissance rapide seulement quand nécessaire, QuietStep atteint une régulation de courant précise avec un ripple minimal, sans besoin de logiciel complexe ni composants externes.
Comparé à la décroissance mixte traditionnelle, QuietStep réduit le ripple de courant d'environ moitié tout en maintenant un contrôle de courant précis sur tout le cycle électrique.
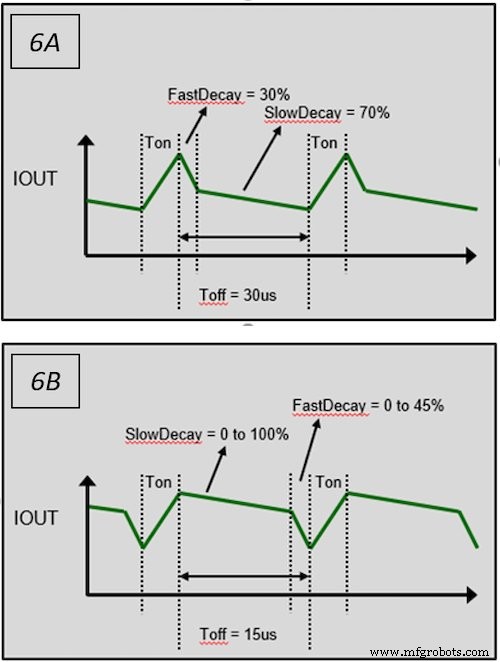
Figure 3. Ajustement dynamique de décroissance de QuietStep versus décroissance mixte fixe.
La réduction du ripple de courant au niveau système réduit directement les vibrations et le bruit audible, améliorant la qualité d'image dans les systèmes CCTV et la fidélité d'impression dans les imprimantes 3D. La technologie bénéficie aussi à un large spectre d'applications de contrôle moteur, des serrures connectées aux systèmes de vision de précision.
Déploiement de QuietStep avec drivers moteurs pas-à-pas bipolaires
Lorsqu'il est intégré dans des drivers micro-pas modernes comme l'Allegro A5984, QuietStep optimise automatiquement les formes d'onde de courant sur une large gamme de vitesses et de caractéristiques moteurs. Le driver supporte les moteurs pas-à-pas bipolaires du pas complet au mode 1/32-pas, avec une capacité de sortie jusqu'à 40 V et ±2 A.
L'implémentation de QuietStep simplifie la conception système, réduit le besoin de réglage externe et apporte des gains mesurables en précision de pas, réduction de bruit et contrôle des vibrations.
Pour en savoir plus sur le driver A5984 et la technologie QuietStep, visitez la page produit A5984.
Allegro MicroSystems est un leader mondial en solutions de puissance et détection pour le contrôle de mouvement et systèmes écoénergétiques. Pour plus d'informations, visitez le site web d'Allegro MicroSystems.
Les articles industriels permettent aux partenaires de partager actualités, messages et technologies avec les lecteurs d'All About Circuits d'une manière que le contenu éditorial ne permet pas. Tous les articles industriels sont soumis à des directives éditoriales strictes dans le but d'offrir aux lecteurs des actualités utiles, une expertise technique ou des histoires. Les opinions exprimées sont celles du partenaire et non nécessairement celles d'All About Circuits ou de ses rédacteurs.
Robot industriel
- Circuits de permission et d'interverrouillage dans les systèmes de commande industriels
- Renesas Étend les Gammes RX24T et RX24U avec Versions G Haute Température pour Contrôle Moteur
- Nanotec CL4-E : Contrôleur Moteur Compact Haute Performance pour Moteurs BLDC & Pas-à-Pas
- Explorer la puissance et les limites des algorithmes génétiques
- Soudage TIG Robotisé : Précision et Qualité Inégalées pour la Production Industrielle
- IQ Motion Control lance des servomoteurs avancés et rentables pour la robotique et applications industrielles
- Moteurs Servo vs Pas à Pas : Clarifier la zone grise moderne
- Intégrer la sécurité dans la commande de mouvement : Améliorer la productivité sans compromis
- Connexion des systèmes de contrôle : interfaces de communication fiables pour capteurs de position et mouvement