



Maîtriser la programmation CNC 5 axes avec vecteurs outil : guide pratique
Lors de la programmation en 5 axes, nous avons deux options distinctes pour commander les mouvements et positions rotatifs. Nous pouvons sortir les données en utilisant soit des angles rotatifs, soit des vecteurs outil. Bien que chacun ait ses avantages et inconvénients, je préférerais configurer un post-processeur pour sortir ces commandes rotatives sous forme de vecteurs outil IJK, plutôt que les angles rotatifs d'axes ABC plus courants, si j'ai le choix.
L'utilisation de vecteurs outil IJK rend le programme indépendant de toute configuration de machine particulière. Comme nous ne commandons aucun appel d'axe spécifique (A, B ou C), la machine est libre d'utiliser les axes dont elle dispose pour positionner l'outil à sa position commandée et à son angle d'inclinaison. Cette liberté permet de partager le même programme de pièce entre plusieurs machines différentes dans l'atelier, indépendamment de la configuration de la machine, et offre une énorme liberté lors de la planification des travaux sur le terrain.
Les vecteurs outil peuvent aussi simplifier la création du post-processeur. Lors de la programmation d'une trajectoire d'outil 5 axes avec un système FAO, le logiciel calculera automatiquement les mouvements commandés en interne en utilisant des vecteurs outil. Il est donc logique qu'un post-processeur qui peut simplement sortir ces mouvements déjà créés, sans avoir à les traduire, soit beaucoup plus simple à créer. Si on configure le post pour traduire chaque mouvement en commande d'axe A, B ou C, le post-processeur devra faire plus de travail – et sera donc plus complexe et prendra plus de temps à configurer et tester.
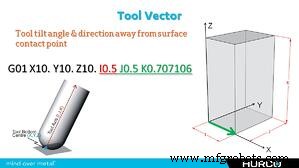
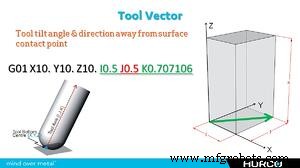
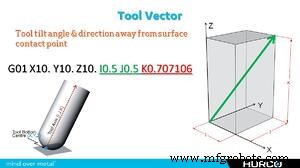
Alors, qu'est-ce qu'un vecteur outil ? Les vecteurs outil sont simplement des valeurs IJK dans un programme, ajoutées à la fin d'une position XYZ, qui déterminent l'angle et la direction dans laquelle l'outil doit s'incliner par rapport à la position XYZ commandée. Par exemple : une commande de vecteur outil G01 X10. Y10. Z10. I0.5 J0.5 K0.707106 serait la même position d'outil et d'axe que G01 X10. Y10. Z10. B45. C45, sans avoir à appeler des commandes d'axes spécifiques. La seconde commande ne pourrait être utilisée que sur une machine avec une configuration BC.
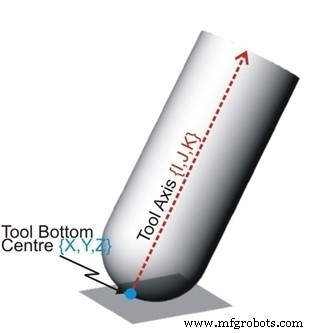
Bien que les points de données de vecteur outil ne soient PAS des distances mesurées et n'aient aucune unité de mesure associée, c'est ainsi que je les visualise mentalement quand j'essaie de visualiser un angle d'inclinaison commandé de l'outil. Les trois lettres utilisées dans un vecteur correspondent aux trois axes de la machine : I tombe le long de l'axe X, J le long de l'axe Y, et K est dans la direction de l'axe Z. Dans l'exemple ci-dessous, pour des fins de visualisation seulement, supposons que chaque jeton IJK soit une mesure en pouces. Du point de contact XYZ de l'outil, imaginez un point dans l'espace qui est 0,50" positif en X, 0,50" positif en Y, et 0,70716" vers le haut en Z positif. Maintenant, dans votre esprit, imaginez une ligne qui commence au centre de la pointe de l'outil et s'étend vers le haut à travers le point dans l'espace créé par les jetons IJK. Ce serait l'angle d'inclinaison et la direction commandés de l'outil. C'est aussi simple que ça !
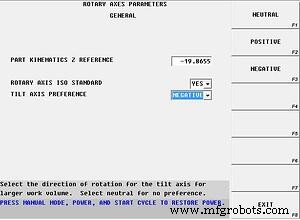
Il reste une dernière chose à discuter quand on parle d'utilisation de vecteurs outil pour programmer en 5 axes. Quand on permet à la machine de déterminer comment elle va utiliser ses axes rotatifs disponibles pour positionner l'outil à l'angle d'inclinaison commandé, et qu'on reconnaît qu'il y a au moins deux solutions acceptables pour chaque combinaison 5 axes, il faut déterminer un moyen de forcer la commande à choisir celle qui convient le mieux à sa configuration machine individuelle. On fait cela en appliquant quelque chose appelé « préférence d'axe d'inclinaison » (tilt axis preference), un paramètre dans les paramètres de commande pour chaque commande de machine-outil capable de programmer avec entrée de vecteur outil.
La préférence d'axe d'inclinaison est utilisée pour forcer la solution de la commande 5 axes actuelle qui est la direction de rotation la mieux adaptée pour la machine sur laquelle le programme est exécuté. Par exemple : sur une machine à trunion, où l'axe A peut incliner 110 degrés dans la direction négative, mais seulement 30 degrés dans la direction positive (comme toutes les machines Hurco 5 axes à trunion), nous devons faire ce qu'on peut pour « forcer » la commande à toujours incliner négatif quand c'est possible, assurant ainsi qu'on a assez de course d'axe pour compléter le mouvement.
commande numérique par ordinateur
- Pointeurs de fonction en C : Exemples pratiques et bonnes pratiques
- Maîtriser la programmation d'extensions Python avec C : Construire des modules natifs rapides
- Programmer efficacement l'ATtiny85 avec un Arduino Uno : solution multi-capteurs économique
- Programmation CNC 5 axes : définir les plans de transformation avec vecteurs IJK et UVW
- Maîtriser la programmation 5 axes : contrôle axe outil, avoidance collision, bonnes pratiques
- Tour à outils gang SNK GT-27 – Base polymère, indexage 1°, 6 000 tr/min
- PrimeTurning : Le premier outil tout-en-un pour le tournage avant et arrière
- Optimiser la production avec l'usinage sur axe Y : réduire les temps de préparation et les coûts
- Techniques Précises d'Offset Outil Tours CNC sur Commandes Fanuc