



Construisez votre premier robot Arduino : guide complet pour débutants
Composants et fournitures
- 1 × Arduino UNO
- 1 × Shield moteur Adafruit L293D (économique, facile, bibliothèque Adafruit)
- 1 × Capteur ultrasonique HC-SR04
- 1 × Module Bluetooth HC-05
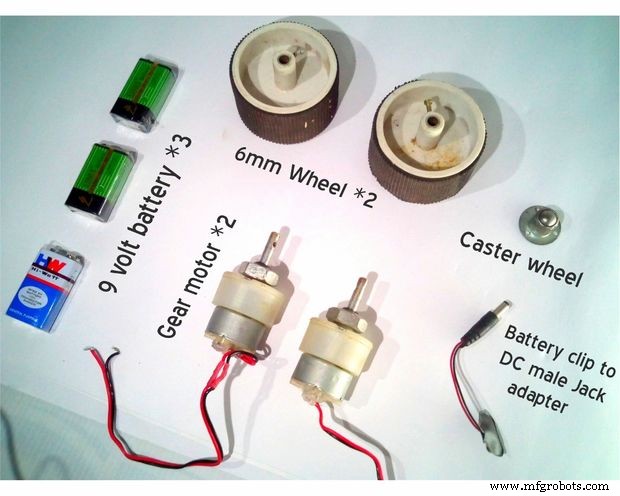
- 2 × Moteurs réducteurs (geared motors)
- 2 × Roues
- 2 × Roues folles (caster wheels)
- 3 × Piles 9 V + 3 × connecteurs pile 9 V
- 8 × Fils de raccordement femelle/femelle
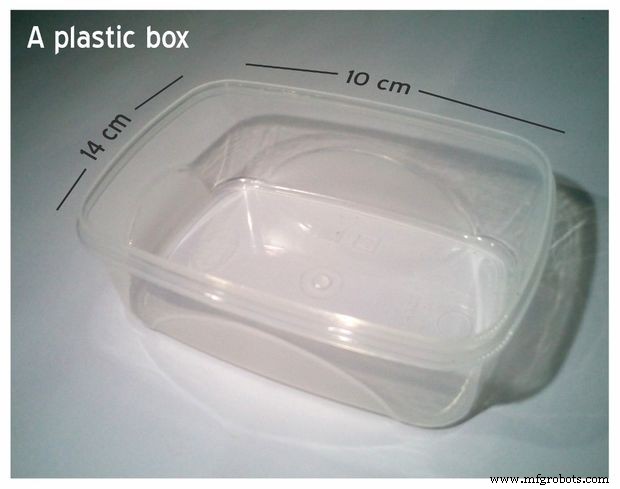
- 1 × Boîtier en plastique
Outils nécessaires
- Fer à souder
- Pistolet à colle chaude
- Tournevis
Applications et services en ligne
- Application « Bluetooth Electronics » (contrôle smartphone)
- Arduino IDE
- Bibliothèque Adafruit Motor Shield
À propos du projet
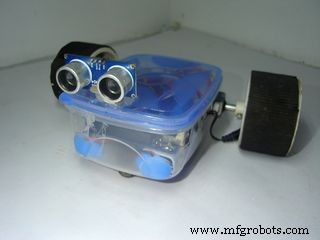
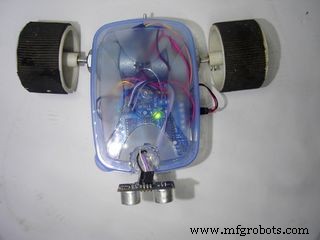
Vous débutez avec Arduino et voulez construire votre premier robot ? Ce tutoriel pas-à-pas vous guide pour réaliser un robot polyvalent : contrôle par smartphone, évitement d'obstacles, suivi de mur, résolution de labyrinthe. Vous pouvez aussi n'implémenter qu'une seule fonction.
Matériel et outils
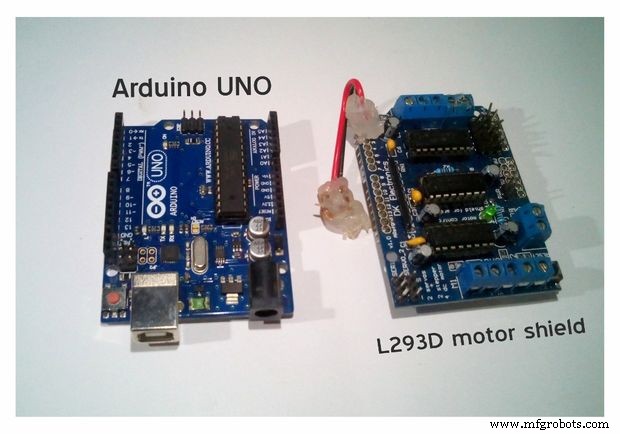
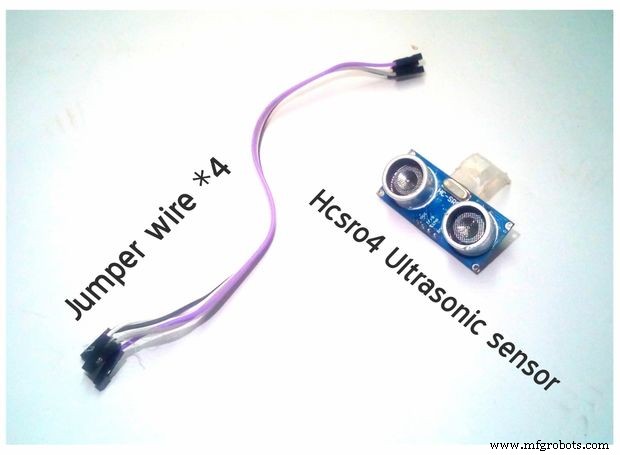
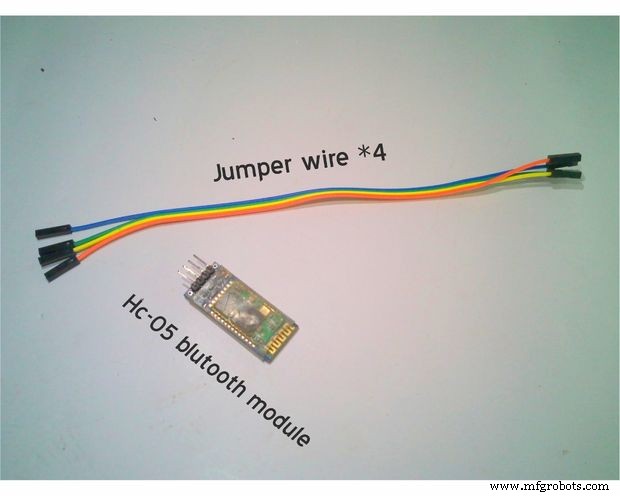
Étape 1 : Châssis
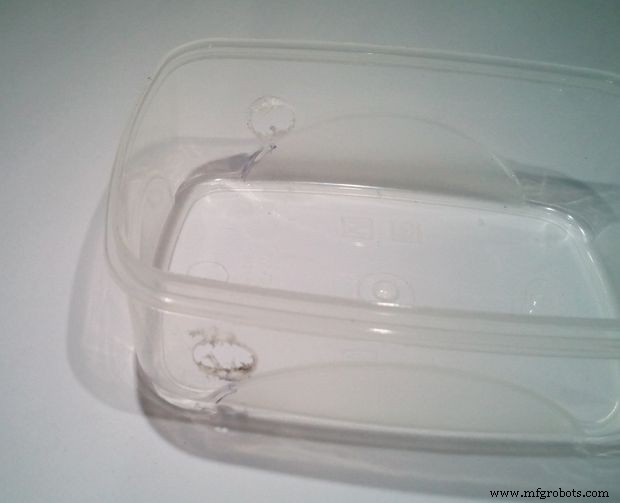
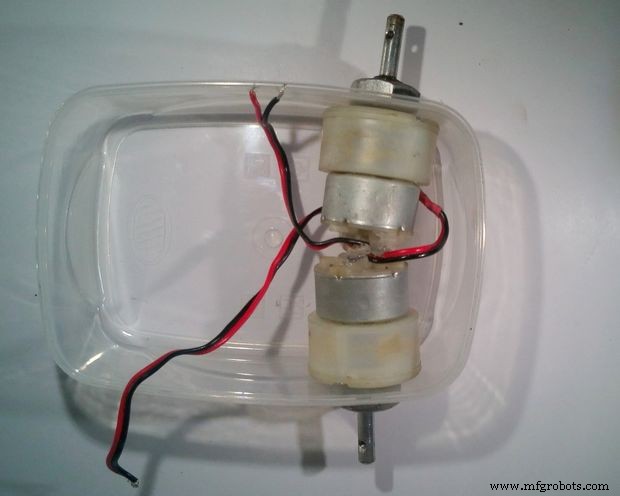
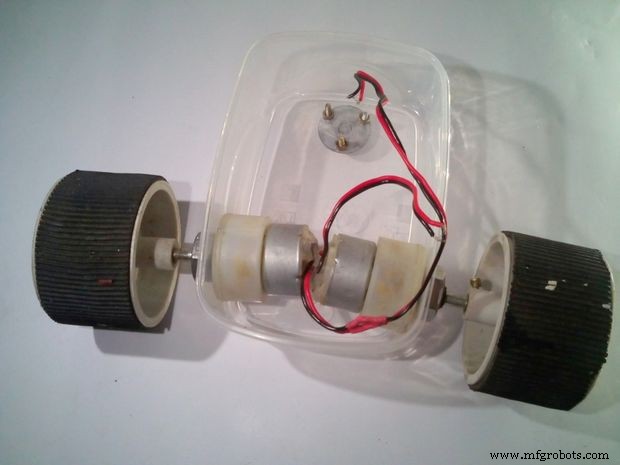
Percez deux trous pour les moteurs, fixez-les. Percez trois trous pour les roues folles, installez-les.
Batteries
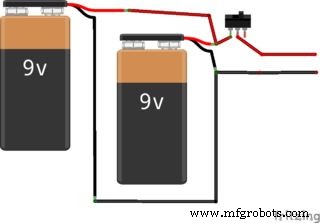
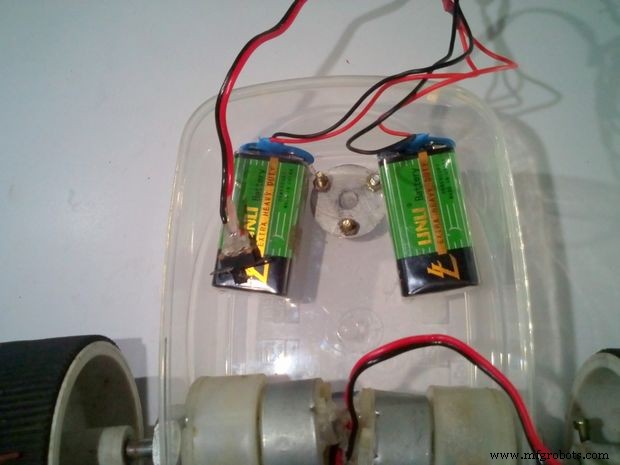
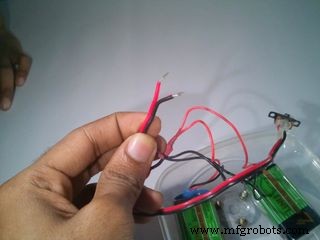
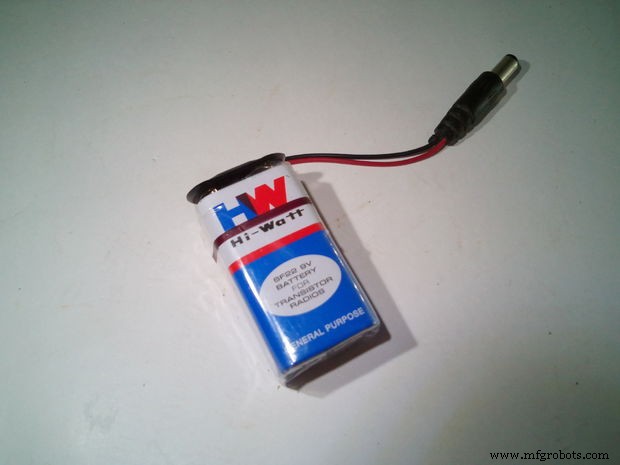
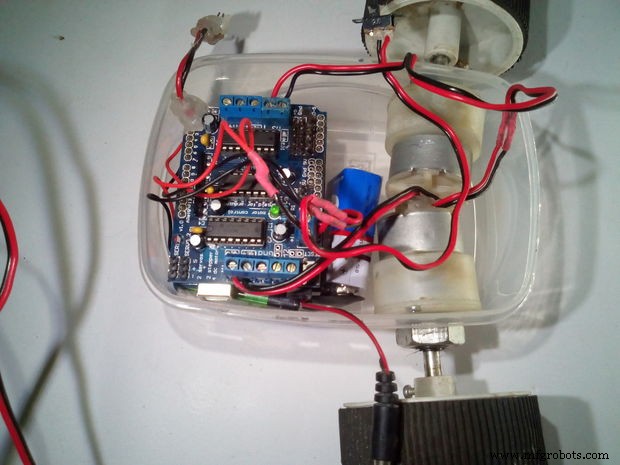
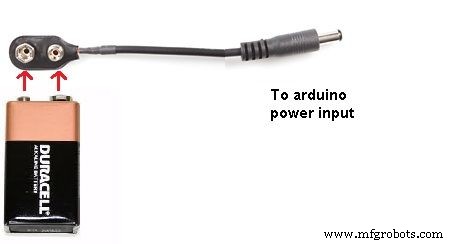
Deux piles 9 V en parallèle dans le boîtier (au-dessus des roues folles) avec interrupteur pour alimenter le shield moteur. Une troisième pile 9 V avec connecteur DC jack alimente l'Arduino via sa prise jack.

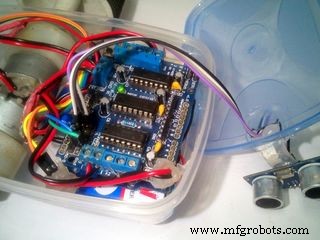
Connexion Arduino + Shield moteur
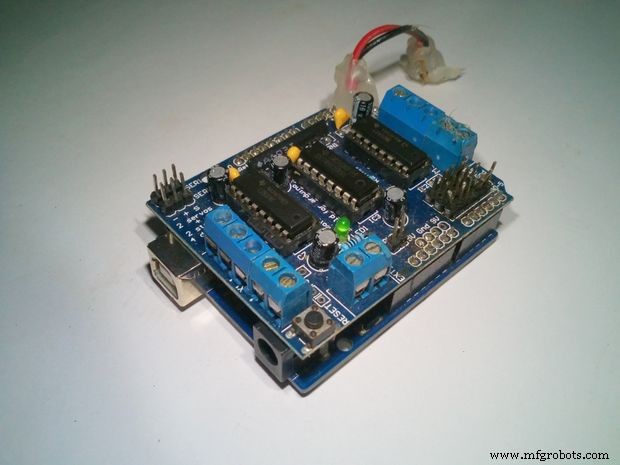
- Emboîtez le shield sur l'Arduino.
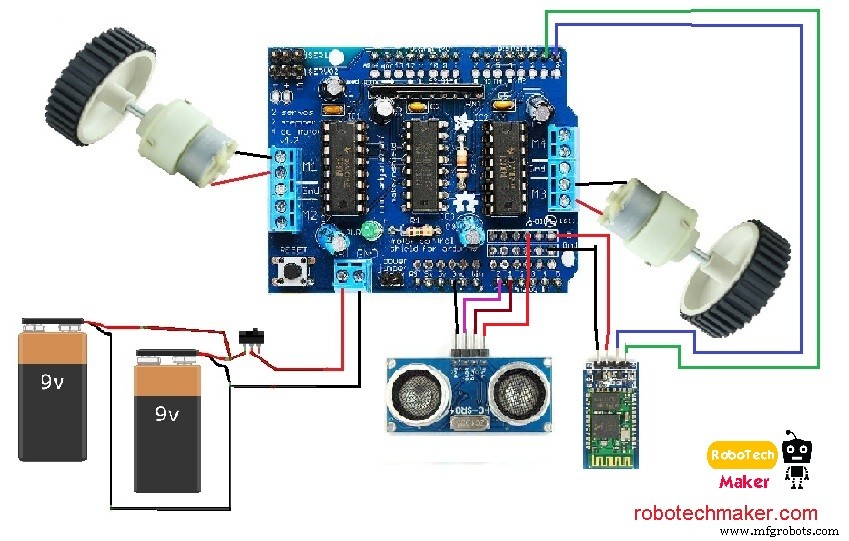
- Connectez les fils des moteurs : gauche sur « M1 », droit sur « M3 ».
- Connectez l'alimentation (piles parallèles) sur « EXT PWR » du shield.
- Retirez le cavalier (jumper) du shield pour alimentation externe.
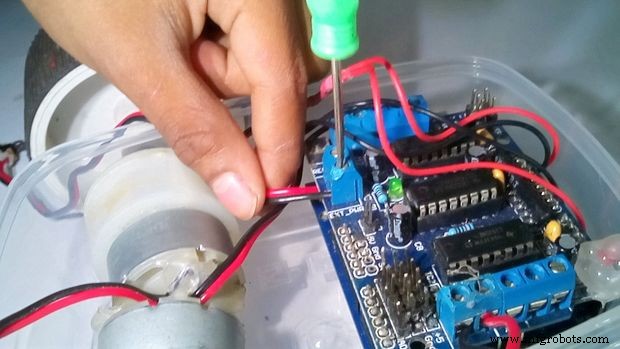
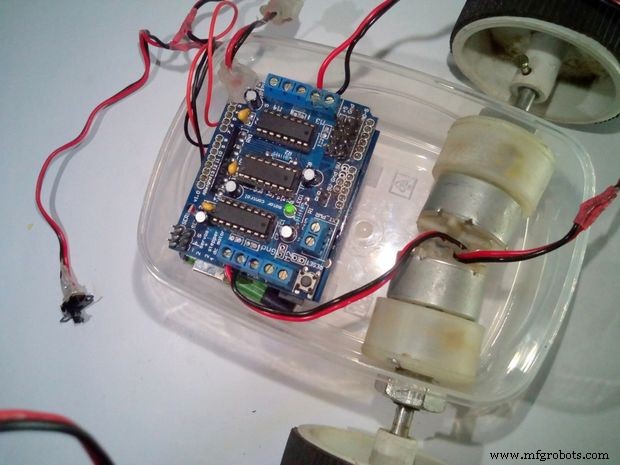
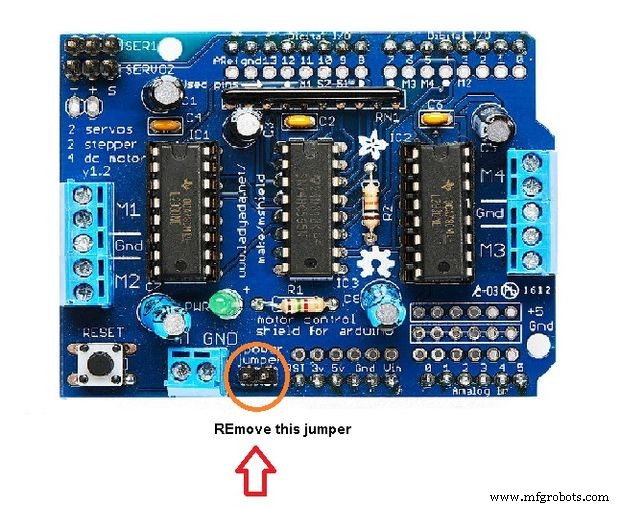
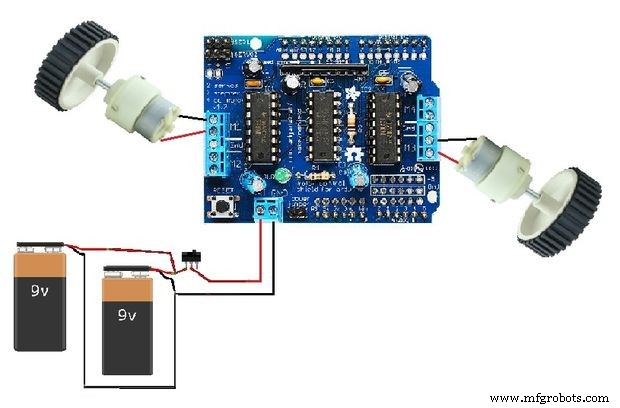
Alimentation de l'Arduino (prise USB/DC accessible)
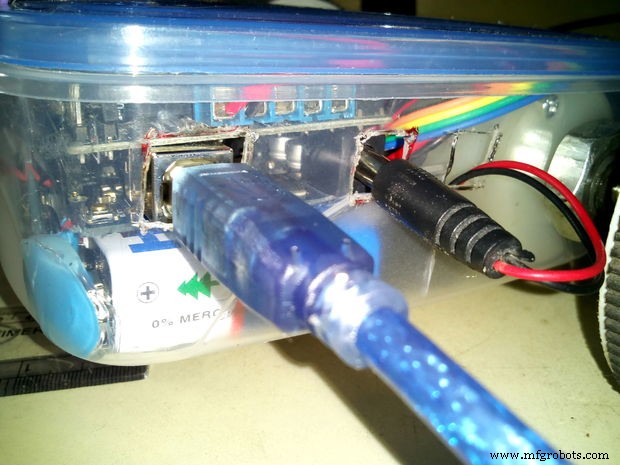
Percez deux trous pour accéder aux ports USB et DC de l'Arduino. Connectez la 3ᵉ pile 9 V via un connecteur DC jack à la prise d'alimentation de l'Arduino. Placez cette pile entre les moteurs et l'Arduino.
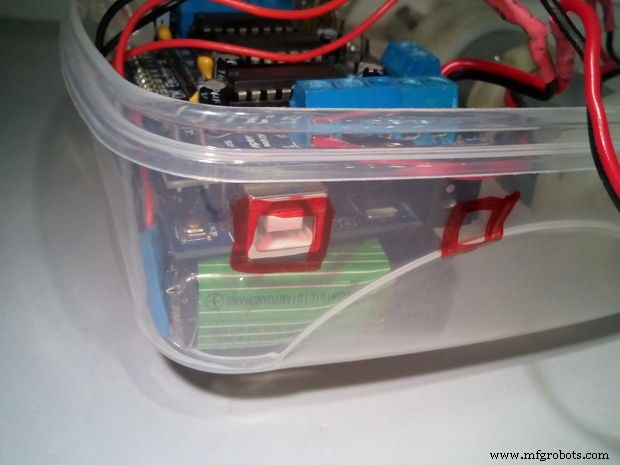
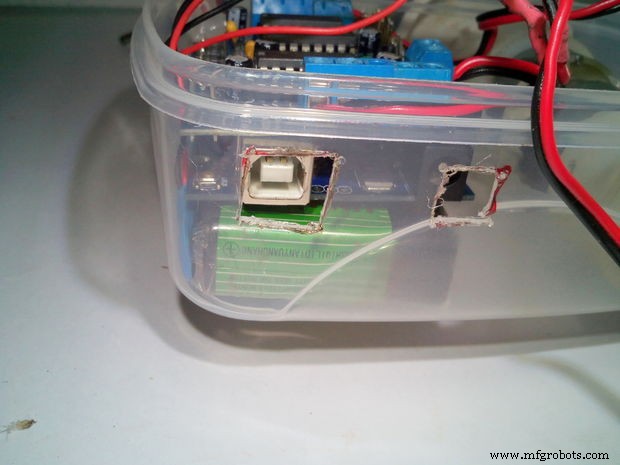
Module Bluetooth HC-05 et interrupteur principal
Câblage : TX → RX Arduino, RX → TX Arduino, VCC → 5 V, GND → GND (broches State/Key inutilisées). Percez un trou à l'arrière pour l'interrupteur général.
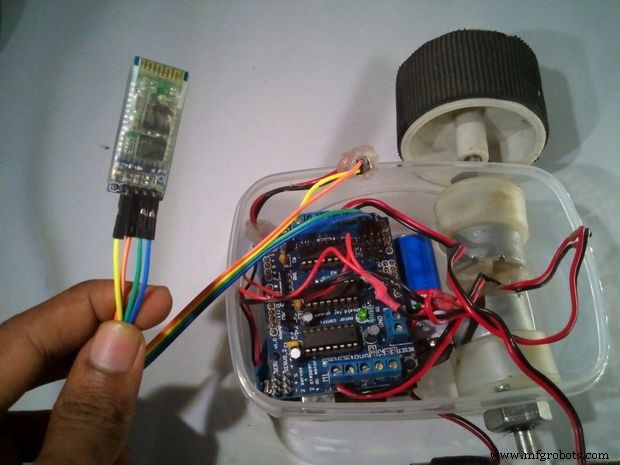
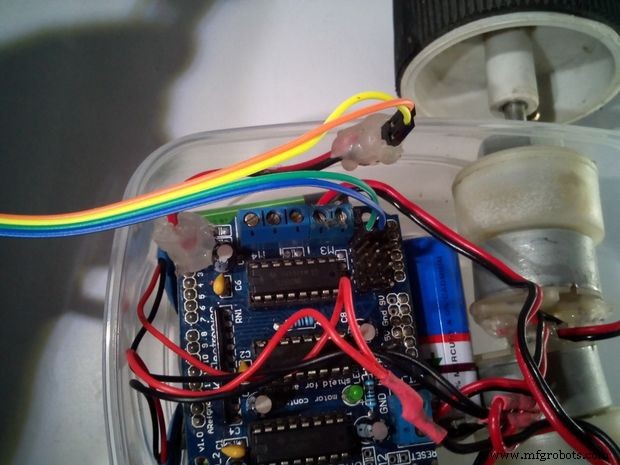
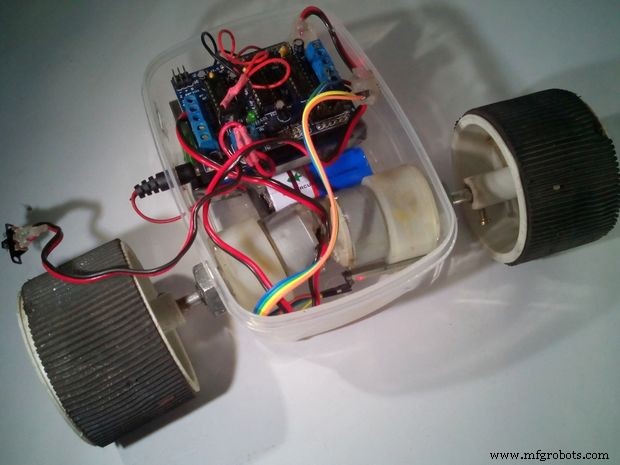
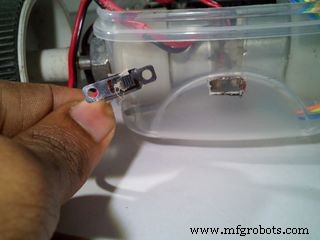
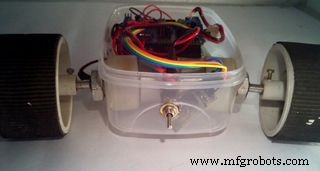
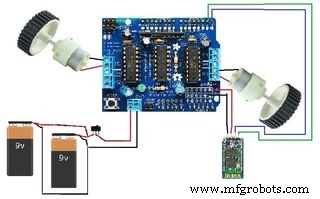
Schéma global
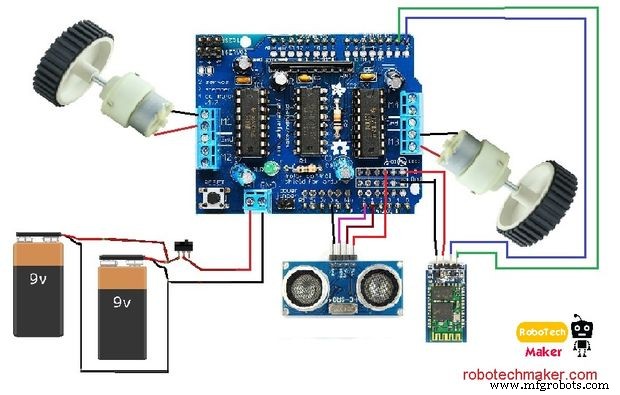
Montage du capteur ultrasonique
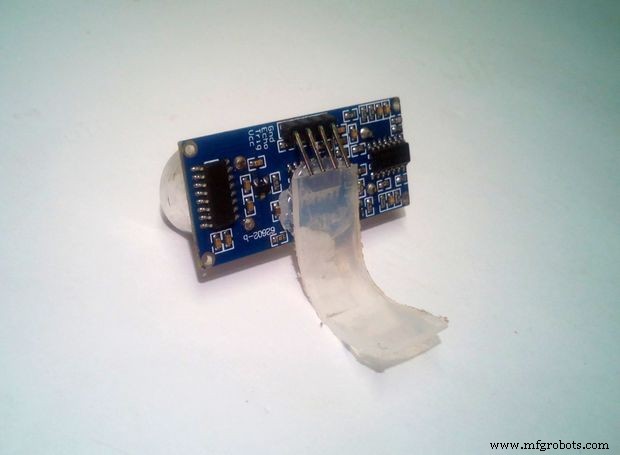
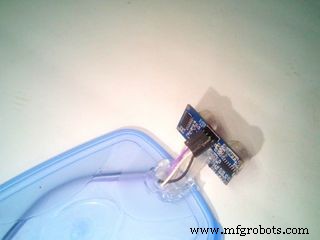
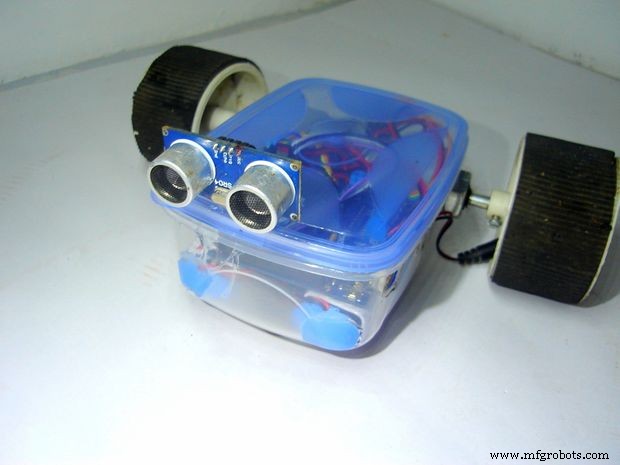
Collez un petit support en « L » sur le capteur, puis fixez-le sur le couvercle du boîtier. Câblage : VCC → 5 V, GND → GND, Trig → A1, Echo → A0.
Programmation et application Bluetooth
Téléversez le sketch « Final Sketch » (section Code). Installez la bibliothèque AFMotor si besoin. Le code combine : contrôle Bluetooth, évitement d'obstacles, suivi de mur. L'application « Bluetooth Electronics » permet de piloter le robot.
Plus de détails sur mon blog : robotechmaker.com
Codes fournis
- Bluetooth Controlled Robot Sketch : contrôle complet via smartphone (mouvements, vitesse, lumières, klaxon).
- Final Sketch : fusion des trois modes (Bluetooth, évitement, suivi mur) sélectionnables par commandes série ('m', 'b').
- Obstacle Avoider Sketch : évitement simple (recul + rotation si obstacle < 25 cm).
- Wall Follower Sketch : suit un mur à ~30 cm (tourne si trop proche, sinon cherche le mur).
Tous les codes sont commentés et utilisent la bibliothèque AFMotor.h.
Schéma de câblage
Processus de fabrication
- Les meilleurs accessoires pour exploiter pleinement le potentiel de votre Raspberry Pi
- Meilleures pratiques de suivi d'actifs : débloquer la valeur de vos données d'actifs
- Optimisez Votre Chaîne d'Approvisionnement pour la Résilience et l'Efficacité Aujourd'hui
- Kit de robot de navigation intérieure intelligente pour projets Arduino
- Supports moteur expliqués : comment choisir le meilleur matériau pour votre véhicule
- Guide complet des produits industriels agricoles de premier plan
- Meilleures marques de grues : guide expert pour professionnels de la construction
- Guide d'achat d'imprimante 3D pour ateliers d'usinage : Conseils d'experts et choix
- Étapes éprouvées pour construire un prototype IoT robuste