



Support caméra FPV biaxe DIY : Tutoriel joystick contrôlé par Arduino
Composants et fournitures
| Arduino UNO | × | 1 |
| Moteur micro-servo SG90 | × | 2 |
À propos de ce projet
Bonjour à tous,
Aujourd'hui, nous allons voir le tutoriel complet pour contrôler un support caméra FPV 2 axes avec un module joystick. Le support caméra vient dans un petit paquet contenant des supports en acrylique, des vis et deux moteurs servo.
Prérequis : si vous n'êtes pas familier avec le joystick ni les moteurs servo, voici deux tutos :
- Comment interfacer simplement le module joystick avec Arduino
- Utiliser des moteurs servo avec Arduino
Nous utiliserons deux méthodes pour contrôler les servos :
- Les servos suivent la position du joystick : ils bougent pendant qu'on bouge le manche.
- Les servos se déplacent vers la direction indiquée par le joystick et y restent jusqu'à ce qu'on bouge à nouveau le manche ou qu'on change de direction.
Voici une démo du résultat final.
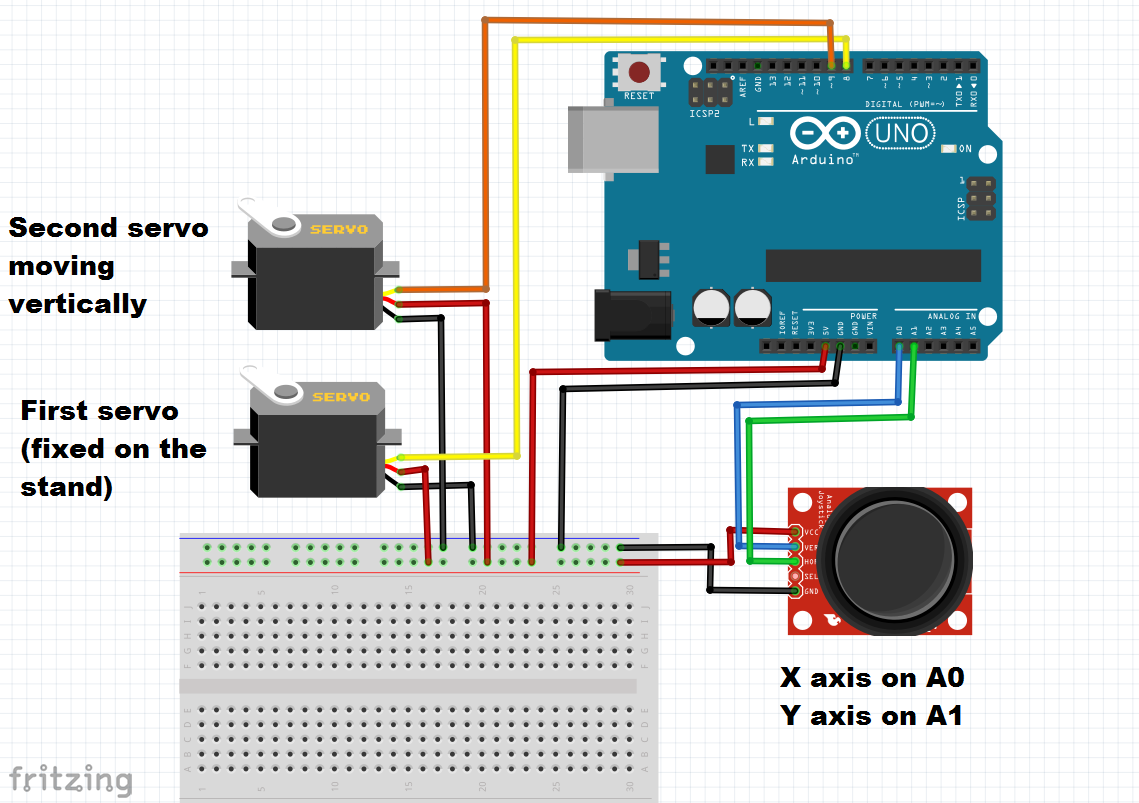
Dans la vidéo tutoriel, j'ai détaillé étape par étape le câblage, le calibrage et le code. Ici, je vous donne le câblage complet (aucun module ni servo n'affecte les autres).
Pour ne pas confondre les axes de mon joystick (axe X en haut, puis axe Y), sur l'image ils sont inversés et nommés différemment, mais je laisse le câblage tel que je l'ai utilisé ; vous pouvez l'adapter (broches servo, entrées joystick, sens…).
Comme j'ai utilisé plusieurs codes dans la vidéo, mais qu'ils sont très basiques (positionnement servo, lecture valeur analogique joystick…), je n'ai mis ici que les deux codes finaux correspondant aux deux versions montrées dans la vidéo.
Si vous avez des questions, contactez-moi.
Code
Code 1 (comme dans la vidéo) Arduino
// Ce code pilote un support caméra FPV 2 axes avec deux servos et un module joystick // Le support suit les mouvements du joystick // Référence : surtrtech.com #includeServo myservo1; Servo myservo2; int YAxis = 1; // Broche axe Y du joystick int XAxis = 0; // Broche axe X du joystick (entrées analogiques) void setup() { Serial.begin(9600); pinMode(XAxis, INPUT); myservo1.attach(8); pinMode(YAxis, INPUT); myservo2.attach(9); } void loop() { int X = analogRead(XAxis); // Lecture axe X X = X * 0.1756; // Conversion 0-1023 → 0-180 (limites servo) X = 180 - X; // Inversion pour correspondance exacte myservo1.write(X); int Y = analogRead(YAxis); // Lecture axe Y Y = Y * 0.1466; // Conversion 0-1023 → 0-150 (limites servo) myservo2.write(Y); }
Code 2 (comme dans la vidéo) Arduino
// Ce code pilote un support caméra FPV 2 axes avec deux servos et un module joystick // Le support se déplace vers la direction indiquée par le joystick et reste en position // Référence : surtrtech.com #includeServo myservo1; Servo myservo2; int a, b, X, Y; int YAxis = 1; int XAxis = 0; void setup() { Serial.begin(9600); pinMode(XAxis, INPUT); myservo1.attach(8); pinMode(YAxis, INPUT); myservo2.attach(9); } void loop() { a = myservo1.read(); b = myservo2.read(); // Positions actuelles X = analogRead(XAxis); Y = analogRead(YAxis); if (X > 550) { a--; myservo1.write(a); delay(50); } // Droite if (X < 450) { a++; myservo1.write(a); delay(50); } // Gauche if (Y > 600) { b++; myservo2.write(b); delay(50); } // Haut if (Y < 450) { b--; myservo2.write(b); delay(50); } // Bas }
Schéma
Il y a un servo supérieur et un servo inférieur, ne les confondez pas.
Processus de fabrication
- Système de contrôle d'accès intégré QR, RFID et vérification de température
- Installation d'une Caméra Raspberry Pi dans un Nichoir — Guide Étape par Étape
- Caméra de sécurité ESP32 à détection de mouvement pour Discord
- Robot de Désinfection UV Piloté par Arduino Mega : Système Germicide Télécommandé
- Construire une Tirelire Intelligente : Contrôler un Accepteur de Pièces avec Arduino Nano
- Télécommande TV Arduino Personnalisée – Alimentation Batterie, Boîtier Imprimé 3D
- Robot Évitement d'Obstacles Piloté par Servomoteur : Construction avec Arduino et HC-SR04
- Tour CNC Millport SmartLathez 1740 – Précision et puissance
- Tour à lit incliné Hurco TM8 : design compact, commande précise, outillage polyvalent