



Automatiser votre portail coulissant avec Arduino : contrôle par relais DIY
Composants et fournitures
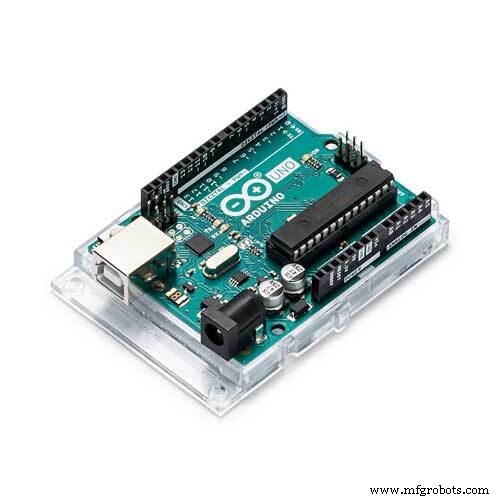 |
|
× | 1 | |||
|
× | 1 | ||||
|
× | 1 | ||||
|
× | 1 |
À propos de ce projet
Vue d'ensemble du projet
Dans ce projet, j'utilise la puissance d'Arduino pour créer un circuit qui alimente un portail coulissant. L'objectif principal est de réutiliser un portail coulissant hors d'usage mais doté d'un moteur AC fonctionnel, et d'automatiser le système à l'aide d'un Arduino, de quelques relais, d'un récepteur 433 MHz, d'un émetteur 433 MHz et de quelques compétences électriques astucieuses. Le système crée une méthode pour alimenter le moteur du portail quand nécessaire et décider s'il faut l'ouvrir ou le fermer.
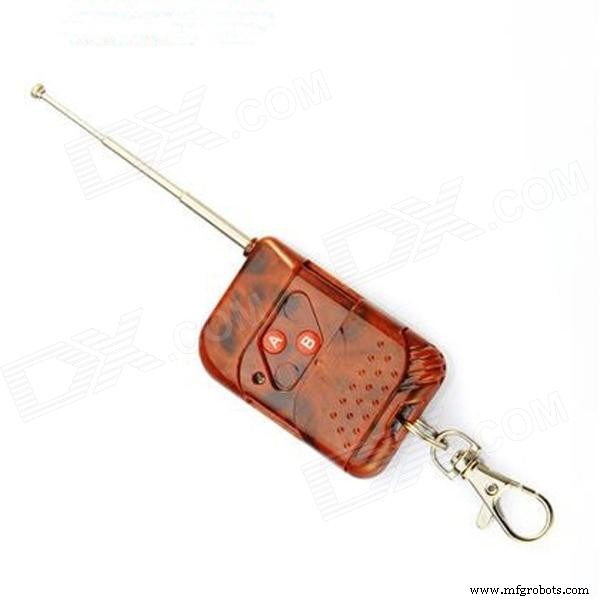
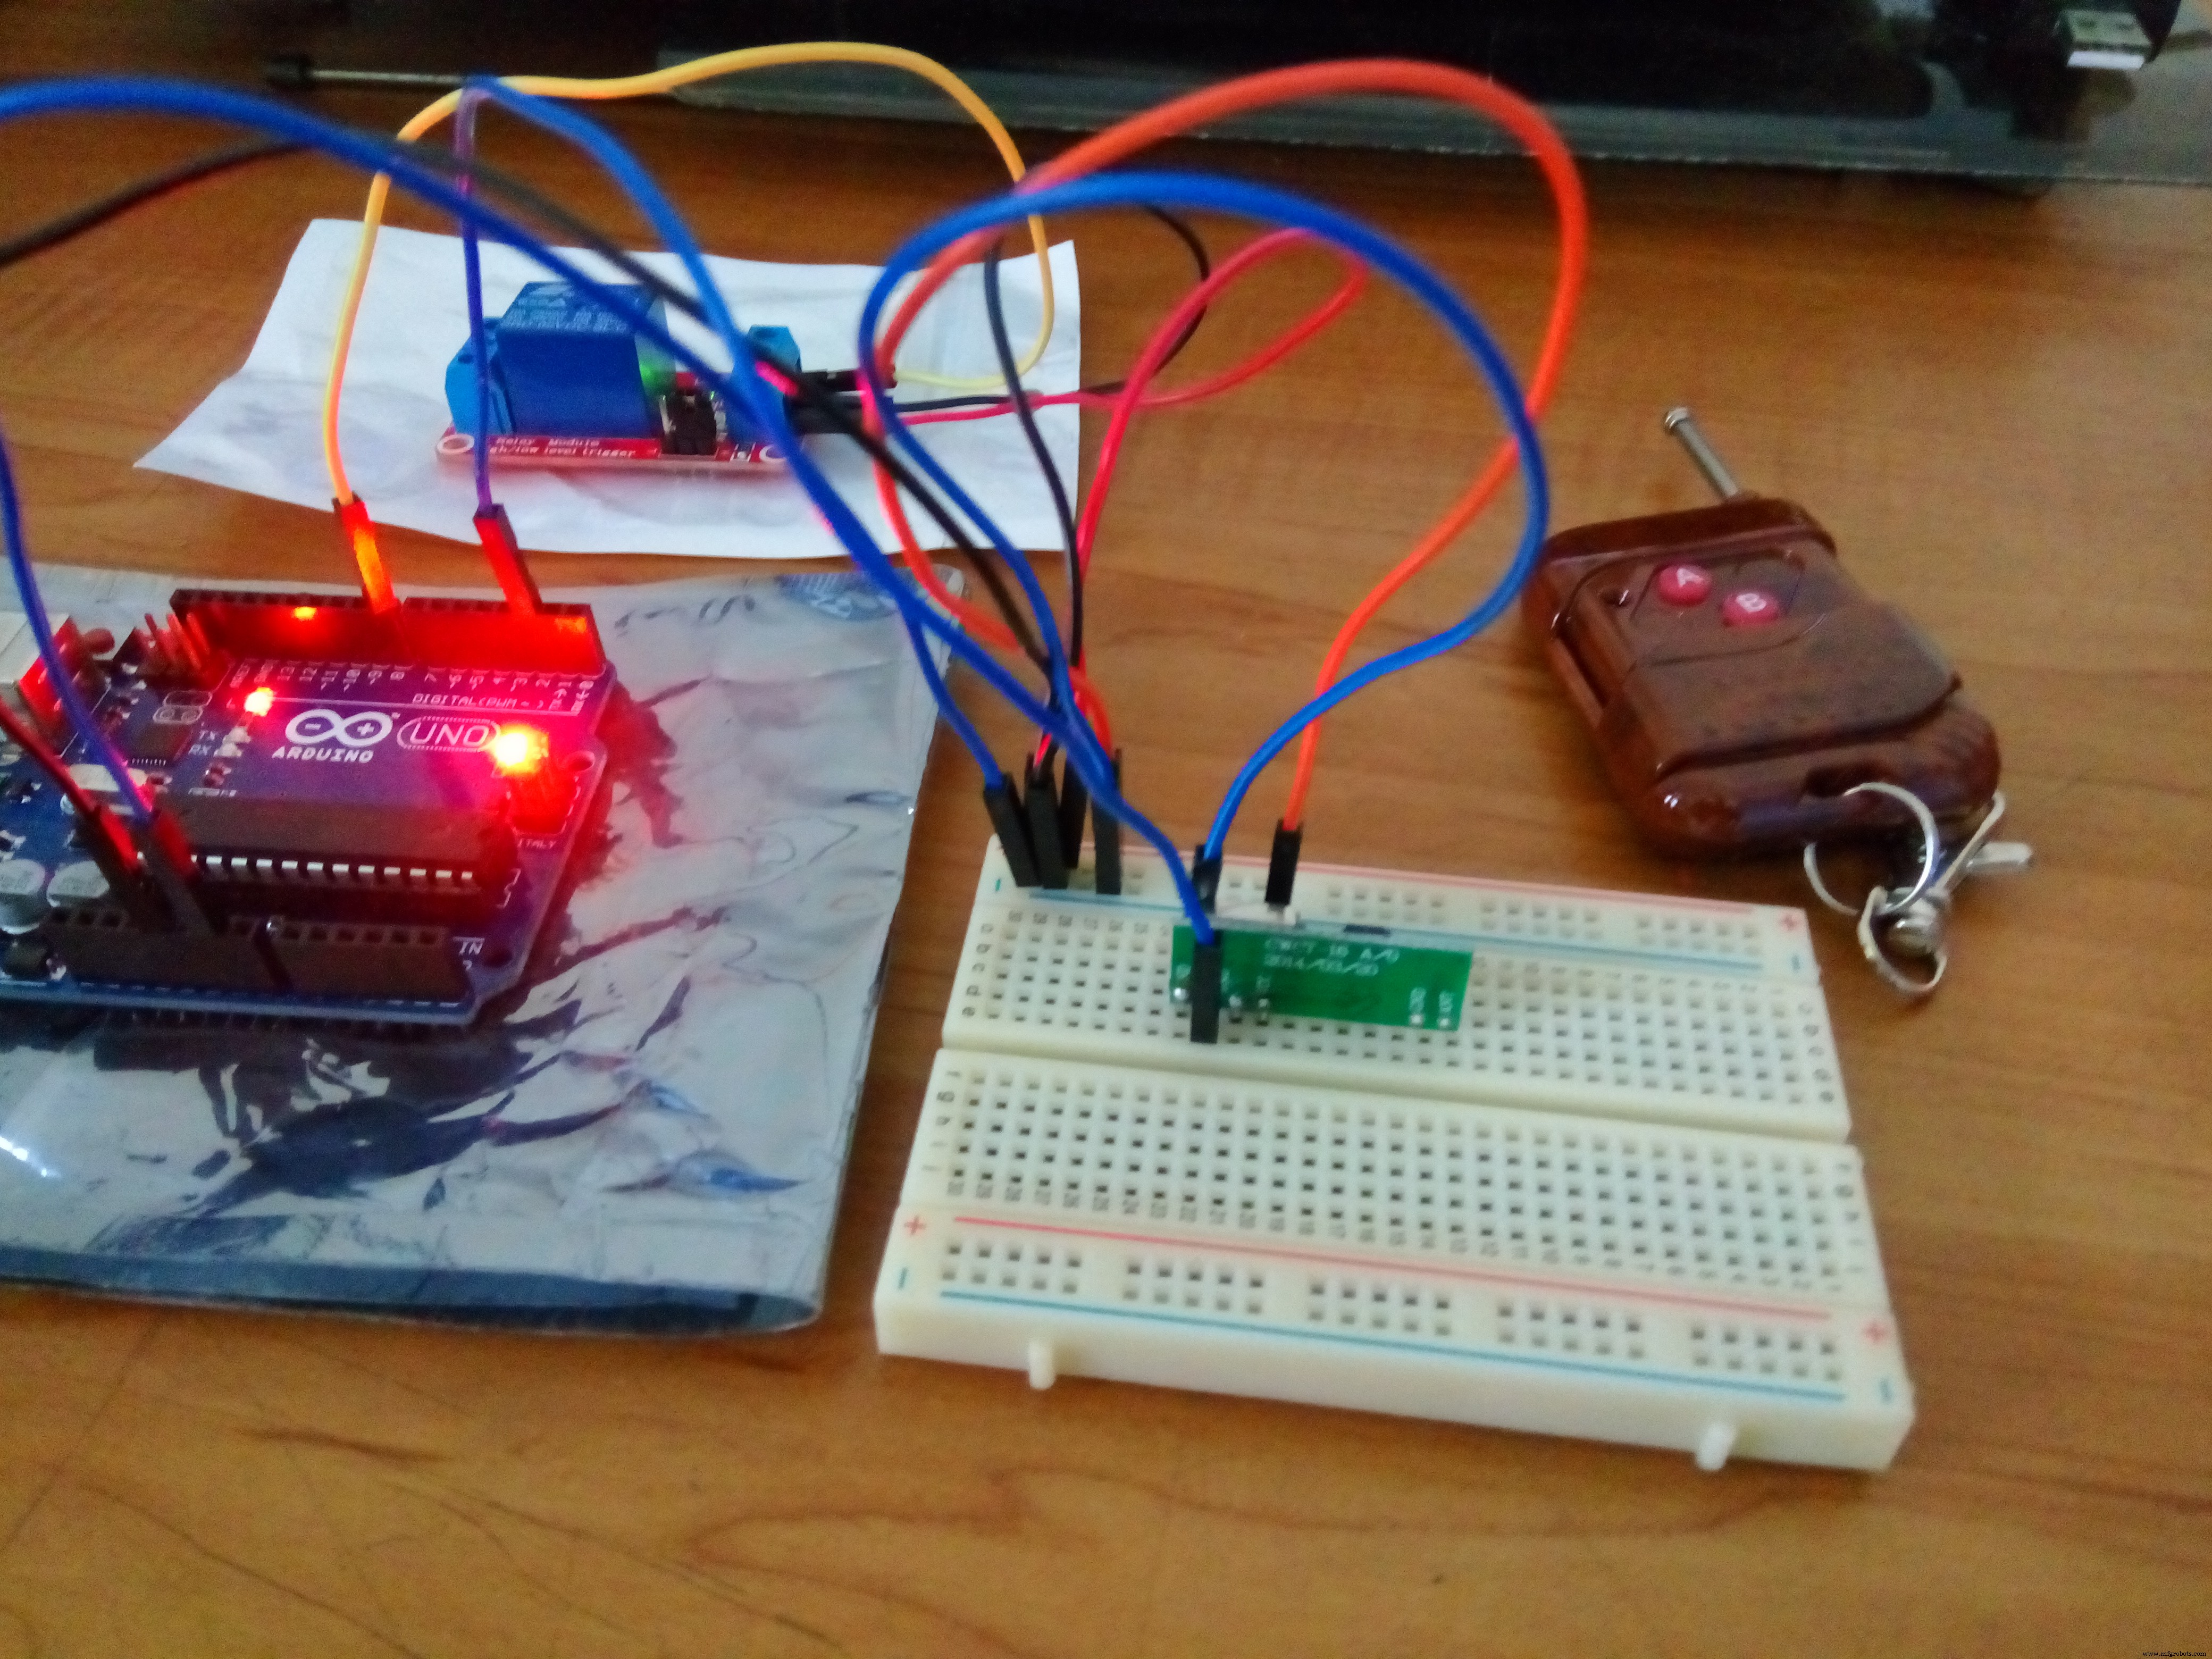
L'Arduino écoute en permanence une réponse définie de l'émetteur, en l'occurrence la télécommande utilisée pour ouvrir ou fermer le portail. L'émetteur fonctionne sur deux canaux, chacun ayant son propre identifiant unique. Une fois cet identifiant reçu par le récepteur 433 MHz, il envoie un signal à l'Arduino qui contrôle les relais pour alimenter le moteur.
Méthodologie
Étape 1 : Alimentation du moteur
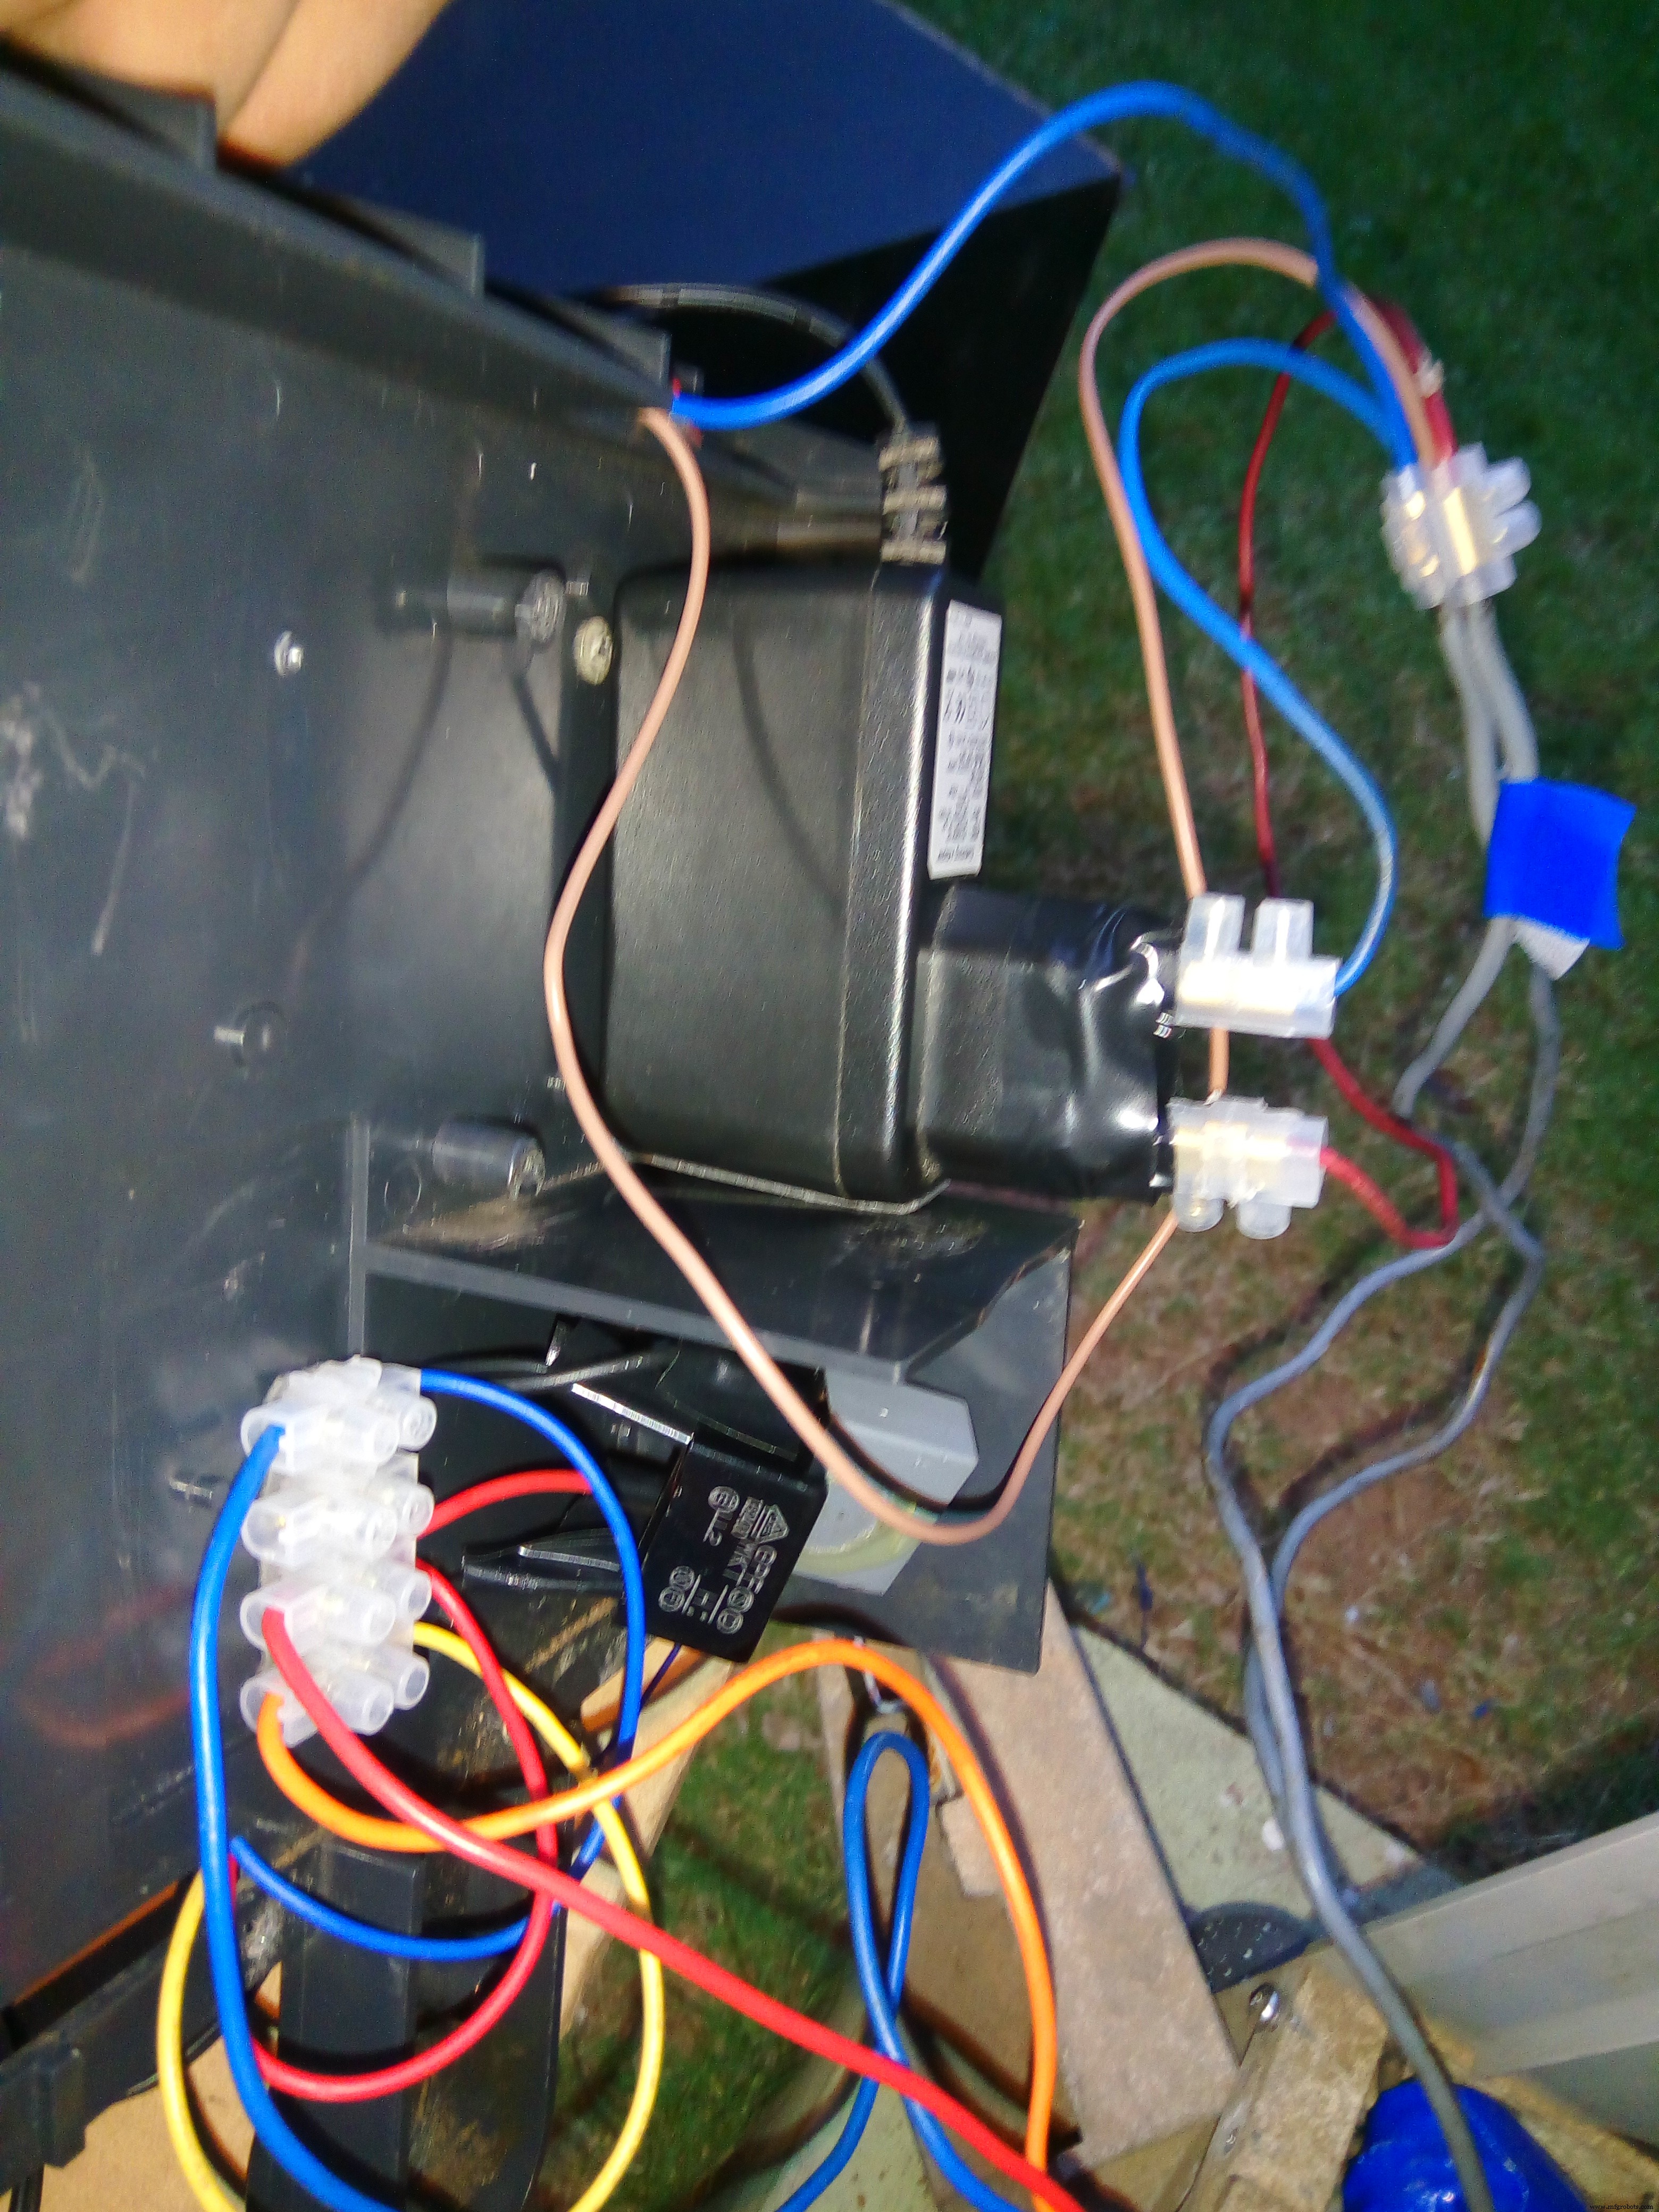
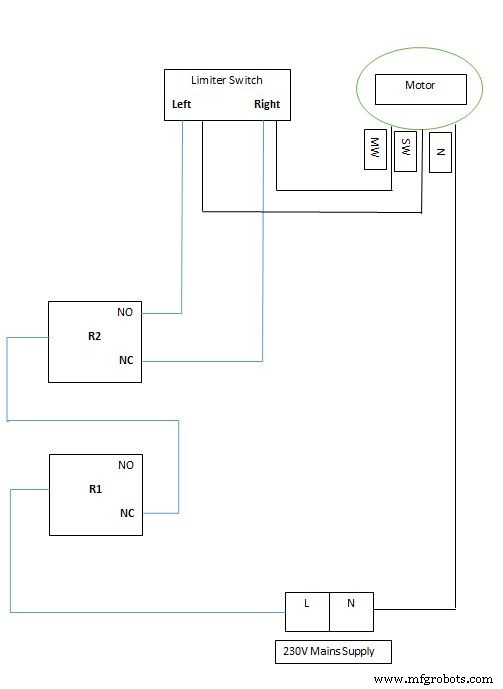
La configuration pour alimenter le moteur est montrée ci-dessous. Pour que le moteur déplace le portail dans le sens avant (fermeture), l'enroulement principal doit être connecté au secteur.
Pour que le moteur se déplace dans le sens inverse (ouverture), l'enroulement secondaire doit être connecté au secteur.
Il est nécessaire d'identifier quel fil correspond à quel enroulement. Habituellement, les fils ne sont pas étiquetés et cela peut être identifié par essais et erreurs en alimentant le fil en courant alternatif.
Dans mon cas, je travaillais avec un moteur 220-240 VAC. J'ai pu identifier facilement le fil neutre car il était bleu, ce qui est la couleur standard pour indiquer le terminal neutre.
Ensuite, j'ai connecté le terminal de phase au fil rouge, ce qui a fait tourner le moteur dans le sens avant. Cela indiquait que j'alimentais l'enroulement principal du moteur.
Note : Assurez-vous que le condensateur de démarrage est correctement connecté et fonctionnel. Cela garantit que le moteur a un couple de démarrage suffisant.
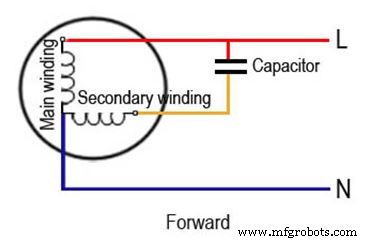
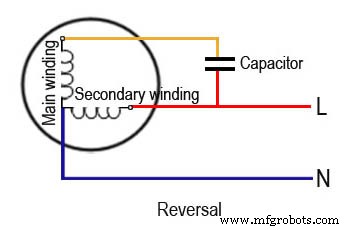
Étape 2 : Arrêt du moteur
Le secteur est fourni au moteur via un interrupteur de fin de course. Dès que le portail atteint une extrémité, l'interrupteur de fin de course se déclenche, ce qui ouvre le circuit et arrête l'alimentation du moteur par le secteur.
Étape 3 : Utilisation de relais pour contrôler le moteur
Le relais a deux points de contact : normalement ouvert (NO) et normalement fermé (NF).
Le chemin normalement fermé est utilisé pour alimenter l'enroulement principal du moteur. Ce choix a été fait pour garantir que lorsque le système était réinitialisé ou si quelque chose tournait mal, le moteur assurerait que le portail reste fermé en tout temps.
Le chemin normalement ouvert est utilisé pour alimenter l'enroulement secondaire du moteur. Le chemin normalement ouvert se ferme lorsque la bobine à l'intérieur du relais est alimentée. Cela peut être fait en envoyant un signal 5 V depuis l'Arduino car les relais utilisés fonctionnent sous 5 V.
En utilisant deux chemins pour alimenter le moteur, on s'assure que l'alimentation n'est pas fournie simultanément aux enroulements principal et secondaire du moteur.
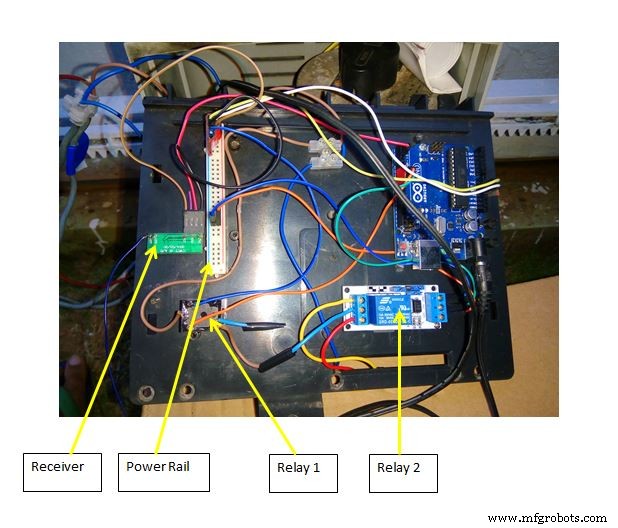
Ce relais (R2) est actionné via la broche 8 de l'Arduino.
Un second relais (R1) est utilisé pour couper le circuit afin que le moteur s'arrête si l'Arduino reçoit la commande du récepteur pendant que le portail est en mouvement.
L'Arduino vérifie constamment le récepteur pour savoir s'il a reçu une commande. Une fois une commande émise, l'Arduino réachemine l'alimentation vers le moteur pour qu'il ferme ou ouvre le portail.
Le but principal du second relais est de donner au système assez de temps pour réacheminer le système afin d'alimenter le moteur sans changer instantanément le sens de rotation du moteur. Une fois le réacheminement terminé, le relais s'éteint et l'alimentation est fournie au moteur pour tourner dans le sens inverse.
Ce relais est actionné via la broche 9 de l'Arduino.
But du second relais
Si le système est à mi-chemin de la fermeture du portail et reçoit la commande du récepteur pour l'ouvrir, le relais est activé pour réacheminer l'alimentation vers l'enroulement secondaire. Comme cela se produit presque instantanément, le relais est sous pression constante de la tension inverse générée par le moteur en raison de l'arrêt brutal de l'alimentation sur l'enroulement principal. Cela risque d'endommager les contacts du relais de façon permanente s'ils sont continuellement sollicités.
Grâce à un relais supplémentaire, l'alimentation du moteur est coupée et donne au système un délai de 10 secondes pour réacheminer l'alimentation vers les enroulements nécessaires. Cela réduit la contrainte sur les contacts du relais et augmente leur durée de vie.
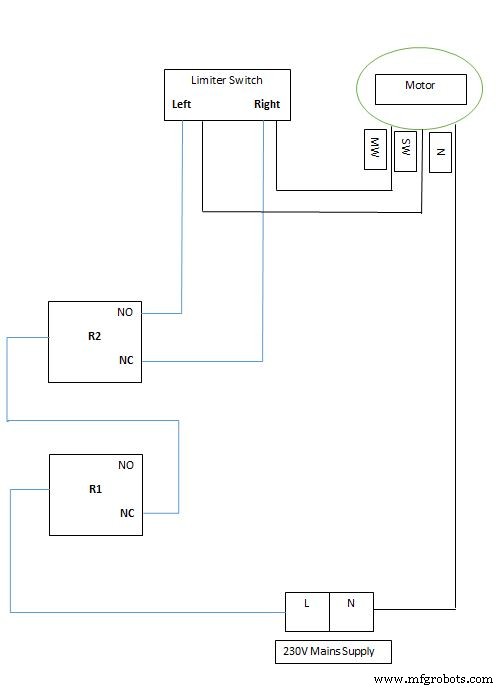
Méthode de protection du relais :
Condensateurs d'anti-parasitage
Lorsqu'un moteur DC est arrêté brutalement, une boucle de courant négative est créée par la bobine du moteur, en raison des propriétés inductives d'une bobine. Cependant, cela peut être neutralisé en installant une diode de roue libre pour fournir un chemin au courant négatif.
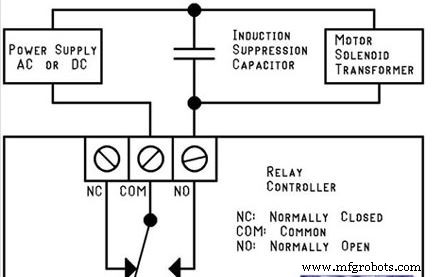
Lorsqu'un moteur AC est arrêté brutalement par un interrupteur, cela crée une accumulation de haute tension sur les contacts de l'interrupteur.
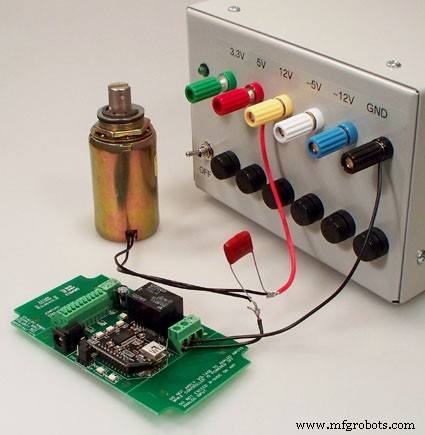
Les condensateurs d'anti-parasitage sont utilisés pour empêcher l'accumulation de haute tension sur les contacts du relais lorsque le moteur est commandé pour fonctionner dans le sens inverse. Cela protège les contacts du relais.
Étape 4 : Configuration du récepteur
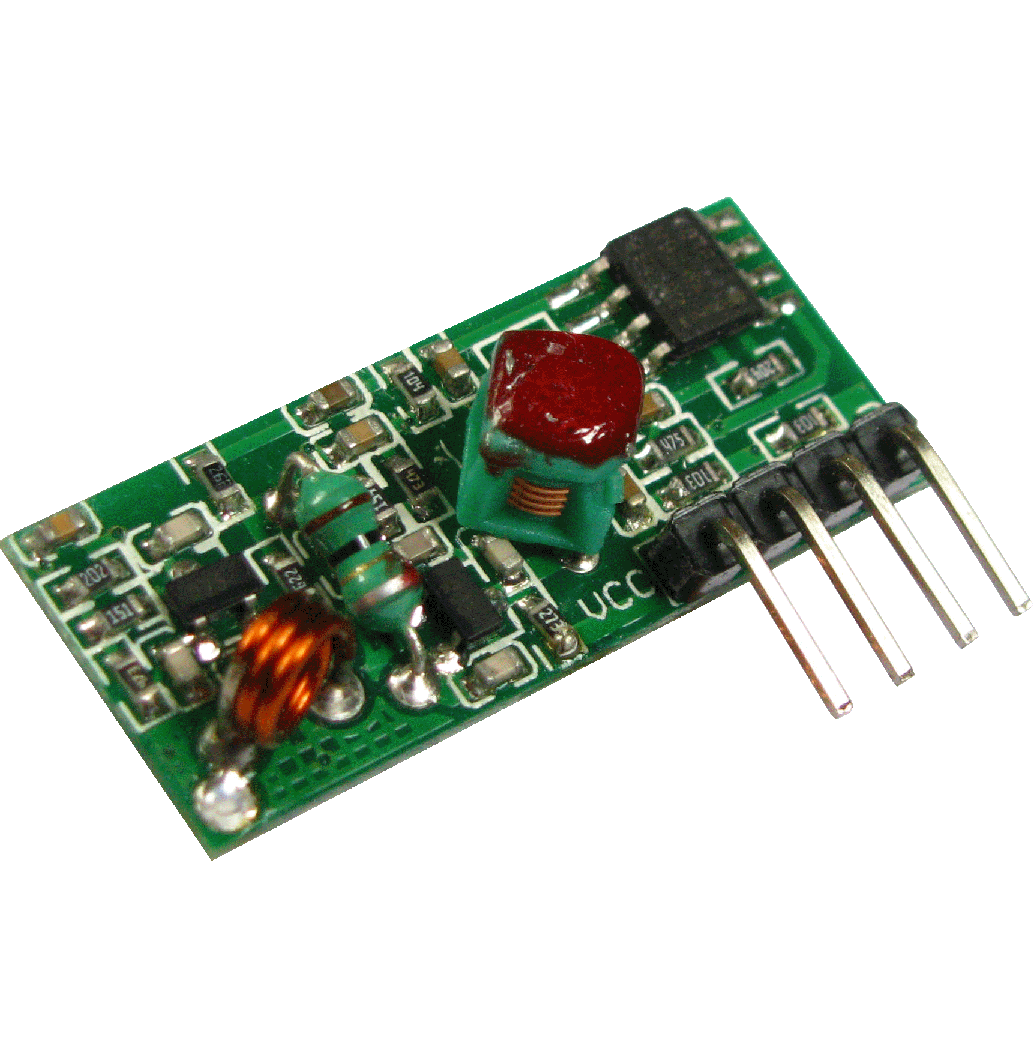
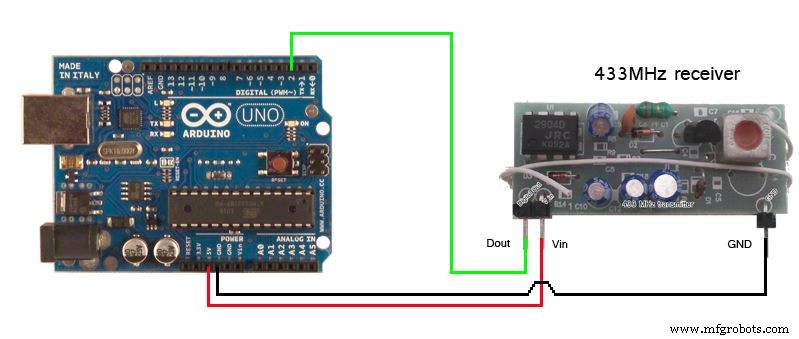
Le récepteur fonctionne à 433 MHz. Le programme de l'Arduino tourne en boucle continue pour vérifier le port de signal du récepteur. Une fois le signal correct reçu, l'Arduino active le Relais 1 (R1) afin que le Relais 2 (R2) achemine l'alimentation vers le moteur.
Lorsque des données sont envoyées depuis l'émetteur, elles sont reçues par le récepteur sous forme d'un entier. Dans mon cas, en utilisant le moniteur série de l'Arduino, j'ai pu voir la valeur que le récepteur captait.
Les principales raisons d'utiliser une fréquence radio plus élevée pour la communication sont que la portée de fonctionnement est grande et que le signal est reçu par le récepteur même s'il y a quelques obstacles bloquant le signal. Cela ne peut être réalisé que par des ondes radio de haute fréquence.
Dans mon projet, j'ai obtenu un rayon de fonctionnement d'environ 10 mètres (30 pieds) pour que le système s'active.
Note : Le rayon de fonctionnement du système peut être étendu de quelques mètres en soudant un long fil sur le port Antenne du module récepteur.
Vidéo de démonstration
Photos du projet final
Schémas
Processus de fabrication
- Construire un système domotique piloté par Raspberry Pi pour contrôle à distance
- Raspoulette : Prototype de système autonome de porte de poulailler à énergie solaire
- L'énergie éolienne : transformer le mouvement de l'air en électricité propre
- Maîtriser les marteaux-pilons : guide complet pour la forge moderne
- Centre de tournage haute performance VL-160 : broche Fanuc 75 ch, diamètre 2 000 mm
- Industrie 4.0 : exploiter l'automatisation pour transformer la fabrication
- Comprendre les moteurs linéaires : de l'énergie électrique au mouvement linéaire précis
- Maîtriser l'automatisation des presses : techniques, sécurité et efficacité
- Servomoteurs expliqués : fonctionnement et importance