



Mini Robot Insecte Rapide : Arduino Pro Mini + Servos MG996R en 30 Minutes
Composants et fournitures
| Composant | Quantité | Notes |
|---|---|---|
| Arduino Pro Mini 328 - 3.3V/8MHz (SparkFun) | 1 | |
| Servomoteurs Tower Pro MG996R | 2 | 1 seul utilisé ici |
| Interrupteur à glissière | 1 | |
| Colliers de serrage (cable ties) | 1 paquet | 10 pièces |
| Fils de connexion | 1 set | |
| Batterie Li-Ion 1000 mAh | 1 | |
| Balle de ping-pong | 1 | Pour la tête |
| Fil d'acier (1 mm) | 1 | Pour les pattes |
| Bâton de colle chaude | 1 | Pattes + fixation tête |
Applications et services en ligne
- Arduino IDE
À propos du projet
Contexte
Un petit robot rapide à construire (~30 min avec les bons outils/pièces). Je ne l'ai pas inventé : vu sur YouTube, j'ai voulu le reproduire. Récupération : servos de ma boîte à pièces, vieille batterie de téléphone, Arduino Pro Mini 3.3V acheté pour atteindre la livraison gratuite. Une heure plus tard, il marchait !
Assemblage mécanique
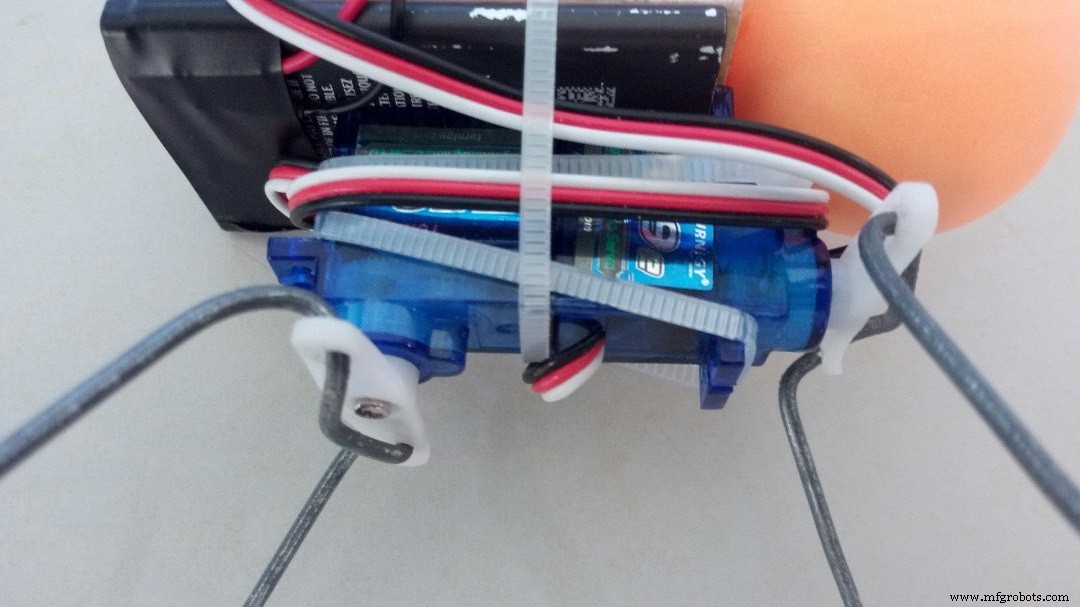
- Préparation servos : Coupez l'aile de fixation opposée aux fils sur l'un des servos (celui de l'arrière). L'arrière pointe vers le bas, l'avant vers l'avant. Collez ou attachez-les ensemble avec des colliers.
- Alimentation : Soudez fils rouge/noir sur la batterie (ruban électricien pour tenir). Si batterie Li-Ion avec connecteur, c'est plus simple. Collez la mini breadboard sur la batterie.
- Fixation : Attachez batterie+breadboard sur l'ensemble servos avec des colliers.
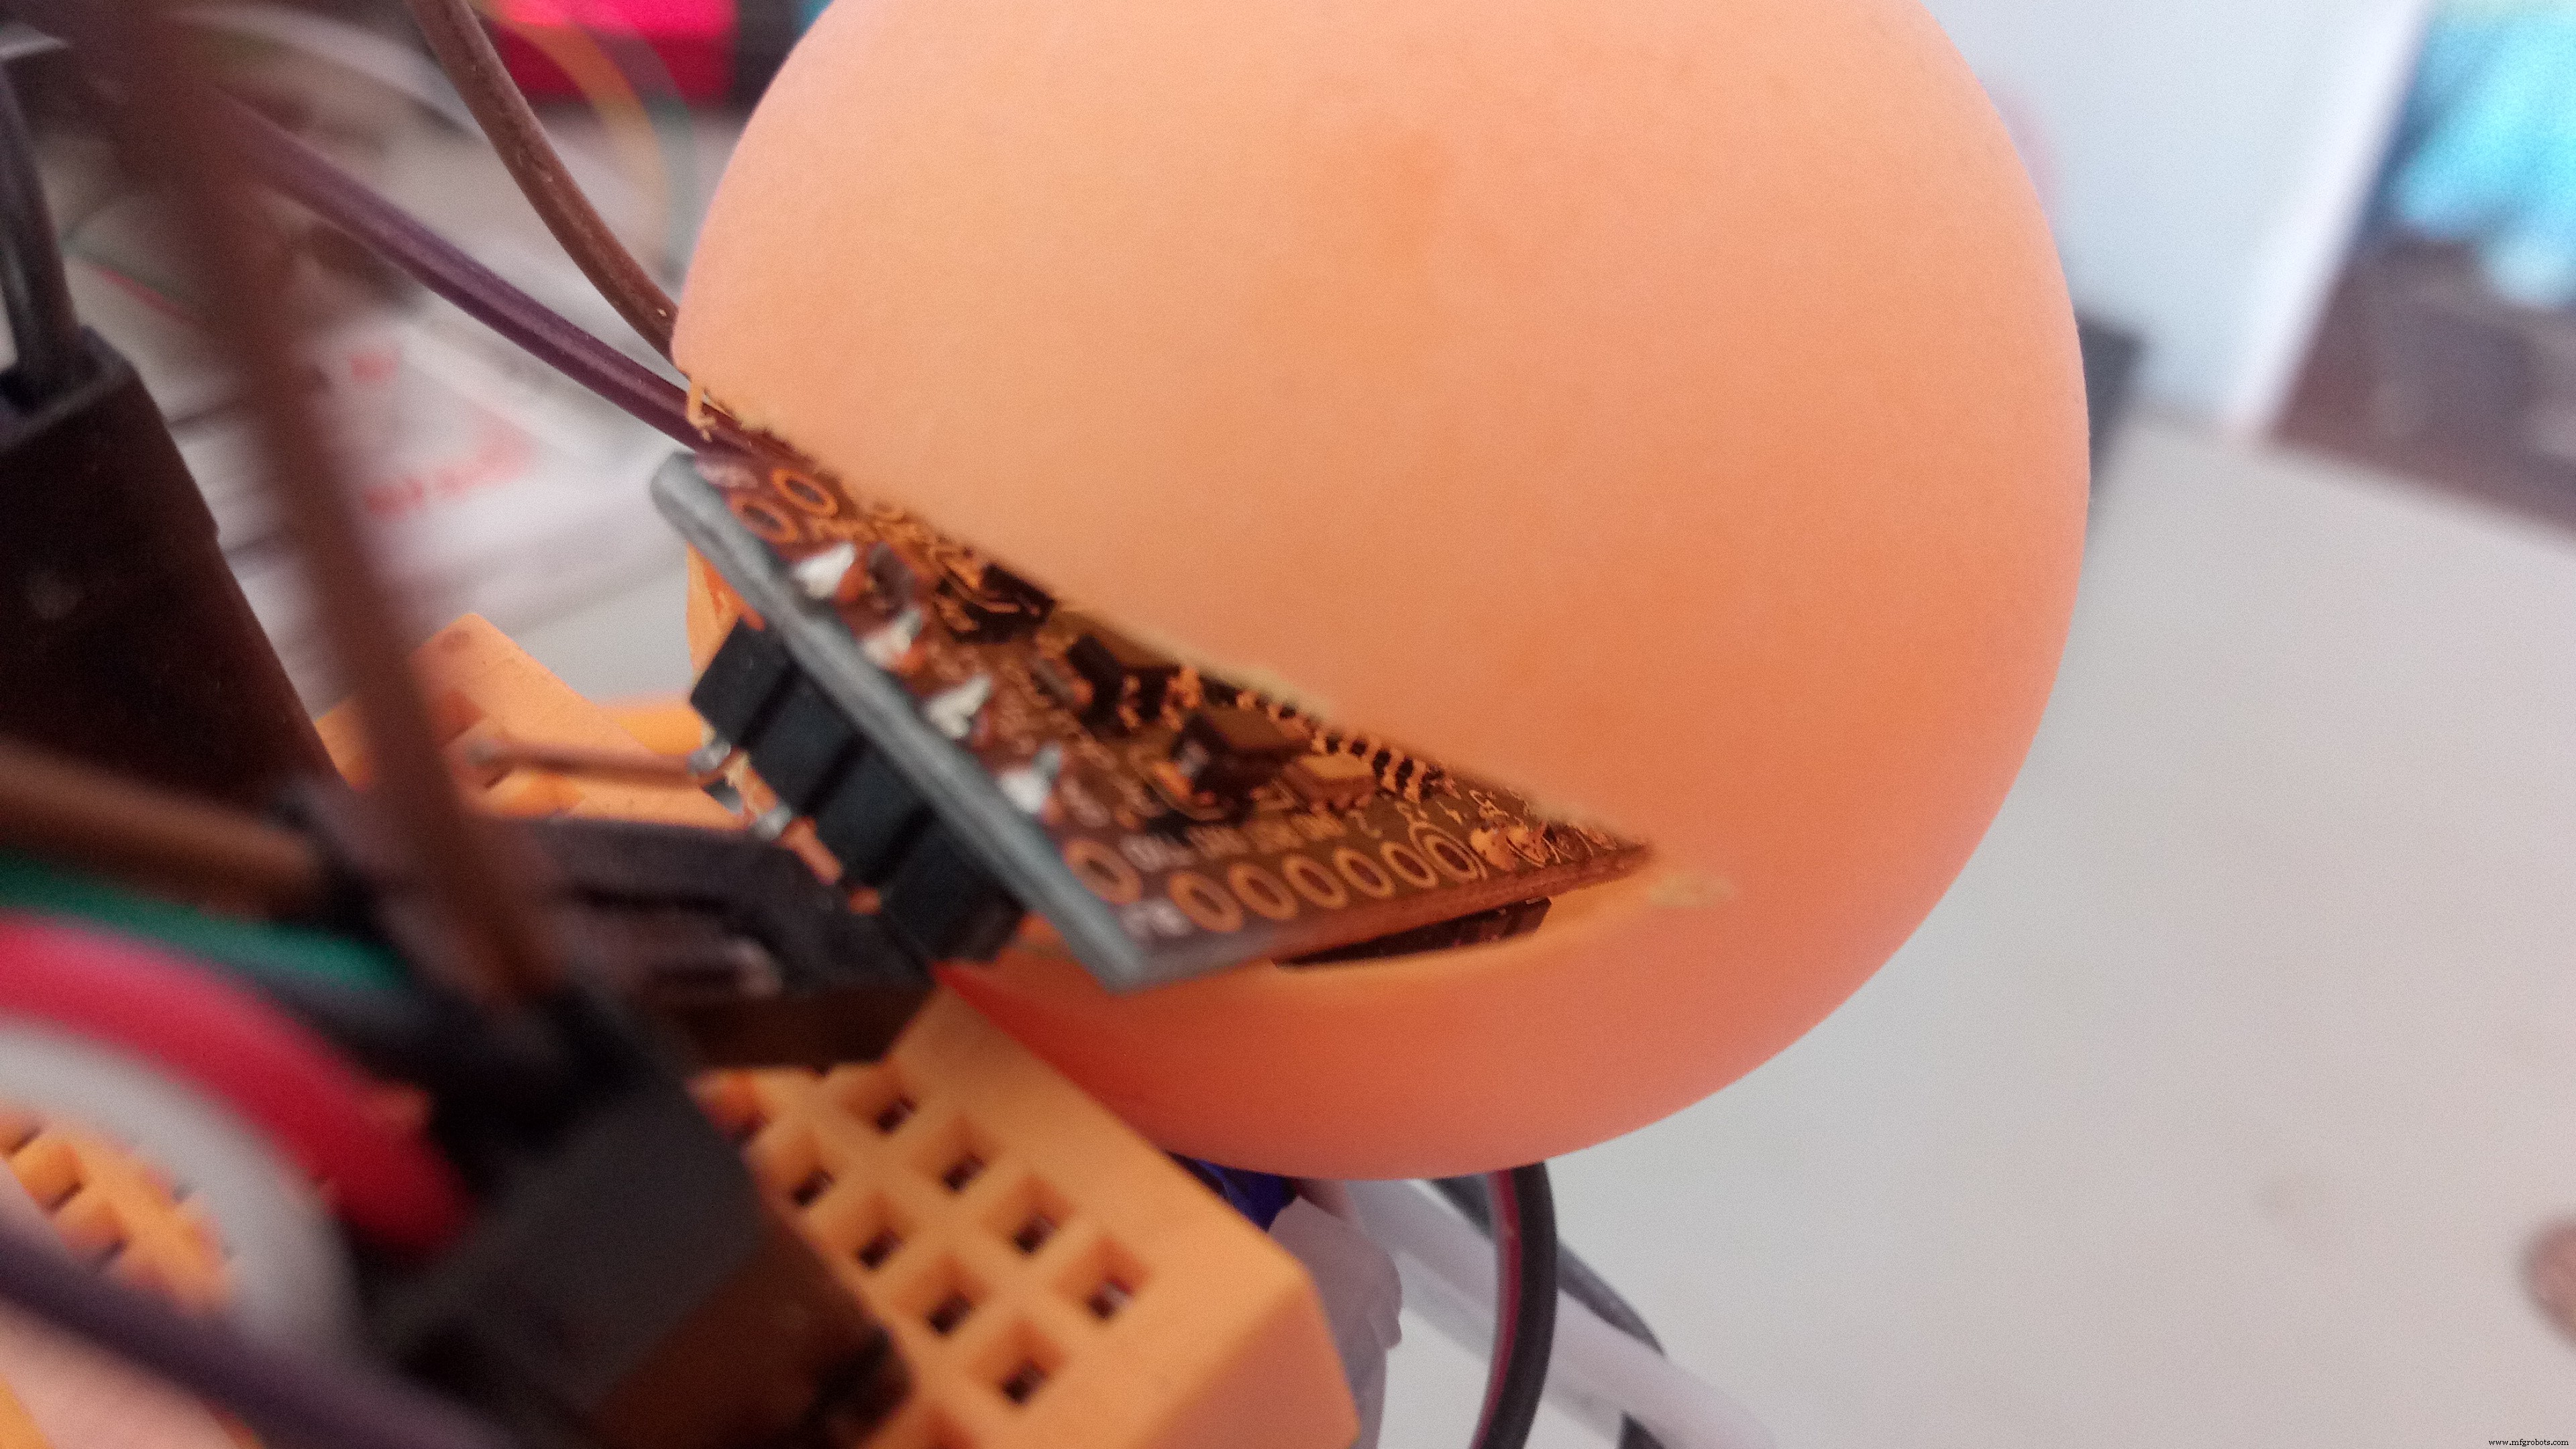
- Tête (balle ping-pong) : Coupez un coin dans la balle (difficile : balle ronde et solide, portez des lunettes !). Vérifiez que l'Arduino y rentre, puis collez la balle sur le corps.
- Pattes : Fil d'acier 1 mm plié autour des ailes de fixation des servos. Embouts : morceaux de bâton de colle fondus au briquet sur le fil (colle fond et fige instantanément).
Électronique et programmation
Schéma Fritzing joint. Important : pour programmer l'Arduino Pro Mini, il faut un adaptateur USB-Série. Consultez le guide officiel.
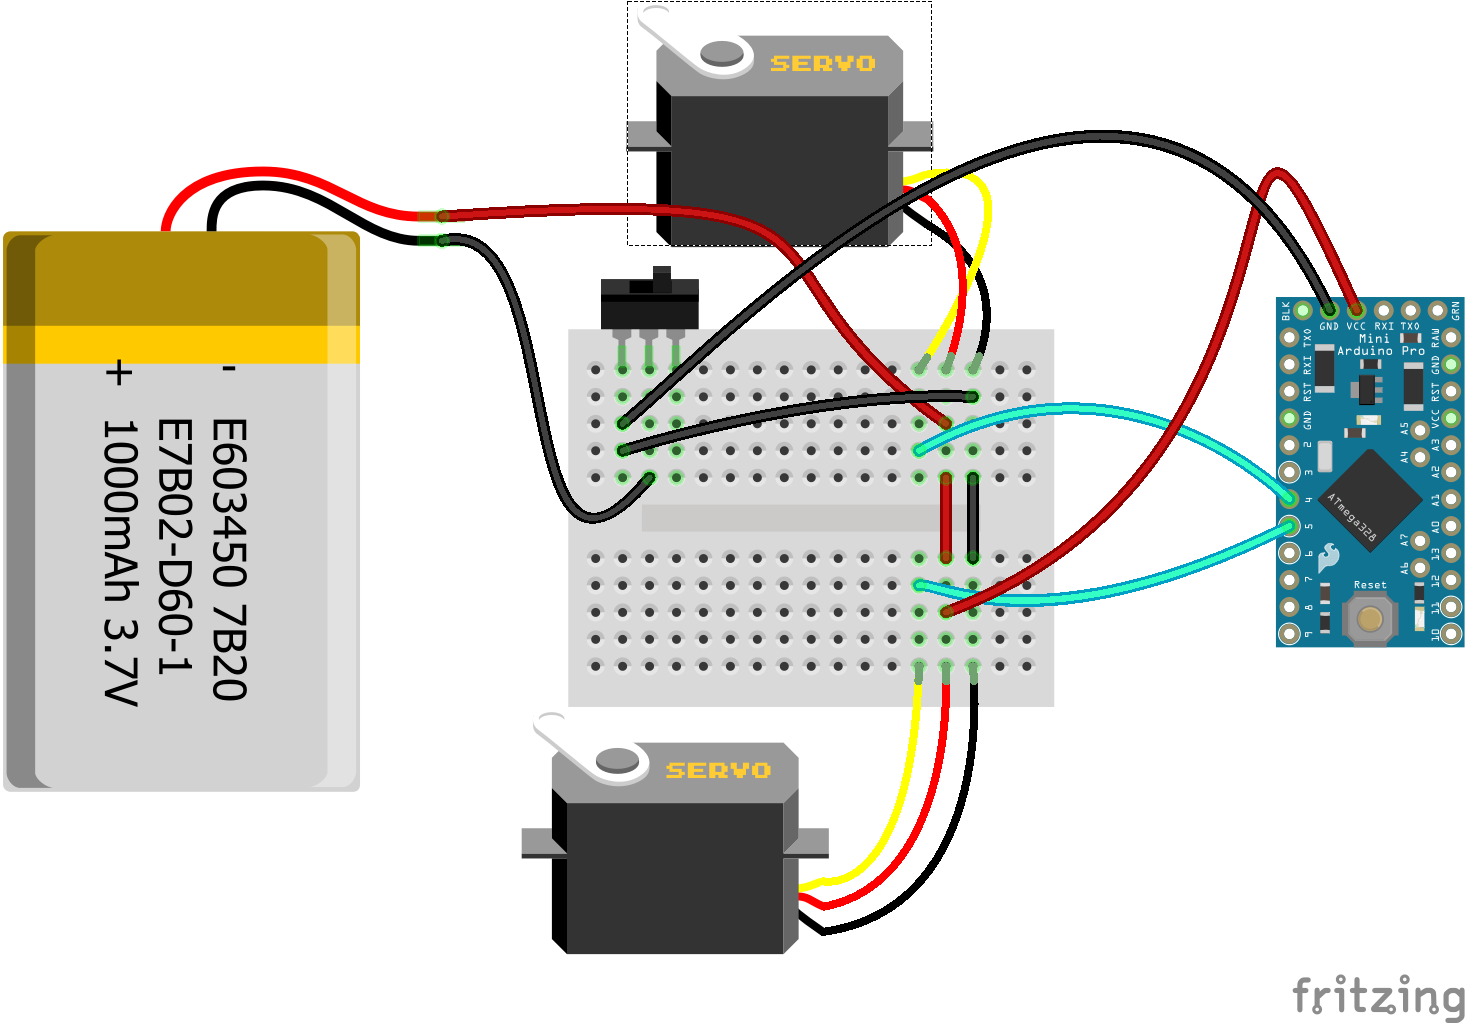
Le code est très simple. Un délai de 5 s au démarrage permet de débrancher le programmateur et de fixer les pattes après le centrage des servos. Vous pouvez ensuite réduire ou supprimer ce délai.
Démonstration
Si tout va bien, vous obtenez un petit robot qui marche :
Voir aussi le Triceratops de ClaudioGasp dans les commentaires, c'est génial !
Code : Bug Robot
#include <Servo.h>

int FRONT = 4;
int BACK = 5;

Servo frontLegs, backLegs;

void setup() {
  pinMode(13, OUTPUT);  // LED clignotante
  frontLegs.attach(FRONT);
  backLegs.attach(BACK);
  frontLegs.write(90);  // Centrage
  backLegs.write(90);
  delay(5000);  // 5 s pour débrancher et fixer les pattes
}

void loop() {
  digitalWrite(13, HIGH);   // LED ON
  delay(200);
  frontLegs.write(70);      // Pattes avant
  delay(200);
  backLegs.write(70);       // Pattes arrière
  digitalWrite(13, LOW);    // LED OFF
  delay(200);
  frontLegs.write(110);
  delay(200);
  backLegs.write(110);
}
Schéma Fritzing
bug_Yr3jFYFuNQ.fzz (fichier joint)
Processus de fabrication
- Maîtriser la syntaxe des netlists SPICE : nommage, composants passifs/actifs, sources
- Circuits intégrés (CI) : puces compactes et puissantes alimentant l'électronique moderne
- Dé numérique Arduino sur écran LCD 16x2 – Générateur aléatoire à bouton poussoir
- Système de Capteur de Température Multi-Position pour Intégration Domotique
- Manette de jeu USB Arduino DIY – Construisez votre propre gamepad haute performance
- Kit MOSMusic : MOSFET, Arduino et plus pour éclairage musical
- Microélectronique : Science des Composants Électroniques Miniatures
- Composants Essentiels d'une Perceuse : Vue d'Ensemble Complète
- Composants clés d'un moteur à combustion interne