



Modèle Architectural d'Abus Intelligent avec Pare-Soleil Automatique
Composants et Fournitures
| Composant | Description | Quantité |
|---|---|---|
| Arduino Nano R3 | Petit, facile à cacher dans le modèle architectural | 1 |
| Servo MG995 | Servo robuste pour le pare-soleil lourd | 1 |
| Photorésistance | Une face Est, une face Ouest | 2 |
| Capteur de Pluie | Détection pluie | 1 |
| LED Blanche Haute Luminosité | Éclairage abri bus / réverbère | 6 |
| Résistance 220 Ω | Pour LEDs | 3 |
| Plaque d'essai (Breadboard) | Genérique | 1 |
| Fils de liaison Mâle/Mâle | Câblage | 27 |
| Borniers à vis | Connexions sécurisées | 2 |
| Connecteur Pile 9V | 2 | |
| Pile 9V (générique) | 1 | |
| Support 4 piles AA | Alimentation externe pour servo MG995 | 1 |
À Propos de ce Projet
C'est une mise à jour du projet précédent (V 1.0).
Les principaux changements par rapport à la V1.0 :
- La taille du modèle architectural : 1,5 m × 1 m
- Le poids du pare-soleil, d'où le remplacement du micro servo SG99 par le MG995
- Ajout d'une source d'alimentation externe pour que le MG995 fonctionne
- Deux mécanismes différents testés pour déployer/rentrer le pare-soleil. Celui rejeté est montré dans la 2e vidéo. Celui retenu dans la 3e.
- Modification du sketch pour utiliser la bibliothèque
VarSpeedServo - Correction d'une petite erreur logique dans un des états du pare-soleil (merci à Gurneet1928)
La version 1.0 est disponible ici : Model Version 1.0
LES VIDÉOS :
- Fabrication du circuit
- Fabrication du modèle architectural
Code
Le Code (C/C++)
#include <VarSpeedServo.h>
VarSpeedServo servo;
int easternLight = 0;
int westernLight = 0;
int rainSensed = 0;
int sunshadePosition = 0;
int rainThreshold = 512;
int sunshadeExpanded = 120;
int sunshadeContracted = 60;
int ambientLighting = 0;
int turnOnLightsOn = 150;
int ledIntensity = 0;
int ledPower = 0;
int servoSpeed = 20;
bool debugging = false; // Mettre à TRUE pour activer le debug sur Console Série

void setup() {
  pinMode(A4, OUTPUT); // Éclairage intérieur abri bus
  pinMode(A5, OUTPUT); // Réverbère
  pinMode(A1, INPUT);  // Lumière Ouest
  pinMode(A2, INPUT);  // Lumière Est
  pinMode(A3, INPUT);  // Capteur pluie analogique
  pinMode(2, INPUT);   // Capteur pluie numérique
  servo.attach(A0);    // Servo
  servo.write(sunshadeContracted, servoSpeed, true);
  if (debugging){
    Serial.begin(9600);
    Serial.println("*** DEBUGGING STARTED ***");
    Serial.println("-------------------------");
  }
}

void oya_mydebug(String text, int value = NULL) {
  // 'oya_' ajouté pour éviter un crash avec toute fonction de debug
  // d'une bibliothèque externe. Oya = abréviation de mon entreprise OfficeYA
  if (debugging){
    Serial.print(text);
    if (value){
      Serial.print(" = ");
      Serial.println(value);
    } else {
      Serial.println(" ");
    }
  }
}

void expand_collapse(int easternLight, int westernLight) {
  if (easternLight <= westernLight) {
    // C'est le lever du soleil
    oya_mydebug("It's sunrise");
    if (sunshadePosition != sunshadeExpanded) {
      servo.write(sunshadeExpanded, servoSpeed, true);
      oya_mydebug("Sunshade expanded");
    }
  }
  if (easternLight > westernLight) {
    // Le soleil descend
    oya_mydebug("Sun is going down");
    if (sunshadePosition != sunshadeContracted) {
      servo.write(sunshadeContracted, servoSpeed, true);
      oya_mydebug("Sunshade contracted");
    }
  }
}

void loop() {
  // Lecture capteurs
  easternLight = analogRead(A2);
  westernLight = analogRead(A1);
  rainSensed = analogRead(A3);
  sunshadePosition = servo.read();
  ambientLighting = ((easternLight + westernLight) / 2); // Moyenne luminosité est/ouest

  oya_mydebug("easternLight", easternLight);
  oya_mydebug("westernLight", westernLight);
  oya_mydebug("rainSensed", rainSensed);
  oya_mydebug("sunshadePosition", sunshadePosition);
  oya_mydebug("ambientLighting", ambientLighting);

  // Est-ce qu'il pleut ?
  if (rainSensed < rainThreshold) {
    // Il pleut
    oya_mydebug("It's raining...");
    if (sunshadePosition != sunshadeExpanded) {
      servo.write(sunshadeExpanded, servoSpeed, true);
      oya_mydebug("Sunshade expanded");
    }
  } else {
    // Il ne pleut pas
    oya_mydebug("It is not raining...");
    if (ambientLighting <= turnOnLightsOn) {
      // Il fait sombre, allumer les lumières
      oya_mydebug("It's getting dark, turning on the lights");
      ledPower = ((turnOnLightsOn - ambientLighting) * 4);
      oya_mydebug("ledPower", ledPower);
      analogWrite(A5, ledPower);
      analogWrite(A4, ledPower);
      expand_collapse(easternLight, westernLight);
    } else {
      // Beaucoup de soleil
      oya_mydebug("A lot of sunshine, turn off lights");
      analogWrite(A5, 0);
      analogWrite(A4, 0);
      expand_collapse(easternLight, westernLight);
    }
  }

  if (debugging){
    Serial.println("********************");
    Serial.println(" ");
    delay(5000);
  } else {
    delay(100);
  }
}
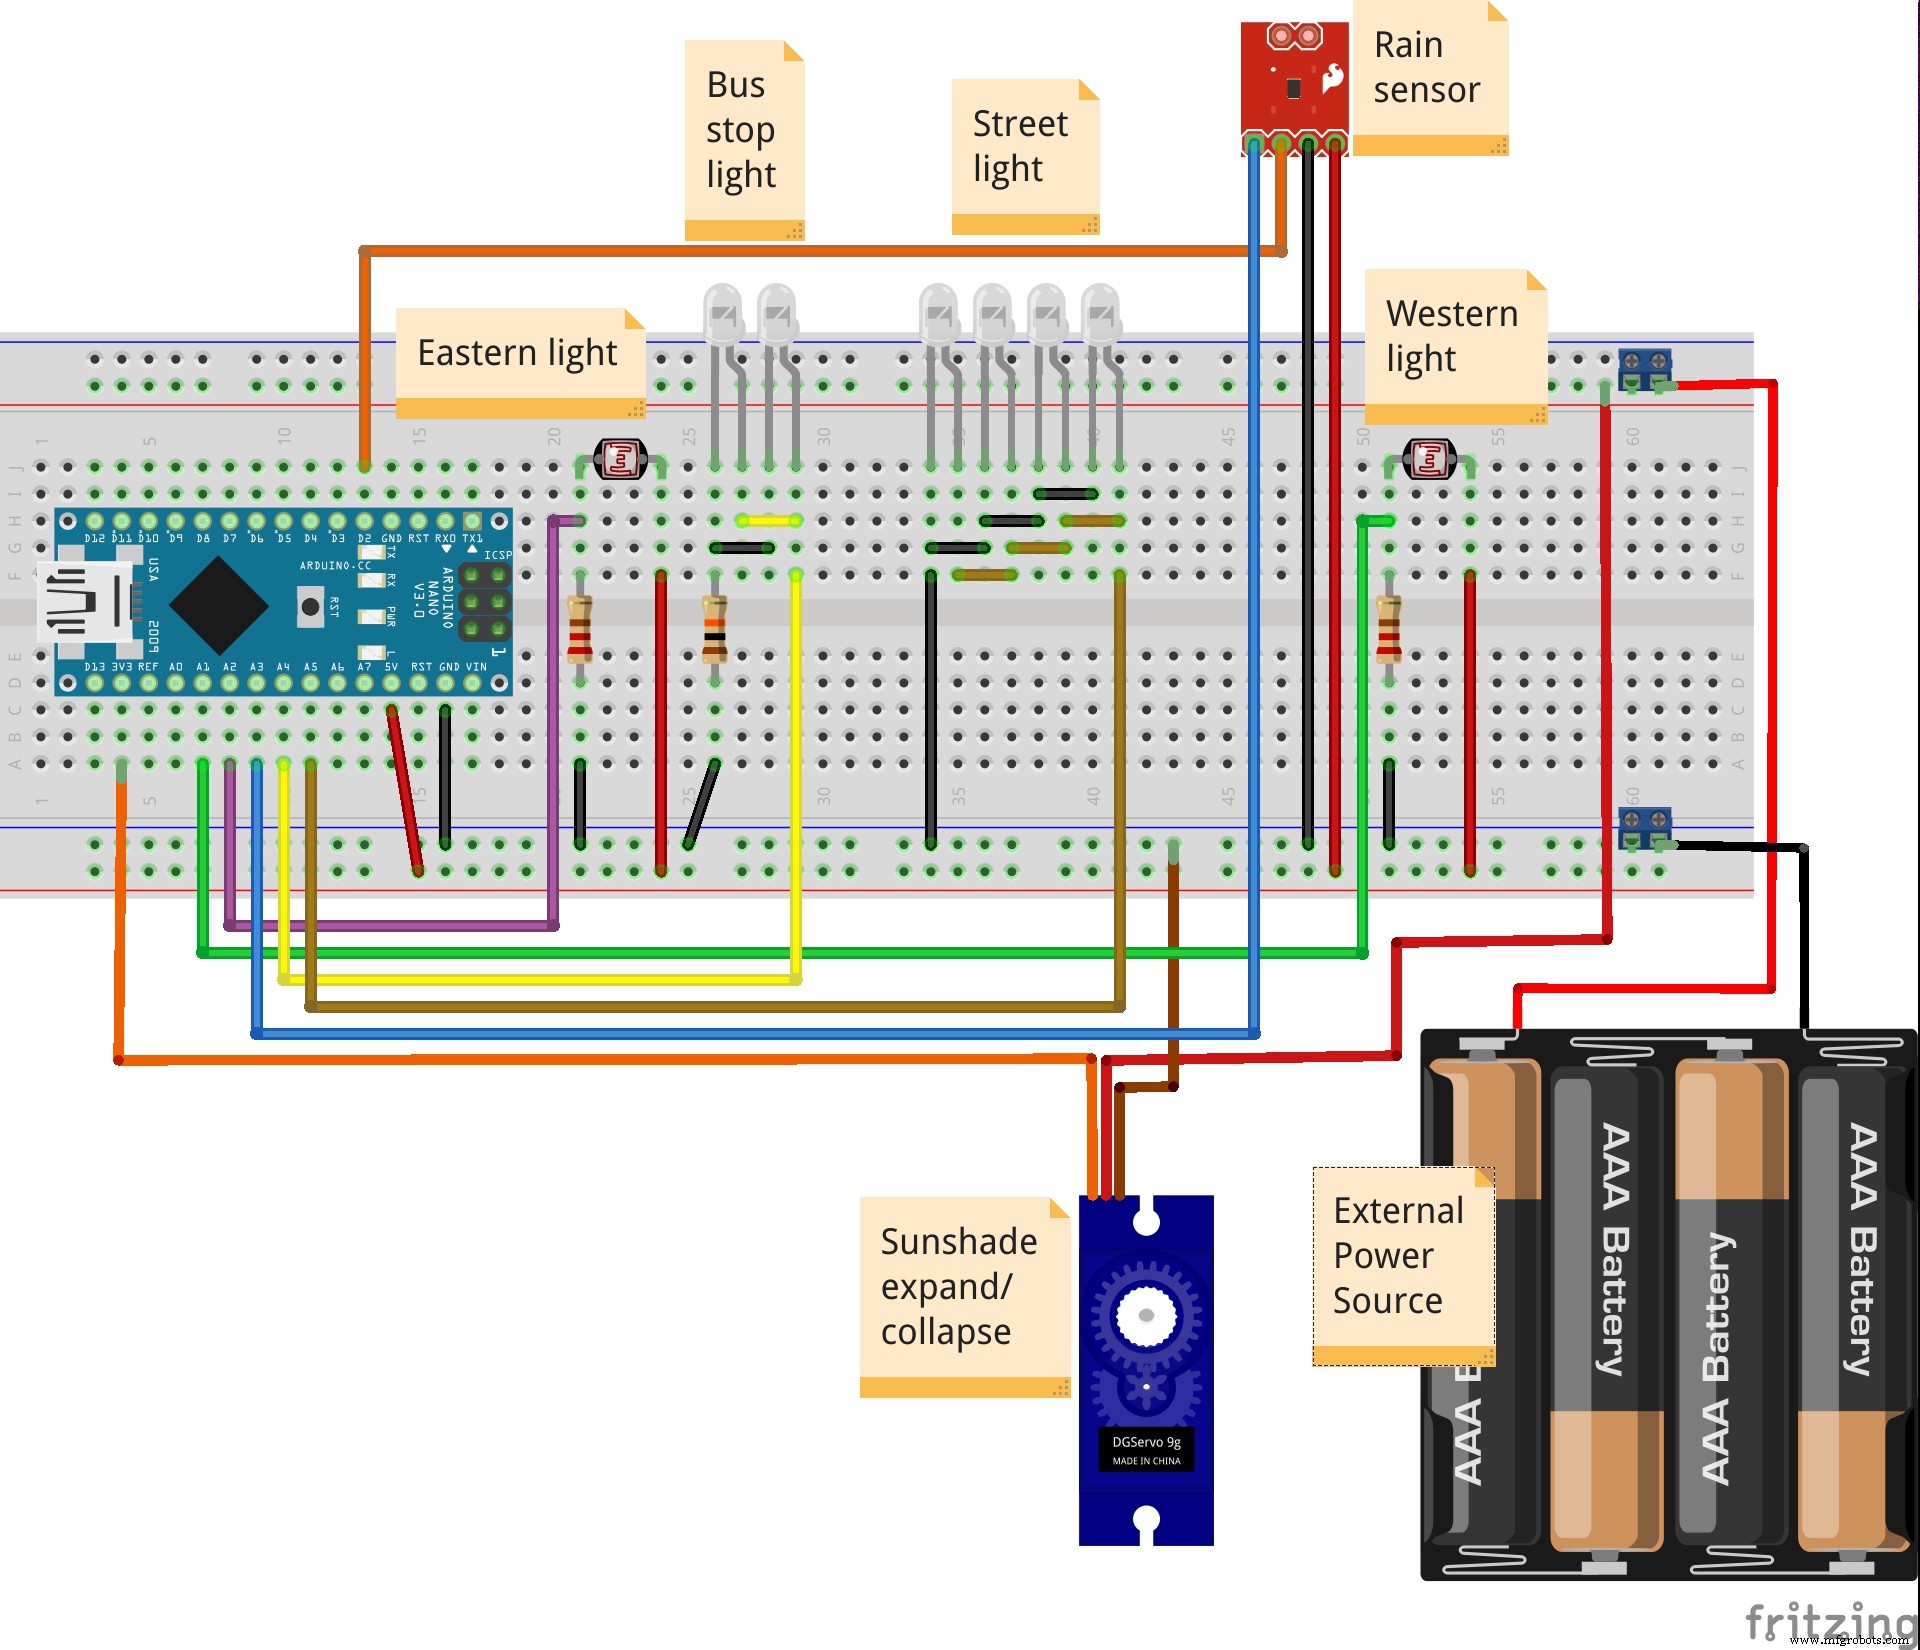
Schémas
START : Terminal Arduino Autonome avec Clavier PS2, LCD, Ethernet et Accès Shell Distant
Système de Ventilation Intelligent pour Sous-Sol : Contrôle d'Humidité par Arduino
Processus de fabrication
- Trains miniatures Lionel : histoire, fabrication et avenir
- Robot de tri de recyclage propulsé par Google Coral Edge TPU
- Maximiser les revenus récurrents avec les consommables intelligents : Un game-changer pour les constructeurs de machines
- Contrôle Automatique de Train Miniature Arduino – Simple, Fiable et Personnalisable
- Tour linéaire SPRINT 20 : Tournage automatisé rapide pour pièces de haute précision
- Principes des presses servo : puissance, précision et efficacité expliquées
- Servomoteurs expliqués : fonctionnement et importance
- Maximiser la précision : associer réducteurs et servomoteurs
- ECS G86 Cycle alésage avec fonction arrêt broche