



Construire sa propre machine à écrire les devoirs à la maison (Traceur à stylo)
Composants et fournitures
| Composant | Quantité |
|---|---|
| Arduino UNO | 1 |
| Micro-servomoteur SG90 | 1 |
| Carte driver moteur pas-à-pas A4988 (SparkFun) | 1 |
Outils et machines nécessaires
- Imprimante 3D (générique)
Applications et services en ligne
- Arduino IDE
À propos de ce projet


Ce robot de dessin / traceur à stylo / machine à dessin est une version Open Hardware de la célèbre machine AxiDraw, un traceur à stylo capable d'écrire ou de dessiner sur presque toute surface plane. Il peut écrire avec des stylos, marqueurs permanents, crayons et autres instruments d'écriture pour une infinité d'applications.
Son design unique comporte une tête d'écriture qui s'étend au-delà de la machine, permettant de dessiner sur des objets plus grands que la machine elle-même. Le plus grand avantage est que la machine peut être placée au-dessus d'un livre grâce à son design à portique XY extensible.
Ce robot de dessin est similaire à l'AxiDraw commercial. Il est piloté par un contrôleur Arduino Uno, utilise un shield CNC et le firmware GRBL.
Le coût de construction se situe entre 75 $ selon l'origine des pièces et celles que vous possédez déjà (comme l'Arduino).
Retrouvez tous mes projets sur https://www.diyprojectslab.com/
Zone de dessin maximale : 24 × 30 cm.
Merci à NextPCB
Ce projet a été réalisé grâce à l'aide et au soutien de NextPCB. Si vous avez un projet PCB, visitez leur site pour obtenir des réductions et coupons intéressants.
- Livraison gratuite prototype PCB 0$ : NextPCB
- Tirage au sort Thanksgiving/Noël 100% gagnant : NextPCB
Étape 1 : Pièces et matériaux requis


Composants principaux :
- 2 × Moteurs pas-à-pas Nema 17
- 2 × Tiges linéaires M8 × 450 mm (axe X)
- 2 × Tiges linéaires M8 × 350 mm (axe Y)
- 2 × Tiges linéaires 3 mm (axe Z, récupérables sur vieux lecteur CD-ROM)
- 1 × Tige filetée M8 × 480 mm
- 8 × Roulements LM8UU
- 1 × Servo SG90
- 1 × Ressort 5 mm (de stylo à bille)
- 2 × Poulies GT2, 16 dents
- 5 × Roulements 624zz
- 1 × Courroie GT2 2000 mm
- 1 × Arduino Uno
- 1 × Shield CNC
- 2 × Drivers pas-à-pas A4988 avec dissipateur
- 6 × Jumpers
- 1 × Alimentation 12V 2A
Écrous
- 7 × M3-0.5
- 5 × M4-0.7
- 4 × 5/16in-18
Vis
- 13 × Vis cruciformes M3-0.5 × 16 mm
- 4 × Vis cruciformes M3-0.5 × 6 mm
- 5 × Vis cruciformes M4-0.7 × 35 mm
- 1 × Vis hexagonale M3-0.5 × 20 mm
Rondelles
- 4 × Rondelles 5/16in
- 4 × Rondelles M3
Étape 2 : Impression 3D


Téléchargez les fichiers depuis Thingiverse. Ouvrez les modèles 3D dans Cura ou tout autre trancheur. Utilisez un remplissage de 75 % sur toutes les pièces (70-100 % fonctionne aussi). Imprimez toutes les pièces avec une hauteur de couche de 0,10-0,20 mm en PLA. Utilisez des supports pour le porte-stylo, le curseur, X_Support_L et X_Support_R. Note : La pièce la plus longue a pris environ 10 h et la plus courte 30 minutes. Le PLA convient parfaitement. J'imprime à 200 °C sur BuildTak. Aucune pièce ne nécessite de raft ou de brim. Je recommande des supports uniquement pour le porte-stylo et la plaque de fin d'axe Z qui est verticale.
Étape 3 : Assembler l'axe X


Rappelez-vous qu'il vous faut (2) tiges de 350 mm et (2) tiges de 450 mm. Insérez les (2) tiges de 450 mm dans l'une ou l'autre pièce x-support. Vous devrez peut-être utiliser une lime ronde pour lisser les trous d'insertion, et un maillet en caoutchouc pour aider à insérer les tiges. Insérez ensuite la tige filetée dans le trou inférieur. Placez une rondelle 5/16in et un écrou 5/16in des deux côtés de la pièce x-support.
Étape 4 : Assembler les roulements de l'axe X


Insérez maintenant les roulements LM8UU dans leurs emplacements sur les demi-coquilles supérieure et inférieure (4 roulements chacune). Insérez 4 roulements 624zz dans les poulies tendeurs imprimées en 3D. Gardez le 5e roulement pour l'axe Y.
Assembler le chariot de l'axe X
- Récupérez (4) vis M3-0.5 × 20 mm, (4) écrous M3, (4) rondelles M3 et (4) roulements 624zz avec poulies tendeurs montées.
- Passez une vis, ajoutez une rondelle (qui reposera sur le roulement). L'écrou sera en bas du chariot pour fixer le roulement.
Assembler le support X
- Faites glisser la demi-coquille à travers les tiges linéaires de 450 mm (axe X).
- Utilisez à nouveau un maillet en caoutchouc pour fixer le dernier support X sur les tiges.
- Assurez-vous que les tiges dépassent également des deux côtés.
- Faites passer l'autre extrémité de la tige filetée dans le trou du support X.
- Mettez le dernier jeu d'écrous et de rondelles pour maintenir le support en place.
- Maintenant que l'axe X est complet, utilisez (2) vis cruciformes M3-0.5 × 16 mm par support X pour empêcher les tiges linéaires de glisser.
Étape 5 : Assembler l'axe Y


Y-Arrière
- Insérez les (2) tiges de 350 mm dans la pièce Y-back à l'aide d'un maillet en caoutchouc.
- Récupérez (1) vis M4-0.5 × 35 mm, (1) écrou M4 et le 5e roulement 624zz.
- Récupérez (2) vis M3-0.5 × 16 mm pour fixer les tiges linéaires.
- Faites glisser le roulement lors de l'insertion de la vis à travers la pièce Y-back.
Y-Avant
- Faites glisser les tiges linéaires/pièce Y-back à travers les roulements LM8UU et fixez la pièce Y-front avec un maillet en caoutchouc.
Étape 6 : Assembler l'axe X-Y (Courroie)


- Utilisez une pince à bec long pour guider la courroie GT2 plus facilement à travers la demi-coquille.
- Passez les deux extrémités de la courroie à travers les « dents » du curseur de base.
- La courroie doit être tendue, pas lâche.
- Notez qu'une fois la courroie GT2 en place, il est normal que la demi-coquille ne bouge pas facilement.
Étape 7 : Assembler l'axe Z


- Récupérez (2) tiges linéaires 3 mm et les pièces imprimées 3D suivantes : Curseur, Porte-stylo, Base Slide, Vis pouce métrique 3MM.
- Récupérez (1) vis hexagonale M3-0.5 × 20 mm et la vis pouce métrique, assemblez-les et collez-les avec de la superglue.
- Récupérez (3) vis M3-0.5 × 16 mm pour fixer la Base Slide à la pièce Y-Front. Vous aurez peut-être besoin de (3) écrous M3-0.5 pour la maintenir.
- Assemblez le Curseur et le Porte-stylo pour ne former qu'une seule pièce.
- Prenez cette nouvelle pièce et les (2) tiges de 3 mm, faites glisser les tiges à travers les trous. Placez un petit ressort entre les deux pièces pour créer une légère pression qui soulève le curseur. Vous devrez peut-être couper le ressort jusqu'à obtenir une pression adéquate sur le curseur.
Étape 8 : Électronique


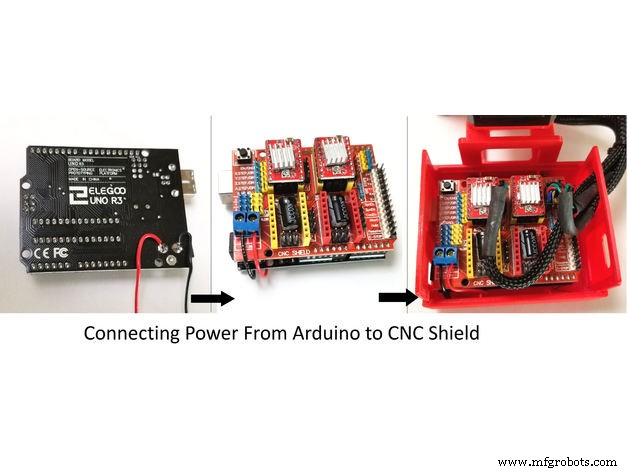
J'utilise un shield CNC pour Arduino Uno.
Préparez votre circuit :
- 4 × Drivers pas-à-pas A4988
- 1 × Carte d'extension pour drivers A4988
- 1 × Arduino UNO
Collez d'abord les dissipateurs thermiques sur les drivers A4988. Connectez les 4 drivers A4988 sur la carte d'extension, puis connectez l'Arduino avec la carte d'extension et câblez le reste. Le shield intègre un contrôle de micro-pas : au lieu d'utiliser des pas entiers ou demi-pas comme une grande CNC, nous pouvons faire bouger les moteurs par 1/16 ou 1/32 de pas pour une précision maximale. Cependant, les moteurs consommeront plus d'électricité et chaufferont plus vite.
Pour utiliser les modes de micro-pas, reliez certaines broches de mode ensemble. Différentes combinaisons donnent différentes résolutions. Consultez le tableau des configurations possibles. Une fois le shield programmé, ajoutez les drivers A4988 et câblez le reste de l'électronique.
Pour identifier les bobines des moteurs pas-à-pas, utilisez un multimètre. S'il y a une résistance entre deux fils, c'est une bobine. Sur le schéma, les bobines sont représentées par deux fils de la même couleur.
Étape 9 : Logiciel


Logiciels utilisés :
- Inkscape – logiciel de dessin vectoriel (dessiner ou importer des graphiques)
- Extension Inkscape MI GRBL – conversion graphiques vers G-Code
- Universal G Code Sender – envoi du G-Code au robot pour le mouvement de dessin
- GRBL – firmware Arduino (programmé dans l'Arduino Uno)
Liens de téléchargement :
- Arduino IDE : https://www.arduino.cc/en/software
- Universal G-code Sender : https://winder.github.io/ugs_website/
- Inkscape : https://inkscape.org/release/inkscape..
- 4xiDraw & km laser : Google Drive
- Processing : https://processing.org/download/
- Dessin vers G-code Processing : Google Drive
Regardez la vidéo pour la configuration complète.
Étape 10 : Machine à dessin en action
Code
- Code GRBL
Code GRBL (Arduino)
/***********************************************************************
 Ce sketch compile et téléverse GRBL sur votre Arduino basé sur ATmega328p !
 Pour l'utiliser :
 - Assurez-vous d'avoir importé le code source GRBL dans votre Arduino IDE. Des détails sont sur notre site Github.
 - Sélectionnez votre carte Arduino et le port série dans le menu Outils.
 NOTE : GRBL ne supporte officiellement que les Arduinos basés sur 328p, comme le Uno. D'autres cartes ne fonctionneront probablement pas !
 - Cliquez simplement sur 'Téléverser'. C'est tout !
 Pour utilisateurs avancés : Si vous voulez voir ce que GRBL peut faire d'autre, il y a des options supplémentaires de personnalisation et de fonctionnalités à activer/désactiver. Naviguez dans votre système de fichiers vers l'endroit où l'Arduino IDE a stocké les fichiers sources GRBL, ouvrez le fichier 'config.h' dans votre éditeur de texte préféré. À l'intérieur se trouvent des dizaines de descriptions de fonctionnalités et de #defines. Commentez ou décommentez simplement les #defines ou modifiez leurs valeurs attribuées, enregistrez vos modifications, puis cliquez sur 'Téléverser' ici.
 Copyright (c) 2015 Sungeun K. Jeon
 Publié sous licence MIT. Voir license.txt pour détails.
 ***********************************************************************/
#include <grbl.h> // Ne pas modifier ce fichier !
Schémas
Processus de fabrication
- Créez un robot suiveur de ligne autonome avec Arduino UNO
- Kit de Formation Arduino Complet : Mega 2560, Capteurs, Moteurs et PCB Personnalisé
- Robot Assistant Domestique Autonome : Liste Complète et Guide de Configuration
- Construire une machine CNC entièrement fonctionnelle avec Arduino Nano R3
- Bras robotique Arduino contrôlé par gestes manuels – Construction DIY pas à pas
- Système de Surveillance Domestique Avancé avec Arduino Mega et Capteurs IoT
- Construire un mini oscilloscope DIY avec Arduino Nano – Tutoriel pas à pas
- Construire une serrure de porte RFID portable avec Arduino – Guide étape par étape
- Machine à Pince Arduino DIY – Construisez Votre Propre Arcade