



SPI, I2C, UART : Protocoles de communication et leurs applications
Le développement microcontrôleur est un processus cardinal en assemblage électronique. Les protocoles série et interfaces de communication facilitent cette tâche. Cet article explore exhaustivement les protocoles de communication série : SPI, I2C, interface UART. Analyse : caractéristiques, avantages, inconvénients, exemples.
1. Interface UART
Qu'est-ce que l'UART ?
Figure 1 : Protocole UART sur Arduino
UART (Universal Asynchronous Reception and Transmission - Réception et Transmission Asynchrones Universelles) est un protocole de communication série facilitant communication hôte-périphériques auxiliaires. Principalement : transmission série de données. Communication asynchrone et transmission bidirectionnelle.
Deux lignes de données : transmission (Tx) et réception (Rx). Transmission via broche numérique 0, réception via broche 1.
Synchronise aussi gestion ordinateur et dispositifs série externes.
Comment ça marche ?
Figure 2 : Carte UART USB DIY électronique
UART gère communication signaux entre deux dispositifs via :
- Simplex (unidirectionnel)
- Half Duplex (non-simultané bidirectionnel)
- Full Duplex (simultané bidirectionnel)
Après connexion, transfert données de l'UART émetteur vers UART récepteur selon principe :
- UART émetteur convertit données parallèles maître en série pour transfert vers UART récepteur. UART récepteur convertit série en parallèle pour dispositif récepteur.
- Communication asynchrone = pas d'horloge. UART génère bits start/stop indiquant début/fin message.
- Les deux UART doivent fonctionner même BAUD rate (vitesse transmission). Idéal pour timing précis bits. Différence >10% = données inutilisables.
Protocole de fonctionnement UART
Transmission et Réception Données
- Pour transmission, UART émetteur reçoit données d'un bus (ex. CPU).
- Ajoute 3 bits : start, parité, stop → paquet données transmis vers UART récepteur via broche TX.
- Transmission s'arrête après épuisement données UART émetteur.
Contrôle Interruption
Interruptions données utiles pour envoi automatique contenu buffer. Scénarios :
- Erreur débordement FIFO (First In First Out), erreur rupture ligne, erreur trame, erreur parité
- Pendant réception, envoi, ou timeout réception
Opération FIFO
Fig 3. Interface UART sur Arduino
Modules UART famille Stellaris : deux FIFO 16 octets (réception + transmission). Configurables à diverses profondeurs pour différents interruptions : 1/8, 1/4, 1/2 profondeur, etc.
Processus fonctionnement FIFO transmission
- Transmission commence après entrée données. Entrée continue (chronophage) jusqu'à FIFO transmission plein.
- Une fois plein, stop entrée sous peine perte nouvelles données.
- FIFO transmission envoie bit par bit jusqu'à vide. Crée alors emplacement supplémentaire.
Processus fonctionnement FIFO réception
- Données reçues stockées dans FIFO réception. Réception/effacement auto par programme FIFO → espace suffisant.
- Transceiver FIFO résout inefficacité CPU et interruptions fréquentes UART transceiver.
- FIFO : pas de perte données, avenues probables scellées préalablement.
Boucle locale (Loopback)
UART a boucle locale interne pour débogage/diagnostic : entrée RX reçoit données envoyées.
Protocole Infrarouge Série
UART inclut module encodeur/décodeur IrDA SIR (Serial Infrared). Traduit interface SIR half-duplex série et flux données UART asynchrone.
Protocole communications série délivre entrée décodée et sortie codée numériquement vers UART.
Avantages UART
- Protocole simple, bien documenté, facile à utiliser
- Pas de ligne d'horloge série requise
- Bit parité → vérification erreurs
Inconvénients UART
- Taille trame données limitée 9 bits, vitesses transfert lentes
- Incapable multi-maîtres/multi-esclaves
- Baud rate obligatoire dans 10% (protection perte données)
- Vitesses généralement lentes transfert inter-dispositifs
Exemples UART dans microcontrôleurs
- UART Seeeduino V4.2
- USB vers UART 5V
- Base Shield V2
- Convertisseur Série USB CP2102
2. Interface I2C
Qu'est-ce que l'I2C ?
Figure 4 : Capteur Pression Différentielle utilisant I2C
I2C (Inter-Integrated Circuit) ressemble à l'UART. Mais UART = communication PC-périphérique, I2C = capteurs et modules.
Bus série synchrone bidirectionnel deux fils connectant multiples dispositifs sans compromettre chemin communication. Grâce à propriété bus partagé et système adressage.
Coût : vitesse relativement lente vs SPI. Vitesse dépend bruit externe, qualité fils, vitesse données.
Interface deux fils connecte dispositifs basse vitesse : EEPROM, convertisseurs A/N, microcontrôleurs.
Comment ça marche ?
I2C : deux lignes – SDA (Serial Data Line - port acceptation données série) et SCL (Serial Clock Line - ligne horloge série). SCL synchronise transmission, SDA = ligne données envoi/réception bits.
Transfert : maître initie transmission bus. Génère horloge ouvrant dispositif émetteur. Dispositif adressé = esclave.
Maître et esclave n'ont pas taux transmission constant. Relation selon direction transfert au moment transmission.
Maître unique doit informer esclave sélection avant transmission. Idem avant réception depuis esclave.
Important : résistance pull-up sur alimentation I2C pour fonctionnement optimal.
Protocole de fonctionnement I2C
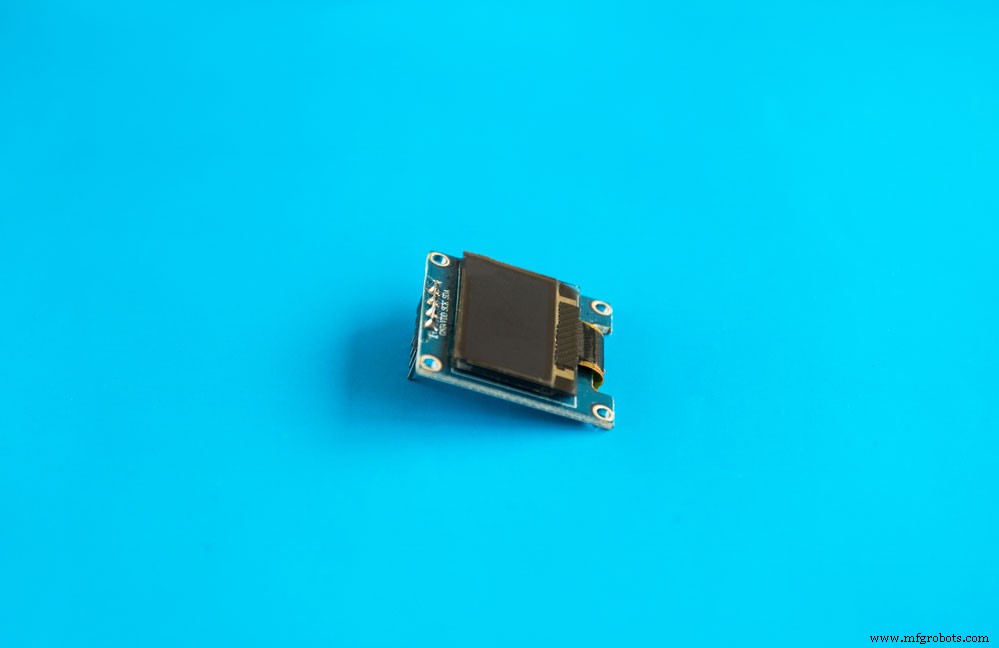
Figure 5 : Module Affichage OLED 0,96 pouce 128x64 I2C
Méthode Transmission Données
- Maître envoie signal transmission aux esclaves connectés : commute SDA haut→bas, puis SCL haut→bas.
- Maître envoie adresses 7 ou 10 bits + bit lecture/écriture à chaque esclave.
- Esclaves comparent adresse à la leur. Correspondance = bit ACK (SDA bas). Sinon = SDA haut.
- Maître envoie trame données ou la reçoit (selon adresses correspondantes). Après transmission complète, récepteur renvoie bit ACK à l'émetteur (accusé réception).
- Maître commute SCL haut puis SDA → fin communication.
Synchronisation Horloge
Chaque maître génère son signal horloge sur ligne SCL pour transmission. Données valides seulement pendant période haute horloge en transmission I2C.
Modes Transmission
Deux modes principaux :
Mode Rapide (Fast Mode)
Dispositifs mode rapide : 400 kbit/s émission/réception. Bus I2C mode rapide supprime significativement glitches, sortie avec contrôle pente.
Mode Haute Vitesse (High-Speed Mode)
Bus I2C haute vitesse : 3,4 Mbit/s. Transmission plus rapide que mode rapide.
Avantages I2C
- Nombre broches/signaux très limité même avec nombreux dispositifs sur maître
- Flexibilité grâce capacité multi-maître/multi-esclave
- Simple : deux fils bidirectionnels pour connecter nombreux dispositifs
- Adaptabilité étendue, supporte nombreux maîtres
Inconvénients I2C
- Vitesse relativement lente, résistances pull-up obligatoires (vs SPI push-pull). Design open-drain limite vitesse
- Résistances occupent espace crucial en assemblage PCB
- Pas facile avec nombreux dispositifs connectés
Exemples I2C dans microcontrôleurs
- ADC 4 canaux 16-bit Raspberry Pi
- Hub I2C (6 ports) - Grove
- Driver/Adaptateur I2C
- I2C Arduino
3. Interface SPI
Qu'est-ce que le SPI ?
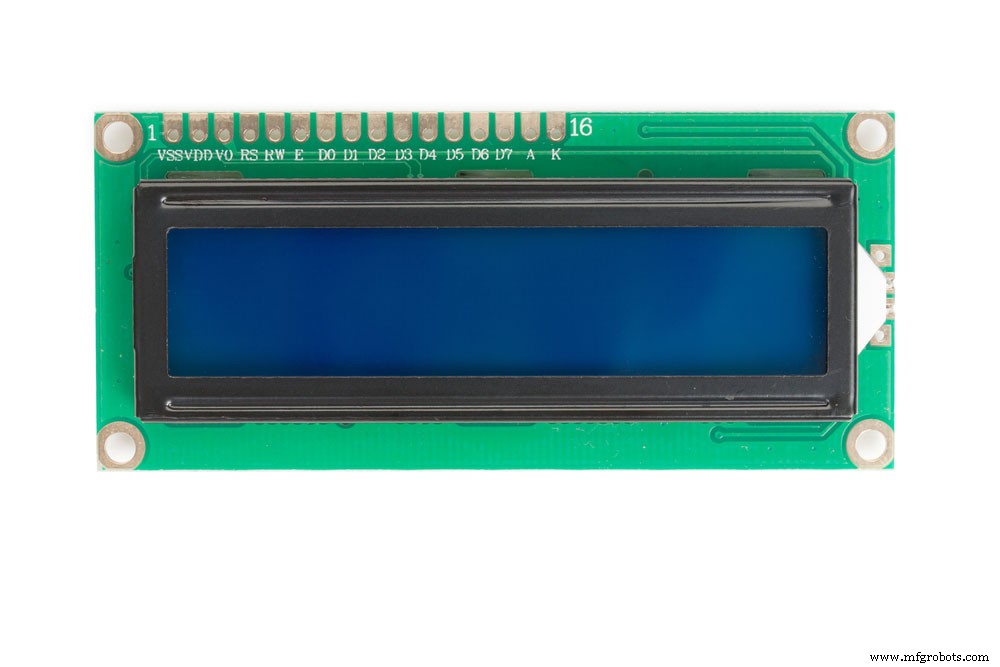
Figure 6 : Interface SPI utile pour Modules Affichage
SPI (Serial Peripheral Interface) dédié microcontrôleurs. Full duplex → transmission/réception simultanées.
Plus rapide que I2C, taux transmission ≥8 bits. Protocole simple → débits rapides. Important pour applications vitesse : modules affichage, cartes SD.
Essentiel pour applications changement brutal info (ex. thermomètres).
Comment ça marche ?
Fig 7 : Cartes SD utilisent SPI
Dispositif SPI fonctionne de deux façons :
- Sélection dispositif via ligne Chip Select. Chaque dispositif nécessite ligne Chip Select unique.
- Ou chaînage en marguerite (daisy chaining).
Autant dispositifs que voulus en SPI. Mais limité par lignes select hardware disponibles. Communication point-à-point : pas d'adressage nécessaire.
Protocole de fonctionnement SPI
SPI via 4 ports :
- MOSI (Master Out Slave In - Sortie Maître Entrée Esclave)
- MISO (Master In Slave Out - Entrée Maître Sortie Esclave)
- SCLK (Signal horloge)
- NSS (Slave Select - Signal activation esclave)
Multi-esclaves : chaque esclave exige signal activation unique. Complexifie hardware vs I2C.
SPI : deux registres décalage → transmission série synchrone entre maître unique (ex. CPU) et périphériques.
Avantages SPI
- Simple : pas système adressage esclave complexe (vs I2C)
- Le plus rapide des interfaces série (plus rapide UART et I2C)
- Pas bits start/stop (vs UART) → transmission continue sans interruptions
- Lignes MISO/MOSI séparées → envoi/réception simultanés
Inconvénients SPI
- Majorité ports broches occupés → limite dispositifs connectables
- Pas contrôle flux spécifié, pas mécanisme acquittement envoi/réception (vs I2C)
- 4 lignes requises (vs UART), pas mécanisme vérification erreurs
- Maître unique
Exemples SPI dans microcontrôleurs
- SPI Seeeduino V4.2
- Driver/Adaptateur SPI - Pilotage facile dispositifs SPI
Comparaison UART, I2C, SPI
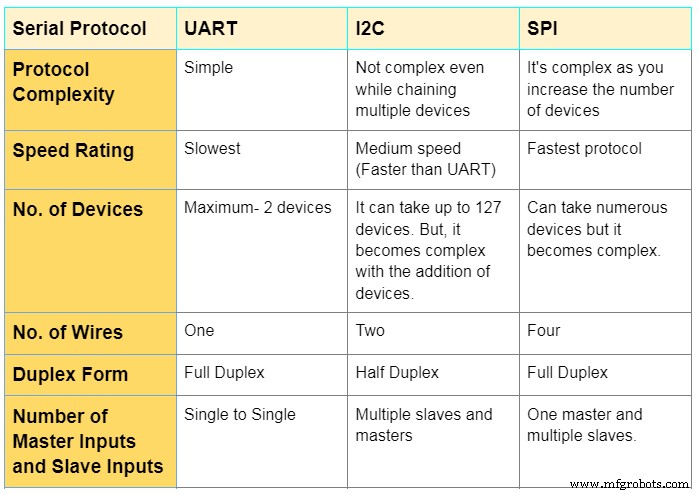
Lequel est le « meilleur » ? UART, SPI ou I2C ?
Pas de périphérique supérieur parmi les trois. Chacun a atouts/faiblesses. Choisissez selon projet. Exemple : SPI pour vitesse. I2C pour connecter nombreux dispositifs sans complexe array.
Conclusion
Nous avons exposé toutes les clés sur UART, I2C, SPI et leurs taux transfert. Disponibles pour questions sur protocoles communication. Contactez-nous, aide immédiate.
Technologie industrielle
- Comprendre les protocoles réseau : de la couche physique à l'arbitrage avancé
- Fondamentaux de la mémoire numérique : adressage, accès et volatilité
- Cartes de Déport Essentielles pour Raspberry Pi : I2C, UART, GPIO et Plus — Kits, Connecteurs et Protection
- 14 applications innovantes de la nanotechnologie : de la médecine aux matériaux
- Brasage à l'Argent : Procédé, Matériaux et Applications
- Débloquer l'efficacité de production : Stratégies de fabrication pilotées par les données éprouvées
- Rationaliser l'ingestion de données pour une prise de décision plus intelligente
- Les variétés de bois et leurs usages pratiques : de la construction à la production de papier
- Tungstène : Applications passées et innovations modernes