



Capteur Ultrason HC-SR04 Expliqué : Principes de Fonctionnement et Intégration Arduino
Les ultrasons sont des ondes sonores aiguës dont les fréquences dépassent la plage auditive humaine (supérieure à 20 kHz). Un type de capteur à ultrasons est le HC-SR04 qui détecte les objets jusqu'à 4 mètres (13 ft). Dans cet article, nous vous montrons comment fonctionne le capteur et réalisons un projet d'interfaçage avec Arduino.
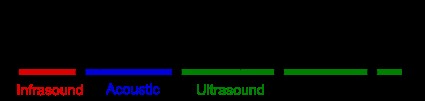
Plages de fréquences en comparaison aux ultrasons
Présentation du Capteur de Distance Ultrason HC-SR04
- Présentation du matériel
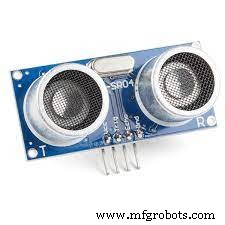
Un capteur ultrason HC-SR04 comprend deux transducteurs ultrasoniques : émetteur et récepteur.
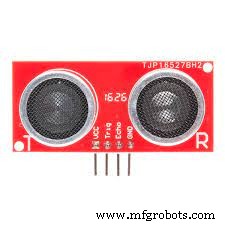
Émetteur (T) et Récepteur (R)
Le récepteur attend et reçoit les impulsions transmises, tandis que l'émetteur convertit les signaux électriques en impulsions sonores ultrasoniques de 40 kHz.
- Spécifications
Les spécifications incluent :
- Dimensions — 45 x 20 x 15 mm
- Signal de déclenchement (Trigger) — Impulsion TTL de 10 microsecondes
- Angle de mesure — 15°
- Précision de mesure — 3 mm
- Portée minimale — 2 cm
- Portée maximale — 400 cm (4 m)
- Fréquence de fonctionnement — 40 kHz
- Tension de fonctionnement — Alimentation DC 5 V
Brochage du Capteur Ultrason HC-SR04
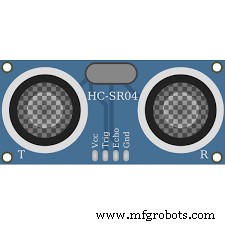
Brochage du capteur ultrason HC-SR04
Voici un résumé de la configuration des broches du capteur ultrason HC-SR04 :
| N° Broche | Nom | Description |
|---|---|---|
| 1 | Vcc | Broche d'alimentation du capteur (tension 5 V). |
| 2 | Trigger / Trig | Fonctionne comme broche d'entrée. Maintenez-la HIGH pendant 10 µs pour démarrer la mesure en envoyant des ondes ultrasonores. |
| 3 | Echo | Agit comme broche de sortie. Reste HIGH pendant une durée équivalente au temps mis par l'impulsion ultrasonore pour revenir au HC-SR04. |
| 4 | GND | Se connecte à la masse du système. |
Quel est le Principe de Fonctionnement du Capteur Ultrason HC-SR04 ?
Le HC-SR04 produit un ultrason d'environ 40 kHz qui se propage dans l'air. Si les impulsions ultrasonores rencontrent un obstacle, elles rebondissent vers le capteur.
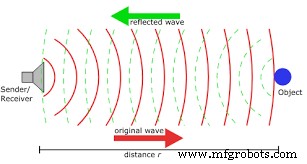
Comment fonctionne un capteur ultrason
Génération de l'ultrason
D'abord, mettez la broche Trig à l'état HIGH pendant 10 microsecondes, envoyant une rafale de 8 cycles ultrasonores qui voyage à la vitesse du son. Ensuite, la broche Echo passe à HIGH après l'envoi. Elle attend ensuite l'écho réfléchi par un objet.
La broche Echo repasse à LOW après 38 ms si aucun objet n'est présent.
Cependant, si un objet reflète l'impulsion ultrasonore, la broche Echo passe à LOW avant 38 ms.
Avec la durée de l'état HIGH de la broche Echo, nous calculons la distance parcourue par les ondes sonores et la distance du HC-SR04 à l'objet.
Distance = (Vitesse × Temps) / 2
Où :
- Temps = Durée pendant laquelle Echo était HIGH (ex: 2 ms)
- Vitesse = Vitesse du son (340 m/s ou 34 000 cm/s)
La division par 2 mesure la durée de l'onde sonore pour atteindre l'objet avant de revenir.
Exemple :
Distance = (34 cm/ms × 1,5 ms) / 2 = 25,5 cm
La distance capteur-objet est donc 25,5 cm.
Dimensions du HC-SR04
Les dimensions du capteur HC-SR04 sont indiquées ci-dessous :
Dimensions HC-SR04
Notez que les dimensions peuvent légèrement varier selon les fabricants.
HC-SR04 Connecté à Arduino
Plusieurs façons d'interfacer votre capteur : I2C, Raspberry Pi, Arduino. Nous nous concentrerons sur Arduino.
Matériel nécessaire
- Capteur de distance ultrason Grove
- Grove Base Shield
- Breadboard et fils de connexion
- Carte Arduino UNO
Instructions
Connexion du Matériel
- Connectez le capteur au Grove Base Shield sur le port D7.
- Branchez le Grove Base Shield sur la carte Arduino.
- Utilisez un câble USB pour connecter l'Arduino à un ordinateur.
Le raccordement des broches est dans le tableau ci-dessous.
| Arduino UNO | Capteur Ultrason HC-SR04 |
|---|---|
| GND | GND |
| Broche 3 (ou autre E/S numérique) | Echo |
| Broche 2 (ou autre E/S numérique) | Trigger |
| 5V | Vcc |
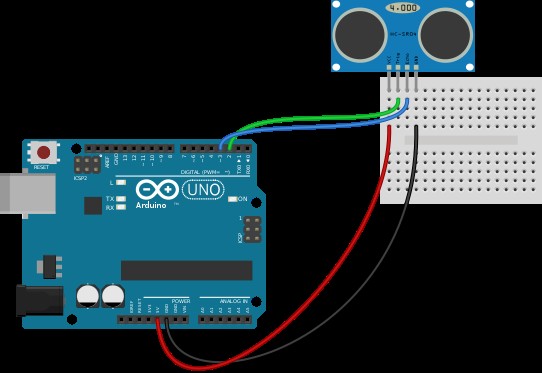
Schéma de câblage HC-SR04 et Arduino
Configuration du Logiciel
- Recherchez sur GitHub et téléchargez la Bibliothèque Capteur Ultrason.
- Copiez-collez le code dans l'IDE Arduino pour le téléverser.
Le code ressemble à ceci :
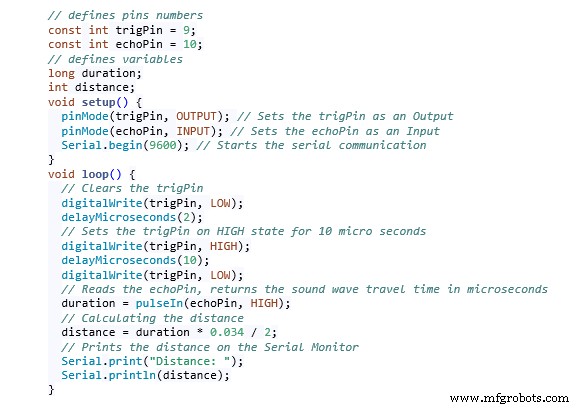
Explication du Code
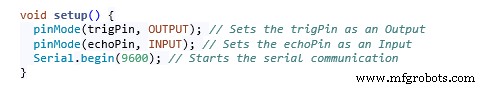
Définissez les broches Echo et Trig : broche 3 (echoPin) et broche 2 (trigPin). Une variable entière pour la distance et une variable long (« duration ») pour le temps de parcours.
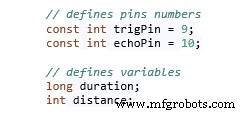
Définissez echoPin en entrée, trigPin en sortie. Démarrez la communication série pour afficher les résultats sur le moniteur série.
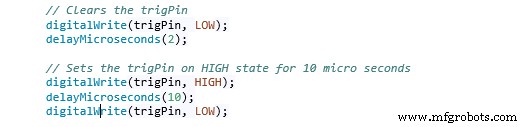
Assurez-vous que trigPin est clair : mettez-le à LOW pendant 2 microsecondes dans la boucle. Puis passez-le à HIGH pendant 10 microsecondes pour produire l'onde ultrasonore.
La fonction pulseIn() a deux paramètres :
- État de l'impulsion à lire (LOW ou HIGH)
- Nom de la broche Echo
Utilisez-la pour lire le temps de parcours et stockez la valeur dans la variable « duration ».

Nous mettrons echoPin à HIGH car le HC-SR04 le met automatiquement HIGH après l'envoi de la rafale de 8 cycles. Le chronométrage démarre, mais s'arrête à la réception de l'onde réfléchie car la broche Echo passe LOW.
La fonction pulseIn() retourne la longueur d'impulsion en microsecondes.
Appliquons la formule : multipliez duration par 0,034, puis divisez par 2.
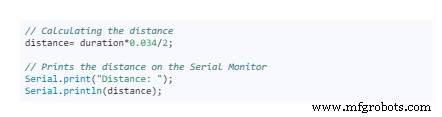
Affichez la valeur finale de distance sur le Moniteur Série.
Limites d'Application du HC-SR04
Comparé aux autres capteurs ultrasonores low-cost, le HC-SR04 est idéal pour l'utilisabilité et la haute précision. Cependant, il peut poser des défis :
- Difficile de détecter des objets à surface molle/irrégulière (peluches) qui absorbent le son sans le refléchir.
- Monter le capteur bas sur un appareil reflète souvent le sol, pas l'appareil. Un objet trop petit ne reflétera pas assez de son.
- Si la surface réfléchissante est à angle rasant, le son ne revient pas vers le HC-SR04.
- Si la distance obstacle-capteur dépasse 4 m (13 ft), pas de réflexion sonore.
Conclusion
Le HC-SR04 est un capteur populaire, facile à interfacer, abordable et basse consommation, idéal pour appareils sur batterie. Large gamme d'applications : mesure de distance 2 cm - 400 cm, cartographie d'objets, etc.
Pour en savoir plus sur le capteur ultrason, contactez-nous. Nous serons ravis de vous répondre.
Technologie industrielle
- Comment les machines de nettoyage ultrasonique transforment chaque industrie
- Comprendre le Cloud Computing : comment ça marche et pourquoi c'est important
- Système radar compact Arduino avec capteur ultrasonique HC-SR04 et écran 1,8"
- Construire un détecteur de distance à ultrasons avec Arduino UNO et capteur SR04
- Maîtriser le Capteur Ultrason HC-SR04 avec Arduino : Tutoriel Complet
- Impression 3D expliquée : types, procédés et fonctionnement
- Comprendre le soudage à l'arc : types, fonctionnement et avantages
- Le rapporteur à lunette (Bevel Protractor) : Mesure angulaire de précision
- Comprendre les aléseuses CNC : Fonctionnement et avantages clés