



Guide essentiel des moteurs servo pour débutants : Apprenez les bases et applications
Les moteurs servo sont largement utilisés en ROBOTIQUE ainsi que dans l'INDUSTRIE, le servo est le cœur des projets de ROBOTIQUE de nos jours tels que les bras robotiques, voitures RC, antennes radar, convoyeurs, positionnement d'antenne, autofocus de caméra, processus d'impression, etc.
Dans de nombreux projets de loisir, les moteurs servo sont largement utilisés. J'espère que cet article vous fournira des informations brèves sur ce qu'est réellement un servo, le principe de fonctionnement de base d'un moteur servo, les différentes variétés de servos, la comparaison de base entre un moteur servo et un moteur CC normal.
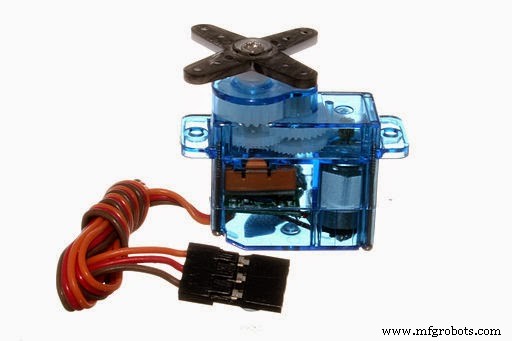
Définition du moteur servo :
« C'est un dispositif qui fournit un mouvement en réponse à une commande lorsqu'il régule le mouvement en réponse à une rétroaction négative. «
La caractéristique principale du servo est de contrôler précisément la position de son arbre. C'est essentiellement un système en boucle fermée (c.-à-d., rétroaction négative).
Il y a quatre parties principales dans le système en boucle fermée d'un servo :
- Moteur CC.
- Circuit de contrôle.
- Engrenages.
- Capteur de rétroaction de position.
La partie principale d'un moteur servo est un petit moteur CC. Ces moteurs CC sont à haute vitesse (c.-à-d., RPM élevé) et couple très faible (c.-à-d., force de torsion responsable du travail). Fondamentalement, les petits moteurs CC sont à très haute vitesse mais n'ont pas un couple beaucoup plus élevé (c.-à-d., petite force et plus grande distance). Mais la conception des engrenages à l'intérieur du servo convertit cette haute vitesse et faible couple d'un moteur CC en une vitesse plus lente et un couple plus élevé (c.-à-d., petite distance, force plus grande).
De nombreux moteurs CC sont plus rapides autour de 5000 RPM, mais les engrenages réduisent ce RPM très élevé à environ 60 RPM et couple élevé. Les servos bon marché ont leurs engrenages en plastique pour garder leur poids léger et leur coût bas, tandis que les servos conçus pour les travaux plus lourds (c.-à-d., couple très élevé) ont leurs engrenages en métal, par exemple, les servos utilisés dans l'industrie.
Lorsque l'alimentation est appliquée pour la première fois au servo via la ligne d'entrée, le moteur CC tourne à un RPM très élevé et un couple très faible, mais en raison des engrenages, l'arbre du servo est ralenti.
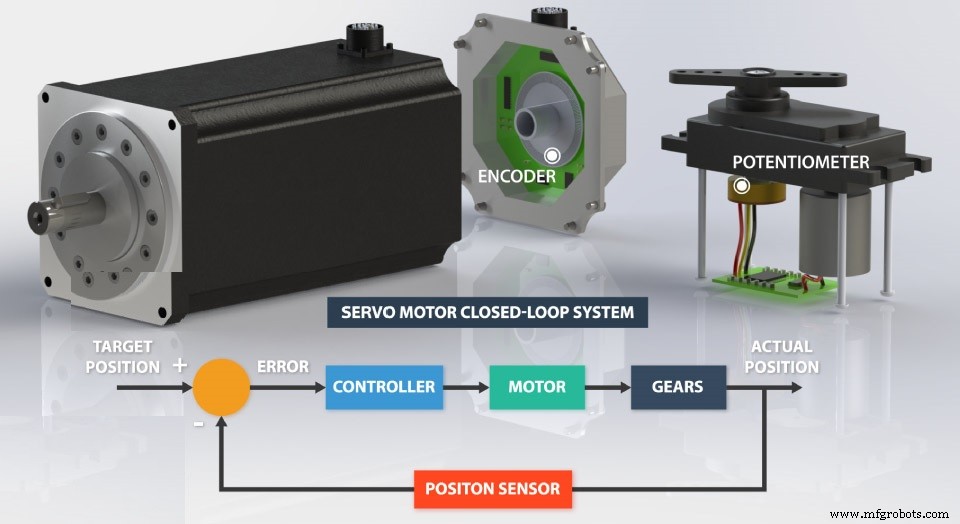 Puisque le capteur de rétroaction de position est connecté dans un arrangement de rétroaction négative afin de contrôler la position d'un servo précisément à la position désirée. Dans les servos industriels, le capteur de rétroaction de position est un codeur de haute précision, mais dans un servo de loisir, le capteur de position est un potentiomètre. Le capteur de position (c.-à-d., potentiomètre) sur l'engrenage final est connecté au circuit qui contient un détecteur d'erreur (c.-à-d., ce détecteur d'erreur est essentiellement un comparateur qui compare deux signaux : un de la ligne d'entrée aussi appelé position cible et un autre de la sortie via le potentiomètre aussi appelé position réelle) et un circuit intégré de contrôle intégré sur la carte.
En raison de la rotation des engrenages, le bouton du potentiomètre tourne, et par conséquent, une tension est produite qui est connectée au détecteur d'erreur. Maintenant, l'erreur produite par la comparaison des deux signaux par le comparateur, qui est connectée au circuit intégré de contrôle (c.-à-d., ce contrôleur est un pont en H intégré sur une puce). Après comparaison, une erreur est produite qui active le contrôleur qui décide de la rotation de l'arbre dans un sens ou l'autre afin d'atteindre la position cible.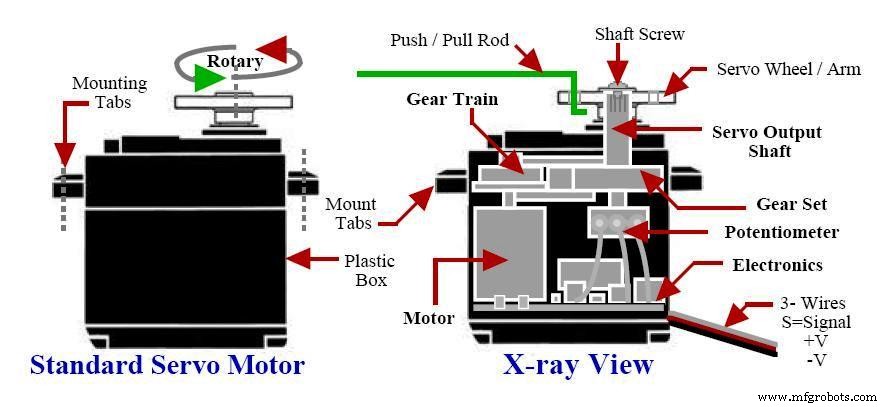
Types de SERVOS :
Les servos sont disponibles en différentes variétés.
- SERVO DE ROTATION POSITIONNELLE :
L'arbre de sortie ne tournera que de 180 degrés. Des butées supplémentaires sont situées pour limiter la rotation supplémentaire de l'arbre en dehors de sa plage (par ex. : bras robotiques, gouvernails, etc.)
- SERVO DE ROTATION CONTINUE :
Il est similaire au servo de rotation positionnelle, mais il peut tourner de 360 degrés en continu. Les commandes envoyées au servo le feront tourner dans le sens horaire ou antihoraire à vitesse variable (par ex. : antenne radar, etc.).
- SERVO LINÉAIRE :
Le mouvement de ce servo est dans un sens aller-retour plutôt que dans une direction circulaire (par ex. : machine CNC, imprimantes 3D, etc.).
COMPARAISON DE BASE ENTRE SERVO ET MOTEUR CC :
Les moteurs servo peuvent tourner de 180 degrés aller-retour mais les moteurs CC peuvent tourner de 360 degrés aussi longtemps que l'alimentation est appliquée. Les servos sont maintenant aussi disponibles en rotation continue qui peuvent tourner de 360 degrés mais en raison de la conception des engrenages, la vitesse du servo est moindre comparée au moteur CC. Les moteurs CC sont le meilleur choix pour les robots à fonctionnement libre alors que quand nous avons besoin de précision (par ex. : BRAS ROBOTIQUE, essuie-glaces, gouvernails de bateau, etc.) le servo est le meilleur choix.
La vitesse du moteur CC est contrôlée par la technique PWM (modulation de largeur d'impulsion) (c.-à-d., en variant le cycle de travail, nous pouvons contrôler la vitesse du moteur CC). Par ex. : cycle de travail supérieur à 50 % signifie vitesse plus rapide, un cycle de travail inférieur à 50 % signifie vitesse plus lente.
Alors que la technique PWM dans le moteur servo détermine la position de son arbre plutôt que la vitesse. Une fois la commande envoyée au servo, il définira précisément la position de l'arbre à la position désirée. Ainsi, ce comportement d'ajustement automatique de son arbre fait du servo le choix parfait pour les applications de ROBOTIQUE.
Technologie industrielle
- Renesas lance RX72T : MCUs pour contrôle servo avancé dans robots industriels
- Construire un robot évitant les obstacles avec Raspberry Pi – Guide débutant
- Simple Pi Robot – Construire un rover autonome 2 roues motrices avec Raspberry Pi
- Maîtriser la programmation C : Tutoriel PDF complet pour débutants
- Services professionnels de réparation de servomoteurs Fanuc
- Guide expert : réparation et conseils de dépannage de servomoteurs
- Comment les moteurs servo améliorent la précision et l'efficacité de la découpe laser
- Choisir le câble moteur optimal pour les variateurs de vitesse (VSD)
- Fabrication métallique 101 : guide clair pour les débutants