



Protection Moteur : Identifier les Types de Défauts & Sélectionner les Bons Dispositifs
Types de Défauts Moteur et Dispositifs de Protection
Pannes et Défauts Courants des Moteurs
Il est important de connaître et comprendre les pannes et défauts des moteurs pour définir les dispositifs de protection les plus adaptés pour chaque cas. Vous devez également connaître les termes importants liés à la commande et la protection des moteurs.
Étant des machines non statiques, les moteurs sont soumis à des contraintes électriques et mécaniques.
Les pannes de moteur se présentent en trois types fondamentaux : électriques, mécaniques et mécaniques qui évoluent vers l'électrique.
Les types courants de pannes et défauts de moteur sont :
- Défaillance de roulement
- Rupture d'isolement
- Rotor bloqué
- Surchauffe
- Surcharges (électriques et mécaniques)
- Déséquilibre de phase et tout déséquilibre de tension entraînera un déséquilibre de courant encore plus important.
- Marche inverse
- Désalignement d'arbre
- Vibration
La surchauffe peut provenir du sous-dimensionnement du moteur, d'un refroidissement insuffisant à basse vitesse lors de l'utilisation de variateurs de vitesse (VSD), de changements de charge sur le moteur tels que équipement bloqué et de conditions ambiantes chaudes.
La rupture d'isolement, entraînant des enroulements brûlés, implique un court-circuit soit dans le moteur, soit dans le circuit d'alimentation du moteur, et peut être causée par surchauffe, surcharges et surtensions.
Environ 80% des pannes de moteurs électriques résultent de dommages aux enroulements du stator du moteur et de défauts de roulements.
La défaillance de roulement sur les moteurs peut être une indication de roulements incorrects pour l'application.
Un moteur monté verticalement nécessite des roulements différents qu'un moteur monté horizontalement. Un moteur entraînant une grande ou multi-courroie requerra des roulements supportant de fortes charges radiales. Un moteur boulonné sur une plaque de base déformée se tordra.
Les roulements sont généralement petits par rapport aux autres composants majeurs du moteur, les rendant particulièrement vulnérables aux dommages et à l'usure ; certaines études imputent plus de la moitié de toutes les pannes de moteur au mauvais fonctionnement des roulements, dont la plupart résultent d'une lubrification insuffisante ou excessive. Une autre cause significative de défaillance de roulement est le désalignement.
Le désalignement d'arbre détruit les roulements bien avant leur durée de vie complète. L'arbre du moteur doit être directement aligné avec l'arbre qu'il entraîne, ce qui ne peut être réalisé qu'en utilisant des techniques d'alignement de précision telles que le laser.
D'autres problèmes pouvant survenir avec les moteurs sont :
- Infiltration d'eau et de poussière dans les enroulements du stator ou le boîtier de bornes entraînant des courts-circuits
- Pied mou : pieds du moteur boulonnés hors niveau
- Mauvais montage du moteur ou type de boîtier incorrect
- Déséquilibre électrique ou mécanique
Le bruit indique des problèmes de moteur mais n'endommage pas habituellement. Le bruit est cependant généralement accompagné de vibrations.
Les vibrations peuvent causer des dommages de plusieurs façons. Elles ont tendance à desserrer les enroulements et endommagent mécaniquement l'isolement par fissuration, écaillage ou abrasion du matériau. La fragilisation des fils de connexion due aux mouvements excessifs et l'étincelage aux collecteurs ou bagues collectrices résultent également des vibrations.
Enfin, les vibrations peuvent accélérer la défaillance des roulements en provoquant le « brinellage » des roulements lisses à être déformés par martelage ou les cages à se desserrer dans les coquilles.
Chaque fois que du bruit ou des vibrations sont détectés sur un moteur en fonctionnement, la source doit être rapidement isolée et corrigée.
Ce qui semble être une source évidente de bruit ou de vibration peut être le symptôme d'un problème caché. Une investigation approfondie est donc souvent nécessaire.
Le bruit et les vibrations peuvent être causés par un arbre de moteur désaligné ou transmis au moteur depuis la machine entraînée ou le système de transmission de puissance. Ils peuvent aussi résulter d'un déséquilibre électrique ou mécanique dans le moteur.
Le déséquilibre électrique se produit lorsque l'attraction magnétique entre stator et rotor est inégale autour de la périphérie du moteur. Cela provoque la déflexion de l'arbre lors de sa rotation créant un déséquilibre mécanique. Le déséquilibre électrique indique généralement une panne électrique telle qu'un enroulement stator ou rotor ouvert, une barre ou anneau ouvert dans les moteurs à cage d'écureuil ou des bobines de champ en court-circuit dans les moteurs synchrones. Un entrefer inégal, généralement dû à des roulements lisses usés, produit également un déséquilibre électrique.
Les causes principales du déséquilibre mécanique incluent un montage déformé, arbre courbé, rotor mal équilibré, pièces desserrées sur le rotor ou mauvais roulements. Le bruit peut aussi provenir du ventilateur heurtant le cadre, le capot, ou des objets étrangers à l'intérieur du capot. Si les roulements sont défectueux, comme l'indique un bruit excessif de roulement, il est nécessaire de déterminer pourquoi les roulements ont échoué.
Un autre problème que les moteurs peuvent rencontrer est un temps de démarrage long. Si un moteur est soumis à de nombreux démarrages successifs, les enroulements du rotor ou barres du rotor peuvent être chauffés jusqu'à un point où les connexions électriques entre les barres du rotor et les bagues de fin sont endommagées.
Dispositifs de Protection Moteur
Quelle que soit la tension nominale et la taille des moteurs, ils sont protégés contre les surintensités (court-circuit) et les surcharges.
Les moteurs BT de petite et moyenne taille sont généralement seulement protégés contre les surcharges et courts-circuits et les gros moteurs BT et moteurs HT ont également d'autres protections.
Les protections contre surcharge et surintensité doivent être conçues pour être insensibles aux courants d'appel au démarrage, afin d'éviter l'interruption intempestive de l'alimentation.
Pour les moteurs BT, la protection contre les surintensités et courts-circuits peut être assurée par des fusibles, associés à des sectionneurs ou disjoncteurs à déclenchement instantané qui répondent aux valeurs immédiates (quasi instantanées) de courant d'un court-circuit, défaut à la terre, ou courant de rotor bloqué.
Les disjoncteurs à temps inverse ont des fonctionnalités de déclenchement thermique et instantané et sont préréglés pour déclencher à des niveaux standardisés.
C'est le type de disjoncteur le plus couramment utilisé dans le bâtiment pour le résidentiel, le commercial et la construction lourde.
L'action thermique de ce disjoncteur répond à la chaleur. Si les entrées et sorties de ventilation d'un moteur ne sont pas adéquates pour dissiper la chaleur des enroulements, la chaleur sera détectée par l'action thermique du disjoncteur.
Si un court-circuit survient, l'action magnétique du disjoncteur détectera les valeurs instantanées de courant et déclenchera le disjoncteur.
Les fusibles ne sont généralement pas adaptés pour la protection contre les surcharges, car s'ils sont dimensionnés pour fournir une protection contre les surcharges, ils fondraient au démarrage du moteur en raison du fort courant d'appel, bien qu'ils puissent servir de protection de secours contre les surcharges.
La protection par fusibles présente le risque de dommages par phase unique au moteur lorsque un seul fusible fond à moins qu'une protection contre la phase unique ne soit fournie ; ce sujet sera abordé plus loin dans ce chapitre.
Les gros moteurs BT et moteurs HT sont protégés contre les courts-circuits (phase-à-phase et phase-à-terre) par des relais de surintensité (50 ; 50N ; 51 ; 51N) connectés à des TA.
La protection contre les surcharges est normalement assurée par un relais thermique de surcharge. Ce relais peut être des types suivants :
Lame Bimétallique
Une protection thermique de surcharge acceptera le fort courant de démarrage bref d'un moteur tout en le protégeant précisément contre une surcharge en courant de fonctionnement. La bobine de chauffe et l'action de la lame bimétallique introduisent un délai temporel qui donne au moteur le temps de démarrer et de se stabiliser en courant de fonctionnement normal sans que la protection thermique ne déclenche. Les protections thermiques de surcharge peuvent être réarmables manuellement ou automatiquement selon leur application et possèdent un réglage permettant de les régler précisément sur le courant de fonctionnement du moteur.
La température ambiante dans laquelle un démarreur et un moteur sont situés doit être prise en compte lors de la sélection de relais à lame bimétallique car une température ambiante élevée réduit le temps de déclenchement de surcharge.
Un temps de déclenchement de surcharge réduit peut entraîner des déclenchements intempestifs si un moteur est dans un environnement plus frais que le démarreur et conduit à la destruction du moteur lorsque le moteur est dans un environnement plus chaud que le démarreur.
La plupart des dispositifs thermiques de surcharge sont conçus pour une utilisation à une température maximale de 40 °C, et un dérating du relais peut être nécessaire.
La plupart des relais sont réglables sur une plage de 85% à 115% de leur valeur.
Certains modèles sont disponibles avec compensation d'ambiance. Un dispositif compensé en ambiance a un point de déclenchement non affecté par la température ambiante et fonctionne de manière constante à la même valeur de courant.
Ce type de relais est couramment utilisé sur les moteurs BT de faible et moyenne taille.
Les normes et données des fabricants montrent généralement les points de réglage recommandés de ce type de relais en fonction de la puissance nominale du moteur ; ces mêmes tableaux indiquent aussi les courants nominaux recommandés des fusibles (type aM ou gG – voir Section 2.4) et les disjoncteurs instantanés qui sont associés aux relais pour la protection contre les surintensités, comme indiqué dans le Tableau 3.
Tableau 3 – Courants nominaux des fusibles pour protection moteur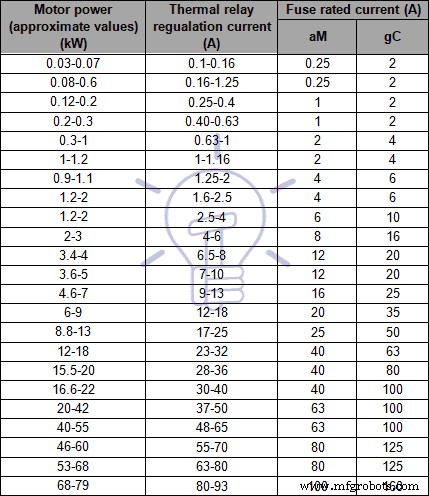
Relais de Surcharge Électroniques Numériques
Ce type de protection est utilisé pour les gros moteurs BT et moteurs HT, et contient un microprocesseur. Ces dispositifs peuvent modéliser l'échauffement des enroulements du moteur en surveillant le courant moteur et peuvent aussi inclure des fonctions de mesure et de communication.
La protection courante des gros moteurs BT et HT est généralement assurée par les dispositifs de protection suivants :
- Protection contre les surcharges : 49
- Surintensité instantanée phase : 50
- Surintensité instantanée terre : 50N/50G
- Surintensité temporisée phase : 51
- Surintensité temporisée terre : 51N/51G
Dans certaines situations, il est déconseillé de protéger les moteurs contre les surcharges ; c'est le cas des pompes à eau incendie et ventilateurs d'évacuation de fumée.
Les très gros moteurs BT et HT sont coûteux, et il est généralement judicieux de prévoir des schémas de protection plus complets. De tels schémas incluent :
- Surveillance et protection température roulements (38)
- Protection différentielle (87M)
- Protection séquence de démarrage incomplète / temps de démarrage long (66)
- Séquence de phase négative (protection inversion de phase)
- Protection contre la surchauffe
- Protection contre le déséquilibre de phase ou défaut de phase (47)
- Protection contre le blocage ou rotor bloqué
- Protection sous/sur-tension (27 et 59 respectivement)
- Surveillance et protection vibrations (39)
- Dispositifs de surveillance et protection température enroulements
Protection Différentielle pour Moteurs BT & HT
La protection différentielle est souvent fournie pour les moteurs de taille moyenne et grande avec des tensions d'alimentation supérieures à environ 4 kV, et des disjoncteurs à commande électrique (déclenchement shunt). La protection différentielle assure une détection et élimination rapides des défauts sur les enroulements du stator du moteur.
- À lire aussi : Comment calculer la taille de câble pour moteurs BT & HT
Lorsque le système d'alimentation est solidement mis à la terre, la protection différentielle détectera les défauts phase-à-phase et phase-à-terre.
Avec la protection différentielle, le courant à chaque extrémité de chaque enroulement est comparé pour déterminer quand une condition de défaut existe.
Cette fonction nécessite deux jeux de TA, un au début de l'alimentation du moteur, et l'autre au point d'étoile.
La fonction de protection différentielle ne peut être utilisée que si les deux côtés de chaque phase du stator sont sortis du moteur pour connexion externe de sorte que le courant de phase entrant et sortant de chaque phase puisse être mesuré. L'élément différentiel soustrait le courant sortant de chaque phase du courant entrant dans chaque phase et compare le résultat ou la différence avec le niveau de consigne différentielle.
Si cette différence est égale ou supérieure au niveau de consigne, un déclenchement se produit.
La Figure 19 montre un exemple de cette protection.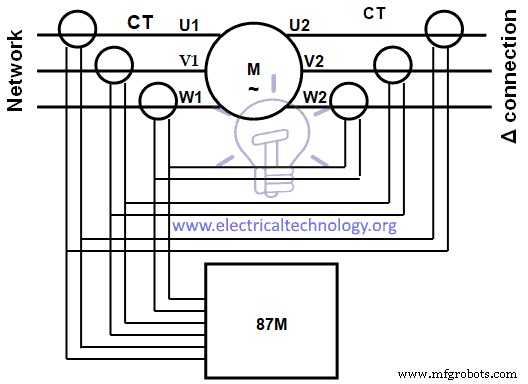
Figure 19 – Protection différentielle moteur
En utilisant six TA en configuration de sommation, au démarrage du moteur, les valeurs des deux TA sur chaque phase peuvent ne pas être égales car les TA ne sont pas parfaitement identiques et des courants asymétriques peuvent causer des sorties différentes des TA sur chaque phase.
Pour éviter les déclenchements intempestifs dans cette configuration, le niveau différentiel peut devoir être rendu moins sensible, ou le délai temporel différentiel peut devoir être prolongé pour traverser la période problématique pendant le démarrage du moteur.
Le délai différentiel en fonctionnement peut alors être affiné pour une application de sorte qu'il réagisse très vite et soit sensible à de faibles niveaux de courant différentiel.
La protection contre la surchauffe des enroulements est généralement réalisée avec des Détecteurs de Température par Résistance (RTD) et thermistance et des dispositifs d'arrêt automatique peuvent être installés. L'ajout d'un ventilateur d'appoint séparé pour aider le ventilateur du moteur résout le problème de surchauffe lorsqu'un VSD est utilisé pour contrôler la vitesse du moteur.
Une séquence de démarrage incomplète / temps de démarrage long cause la surchauffe du rotor.
Comme il est impossible de mesurer physiquement la chaleur du rotor sur les moteurs à cage d'écureuil, il est nécessaire de déterminer la chaleur en mesurant le courant que le rotor tire à travers le stator pour exciter le rotor. Une réplique thermique du rotor est établie en utilisant une courbe I²t.
L'inhibition de redémarrage bloquera l'utilisateur pour démarrer le moteur si le relai détermine que le rotor a atteint une température qui l'endommagerait si une tentative de démarrage était faite. Le relai n'autorisera un redémarrage que si le rotor a une réserve thermique suffisante pour démarrer.
La protection des roulements est généralement assurée par des RTD et thermistances pour surveiller la température.
La protection contre les vibrations utilise des capteurs/accéléromètres généralement placés aux emplacements clés sur le moteur et les roulements.
Puisque les roulements sont la partie porteuse de charge de l'entraînement mécanique, les accéléromètres devraient être placés sur l'entrée et la sortie
La Figure 20 montre un exemple de capteurs de vibration et emplacements recommandés.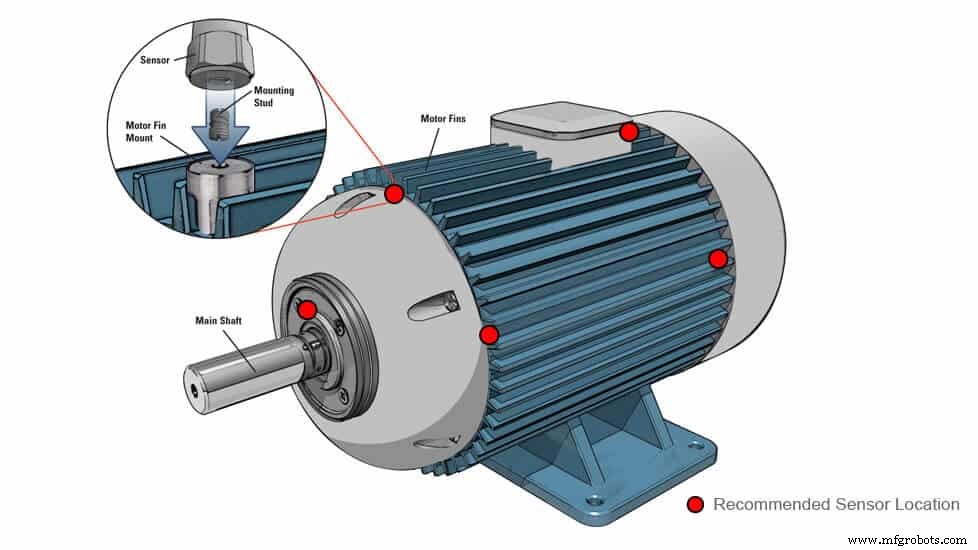
Figure 20 – Capteurs de vibration moteur
De nos jours, les IED (voir Section 2.1) qui regroupent toutes les fonctions de protection requises sont couramment utilisés pour les gros moteurs BT et HT.
À propos de l'auteur : Manuel Bolotinha
-Licence en Génie Électrique – Énergie et Systèmes Électriques (1974 – Instituto Superior Técnico/Université de Lisbonne)– Master en Génie Électrique et Informatique (2017 – Faculdade de Ciências e Tecnologia/Université Nova de Lisbonne)
– Consultant Senior en Postes et Systèmes Électriques ; Instructeur Professionnel
Technologie industrielle
- Prototypage rapide expliqué : types, processus et avantages
- Fabrication additive expliquée : types, processus et applications
- Brasage tendre expliqué : types, techniques et guide étape par étape
- Laminage : Types de laminoirs, procédés et applications
- Soudage par résistance : Types, procédés et avantages
- Sable de Moulage : Types, Propriétés et Utilisations en Fonderie
- Projection Thermique Expliquée : Types, Applications et Avantages
- Machines à décharge électrique (EDM) : types, avantages et inconvénients expliqués
- Opérations de tour & outils de coupe : maîtriser l'usinage de précision