



Engrenages hélicoïdaux vs à chevrons (herringbone) : différences et performances
Machines = source puissance continue. Machines industrielles = puissance mécanique (couple rotationnel). Premier moteur = énergie autre forme → mécanique (ex. moteur électrique : électrique → mécanique). Transmission mécanique : puissance premiers moteurs → emplacements machine. Quatre transmissions : engrenages, courroies, chaînes, cordes. Autres éléments mécaniques pour transmission ininterrompue. Engrenage = entraînement rigide courtes distances. Puissance lourde sans glissement (positif). Selon orientation arbres + profil dents : quatre groupes — droit, hélicoïdal, conique, vis sans fin. Droit = simple, dents parallèles axe, arbres parallèles seulement. Hélicoïdal = arbres parallèles, dents hélice sur ébauche même angle hélice. Conique = dents droites/spirale, arbres sécants. Vis sans fin = perpendiculaires non sécants.
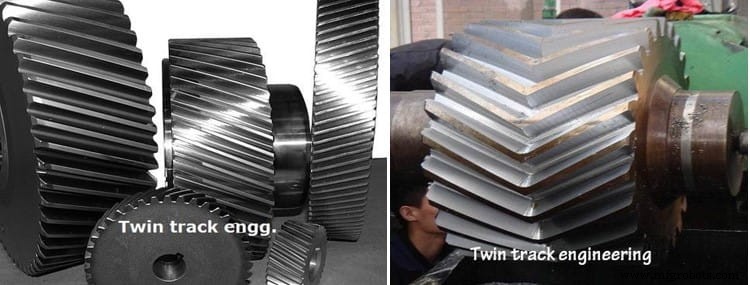
Hélicoïdaux : avantages vs droits, MAIS poussée axiale sur paliers. Poussée = délétère, limite capacité transmission. Paliers coûteux/encombrants pour radial + axial. Solution : herringbone (chevrons) ou double hélicoïdal = élimination poussée en conservant forme hélice. Herringbone : dents deux moitiés ébauche, même module, nombre dents, angle hélice, main hélice opposée. Poussée chaque moitié = égale/opposée → s'annulent. Transmission puissance très élevée sans souci. Différences tableau ci-dessous.
Tableau : Différences hélicoïdal vs herringbone
| Engrenage Hélicoïdal | Engrenage Herringbone (Chevrons) |
|---|---|
| Dents hélice (gauche OU droite) sur ébauche cylindrique. | Dents identiques deux moitiés ébauche : même module, dents, angle hélice, main hélice opposée. |
| Paire hélicoïdaux : poussée radiale significative. | Poussée chaque moitié = égale/opposée → s'annulent. |
| Poussée limite angle hélice ~25° max. | Absence poussée → angle hélice > possible (~45°). |
| Paliers supportant axial + radiale requis. | Pas poussée → paliers charge radiale lourde suffisants. |
| Capacité transmission puissance <. | Transmet puissance mécanique/couple TRÈS ÉLEVÉS. |
| Conception/fabrication faciles → bon marché. | Coûteux (conception/fabrication complexes). |
Profil dents
Hélicoïdal : hélice sur cylindre primitif. Main hélice gauche OU droite. Engagement : gauche ne s'accouple qu'avec droite. Herringbone : DEUX mains hélice EN UN SEUL engrenage. Deux moitiés distinctes : une gauche, une droite. Autres caractéristiques identiques (diamètre primitif, module, dents, angle hélice, largeur/épaisseur) ; seule différence = main hélice.
Force de poussée
Hélicoïdal : avantages vs droit (charge progressive, moins vibrations, capacité charge >, durée vie >). Inconvénient : poussée axiale. Droits = radiale seule. Hélicoïdaux = radiale + axiale → paliers renforcés. Herringbone = avantages hélicoïdal + ÉLIMINATION poussée. Poussée chaque moitié = égale/opposée (mains opposées) → résultante nulle. Paire herringbone = AUCUNE poussée axiale (radiale seule).
Angle hélice
Poussée ↑ avec angle hélice ; mais angle > → vibrations/usure ↓, capacité charge ↑. Poussée limite angle hélicoïdal ~20–25°. Absence poussée herringbone → angle hélice jusqu'à ~45° possible.
Paliers montage arbres
Arbres montés extrémités paliers appropriés. Support arbres + position précise + absorbent vibrations/charge → transmises au sol via bâti. Roulements contact roulement généralement (sauf vitesse très haute). Types : certains radiale seule, certains axiale seule, quelques-uns les deux. Exemple : billes rainure profonde, contact oblique, rouleaux coniques = radial + poussée → hélicoïdal. Rouleaux cylindriques = radiale lourde → herringbone.
Capacité transmission puissance
Fonction transmission = puissance mécanique arbre moteur → mené. Capacité variable selon taille, matériau, caractéristiques. Hélicoïdal > droit similaire, mais généralement pas applications lourdes. Poussée + disponibilité paliers = limite. Herringbone/double hélicoïdal = choix zones lourdes. Exemple : train planétaire herringbone (HPGT) : coupeuses charbon, moteurs aérospatial, éoliennes.
Fabrication engrenages
Taillage dents hélicoïdales cylindrique = pas difficile ; problème : pas de jeu fin dents. Comme droits : fraiseuse forme pignon possible. Hobbing aussi. MAIS herringbone : PAS d'écart relief entre moitiés gauche/droite. Taillage jonction = complexe (risque empiètement autre moitié). Fraise hobbing spécialisée (gorge matching herringbone) requise. Alignement loculaire/angular haute précision requis.
Comparaison scientifique hélicoïdal vs herringbone. Références :
- Design of Machine Elements, V.B. Bhandari (4e éd., McGraw Hill).
- Machine Design, R.L. Norton (5e éd., Pearson).
- A Textbook of Machine Design, R.S. Khurmi & J.K. Gupta (S. Chand, 2014).
Technologie industrielle
- Structures vs Unions en C : Guide pratique
- C vs C++ : Différences clés et quand choisir chacun
- C vs Java : Comparatif complet des fonctionnalités, de l'histoire et des applications
- Python vs JavaScript : Différences Clés, Fonctionnalités et Quand Choisir Chaque Langage
- Python vs Ruby : Comparatif Complet des Fonctionnalités, Avantages et Cas d'Usage
- Engrenages coniques droits vs hélicoïdaux : différences clés expliquées
- Engrenages hélicoïdaux parallèles vs croisés : différences clés expliquées
- Industrie 4.0 vs Industrie 5.0 : ce qui change et pourquoi c'est important
- Contreplaqué tendre vs dur : différences clés expliquées