



Engrenages coniques droits vs hélicoïdaux : différences clés expliquées
Machine = ensemble mécanismes effectuant tâche en dépensant énergie. Mécanismes entraînés par puissance mécanique (couple rotationnel). Premier moteur (moteur électrique, turbine...) fournit puissance, transmise à machine via organes mécaniques. Quatre transmissions : engrenages, courroies, chaînes, cordes. Engrenage transmet mouvement/puissance arbre moteur → arbre mené par prise de dents. Transmission rigide (pas d'élément flexible intermédiaire). Transmet puissance faible à forte sans glissement (entraînement positif) → préféré courtes distances.
Quatre types de base engrenages : droit, hélicoïdal, conique, vis sans fin. Droit/hélicoïdal = arbres parallèles ; droit = dents parallèles axe ; hélicoïdal = dents hélice sur cylindre primitif → avantages : prise charge progressive, moins vibrations/bruit/usure. Engrenages coniques = arbres sécants (généralement perpendiculaires) ; vis sans fin = arbres non parallèles non sécants. Types coniques : droit, oblique, face, hélicoïdal, hypoïde, couronne, zerol... Chacun = caractéristiques spécifiques, applications particulières.
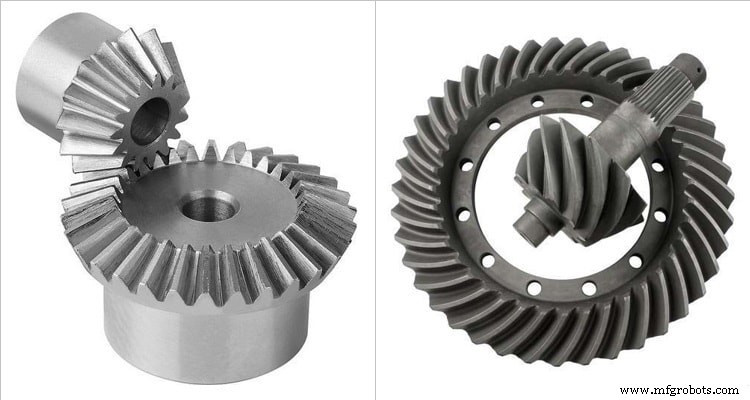
Dents coniques : profil droit ou hélicoïdal ; tous deux arbres sécants seulement. Engrenage conique droit : dents droites comme engrenage droit mais coupées le long axe en maintenant inclinaison. Contact brusque dents deux engrenages en prise → charge choc → vibrations/bruit. Coniques face/oblique = dents droites aussi. Engrenages coniques hélicoïdaux = avantages similaires hélicoïdaux vs droits : dents profil hélicoïdal → contact progressif → fonctionnement doux, sans vibrations, silencieux. Mais : forte poussée axiale sur paliers. Hypoïde = dents hélicoïdales aussi. Différences tableau ci-dessous.
Tableau : Différences engrenage conique droit vs hélicoïdal
| Engrenage Conique Droit | Engrenage Conique Hélicoïdal |
|---|---|
| Dents droites, coupées le long axe sur cône. | Dents hélicoïdales, coupées en courbe spirale sur cône primitif. |
| Deux dents en prise : contact brusque. Contact = ligne longueur = largeur face dents. | Dents en prise : contact progressif. Engagement commence par point → devient ligne. |
| Contact brusque → charge choc/impact. | Dents : charge progressive. |
| Contact brusque → bruit. | Fonctionnement silencieux. |
| Choc → vibrations → fonctionnement non fluide. | Charge progressive → moins vibrations → fonctionnement fluide. |
| Conception/fabrication plus faciles → moins chers. | Conception/fabrication complexes → coût plus élevé. |
| Poussée axiale sur paliers moindre. | Poussée axiale sur paliers plus forte. |
Orientation des dents
Dents coniques : droites ou hélicoïdales. Dents droites inclinées convergent vers apex commun = engrenage conique droit. Montage arbres sécants seulement. Variante : conique oblique = arbres non parallèles non sécants. Dents hélicoïdales sur ébauche conique, courbes spirales convergent apex unique = engrenage conique hélicoïdal. Paire engrenages coniques hélicoïdaux = arbres sécants ; alternative hypoïde (dents hélicoïdales) = arbres non parallèles non sécants.
Scénario de contact
Engrenage = entraînement rigide prise directe → transmission mouvement/puissance. Dents parallèles axe = contact brusque (droits, coniques droits). Contact = ligne longueur = largeur face. Dents hélicoïdales coniques = contact progressif (comme hélicoïdaux parallèles). Engagement : point → ligne → désengagement point.
Charge choc et conséquences
Contact brusque → charge choc/impact. Bruit, vibrations significatives. Vibrations limitent parfois vitesse max et capacité transmission puissance. Hélicoïdaux : charge progressive, bien moins délétère. Fonctionnement fluide/silencieux même haute vitesse.
Comparaison coûts
Fabrication complexe = prix élevé hélicoïdaux. Même matériau, taille, tolérance : hélicoïdaux 1,2–1,5x coût droits. Écart augmente petite taille (difficulté fabrication). Exigences finition élevée = écart prix plus large.
Force de poussée
Deux engrenages en prise exercent force sur paliers montant arbres. Selon orientation dents : radiale, axiale, ou les deux. Exemple : dents parallèles axe (droits) = charge radiale seule ; hélicoïdales (hélicoïdal) = radiale + axiale. Coniques droits/hélicoïdaux = radiale + poussée axiale ; mais poussée axiale hélicoïdale > (deux sources).
Comparaison scientifique engrenages hélicoïdaux parallèles vs croisés dans article. Références pour approfondissement :
- Design of Machine Elements, V.B. Bhandari (4e éd., McGraw Hill).
- Machine Design, R.L. Norton (5e éd., Pearson).
- A Textbook of Machine Design, R.S. Khurmi & J.K. Gupta (S. Chand, 2014).
Technologie industrielle
- Structures vs Unions en C : Guide pratique
- C vs C++ : Différences clés et quand choisir chacun
- C vs Java : Comparatif complet des fonctionnalités, de l'histoire et des applications
- Python vs JavaScript : Différences Clés, Fonctionnalités et Quand Choisir Chaque Langage
- Python vs Ruby : Comparatif Complet des Fonctionnalités, Avantages et Cas d'Usage
- Engrenages hélicoïdaux parallèles vs croisés : différences clés expliquées
- Engrenages droits vs hélicoïdaux : distinctions fondamentales
- Industrie 4.0 vs Industrie 5.0 : ce qui change et pourquoi c'est important
- Contreplaqué tendre vs dur : différences clés expliquées