



Engrenages droits vs hélicoïdaux : distinctions fondamentales
Transmissions mécaniques : mouvement, couple, puissance arbre moteur (premier moteur) → arbre mené (machine). Quatre transmissions : engrenages, courroies, chaînes, cordes. Contrairement courroie (entraînement frottement), engrenage = entraînement prise : transmission par prise/déprise successive dents. Rigide (pas élément flexible intermédiaire). Pignon moteur s'engrène directement pignon mené → courtes distances. Capacité puissance très élevée, large gamme réduction vitesse (1:1 à 1:100, simple étage). Rapport vitesse constant (sans glissement/fluage/effet polygonal).
Quatre groupes base : droit, hélicoïdal, conique, vis sans fin. Chacun = caractéristiques/bénéfices spécifiques. Engrenage droit : simple, arbres parallèles. Dents parallèles axe. Hélicoïdal : aussi arbres parallèles, mais dents hélice sur ébauche cylindrique. Conique = arbres sécants (perp. ou non). Dents axe (droit) ou spirale (hélicoïdal). Vis sans fin = perpendiculaires non sécants.
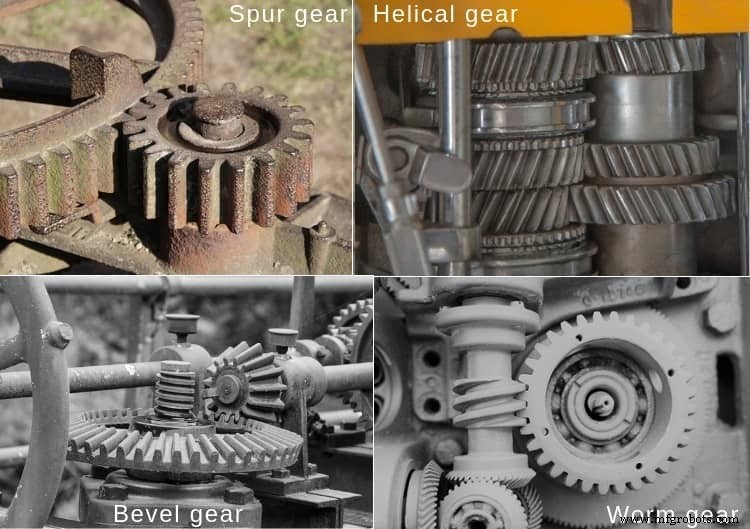
Bien que tous deux pour arbres parallèles, orientation dents diffère → applications différentes. Droits : contact brusque dents en prise → choc/impact → vibrations, durée vie réduite. Hélicoïdaux : contact progressif → pas choc/impact. Charge plus élevée, réduction vitesse >. Contrairement droits (charge radiale seule), hélicoïdaux = radiale + axiale sur paliers. Différences tableau ci-dessous.
Tableau : Différences engrenage droit vs hélicoïdal
| Engrenage Droit | Engrenage Hélicoïdal |
|---|---|
| Dents parallèles axe engrenage. | Dents inclinées angle (angle hélice) avec axe. |
| Charge radiale seule sur paliers. | Charge radiale + poussée axiale sur paliers. |
| Paliers radiaux (charge radiale seule) suffisants. | Paliers supportant radiale + axiale obligatoires. |
| Arbres parallèles seulement. | Arbres parallèles OU croisés. |
| Engagement : face dent entière contact immédiate. | Engagement : point face dent → s'étend progressivement. |
| Dents en prise : charge impact. | Charge dents : progressive. |
| Charge brusque → vibrations, surtout haute vitesse. | Charge progressive → vibrations minimisées. |
| Bruit notable (charge brusque + vibrations). | Fonctionnement silencieux, même haute vitesse. |
| Dents faciles à tailler (mouvement 2D). | Taillage plus difficile (mouvement 3D). |
Configuration dents
Différence apparente = forme dents. Droits : droites, parallèles axe. Noter : coniques droits = droites orientées le long axe mais PAS parallèles (inclinées → sécantes). Hélicoïdaux : hélice sur cylindre primitif. Main hélice gauche/droite. Angle hélice : généralement 15–25° ; jusqu'à 45° pour double hélicoïdal/à chevrons.
Nature charge et paliers correspondants
Prise deux engrenages : paliers subissent couple/forces → transmises au sol. Direction/intensité varient vitesse rotation + configuration dents. Paliers : certains radiale seule, certains axiale seule, quelques-uns les deux → choix selon nature/intensité forces. Droits = radiale seule → roulement rouleaux cylindrique économique. Hélicoïdaux = radiale + poussée axiale significative → roulements billes contact oblique, rouleaux coniques, rainure profonde (supportent axial + radial).
Orientation arbres moteur/mené
Avantage base engrenage vs courroie/chaîne : arbres non parallèles possibles. Mais types engrenages selon orientation. Droits/hélicoïdaux = massivement parallèles ; coniques = sécants ; vis sans fin = perpendiculaires non sécants. Type hélicoïdal particulier : croisé = transmission puissance arbres perpendiculaires. Similaire vis sans fin ; mais réduction vitesse limitée : 1:1 à 1:2 (vs 1:15 à 1:100 vis sans fin). Applications limitées (nombreuses limitations).
Scénario contact dents en prise
Droits : dents parallèles axe, arbres parallèles → contact brusque, ligne longueur = largeur face. Hélicoïdaux : dents hélice, arbres parallèles → contact progressif. Engagement : point → ligne → désengagement point. Longueur contact non constante.
Charge impact, vibrations, bruit
Contact brusque droits → choc/impact. Vibrations/bruit significatifs → limite parfois vitesse max admissible. Progressif hélicoïdaux → charge progressive, vibrations/bruit moindres → hautes vitesses sans souci.
Taillage dents
Dents droites < hélicoïdales. Fraisage/hobbing pour les deux. Fraisage : 2 mouvements simultanés droits ; 3 simultanés hélicoïdaux.
Comparaison scientifique droits vs hélicoïdaux. Références :
- Design of Machine Elements, V.B. Bhandari (4e éd., McGraw Hill).
- Machine Design, R.L. Norton (5e éd., Pearson).
- A Textbook of Machine Design, R.S. Khurmi & J.K. Gupta (S. Chand, 2014).
Technologie industrielle
- Structures vs Unions en C : Guide pratique
- C vs C++ : Différences clés et quand choisir chacun
- C vs Java : Comparatif complet des fonctionnalités, de l'histoire et des applications
- Python vs JavaScript : Différences Clés, Fonctionnalités et Quand Choisir Chaque Langage
- Python vs Ruby : Comparatif Complet des Fonctionnalités, Avantages et Cas d'Usage
- Engrenages coniques droits vs hélicoïdaux : différences clés expliquées
- Engrenages hélicoïdaux parallèles vs croisés : différences clés expliquées
- Industrie 4.0 vs Industrie 5.0 : ce qui change et pourquoi c'est important
- Contreplaqué tendre vs dur : différences clés expliquées