



Comprendre les capteurs Time-of-Flight : Comment les caméras 3D ToF mesurent la distance
Comment les capteurs temps-de-vol déterminent les distances ? En savoir plus sur les caméras ToF avec un exemple de caméra 3D.
Comment les capteurs temps-de-vol déterminent les distances ? En savoir plus sur les caméras ToF avec un exemple de caméra 3D.
Il y a trois principales technologies d'imagerie 3D qui rivalisent pour l'espace dans votre téléphone et votre automobile. Ces technologies sont l'imagerie stéréoscopique, la projection de lumière structurée, et les caméras temps-de-vol (ou ToF). Les données que ces dispositifs génèrent peuvent fournir la détection de piétons, l'authentification d'utilisateurs basée sur les traits du visage, la détection de mouvement de main, et alimenter les algorithmes SLAM (localisation et cartographie simultanées).
Deux des plus grands acteurs dans cet espace sont ams et Infineon. Au moment de l'écriture, ams propose un de chaque type de capteur et Infineon se concentre sur les capteurs temps-de-vol uniquement.
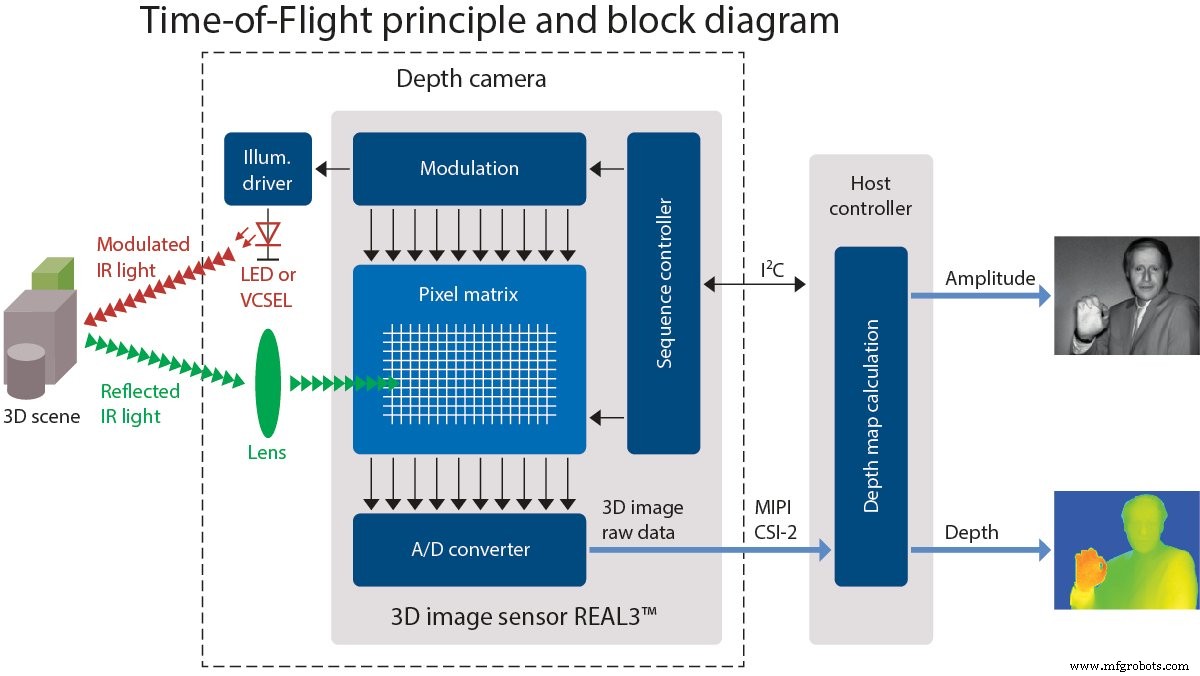
Cet article décrit la technologie derrière les capteurs temps-de-vol en se concentrant sur un kit de développement de caméra 3D « pico flexx » de pmdtechnologies. (Avant que vous ne demandiez, « pico flexx » et « pmdtechnologies » sont présentés en minuscules sur leur site web).
Le pico flexx est construit autour du capteur d'image 3D REAL3 développé conjointement par Infineon et pmd.

Image 3D en fausses couleurs d'une main prise depuis pmdtec.com le 29 avril 2019. Les couleurs sont mappées aux pixels individuels basées sur la distance du capteur à la main (le rouge est proche, le bleu est loin)
Veuillez noter que pmd a fourni un dispositif pour cet article.
Qu'est-ce qu'un capteur Time of Flight ?
Les capteurs temps-de-vol mesurent le temps qu'il faut à quelque chose pour parcourir une distance à travers un milieu. Typiquement, c'est la mesure du temps écoulé entre l'émission d'une impulsion d'onde, sa réflexion sur un objet, et son retour au capteur ToF. Une caméra temps-de-vol est un dispositif qui utilise la mesure ToF pour déterminer les distances entre la caméra et les objets ou environnements, créant des images générées par des points mesurés individuellement.
Applications des caméras ToF incluent les systèmes d'imagerie LiDAR sans scanner laser, la détection et suivi de mouvement, la détection d'objets pour la vision machine et la conduite autonome, la cartographie topographique, et plus.
Mais comment ces mesures sont-elles réalisées ?
Ci-dessous, j'ai représenté trois façons d'utiliser le temps de trajet pour déterminer la distance.
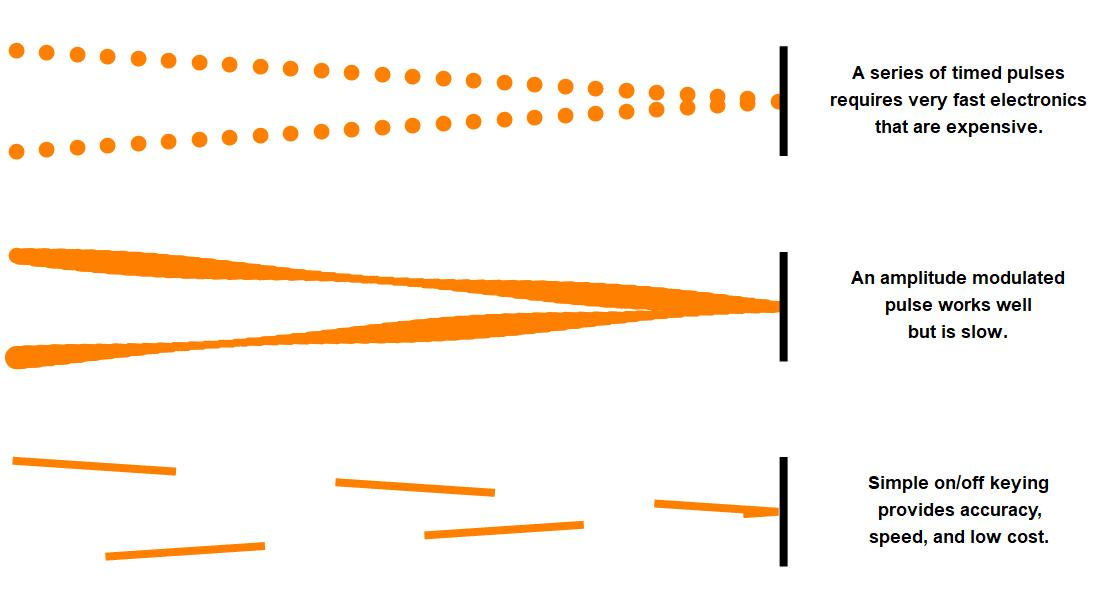
Méthodes d'utilisation du temps de trajet pour déterminer les distances
En haut de l'image, vous pouvez voir la première méthode, qui est d'envoyer des impulsions et mesurer l'intervalle de temps jusqu'à leur retour après réflexion.
Le milieu de l'image montre la seconde méthode, où vous pouvez moduler l'amplitude d'une source lumineuse et enregistrer le décalage de phase de l'onde réfléchie.
Le bas de l'image représente la troisième méthode, transmettant une onde carrée à cycle de travail 50% et enregistrant la quantité de lumière retournée qui arrive dans un intervalle spécifique.
Caméras ToF précision millimétrique
La lumière et les ondes radio voyagent à près de 300 000 000 000 mm/s, ce qui se traduit à ~3,3 ps pour qu'une onde parcoure 1 mm (et 3,3 ps de plus pour le retour). Cela signifie, si vous voulez un dispositif qui peut imager tous les objets dans la pièce où vous êtes et vous voulez une résolution ~1 mm, votre électronique de temporisation aurait besoin d'une résolution picoseconde. Cela se traduit à une vitesse d'horloge de centaines de GHz.
Il n'est ni facile ni économique de concevoir des circuits électroniques qui opèrent à ces fréquences, donc les concepteurs ont dû trouver un moyen de travailler à des fréquences plus basses s'ils espéraient rendre les dispositifs abordables pour l'espace grand public.
Deux méthodes communes existent pour atteindre une précision millimétrique tout en travaillant avec des fréquences raisonnables, sous-GHz :
- Relier le décalage de phase d'une onde modulée sinusoïdalement à la distance
- Utiliser le décalage de phase d'une onde carrée à cycle de travail 50% et une tension différentielle pour déterminer la distance
Dans les sections ci-dessous, nous examinerons ces deux méthodes en plus grand détail.
Détermination de la distance par décalage de phase d'une onde à amplitude modulée
Disons que vous cherchez à cartographier un petit bureau ou grand salon avec une dimension maximale de 15 m. Pour déterminer une fréquence de fonctionnement appropriée pour cette longueur, utilisez $$c=\lambda \cdot f$$ où c est la vitesse de la lumière (c=3x10⁸ m/s), λ est une longueur d'onde (λ=15 m), et f est la fréquence. Dans cet exemple, f=20 MHz, qui est une fréquence relativement facile à travailler.
Tout commence quand une lumière brillante a sa sortie modulée avec un signal sinusoïdal 20 MHz. L'onde lumineuse atteindra éventuellement un objet ou le mur et elle réfléchira et inversera sa direction. Une version plus sombre de la lumière modulée originale retournera au récepteur. À moins que l'objet ne soit exactement à un multiple entier de 15 mètres, la phase sera décalée d'un certain montant.
Le décalage de phase peut être utilisé pour calculer la distance parcourue par l'onde.

Si vous pouvez mesurer précisément l'angle de phase, vous pouvez déterminer précisément la distance à laquelle l'objet réfléchissant se trouve du capteur/récepteur.
Comment mesurer l'angle de phase d'un sinusoïde
Alors, comment mesurez-vous rapidement l'angle de phase d'un sinusoïde ? Cela implique de mesurer l'amplitude du signal reçu à quatre points équidistants (c'est-à-dire une séparation de 90° ou 1/4 λ).
$$\varphi=ArcTan \left ( \frac{A_1-A_3}{A_2-A_4} \right )$$
J'ai tenté d'illustrer la relation entre les mesures et l'angle de phase ci-dessous. Le rapport de la différence entre A1 et A3 et la différence entre A2 et A4 est égal à la tangente de l'angle de phase. ArcTan est en fait la fonction arc-tangente à deux arguments qui mappe les quadrants appropriés et définit quand A2=A4 et A1>A3 ou A3>A1 comme 0° ou 180°, respectivement.

Cliquez sur le diagramme pour voir une image plus complexe illustrant comment les différences des variables A1, A2, A3, et A4 s'inscrivent sur le cercle unité.
Dans l'illustration ci-dessus, le bord gauche du graphique a deux lignes numériques verticales qui montrent le résultat de la soustraction de A1 et A3 (représenté en jaune foncé) et A2 et A4 (représenté en bleu). Les valeurs mesurées sont montrées comme lignes verticales dans les graphiques sinusoïdaux au milieu.
Notez que ce graphique ne prend pas en compte la réflexion (ce qui décalerait effectivement tout de 180°).
Détermination de la fréquence de fonctionnement pour une distance donnée
Retour à notre exemple, la distance à la cible est déterminée avec l'équation :
$$d=\frac{c \cdot \varphi}{4 \pi \cdot f}$$
Où c est la vitesse de la lumière, phi (φ) est l'angle de phase (en radians), et f est la fréquence de modulation.
Mesurer le temps-de-vol réel d'un photon nécessite une électronique 333 GHz. Cette méthode nécessite un maximum de 4x la fréquence de modulation, qui dans ce cas est 4x20 MHz=80 MHz. C'est une réduction phénoménale en ressources. Mais vous serez heureux de savoir que certains ingénieurs astucieux ont trouvé un moyen de réduire la fréquence maximale encore davantage.
Détermination du décalage de phase par mesure de tension différentielle de condensateurs chargés
Une source d'horloge génère une onde carrée à cycle de travail 50% et cette onde carrée contrôle une source lumineuse stroboscopique brillante, ainsi que la connexion aux condensateurs de stockage de charge à l'intérieur de chaque pixel.
Un exemple d'un tel système est représenté dans l'image ci-dessous :
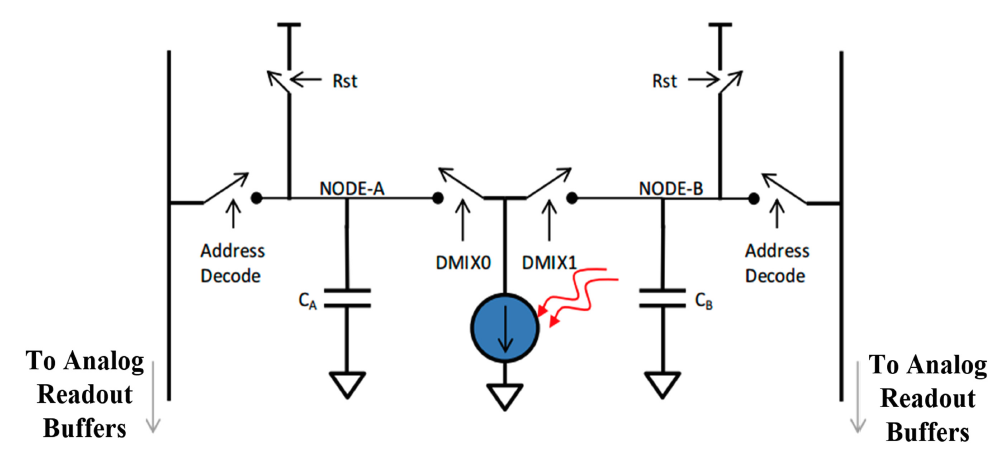
Image de « A Fast Calibration Method for Photonic Mixer Device Solid-State Array LiDARS » Ceci montre un pixel CMOS avec deux condensateurs de stockage de charge qui sont alternativement connectés pour enregistrer la lumière entrante.
La lumière quitte la source, réfléchit sur un objet, et frappe le pixel où elle sera enregistrée comme une charge dans le condensateur CA ou CB montré ci-dessus. Les condensateurs sont alternativement connectés au pixel à la même fréquence que la source d'illumination, en utilisant la même source d'horloge.
Cet arrangement astucieux signifie que la charge différentielle dans les condensateurs se rapporte directement au décalage de phase. Et la phase est déterminée par la longueur d'onde et la distance à la cible et retour.
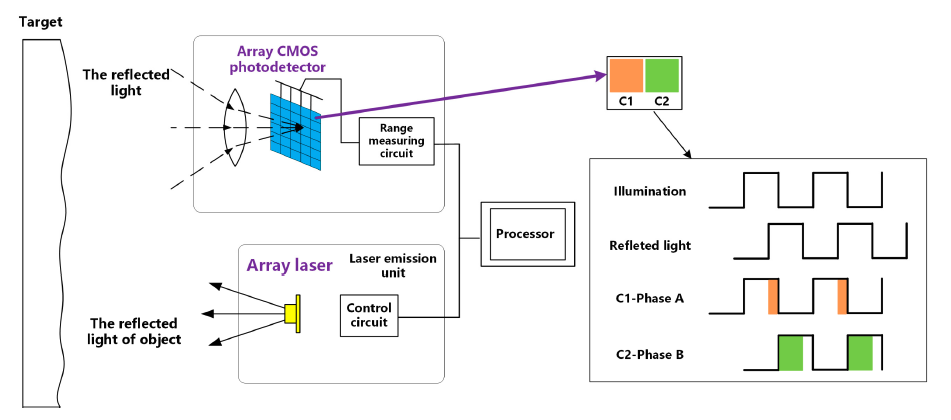
Image de « A Fast Calibration Method for Photonic Mixer Device Solid-State Array LiDARS »
Le sujet peut être illuminé pour autant de cycles que nécessaire pour remplir les condensateurs. Tant que la distance est constante, les proportions de charge resteront les mêmes.
Capteurs Time of Flight en action
Comment cette méthode fonctionne-t-elle ? Mieux que vous ne pourriez l'attendre.
Le capteur fourni à AAC, combiné avec le logiciel accompagnant, a la capacité d'enregistrer jusqu'à 45 ips. À des taux de rafraîchissement plus bas, le système peut facilement imager les plis sur une chemise.
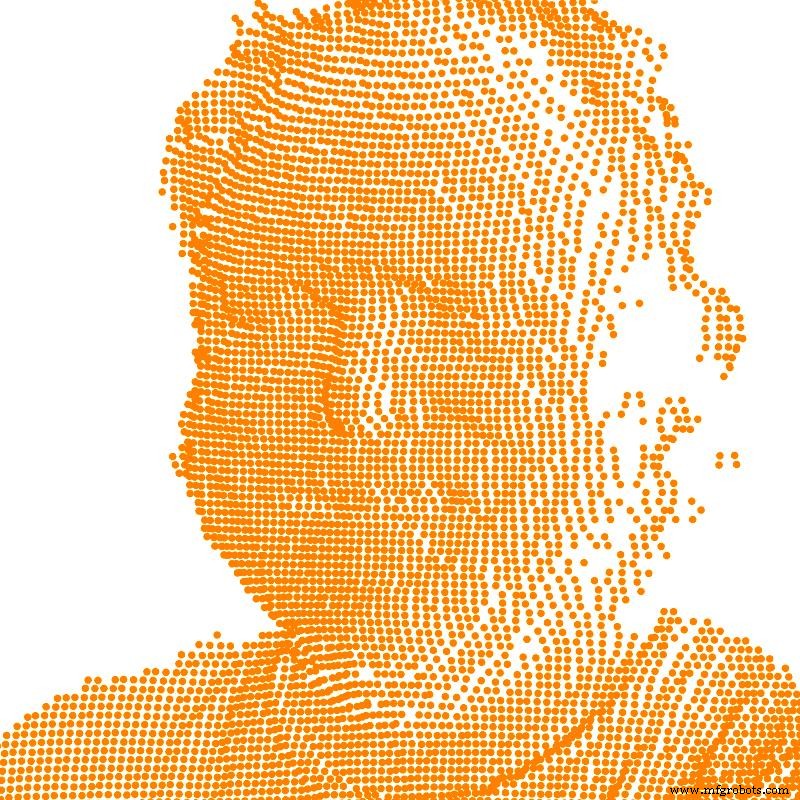
L'image ci-dessus trace la position du sommet (x,y,z) de chaque pixel capturé depuis la caméra pico flexx de pmd.
Les données de profondeur seules sont difficiles à visualiser par elles-mêmes. Donc l'image de profondeur est souvent combinée avec une photographie, ou montrée en utilisant de fausses couleurs pour permettre une visualisation plus facile de la scène.
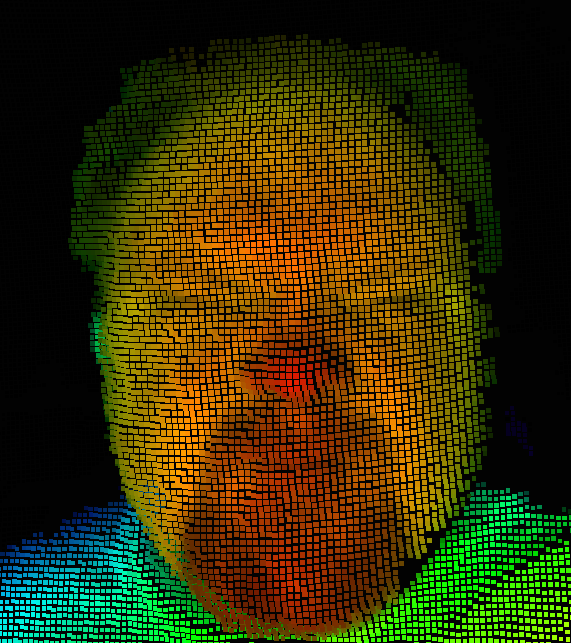
Une superposition de profondeur en fausses couleurs d'une image basse résolution rend l'interprétation de la scène plus facile. Image de l'auteur goober capturée avec le logiciel Royal Viewer de pmd et le kit de développement CamBoard pico flexx 3D.
Les capteurs temps-de-vol peuvent être utilisés dans une gamme d'applications, incluant la création d'une carte 3D de l'environnement en combinant physique astucieuse et ingénierie.
Avez-vous déjà utilisé des caméras 3D dans votre travail ? Que pouvez-vous nous dire sur les contraintes de conception de l'utilisation de capteurs temps-de-vol ? Partagez vos expériences dans les commentaires ci-dessous.
Technologie industrielle
- Appels Wi-Fi expliqués : fonctionnement et importance
- Gérer les problèmes humains : Stratégies pour recruter et fidéliser les talents dans un marché tendu
- Comment fonctionnent les systèmes SCADA : surveillance et contrôle des processus industriels
- Comprendre la détection des décharges partielles dans l'appareillage : clé d'opérations fiables
- Quand mettre à niveau l'équipement de travail : décisions business intelligentes
- Comment fonctionne un moteur DC à balais : mécanique simple et puissance fiable
- Capteurs de niveau Biz4Intellia expliqués : Performance, longévité et applications
- Accélérer la fabrication : réduire les temps de changement de série avec SMED et travail standard
- Comment fonctionnent les sécheurs d'air : garder l'air comprimé propre et efficace