



Universal Robots lance le kit ActiNav pour la préhension en bac sans couture en machine tending
Boston, Mass., 9 avril 2020 – Universal Robots (UR) a lancé ActiNav, un nouveau kit d'application UR+ pour entreprises de toutes tailles qui simplifie l'intégration de la préhension autonome en bac de pièces et leur placement précis dans les machines à l'aide de cobots UR. ActiNav gère de manière synchrone le traitement de la vision, la planification de mouvement sans collision et le contrôle robotique autonome en temps réel, éliminant la complexité et les risques habituellement associés aux applications de préhension en bac, selon UR.
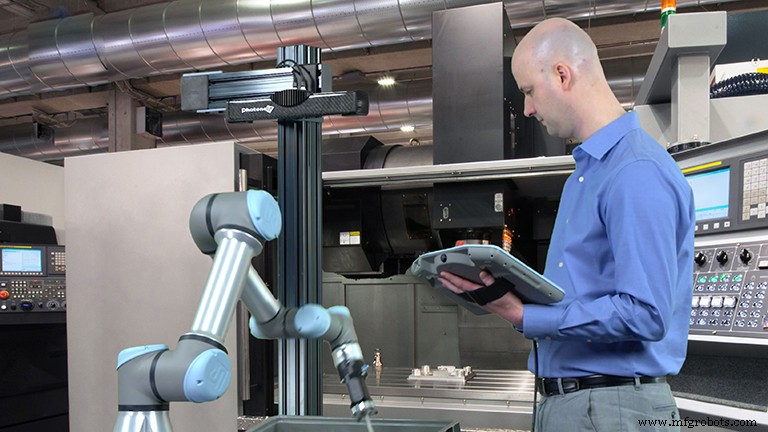
La complexité de la préhension automatisée en bac est bien connue dans l'industrie, nécessitant des efforts majeurs tant en intégration qu'en programmation. Aujourd'hui, la plupart des produits de préhension en bac se concentrent uniquement sur l'aspect vision et requièrent souvent des centaines de lignes de programmation supplémentaires pour combler le fossé entre « préhension » et « placement » – surtout si le « placement » n'est pas simplement un dépôt dans une boîte ou un bac, mais une insertion précise de la pièce dans un dispositif de serrage pour un traitement ultérieur. ActiNav change la donne, permettant aux fabricants avec une expertise limitée ou nulle en déploiement de préhension en bac d'atteindre une haute disponibilité machine et un placement précis de pièces avec peu d'interventions opérateur, selon l'entreprise.
ActiNav combine contrôle de mouvement autonome en temps réel, robotique collaborative, systèmes de vision et capteurs en un seul kit. Le système ne nécessite aucune expertise en programmation vision ou robotique, mais repose sur un principe « d'apprentissage par démonstration » utilisant un processus de configuration guidé en six étapes intégré au pendant d'enseignement du cobot UR. ActiNav peut être déployé par les équipes d'automatisation internes des fabricants ou avec l'aide d'un distributeur ou intégrateur UR.
« Le machine tending a toujours été l'une des applications principales de nos bras robotiques collaboratifs », a déclaré Jim Lawton, vice-président Produit et Gestion des Applications chez UR. « Nous avons découvert un besoin significatif du marché pour une solution simple permettant aux cobots UR de localiser et prélever autonomément des pièces dans des bacs profonds et de les placer précisément dans une machine. Ce n'est pas de la préhension et dépôt ; c'est une préhension précise et un placement orienté pièce. »
ActiNav est disponible via le canal de distribution UR et via la nouvelle plateforme UR+ Application Kits, une extension de l'écosystème UR+ de composants certifiés pour fonctionner harmonieusement avec les cobots UR. ActiNav fonctionne avec les cobots UR5e et UR10e e-Series d'UR, un effecteur final composant UR+ ou défini par l'utilisateur, et un cadre ou dispositif spécifique à l'application selon les besoins. Le kit comprend le module de mouvement autonome (AMM) et le logiciel d'interface utilisateur ActiNav URCap, ainsi qu'un choix de capteurs 3D.
Bien qu'il existe une variété d'approches pour automatiser les postes de machine tending, dont beaucoup incluent l'implémentation de plateaux, d'alimentateurs à bol ou de convoyeurs pour amener les pièces à la machine, Lawton explique comment ActiNav contourne cette étape. « Les pièces sont souvent déjà dans des bacs, donc l'option la plus flexible et évolutive est de livrer ce bac de pièces à la machine, puis de les prélever directement du bac et de les placer dans la machine », a déclaré Lawton. « Cela minimise l'espace au sol et réduit le besoin d'outillage spécifique aux pièces. »
ActiNav insère autonomément des pièces dans des machines CNC ou de traitement telles que perçage, ébavurage, soudage, tronçonnage ou taraudage. Le capteur 3D haute résolution et la correspondance CAO permettent des prélèvements haute précision alimentés par le module de mouvement autonome (AMM) d'ActiNav qui détermine comment prélever la pièce, puis contrôle le robot pour la prélever et la placer dans un dispositif à chaque fois, selon l'entreprise. Le contrôle de mouvement autonome permet à ActiNav d'opérer à l'intérieur de bacs profonds contenant plus de pièces ; chose que les systèmes de vision de préhension en bac autonomes peinent à accomplir.
Remy Glaisner, directeur de recherche chez IDC couvrant la robotique, suit le marché des solutions de machine tending automatisées. « Aujourd'hui plus que jamais, les utilisateurs de technologie cherchent à préserver l'intégrité et la continuité des opérations commerciales », a-t-il dit. « Dans ce contexte, simplifier l'intégration ou le redéploiement de systèmes robotiques hautement flexibles devient une capacité critique pour les fabricants et autres utilisateurs industriels. À bien des égards, ActiNav établira un nouveau niveau d'attentes opérationnelles concernant l'avenir des systèmes intelligents. »
Système de contrôle d'automatisation
- ATI Industrial Automation : leader des changeurs d'outils automatiques pour robots industriels
- ActiNav transforme les cobots UR en préhenseurs de bacs autonomes, boostant l'efficacité du chargement machine
- Des lancements de produits révolutionnaires promettent une nouvelle ère pour la robotique industrielle
- Nouveau sableur orbital à compliance axiale AOV-10 d'ATI Industrial Automation – Finition de surface robotique de précision
- Omron dévoile Flow Core : logiciel avancé améliorant la fiabilité et la flexibilité des robots mobiles
- Universal Robots dévoile la plus grande conférence virtuelle mondiale sur les robots collaboratifs
- Universal Robots s'associe à Phillips Machine Tools India pour booster la productivité manufacturière
- Robotiq dévoile un robot de bin-picking abordable et polyvalent pour la fabrication moyenne à grande série
- Seegrid lance Fleet Geek : analytique cloud avancée pour robots mobiles autonomes