



Jambes d'exosquelette IA apprennent à marcher de manière autonome
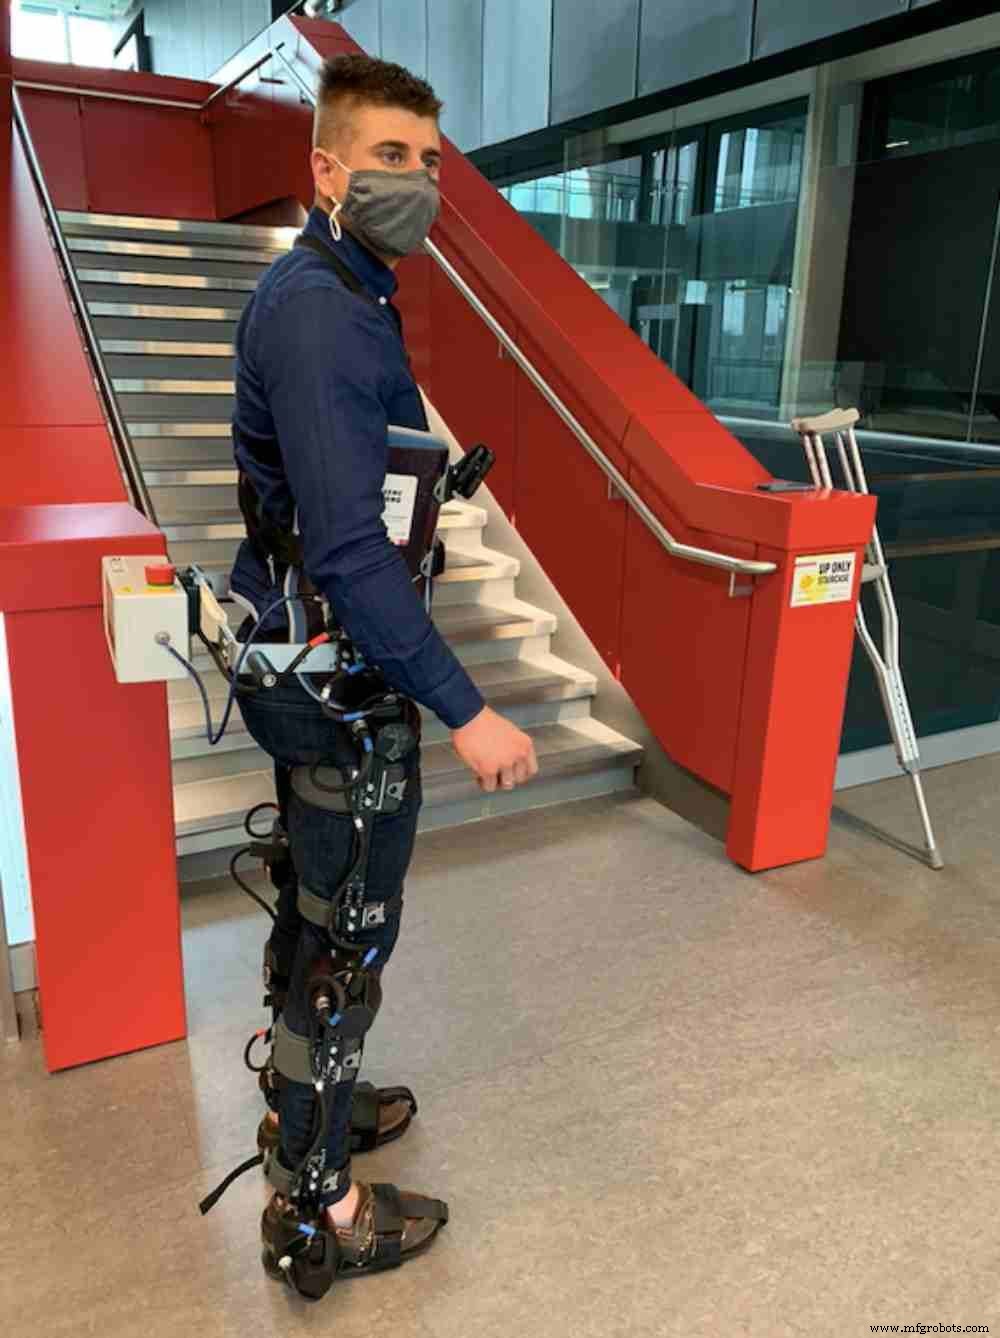
Des chercheurs en robotique développent des jambes d'exosquelette qui font leurs pas toutes seules, en utilisant une technologie d'intelligence artificielle (IA) sophistiquée. Ces jambes à contrôle autonome pourraient un jour soutenir les mouvements des personnes âgées et de celles ayant des handicaps physiques.
Le système, construit et testé par des chercheurs de l'Université de Waterloo, combine vision par ordinateur et apprentissage profond IA pour imiter une démarche humaine. « Apprenant » d'une collection de promenades échantillonnées autour d'un environnement, le système ajuste ses mouvements basés sur l'environnement qu'il perçoit.
« Nous donnons une vision aux exosquelettes robotiques pour qu'ils puissent se contrôler eux-mêmes », a dit Brokoslaw Laschowski, doctorant en ingénierie de conception de systèmes qui mène un projet de recherche de l'Université de Waterloo appelé ExoNet.
Le système ExoNet, soutenu par l'IA, puise dans les données d'entraînement rassemblées par l'équipe. Avec des caméras portables attachées à leur poitrine (comme montré sur l'image ci-dessus), Laschowski et ses collègues chercheurs ont filmé des environnements intérieurs et extérieurs.
Un logiciel IA a ensuite traité le flux vidéo pour reconnaître avec précision escaliers, portes et autres caractéristiques dans l'environnement.
L'accomplissement a été détaillé dans la revue Frontiers in Robotics and AI. (Explorez un jeu de données de recherche relatif à ce projet d'exosquelette autonome.)
Le dernier d'une série d'articles sur les projets liés, Simulation de la biomécanique assis-debout pour exosquelettes robotiques et prothèses avec régénération d'énergie, paraît dans la revue IEEE Transactions on Medical Robotics and Bionics.
Des jambes d'exosquelette motorisées ont été conçues avant, mais le porteur a presque toujours eu besoin d'un joystick ou d'une application smartphone pour contrôler leurs mouvements.
Plus de robots sur Tech Briefs
Un robot développé à l'Université de Tel Aviv « entend » des signaux électriques, grâce à un capteur naturel : l'oreille d'une sauterelle morte.
Un nouveau robot n'a pas besoin d'électronique pour bouger — juste une source constante d'air sous pression.
« Cela peut être inconvenant et cognitivement exigeant », a dit Laschowski. « Chaque fois que vous voulez effectuer une nouvelle activité locomotrice, vous devez arrêter, sortir votre smartphone et sélectionner le mode désiré. »
L'approche de l'Université de Waterloo offre un contrôle plus automatisé, grâce aux capacités IA et vision par ordinateur.
La prochaine phase du projet de recherche ExoNet impliquera l'envoi d'instructions aux moteurs pour que les exosquelettes robotiques puissent monter des escaliers, éviter des obstacles, ou prendre d'autres actions appropriées basées sur l'analyse du mouvement actuel de l'utilisateur et du terrain à venir.
De plus, les chercheurs travaillent aussi à améliorer l'efficacité énergétique des moteurs pour exosquelettes robotiques en utilisant le mouvement humain pour auto-charger les batteries.
« Notre approche de contrôle ne nécessiterait pas nécessairement la pensée humaine », a dit Laschowski, supervisé par le professeur d'ingénierie John McPhee, Chaire de recherche du Canada en Dynamique des Systèmes Biomécatroniques, dans son laboratoire Motion Research Group. « Similaire aux voitures autonomes qui se conduisent elles-mêmes, nous concevons des exosquelettes autonomes qui marchent pour eux-mêmes. »
Q&A avec Tech Briefs
Tech Briefs : Comment assurez-vous la sécurité ? L'utilisateur peut-il reprendre le contrôle si l'exosquelette fait quelque chose de dangereux par erreur ? L'analogie est ADAS vs véhicules complètement autonomes. Comment l'utilisateur contrôlerait vitesse, arrêt et démarrage ? Comment de tels contrôles s'interfaceraient avec l'utilisateur ?
Brokoslaw Laschowski : La sécurité est d'importance capitale. Ces dispositifs robotiques sont conçus pour assister les personnes âgées et celles avec handicaps physiques (ex. AVC, lésion médullaire, paralysie cérébrale, arthrose, etc). Nous ne pouvons pas nous permettre que l'exosquelette prenne de mauvaises décisions et cause potentiellement chutes ou blessures. Conséquemment, nous nous concentrons entièrement sur l'amélioration de la précision de classification et du contrôle en développant un système de reconnaissance d'environnement pour permettre à l'exosquelette de percevoir et réagir en temps réel à l'environnement de marche. Nous optimisons la performance du système en utilisant ordinateurs et prototypes portables avec contrôles « sains » avant tests cliniques. Cependant, l'utilisateur de l'exosquelette aura toujours la capacité de reprendre le contrôle manuel (ex. arrêt et direction).
Tech Briefs : Pouvez-vous me décrire une application que vous envisagez pour ce type d'exosquelette ? Où sera-ce le plus précieux ?
Brokoslaw Laschowski : Ces dispositifs robotiques sont conçus pour assister personnes âgées et handicapées physiques dans les activités locomotrices. Un exemple d'application de notre système de contrôle automatisé adaptatif à l'environnement est le passage entre différentes activités locomotrices. Dans les exosquelettes commercialement disponibles, lors de la transition de marche sur terrain plat à monter des escaliers, par exemple, l'utilisateur approche l'escalier, s'arrête, et communique manuellement à l'exosquelette l'activité intentionnée via interface mobile, boutons-poussoirs, ou autres commandes manuelles (selon le dispositif).
En contraste, avec un système de contrôle autonome, alors que l'utilisateur approche un escalier incliné, des capteurs embarqués comme unités de mesure inertielle (IMU) perçoivent et classifient continuellement les mouvements actuels de l'utilisateur, et le système de caméra portable perçoit et classifie le terrain à venir. La fusion de ces différentes technologies de capteurs et algorithmes de reconnaissance de patterns est utilisée pour prédire l'intention locomotrice de l'utilisateur et contrôler l'exosquelette.
Tech Briefs : Comment l'exosquelette est-il « entraîné » pour opérer sans pensée humaine ?
Brokoslaw Laschowski : Nous utilisons la vision par ordinateur et l'apprentissage profond pour la classification d'environnement. En utilisant des millions d'images réelles, nos réseaux neuronaux convolutifs sont automatiquement et efficacement entraînés pour prédire les différents environnements de marche montrés dans les images. Cette information sur l'environnement de marche est ensuite utilisée pour contrôler l'exosquelette robotique en termes de planification de chemin optimale, évitement d'obstacles, et commutation entre différentes activités locomotrices (ex. marche terrain plat à monter escaliers).
Tech Briefs : Quelle est la suite pour cet exosquelette ? Sur quoi travaillez-vous maintenant ?
Brokoslaw Laschowski : D'un point de vue critique pour la sécurité, ces systèmes de contrôle d'exosquelette alimentés par IA doivent performer avec précision et en temps réel. Donc, nous nous concentrons sur l'amélioration de la précision de classification d'environnement tout en utilisant des architectures de réseaux neuronaux avec exigences computationnelles et de stockage mémoire minimales pour promouvoir l'inférence temps réel embarquée.
Qu'en pensez-vous ? Partagez vos questions et commentaires.
Capteur
- Maîtriser l'efficacité de production : comment la planification de capacité stratégique élimine les goulets d'étranglement
- Système de contrôle d'accès intégré QR, RFID et vérification de température
- Le Cycle de Deming : Un Plan Éprouvé pour l'Amélioration Continue de la Qualité
- Élever le contrôle qualité : l'outillage 3D imprimé améliore la précision manufacturière
- Maîtriser les systèmes de transfert robotiques avec des capteurs de distance laser
- Améliorer l'excellence manufacturière : contrôle qualité automatisé propulsé par la technologie avancée
- Tour CNC Millport SmartLathez 1740 – Précision et puissance
- Méthode de suivi optique révolutionnaire assure un ajustement parfait de l'exosquelette et la sécurité de l'utilisateur
- Exosquelette robotique portable NASA pour rééducation du membre supérieur